Case Studies
導入事例
0.3 mm の SMD 部品から自動車アーム部品、プラスチック射出成形部品、ファスナーまで — 部品・工程・そこから出た数字で整理しました。
自社の部品で可能か問い合わせる9 件の事例
-
 ▶ 0:31
半導体 · 電子部品製造 · IAI
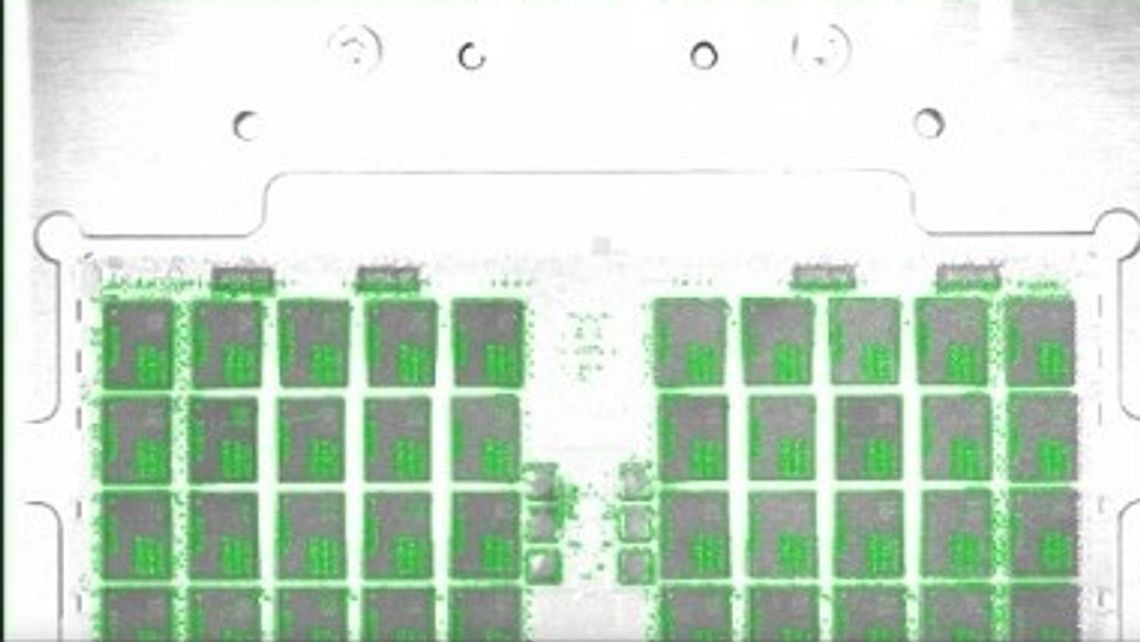
固定座標なしに検査位置を見つける半導体破壊検査の自動化
カメラ2台がラフ座標と角4箇所の精密座標を順に捉え、製品ごとにチップ配列が異なる半導体の破壊検査位置を固定座標なしに見つけます。
- 検査座標を捉えるカメラ — ラフ座標用1台、角の精密座標用1台
- 2台
- 製品1個ごとに精密座標を取得する角
- 4箇所
-
 ▶ 1:27
プラスチック射出成形 · プラスチック射出成形部品(多品種)
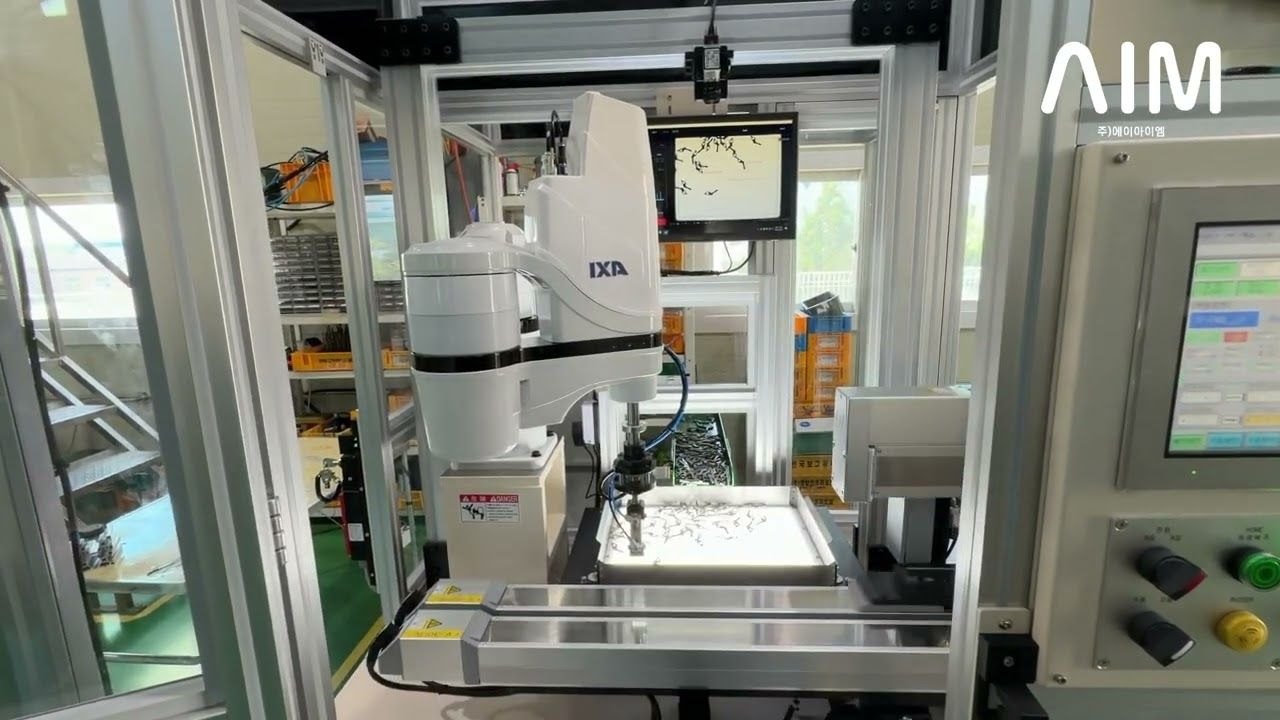
多品種の射出成形品を約2秒のサイクルタイムでピック&プレース
実際の生産ラインに適用した 2D ロボットビジョンのピック&プレース自動化です。多品種のプラスチック射出成形部品をフレキシブルフィーダーで供給し、位置・向きを認識して約2秒のサイクルタイムで掴んで置きます。
- 射出成形部品1個あたりのピック&プレースサイクルタイム
- 約2秒
- 適用現場
- 実際の生産ライン
-
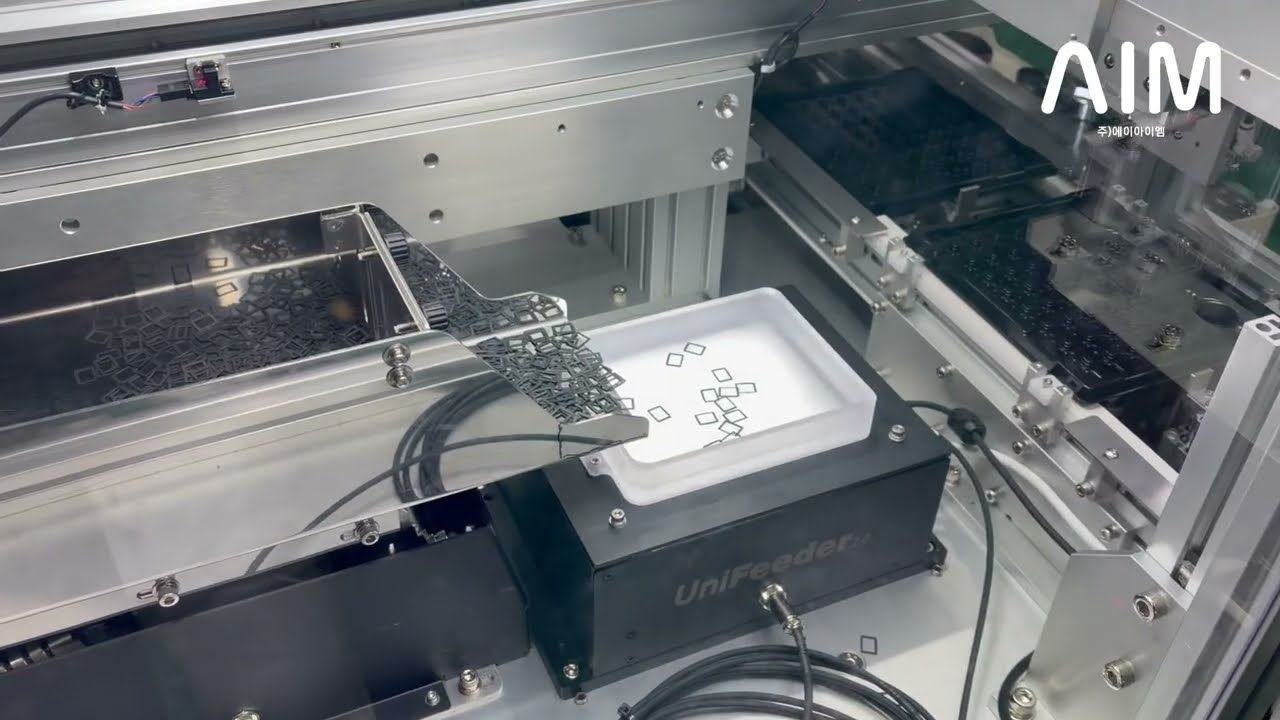 ▶ 1:11
プラスチック射出成形 · 電子部品 · プラスチック射出成形部品(形状は複数)
プラスチック射出成形部品の高速供給 — 直交ロボットで約2秒に1個
UNI FEEDER フレキシブルフィーダーと RoboEye マシンビジョン、直交ロボットを一つにまとめ、プラスチック射出成形部品の位置と向きをリアルタイムで認識し、約2秒のサイクルタイムで高速ピック&プレースした構成です。
- 射出成形部品1個あたりのピック&プレースサイクルタイム
- 約2秒
-
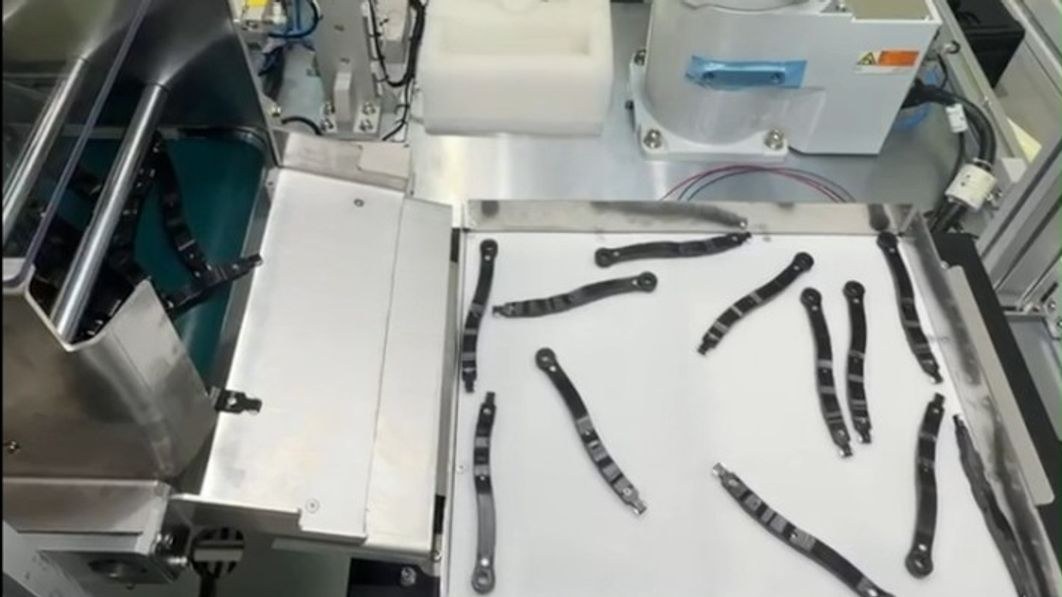 ▶ 1:17
自動車部品 · EPSON
人が行っていた自動車アーム部品の供給 — 品種が変わっても同じフィーダーで 10–12 個/分
人が手で行っていた自動車アーム部品の供給を、UNI FEEDER 5.0 · RoboEye マシンビジョン · EPSON 6軸ロボットで自動化し、10–12 個/分で供給・挿入。品種が変わり続けるラインを前提に構成しました。
- 供給 · 挿入速度
- 10–12 個/分
- 人が行っていた供給 · 挿入工程
- 手作業を代替
-

電子部品製造 · 4 × 6 mm
振動フィーダーでは供給できなかった 4×6 mm シリコン部品を、不良率 0% でトレイに自動挿入
弾性と表面張力のためボウルフィーダーでは供給自体ができなかった 4×6 mm の透明シリコン部品を、既存トレイをそのまま使いながら 30–40 個/分・不良率 0% で自動挿入し、昼夜2交代6名の手作業を置き換えました。
- 不良率
- 0%
- 供給・挿入速度
- 30–40 個/分
-
 ▶ 1:59
アパレル副資材 · 現代ロボティクス
向きの整列を待たないファスナー挿入 — 左右認識で挿入モーションを自動切替
アパレル副資材であるファスナーを、向きの整列なしに組み立てる自動化です。RoboEye 2D ビジョンが部品の左右の向きを両方認識し、現代ロボティクスの6軸ロボットがその向きに合った挿入モーションを自動で選択します。
- ビジョンが認識するファスナーの向き
- 左右2方向
- 認識した向きに応じたロボット挿入モーション
- 自動選択
-
 ▶ 1:36
電子部品製造 · IAI
0.3 mm の SMD 部品を、ピック・挿入誤差 ±0.05 mm でリールテーピング自動化
0.3 mm 級の SMD 部品を上下2台のカメラで補正し、ピック・挿入誤差 ±0.05 mm でリールテーピングまで自動化。手作業工程と比べて作業時間を 70% 削減した事例です。
- ピック・挿入座標誤差
- ±0.05 mm
- 作業時間短縮
- 70%
-
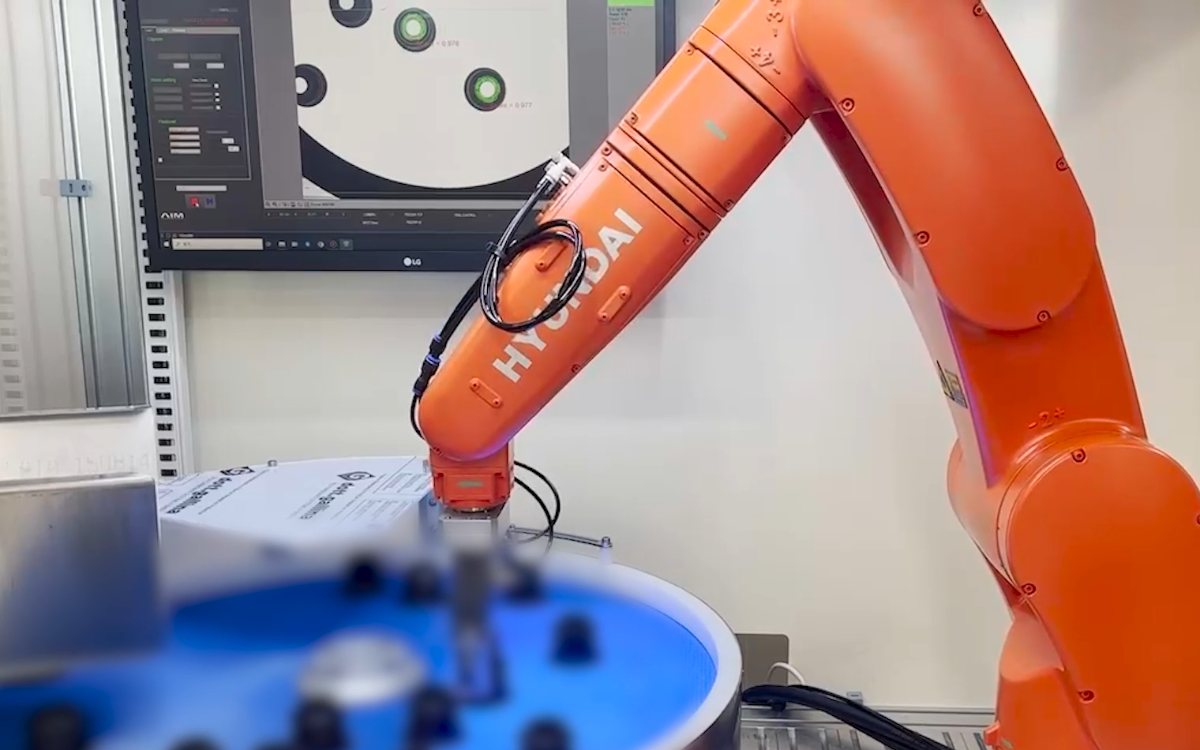 ▶ 0:55
自動車部品 · 現代ロボティクス · HH7
品種切替5分以内、ピック位置合わせ ±0.2 mm — 現代ロボティクス HH7 フレキシブルフィーディング
現代ロボティクスと共同で、HH7 ロボットに AIVE フレキシブルフィーダーと RoboEYE ビジョンを組み合わせて検証した構成です。自動車用センサー・ハウジング・端子類を対象に、品種切替5分以内、ピック位置合わせ ±0.2 mm を確認しました。
- ピック位置合わせ精度
- ±0.2 mm
- 品種切替(レシピ交換)時間
- 5分以内
-
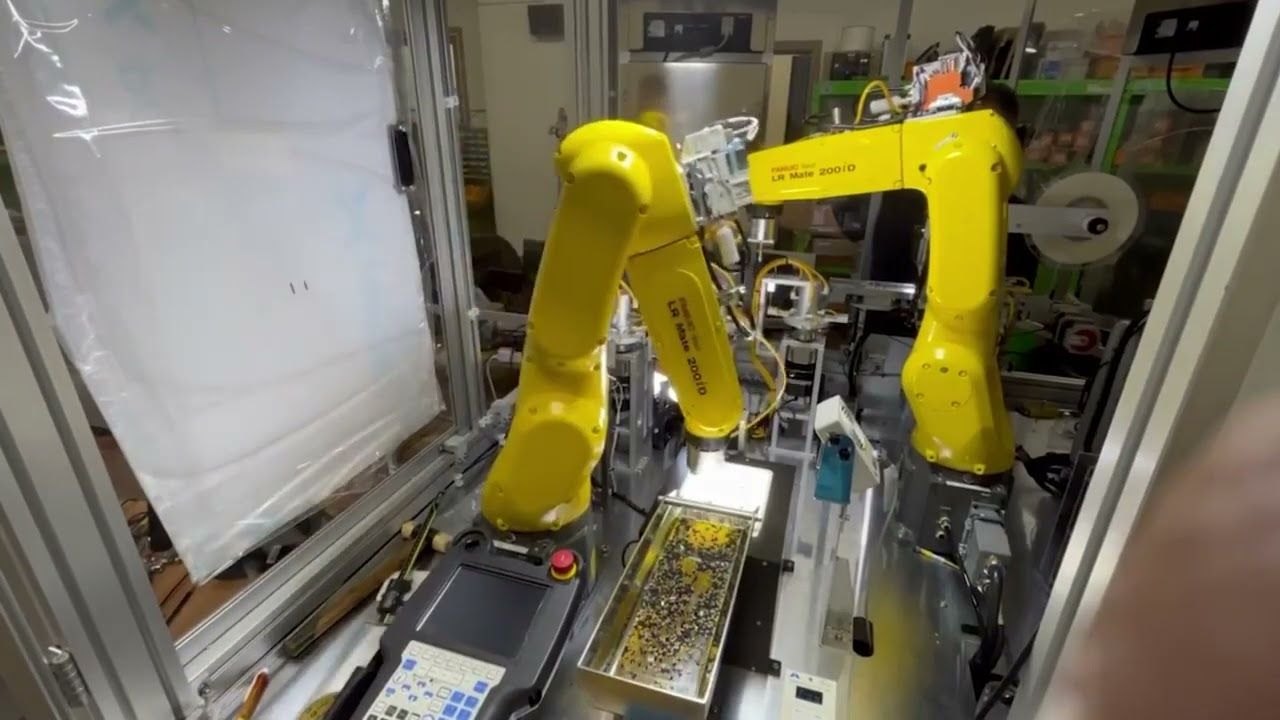 ▶ 0:54
電子部品製造 · FANUC
FANUC ロボットによる超小型電子部品のリールテーピング — 供給・ピック・検査を一つの流れに
AIVE フレキシブルフィーダーが超小型電子部品を均一に分散させて供給し、2D ロボットビジョンが位置と向きを認識して FANUC ロボットに座標を渡すと、ピックからリールテーピング、検査までが一つのセル内でつながる構成です。
よくある質問
導入事例についてよくある質問
振動フィーダー(ボウルフィーダー)で供給できない部品はどうしますか?
フレキシブルフィーダーは部品を平らなプレート上に散らし、カメラが掴める部品だけを選んで座標をロボットに渡します。部品ごとに整列トラックを削り出す必要がないため、弾性が大きい部品や貼り付きやすくボウルフィーダーが止まっていた部品も供給できます。実際に4×6 mmの透明シリコン部品をこの方式で自動化した事例があります。
部品が変わると設備を作り直す必要がありますか?
機構を変える代わりに、画面上でレシピを切り替えます。部品形状・照明・フィーダー振動条件を品種ごとに保存して呼び出す方式です。現代ロボティクスHH7の事例では、多品種切替を5分以内で完了しました。
今使っているロボットにも接続できますか?
TCP/IP標準通信で座標と信号をやり取りする方式が基本で、ベンダー固有プロトコルが必要なブランドは個別に対応します。事例だけでも現代ロボティクス・IAI・EPSON・FANUCがあり、PLC側との連携事例もあります。
どのくらい小さい部品まで対応できますか?
事例で最も小さかったのは0.3 mmのSMD部品で、ピック・挿入誤差は±0.05 mmでした。ただしサイズだけでは決まりません。表面状態、重なり、掴める面があるかどうかも同時に関わります。
ビジョンは部品の向きまで判別しますか?
判別します。表裏や左右が異なる部品は向きまで判定してロボットに渡します。ファスナー挿入の事例では左右両方の向きを認識し、認識した向きに応じてロボットが挿入モーションを自動で切り替えることで、向きが揃うのを待たないようにしました。
自社の部品で可能かどうか、先に確認できますか?
部品の写真と寸法、現在お使いのロボットをお知らせいただければ、適用可能性を検討します。工程と部品によって構成が変わるため、まず類似事例をお見せし、違いを指摘する形で進めます。
お探しの部品がここになくても、まず可能かどうかの確認から始めます。
部品の写真と寸法、現在お使いのロボットをお送りください。まず類似事例をお見せし、違いを指摘します。