Recipe Management
ビジョン・フィーダー・ロボットを、1つのレシピで切り替えます
製品が変わるたびにビジョン条件・フィーダー設定・ロボット変数を1つずつ変更する方式から抜け出します。レシピIDを選択すれば、3つの条件が同時に切り替わります。
01
部品を1つ掴むのに必要な値が、すべて入っています
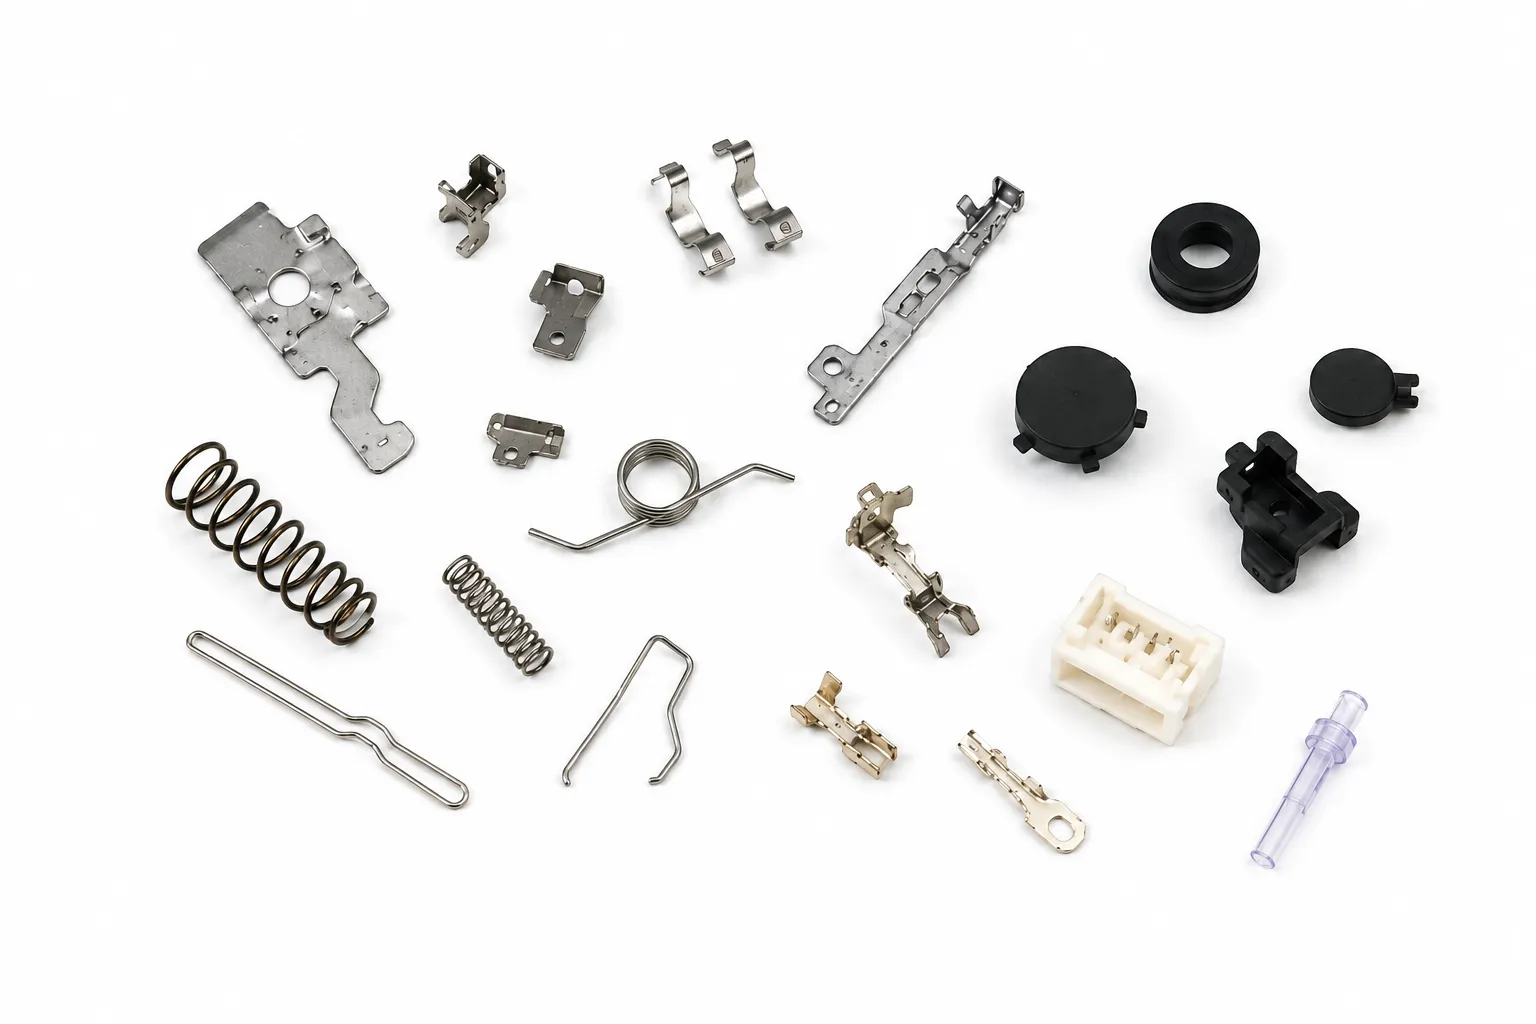
部品1つにレシピ1枚。 製品が変わるたびに設定し直さなければならない値を、ひとまとめにして保存しておきます。
製品
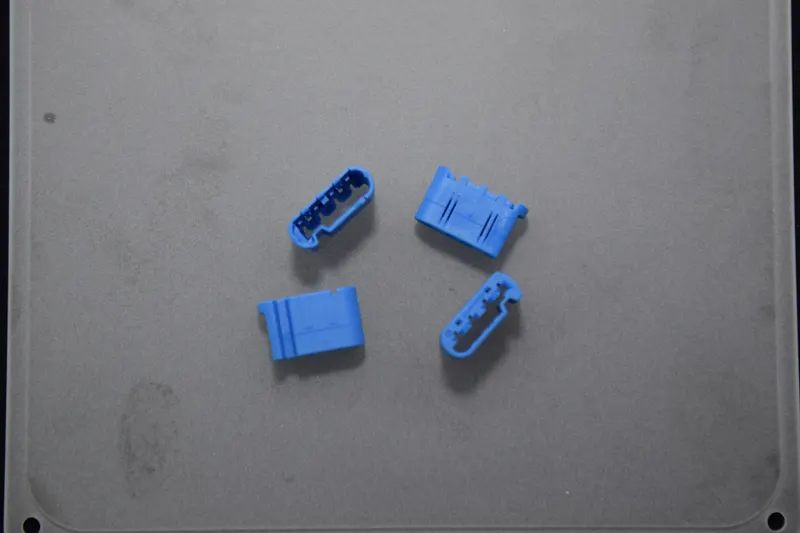 19 × 11.3 × 6.9
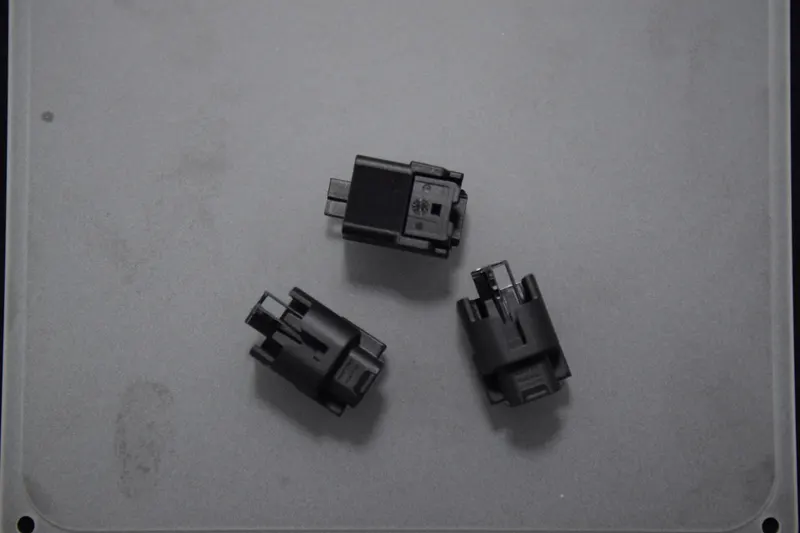 26.1 × 16 × 16
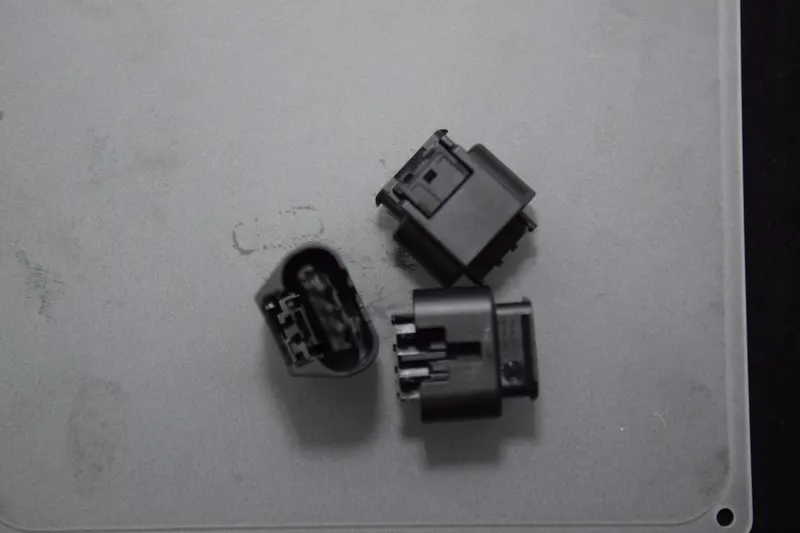 26 × 24.7 × 17.2
部品が違えば、掴む条件も違います。
呼び出し方
127 スロット
番号で — PLC
PLC が DIO または通信でスロット番号を送ります。既存設備の切り替え配線をそのまま使います。
∞
名前で — TCP/IP
レシピ名をそのまま送ります。スロット数に縛られません。
スロットは PLC が番号を割り当てる枠であり、保存数そのものに制限はありません。
レシピ1枚に入っている情報
-
 カメラ · ビジョン 露光時間 · 照明 · 基準画像 · 干渉チェック
-
 フレキシブルフィーダー 周波数 · デューティ · 時間 · 方向パターン · ディレイ
-
 ホッパー 動作時間 · 周波数 · デューティ · ディレイ · 適正量
-
 ロボット ピックアップ高さ · キャリブレーションデータ RobotSuite を使えば ロボットプログラム · 座標 · 変数まで。
部品1つにレシピ1枚 — そして 品目が 300 を超える現場が、この方式で稼働しています。
02
新しい製品を1つ追加するのに、5つのステップ
ゼロからは作りません。似たレシピを複製し、異なる値だけを修正します。
5分 製品を1つ追加するのに
6秒 稼働中の製品を切り替えるのに
∞ レシピの保存数
5分は、似たレシピを複製した場合です。
ビジョン · フィーダー
- 01
レシピを複製
似た製品のレシピを複製します。
- 02
ビジョン画像を登録
新しい部品を撮像し、認識の基準を設定します。
- 03
フィーダー・ホッパーを設定
振動と供給の条件を合わせます。
ロボット側はこの2つだけ
- 04
ピックアップ高さを入力
値を入力します。
- 05
置き位置を決める
動かして確認し、保存します。
03
登録した後は、選べば動きます
レシピを呼び出す
番号でも名前でも、信号は1回で済みます。
条件が一括で切り替わる
ビジョン・フィーダー・ホッパー・照明、そしてロボット側まで、その製品の値に切り替わります。
そのまま運転
ビジョンが生成したピックアップ座標がロボットへ送られ、自動シーケンスが続きます。
現場条件に合ったレシピ構成を、一緒に整理しませんか
製品数、切り替え方式、ロボットブランドによってレシピ構成は変わります。 AimFactoryCore 導入前の現場条件の確認をお手伝いします。