Research Notes
製品になる前の記録
モーション制御から検査 UI まで — 自分たちで構築し、検証してきたもの。ここで固めた構造が、今の AimFactoryCore につながりました。
 NOTE 09
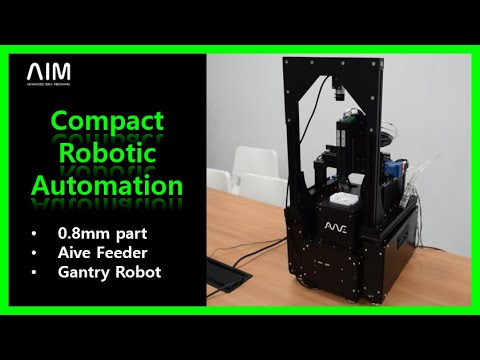
ビジョン・フィーダー・ロボット統合制御ソフトウェア
モーター・機構の専門企業テクノハンズと協力し、ビジョンからロボットモーションまでを1つのソフトウェアにまとめました。
- Elmo モーション制御
- UDP 軸制御
- ブロックビルド型ロボットプログラム
 NOTE 08
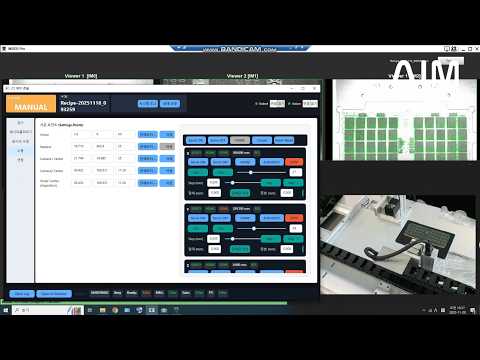
IAI 直交ロボット + XSEL — 2カメラ精密検査セル
カメラ2台でラフ座標からコーナーの精密座標まで — 検査位置への移動を自動化しました。
- IAI 直交ロボット
- XSEL コントローラ
- TCP 制御
 NOTE 07
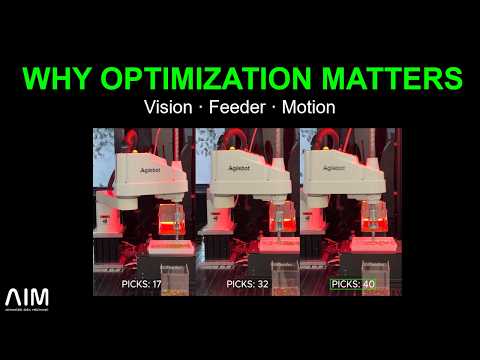
モーションブレンディングとビジョン座標6点の受信 — ピック&プレースのサイクル比較
同じ条件で3つの運用方式を並べて動かし、速度がロボットの最高速度だけでは決まらないことを確認しました。
- モーションブレンディング
- 1回の撮影で最大6ピック
- ビジョン・フィーダー・ロボットモーションの同時調整
 NOTE 06
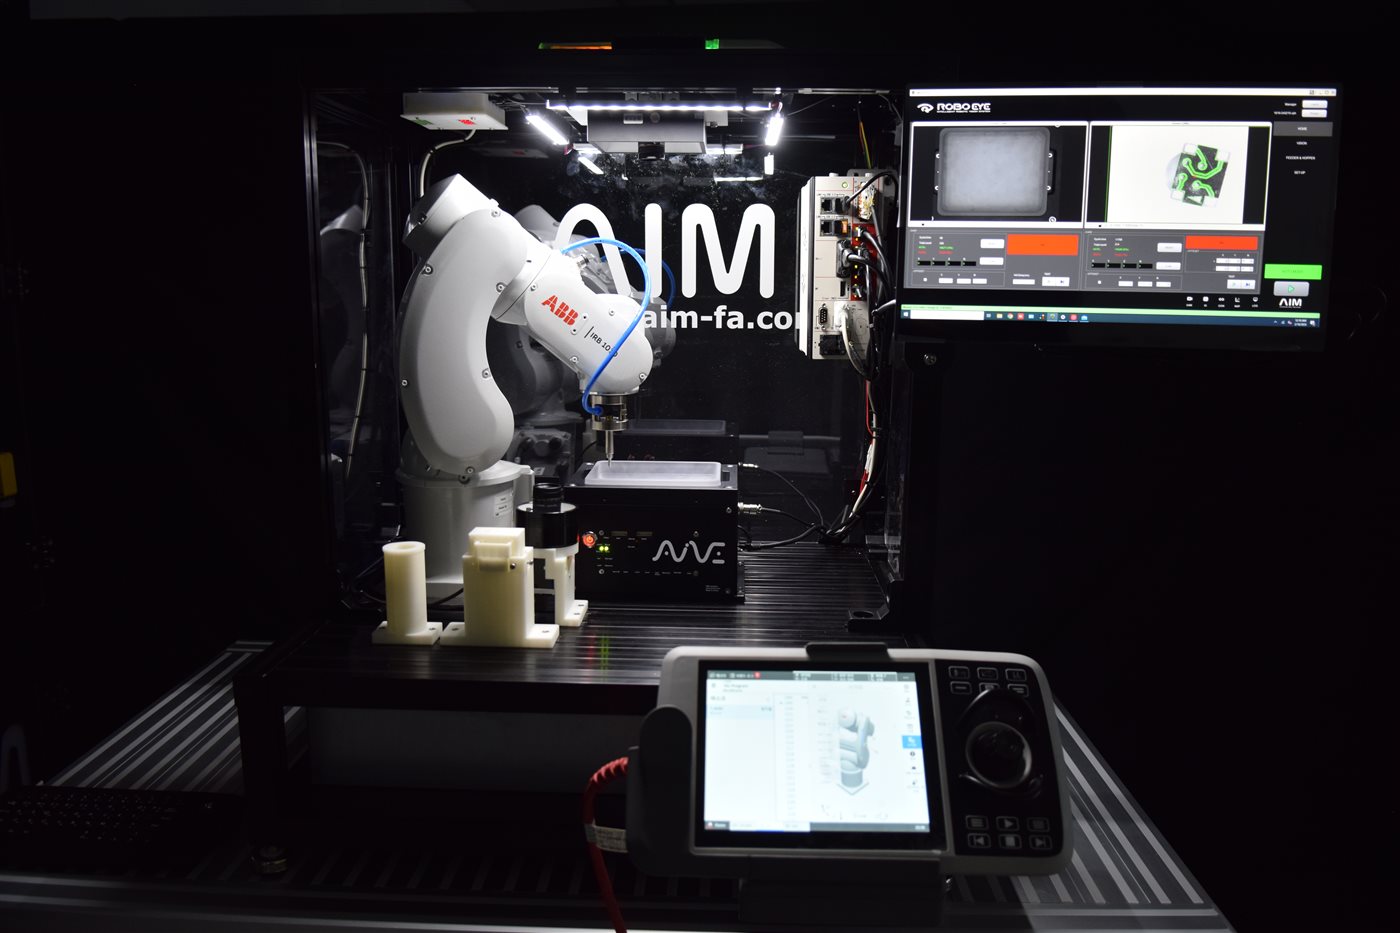
ABB ロボット連携 — AimFactoryCore Plug-in
ABB IRC5 コントローラと AimFactoryCore の間の TCP/IP 通信構造を検証しました。
- ABB IRC5
- RAPID 通信
- TCP/IP ソケット
 NOTE 05
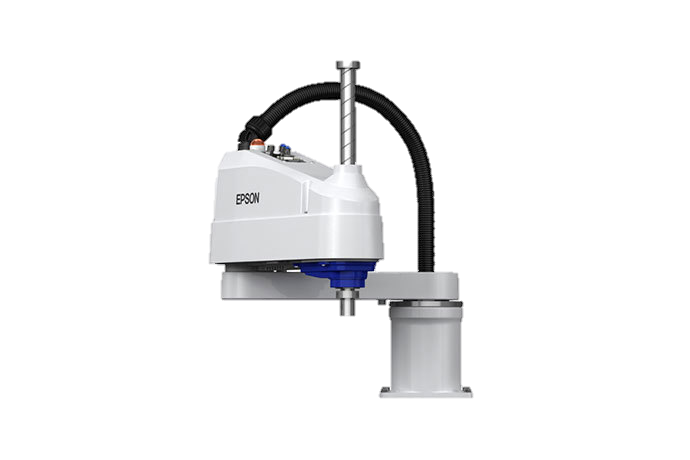
EPSON ロボット連携 — RC+ Plug-in
RC+ の複雑な TCP/IP 通信を Call AIVEManual(mm,hz,sec) の1行にまとめた Plug-in の開発記録です。
- EPSON RC90
- RC+ SPEL+
- TCP/IP Port 201
 NOTE 04
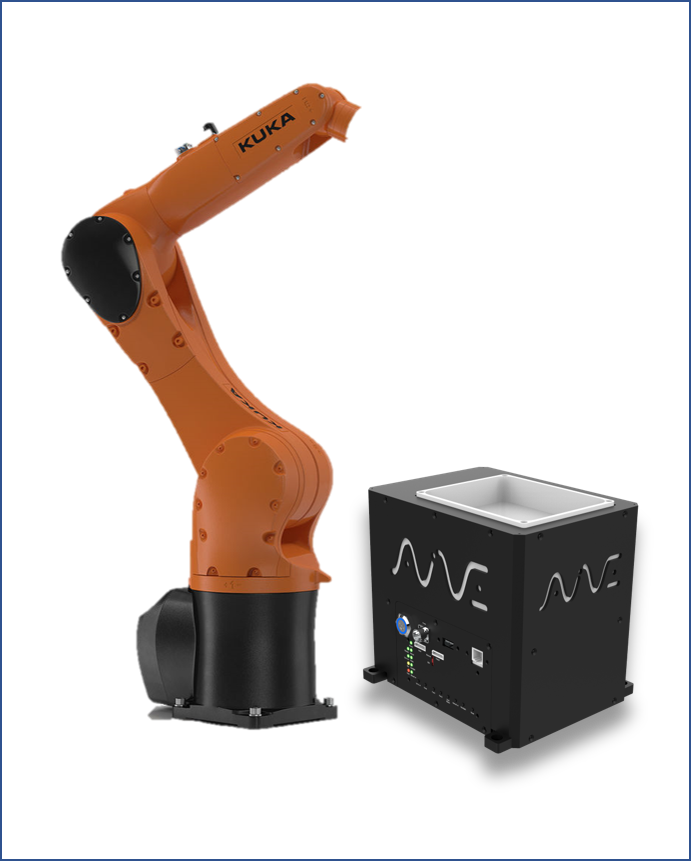
KUKA ロボット連携 — Ethernet KRL Plug-in
KUKA の EthernetKRL XML 設定と EKI_Send で AIVE を直接制御する構造を検証しました。
- KUKA KRC4
- KRL
- EthernetKRL
 NOTE 03
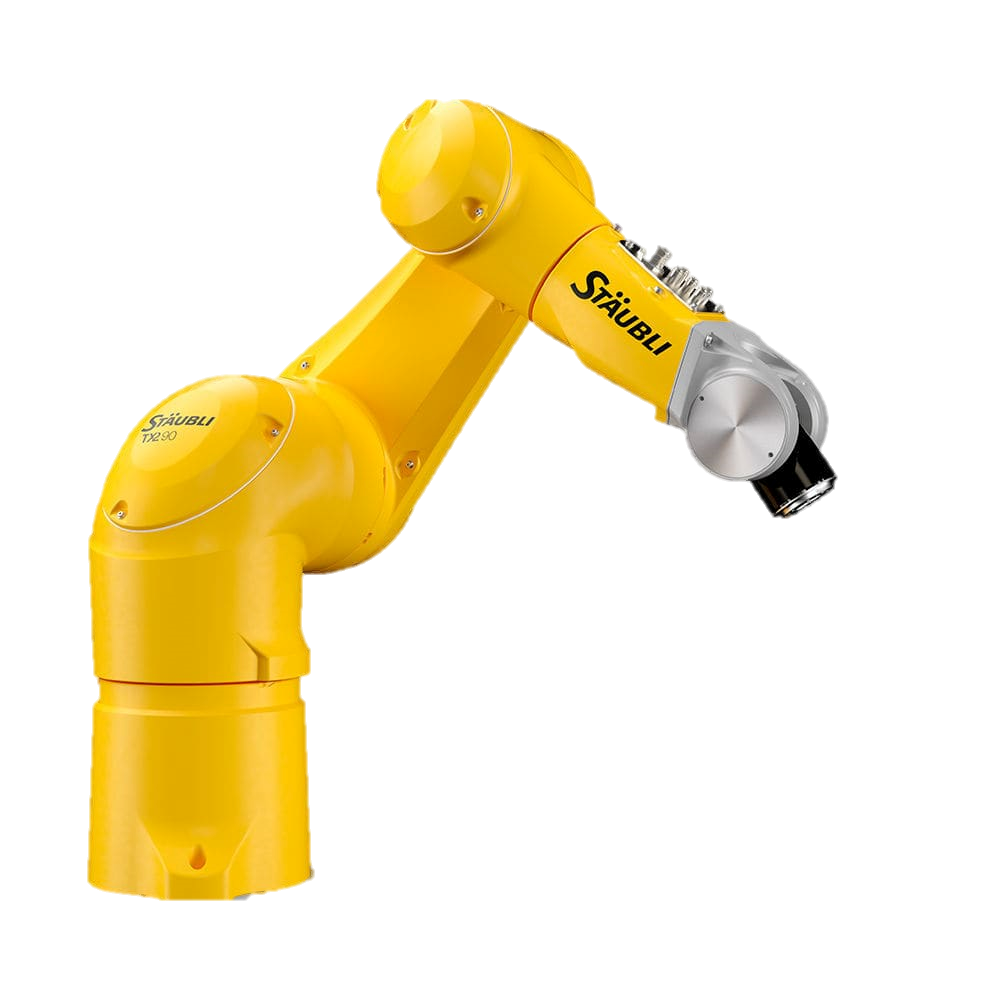
Stäubli ロボット連携 — VAL3 TCP Socket Plug-in
VAL3 のソケット通信を call AiveManual() 関数でラップし、Stäubli から AIVE と RoboEye を制御する構造を実装しました。
- Stäubli SP2
- VAL3
- TCP Clients ソケット
 NOTE 02
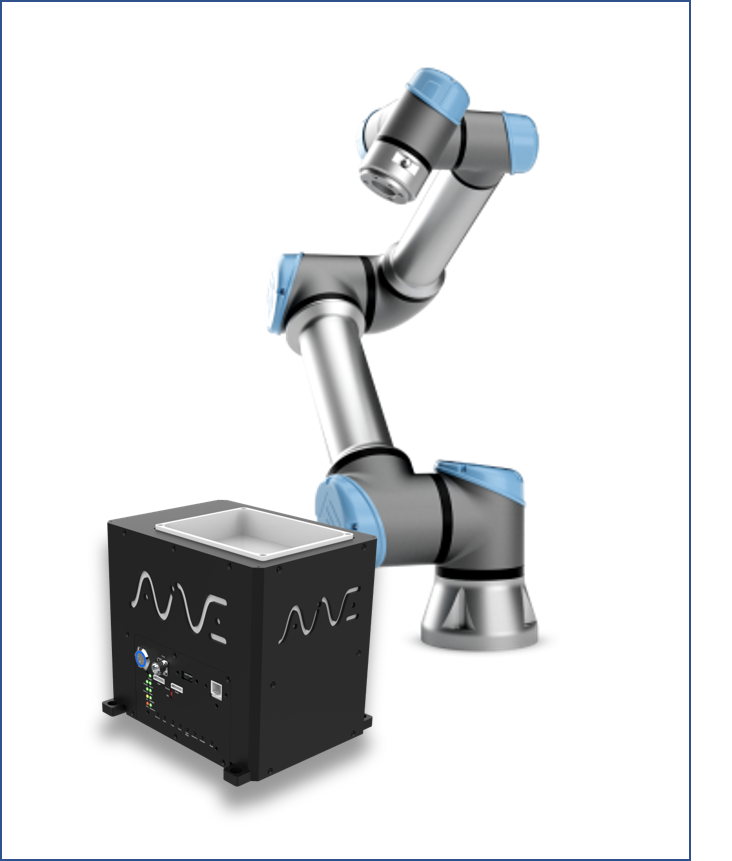
Universal Robots 連携 — URCaps Plug-in
PolyScope の URCaps で AIVE を最大4台同時に接続し、ビジョンの高さ補正まで UI 内で処理します。
- Universal Robots
- URCaps
- PolyScope
 NOTE 01
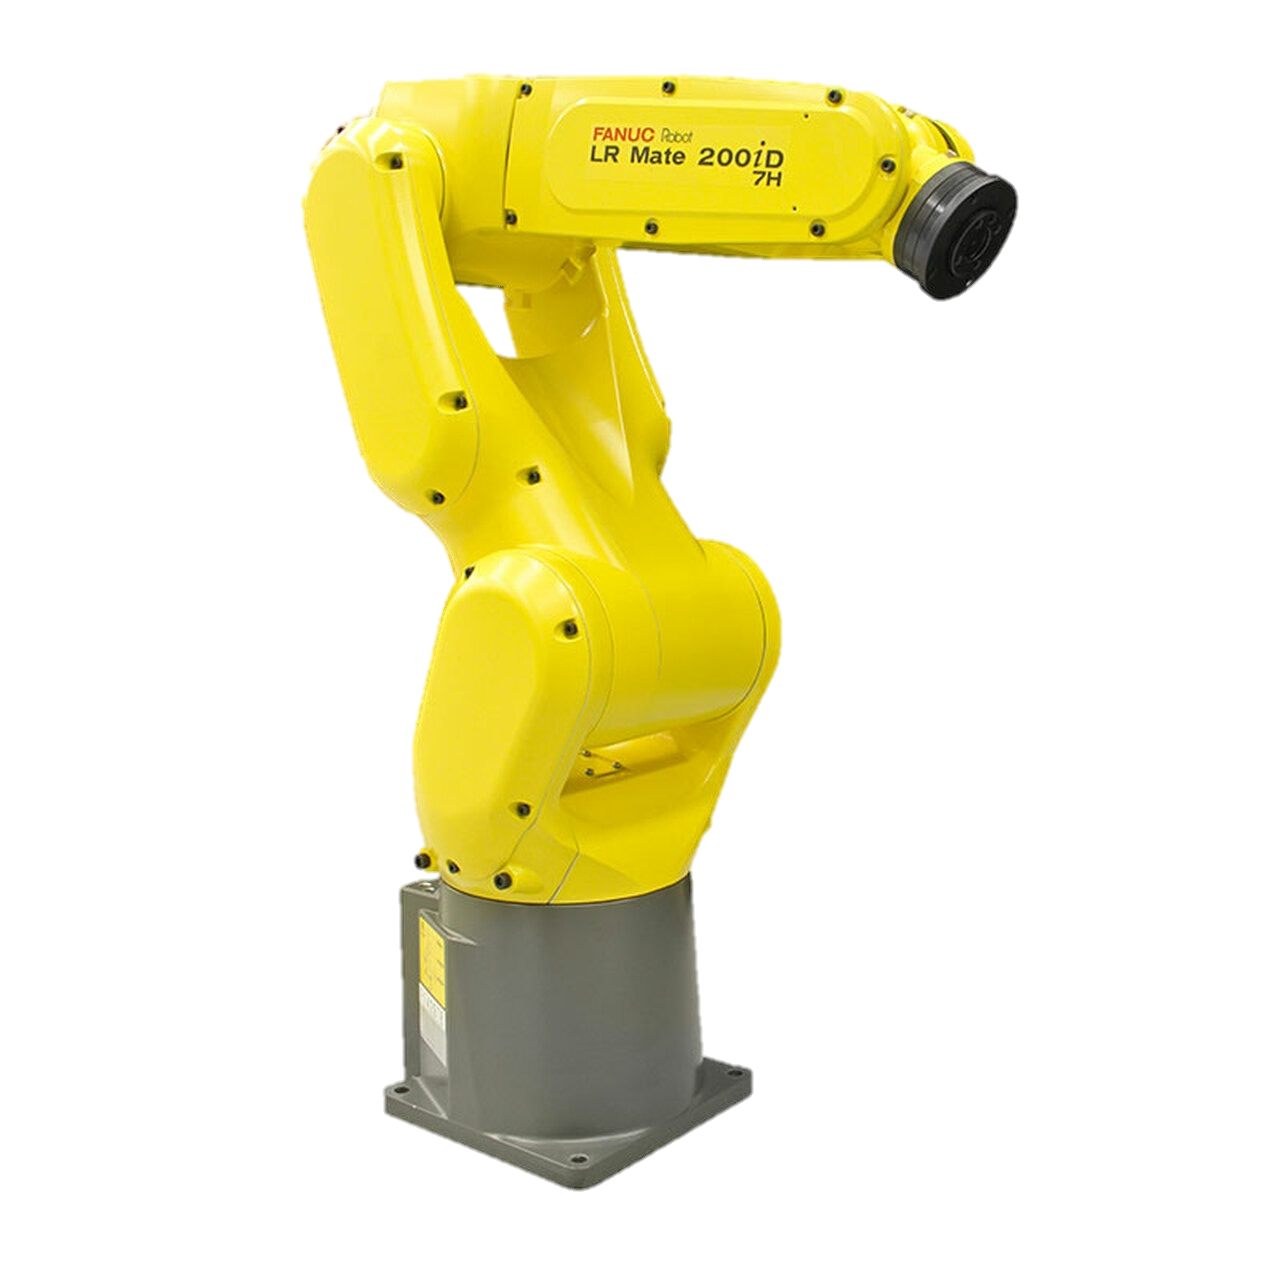
FANUC 連携 — KAREL ベースの初期モデル
FANUC KAREL で AIVE の TCP 通信をラップした初期の Plug-in 構造です。現在の AimFactoryCore FANUC 連携の基盤になりました。
- FANUC KAREL
- Call AIVEReady()
- Call AIVEManual(mm,hz,sec)
この技術は、今の製品の中にあります
研究ノートで検証された構造は、現在 AimFactoryCore と Robot Suite の一部になっています。