
インストール前に確認すること
ソフトウェアの更新だけでは完了しない項目です。
- 0.1.0.7 英語UIと英語HTMLマニュアル23種
既定の表示言語がEnglishに変わります — 韓国語は設定で選択して再起動してください。
- 0.1.0.7 Agilebot マルチピック・PCジョグ・スクリプトエディタ
Agilebot導入現場ではBASプログラムの更新が必要です — エディタのテンプレートを参照するか担当者にお問い合わせください。
バージョン履歴
行をクリックすると詳細が開きます。
0.1.0.7
2026-07-31言語・文書 英語UIと英語HTMLマニュアル23種 対応
全画面とHTMLマニュアル23種を英語化しました。ログファイルは現場からの報告との互換性のため、言語設定にかかわらず韓国語で記録されます。
対応 — 既定の表示言語がEnglishに変わります — 韓国語は設定で選択して再起動してください。
ロボット Agilebot マルチピック・PCジョグ・スクリプトエディタ 対応
1回の撮影で見つけたピックを最大6件まで一括送信します。PC画面からのジョグ操作とスクリプトエディタも追加しました。ロボットと交わすハンドシェイク値の取り決めも変わりました(個数0=待機、1〜6=ピック数、負数=最終NG)。
対応 — Agilebot導入現場ではBASプログラムの更新が必要です — エディタのテンプレートを参照するか担当者にお問い合わせください。
詳しく — Agilebot 専用連携 (2026-09-01)0.1.0.6
日付未公開ロボット ツールキャリブレーション(円フィッティング)
1つの固定点の上でロボットを回転させ、ツール中心を自動計算します。点・中心・半径の偏差を±mmで表示します。
ロボット ロボット現在座標の取り込み
ロボットの現在座標をボタン1つで表に入力します。現代ロボティクス・Agilebot・IAI。
0.1.0.5
日付未公開ロボット Hi6 Modbus 起動・停止・一時停止・再開
現代ロボティクス Hi6の運転操作を画面から行います。起動・停止のためにティーチペンダントへ移動する必要がありません。
詳しく — 現代ロボティクス専用連携 (2026-08-18)0.1.0.2 · 0.1.0.4
日付未公開原文が2つのバージョンをまとめて記載しており、どの項目がどのバージョンかは公開されていません。
ビジョン シーンギャラリーの一括再検査
保存済みの全シーンを現在の設定で再検査し、ピック・非ピック・未判定に分けて表示します。誤ピックと見逃しはバッジで強調します。
ビジョン 未判定候補の即時ティーチング
未判定候補を拡大画面で確定すると、そのまま学習に反映されます。
ビジョン 角度0.5°刻み・候補数上限の撤廃
角度探索を0.5°刻みに細分化し、候補数の上限を撤廃して、部品が20個を超えるシーンが丸ごと欠落する問題を解消しました。2592×1944での探索と判別を合わせて約0.5秒(撮影・転送時間を除く)。
0.1.0.3
日付未公開信頼性 レシピ・設定のアトミック保存
レシピと設定ファイル全体をアトミックに保存します。保存中に強制終了や停電が起きてもファイルが壊れません。
詳しく — 保存中に停電が起きても (2026-09-29)信頼性 直前の正常版を保持・破損時に自動復旧
保存のたびに直前の正常版を残し、破損が確認された場合は破損ファイルを隔離してから復元します。
信頼性 日次スナップショット(直近30件)
アプリ起動時に1日1回、レシピ全体を圧縮保存し、直近30件を保持します。復元手順はヘルプマニュアルにあります。
0.1.0.1
2026-07-08 初回リリース制御・PLC 3つの制御チャネル — IO・TCP・Modbus
上位PLCとの接続方式をDIOハードワイヤ・TCPソケット・Modbus TCPスレーブから選べます。3チャネルが同じ実行コアを使うため、後から接続方式を変えてもラインの動作は同じです。
詳しく — 3つの制御チャネル (2026-09-29)制御・PLC Modbus TCP スレーブ
カメラ4台・フィーダ4台までのトリガ・OK・NG・ホッパー・フィーダ信号をコイルで提供します。レシピ切替は2段階で、準備完了状態でのみ受け付け、通信が切れると命令コイルをクリアします。
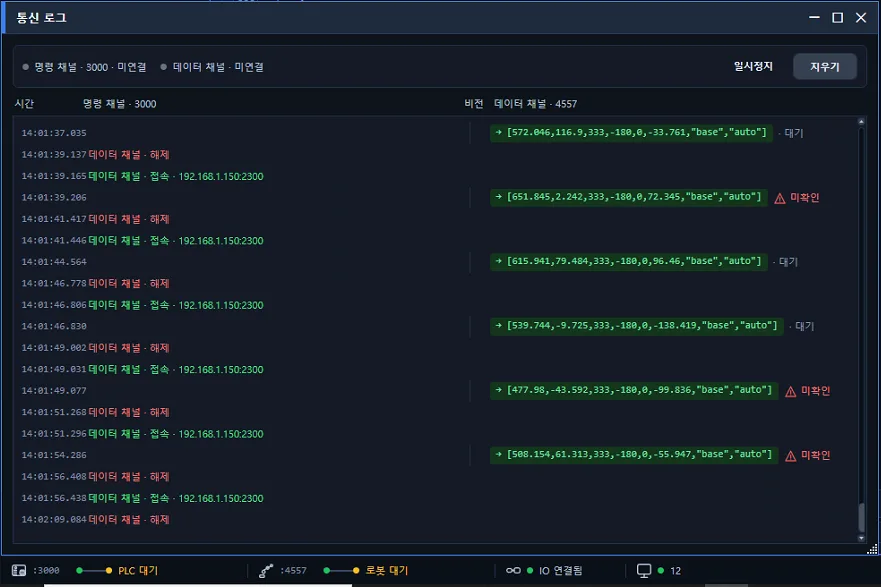
制御・PLC 通信ログウィンドウ — パケット解析ツール不要
ロボット レシピを変えるとロボットが先に変わります(現代ロボティクス)
ロボットプログラムを先にコントローラへ書き込み、検証に成功した場合にのみビジョンレシピを適用します。失敗すると以前のレシピを保持してアラームを出します。起動時とSTART時にも再確認します。
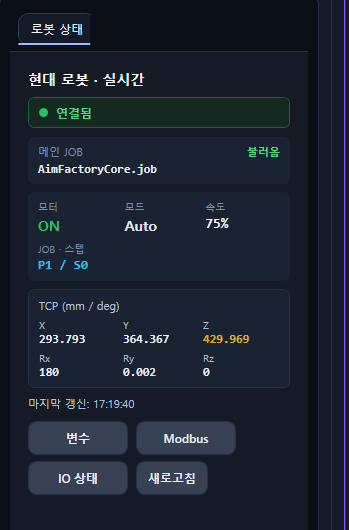 詳しく — レシピを変えるとロボットが先 (2026-09-29)
出典 7月リリースまとめ (2026-08-04) Agilebot 専用連携 (2026-09-01) 現代ロボティクス専用連携 (2026-08-18)
バージョン未公開の変更
バージョンが確認され次第、上の一覧へ移します。
ビジョン 製品高さ補正
部品の高さを入力すると、作動距離を基準に座標を再計算します。高さごとのキャリブレーションデータを何組も積まなくても、ピックアップ領域の外周にある部品まで同じ精度でピックします。高さはレシピに保存されます。
詳しく — 製品高さ補正 (2026-09-03)信頼性 AVX2非対応CPU向けビルドの分離
旧型CPUでアプリが即座に終了する問題を、専用ビルドを分離して解決しました。
インストールと配布
- インストールファイルは担当エンジニアを通じてお渡しします。
- アプリが起動したままインストールしても、自動的に終了して進行します。
- 旧型CPU(AVX2非対応)は専用ビルドを使用します。