AimFactoryCore 最初の配布版 0.1.0.1 が 7月8日に出荷されました。その後 7月31日の 0.1.0.7 まで、ひと月のあいだに 7 回アップデートしています。現場で見つかった問題と修正内容はリリースノートにそのまま記録しており、この記事はそのうち顧客の現場に直接関わる変更だけを抜き出したものです。項目ごとに詳しく書いた記事がある場合は、そのリンクを添えています。
1. PLC の前に 1 台の装置として立つ — 制御チャネル(0.1.0.1)
上位 PLC との接続方式を、DIO ハードワイヤ、TCP ソケットコマンド、Modbus TCP スレーブの中から選びます。DIO ボードのない設備でも LAN ケーブル 1 本で運転できます。
→ DIO ボードがなくても LAN ケーブル 1 本で動きます:3 つの制御チャネル
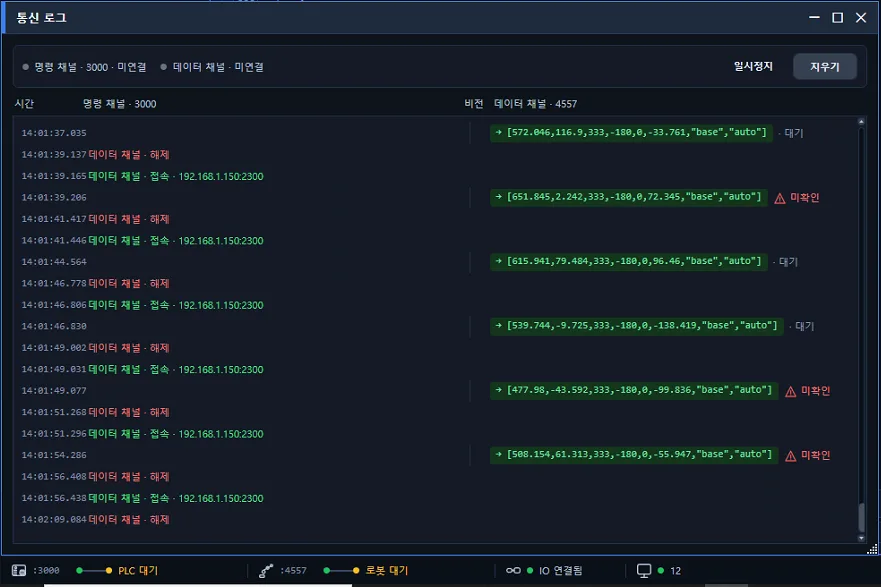
同じ版で通信ログウィンドウが入りました。ロボットとやり取りした値を、ソフトウェアの中でそのまま確認できます。
→ ロボットにどんな値を送ったかを画面で見る:通信ログウィンドウ
2. 品種を切り替えると、ロボットが先に切り替わる(0.1.0.1、現代ロボティクス)
ロボットプログラムを先にコントローラーへ書き込み、検証に成功してからビジョンレシピを適用します。失敗した場合は以前のレシピを維持し、アラームを出します。
→ 品種を切り替えるとロボットが先に切り替わります:検証に失敗すれば以前のレシピを守ります
3. 保存中に停電してもファイルが壊れない(0.1.0.3)
レシピと設定をアトミックに保存し、破損が確認されれば直前の正常版に戻します。1 日 1 回レシピ全体を圧縮保管し、直近 30 個まで残します。
4. 判定の曖昧な候補はその場で教える(0.1.0.2、0.1.0.4)
保存しておいたすべてのシーンを、現在の設定で一括して再検査するギャラリーが入りました。結果をピック、ノーピック、未決定に分けて表示し、未決定の候補は拡大画面でピックまたはノーピックに確定すると、そのまま学習に反映されます。誤ピックと見逃しはバッジで強調されます。
マッチング精度も向上しました。角度探索を 0.5° 刻みに細かくして結果ボックスが部品に正確に重なるようにし、候補数の上限を撤廃して、部品が 20 個を超えるシーンでまとめて欠落していた問題を解消しました。2592×1944 の全領域探索と判別を合わせて約 0.5 秒です。撮影とロボットへの送信時間はここに含まれません。
5. ツールキャリブレーションは回転 1 回で(0.1.0.6)
1 つの固定点の上でロボットを回転させて得た座標を円フィッティングし、ツール中心を自動計算します。ポイント、中心、半径偏差を ±mm で描画するので、精度を目で確認できます。ロボットの現在座標をボタン 1 つで表に取り込むキャプチャ機能が、現代ロボティクス、Agilebot、IAI に付きました。
6. ロボット側の変更(0.1.0.5、0.1.0.7)
現代ロボティクス Hi6 は Modbus で起動・停止・一時停止・再開を画面から行えるようになり、Agilebot には 1 回の撮影で最大 6 個のピックを送信するマルチピック、PC 画面ジョグ、スクリプトエディタが入りました。2 ブランドの専用連携は別の記事でまとめています。
7. 英語 UI と英語マニュアル 23 種(0.1.0.7)
全画面を英語に翻訳し、HTML マニュアル 23 種の英語版を同梱しました。ヘルプは表示言語に合わせて開きます。既定の表示言語が English に変わるため、韓国語で使用する場合は設定で言語を韓国語に選び、再起動してください。ログファイルは現場からの報告との互換性のため、言語に関係なく韓国語で記録されます。
アップデートのご案内
- インストールファイルは担当エンジニアを通じてお渡しします。アプリを起動したままインストールしても、自動的に終了して進行します。
- Agilebot をご使用の現場は、0.1.0.7 でロボット側のハンドシェイク規約が変わるため、BAS プログラムの更新が必要です。エディタのテンプレートを参考にするか、担当者にお問い合わせください。
- 旧型 CPU でアプリがすぐ終了していた問題は、AVX2 非対応 CPU 向けのビルドを分けて解決しました。
バージョンごとに何が変わったかは AimFactoryCore リリースノート に継続してまとめています。