Flexible Feeding
フレキシブルフィーディングシステム — 多様な部品を 1 台で供給します。
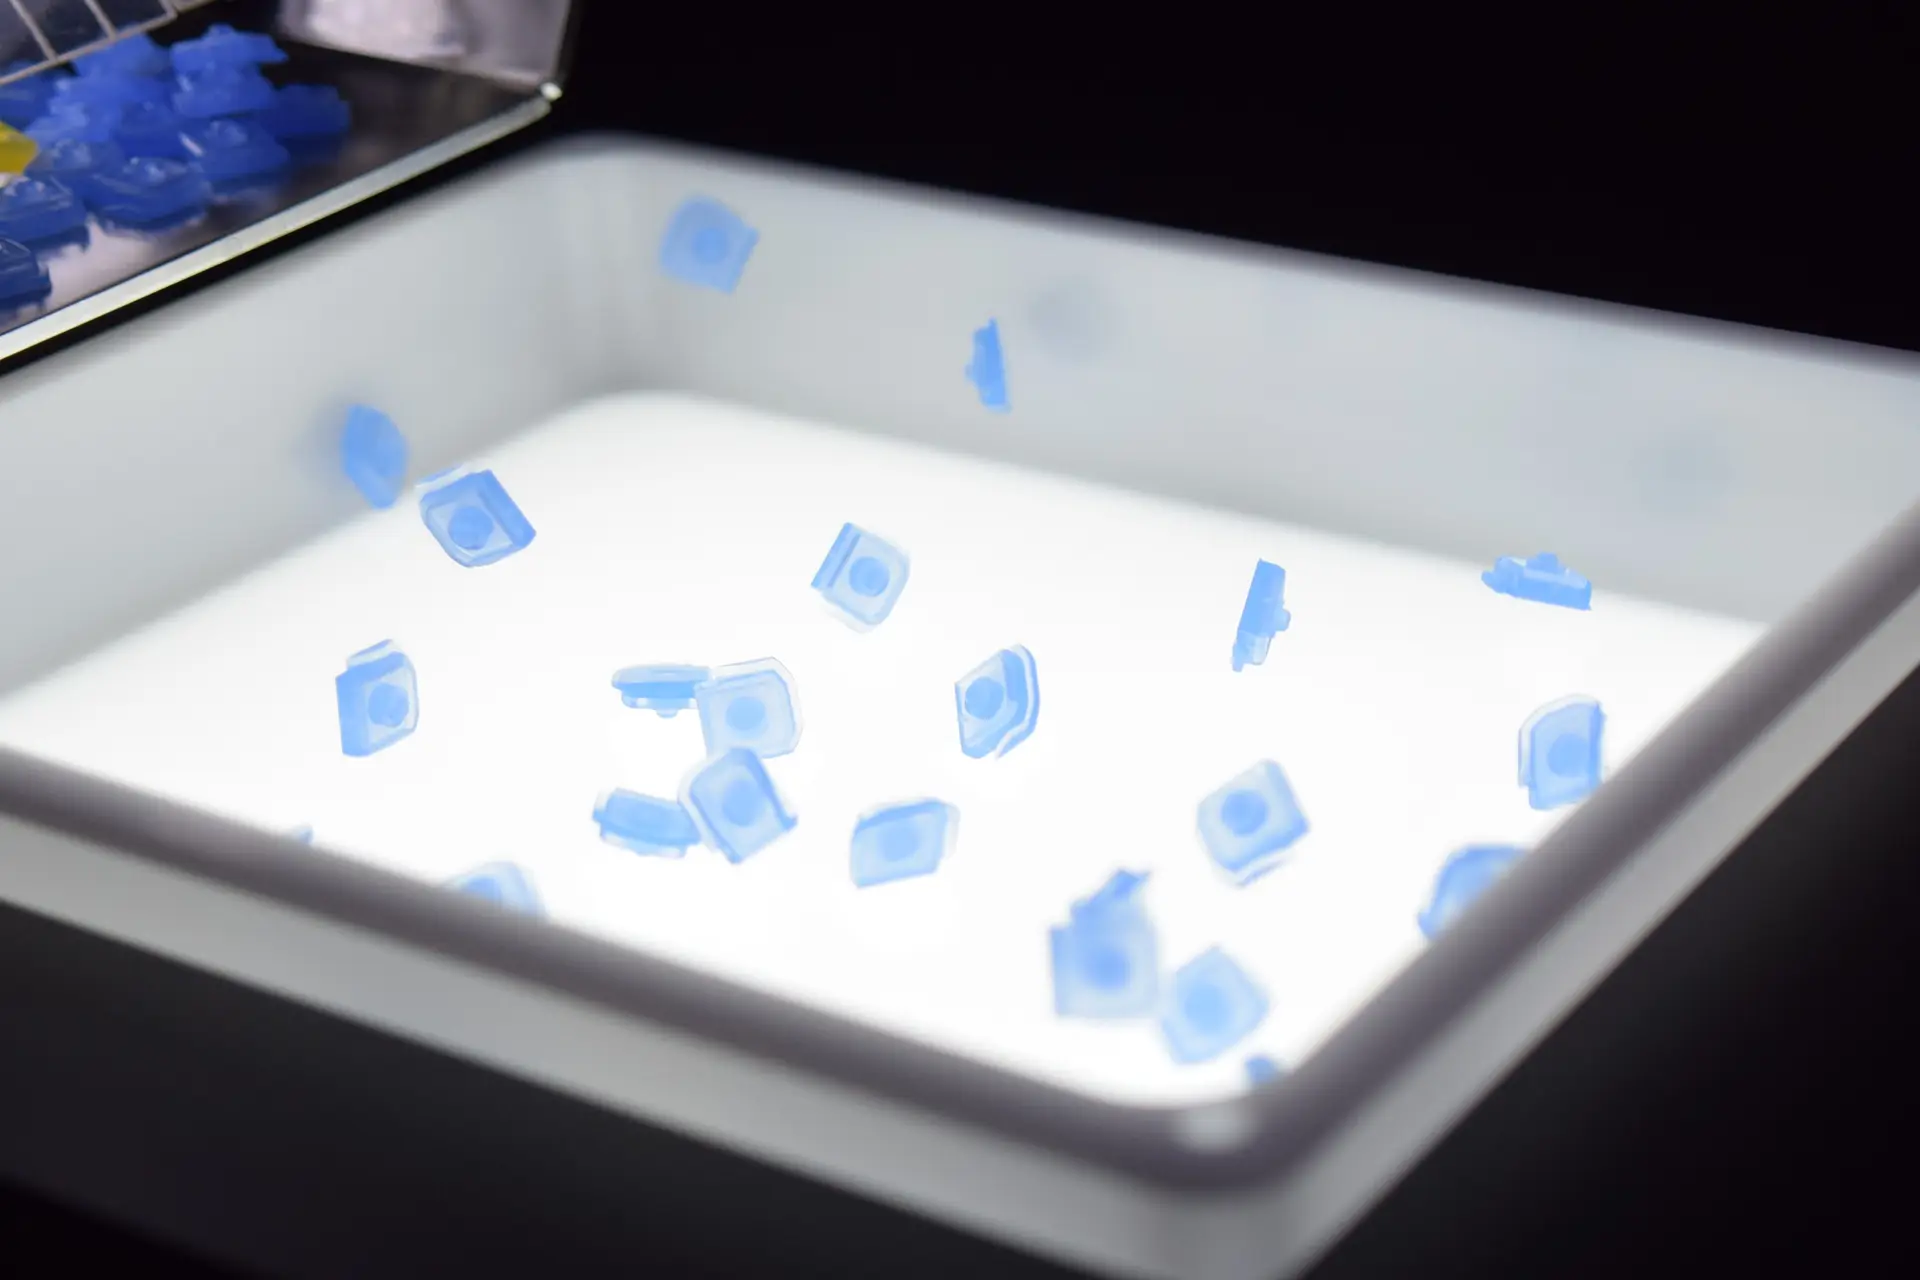
フレキシブルフィーダは、分散(振動・回転)・ビジョン認識・座標合わせを一つの流れにまとめ、多品種部品を安定して供給します。Recipe 一つでビジョン・ロボット・フィーダが一緒に切り替わり、ボウルフィーダに比べて多品種・高精度の運用に適しています。
01
フレキシブルフィーダとは — パーツフィーダ・ボウルフィーダを置き換えるフレキシブルフィーディング
フレキシブルフィーディング は、分散(振動または回転)・認識(ビジョン)・座標合わせ(キャリブレーション) を標準化し、 1 台で多様な部品を繰り返し可能なピックとして供給する部品供給方式です。 部品専用の パーツフィーダ(ボウルフィーダ) と違い、治具交換なしに多品種部品を供給できるため、多品種少量生産では従来のパーツフィーダを置き換えます。
02
100 年間解決されなかった問題
部品の供給方法は、産業革命以来、根本的には変わっていません。
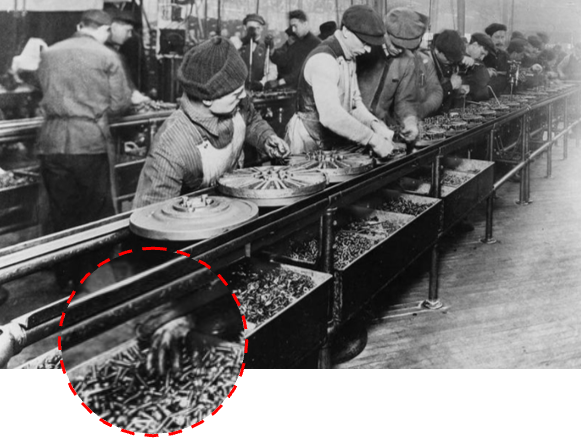
- 1870
第 2 次産業革命
大量生産の導入 — 人の手で
- 1960
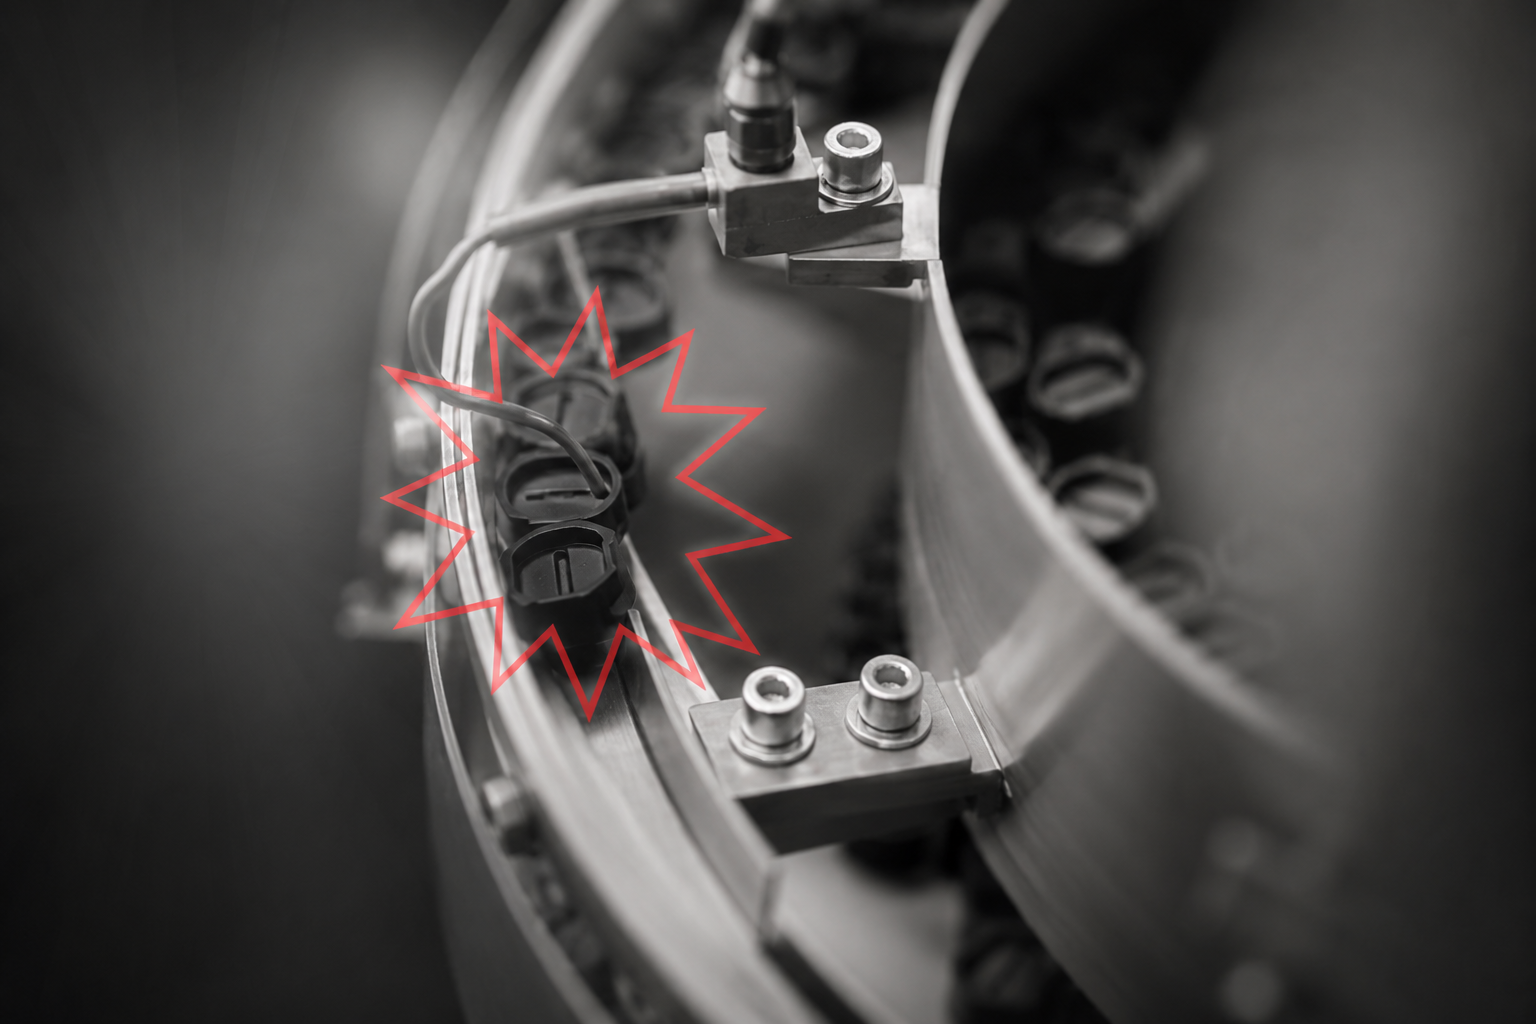
第 3 次産業革命
ボウルフィーダ・振動フィーダの開発
現在も
依然としてフィーダか、人か
少品種大量生産
ボウルフィーダ・振動フィーダで解決可能
多品種少量生産
人が手で部品を整列 — 自動化の空白
New Solution Needed
モデルが変わっても Recipe の選択一つで切り替わり、
多品種部品を作業者なしで供給できなければなりません。
フレキシブルフィーダは、振動分散+ビジョン認識+Recipe 切り替えでこの空白を埋めます。
03
人が担っていた柔軟性を、ラインが引き受けます
積み上がった部品を、人のように一つずつ — 腕はロボットが、目はカメラビジョンが、判断は統合制御が担います。
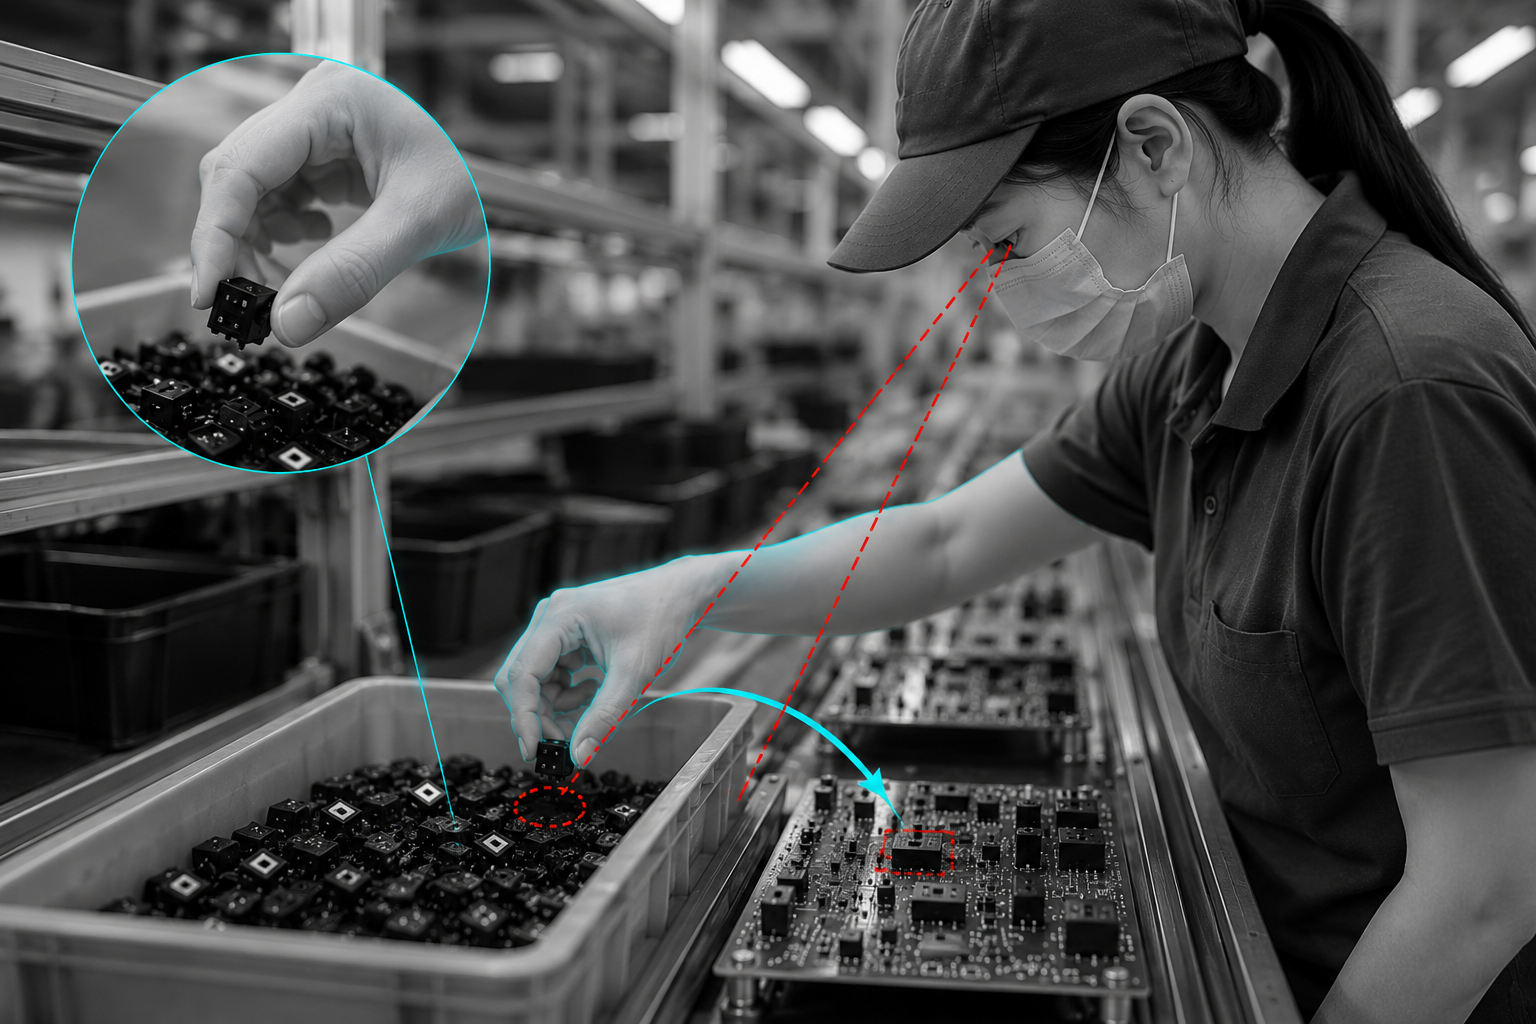
腕はロボットが
合わせた座標でピックアップと移送を正確に繰り返します。
目はカメラビジョンが
部品の位置と姿勢をリアルタイムで認識し、座標を渡します。
判断は統合制御が
Recipe 一つでモデル切り替えと条件管理を自動化します。
04
バルク → ピックアップ、5 段階の流れ
各段階の標準化されたパラメータは Recipe として保存され、モデル変更時に一緒に切り替わります。
-
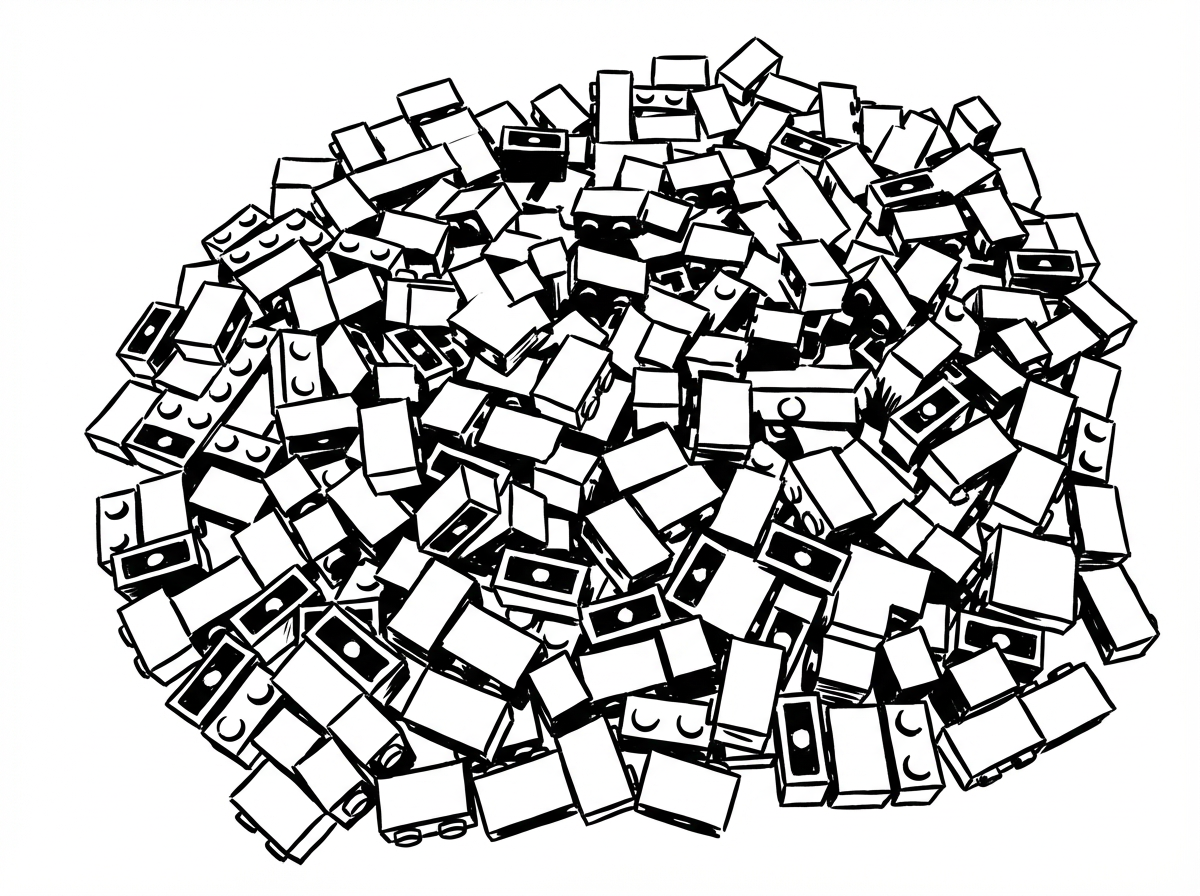 01 Bulk
無秩序に混ざった部品から始まります。
-
 02 Feed
ホッパーやトレイがフィーダに供給し、数量を一定に保ちます。
-
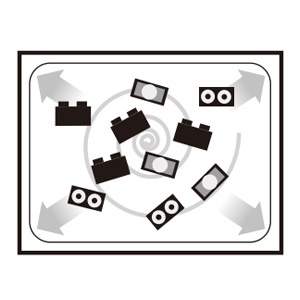 03 Spread
振動パターンで部品を広げ、重なりと干渉を減らします。
-
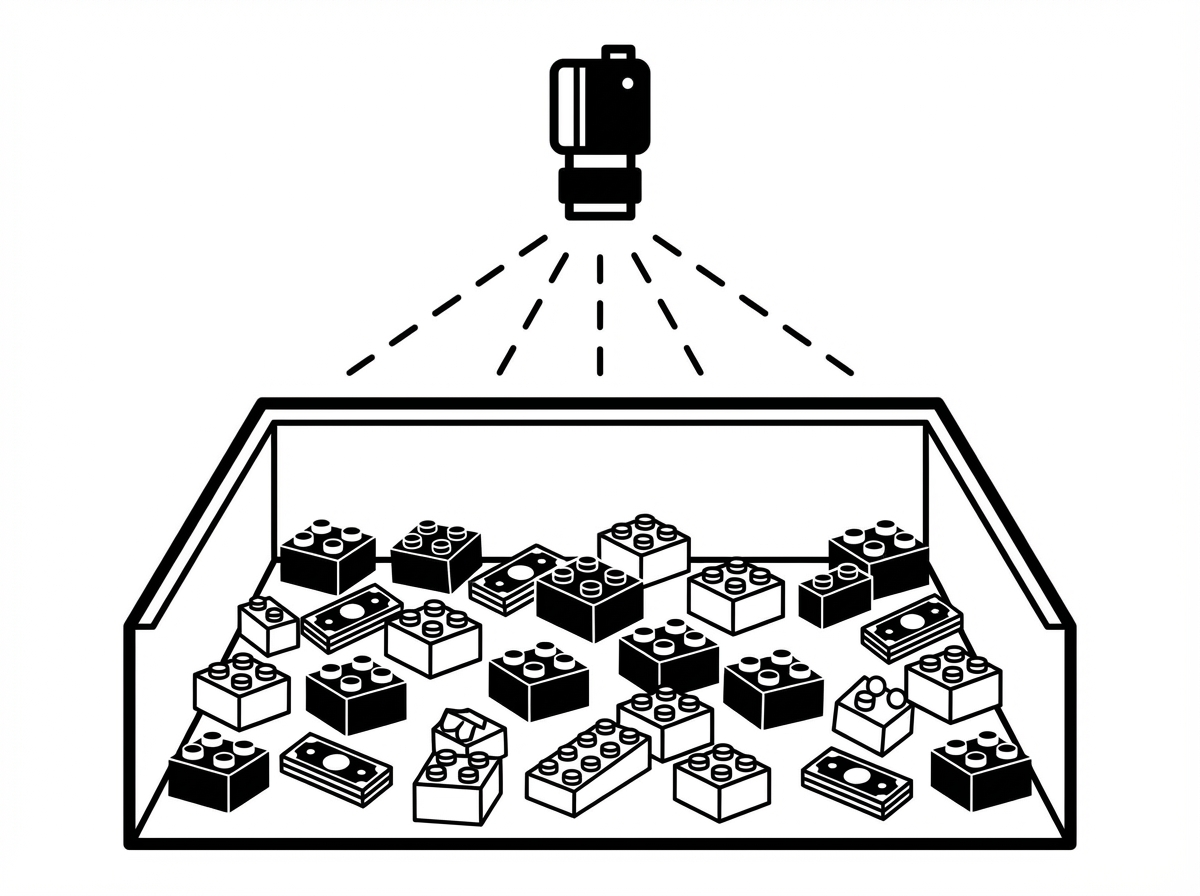 04 Detect
ビジョンが姿勢・中心座標・干渉を計算します。
-
 05 Pick & Place
ロボットが合わせた座標でピックし、配置します。
Products
ここまでが原理です。製品として導入するなら
上の流れを実際に動かすのは UniFeeder(振動とホッパー)と AimFactoryCore(ビジョン・制御・Recipe)です。
05
システム構成
ソフトウェア・ビジョン・フィーダで構成されます。詳細仕様は各製品ページをご覧ください。
AIMFactoryCore
Recipe・ビジョン・装置制御・製品切り替えを一つとして運用します。
製品を見る →
UniFeeder
多品種部品を安定して供給する振動式フレキシブルフィーダです。
製品を見る →
AIVE
フィーダ・ビジョン・制御を一体化した精密供給システムです。
製品を見る →
FlexiBowl
幅広い部品形状に対応する回転式フレキシブルパーツフィーダです。
製品を見る →


FAQ
フレキシブルフィーダ — よくあるご質問
- フレキシブルフィーダとは何ですか?
- フレキシブルフィーダは、部品を振動または回転で広げ、カメラビジョンで位置と姿勢を認識し、座標合わせ(キャリブレーション)を経てロボットがそのままピックできる座標を作る部品供給方式です。部品専用のボウルフィーダと違い、1 台で多様な部品を供給でき、モデル変更は Recipe の切り替えで対応します。
- ボウルフィーダ(振動ボウルフィーダ)とフレキシブルフィーダの違いは何ですか?
- ボウルフィーダは部品ごとに専用のボウルとトラックを製作する必要があり、単一部品の大量供給に向いています。フレキシブルフィーダはビジョンベースなので、部品専用の治具なしに 1 台で多品種を供給でき、薄板・ゴム・スプリングのようにボウルフィーダが苦手な部品にも対応します。多品種少量生産であるほど、フレキシブルフィーダが有利です。
- どのくらいのサイズ・形状の部品を供給できますか?
- 部品サイズは装置の組み合わせと照明・レンズ構成によって異なります。これまでに 0.01 mm の薄膜から 125 mm の医療部品まで扱ってきました。振動式(UniFeeder、AIVE)または回転式(FlexiBowl)を部品に合わせて選択し、実際の部品サンプルで分散・認識・座標合わせの可否を事前に確認します。
- 製品(モデル)の切り替えにはどのくらいかかりますか?
- ビジョン・フィーダ・ロボットの条件を Recipe として保存しておけば、モデル変更は Recipe ID の選択一つで完了します。Recipe を一つ選ぶだけでビジョン・ロボット・フィーダの条件が一緒に反映され、部品専用治具の交換もないため、多品種ラインの稼働率が上がります。
- 既存のロボットや PLC と連携できますか?
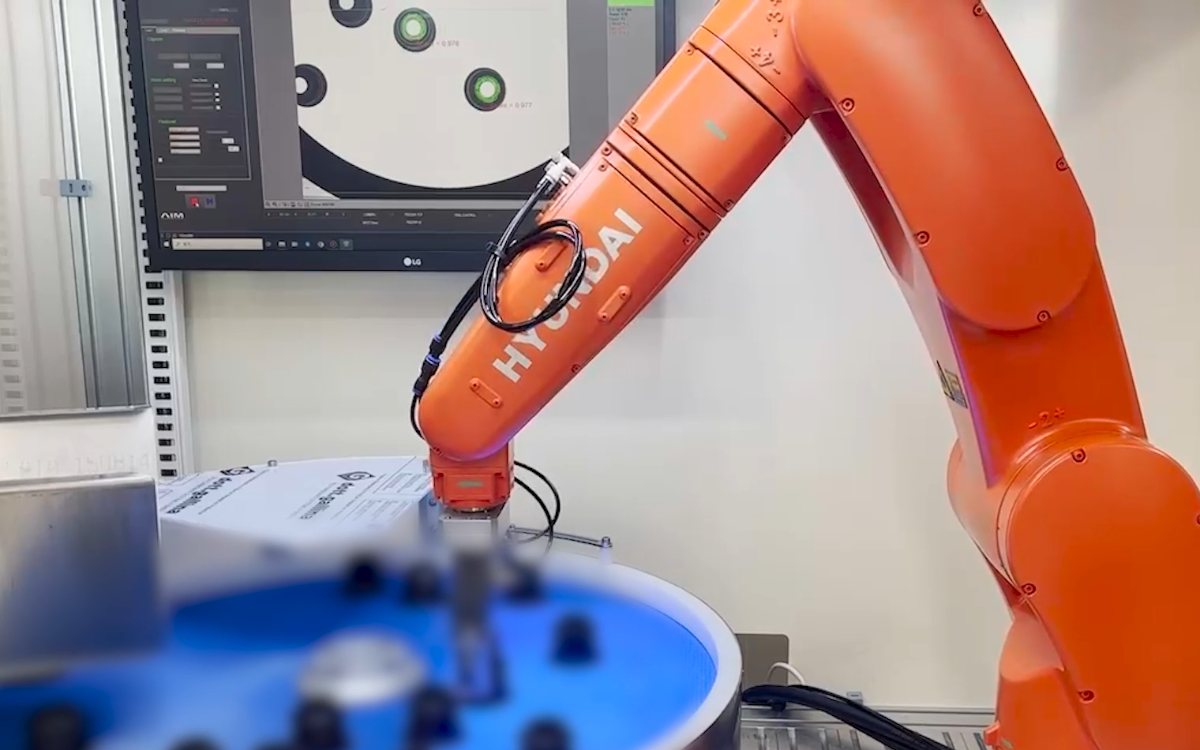
- ロボットによって連携の深さが異なります。ほとんどのロボットは当社からピック座標を受け取り、現代ロボティクスと Agilebot の 2 社については、ロボットプログラム自体を当社の画面で扱います。PLC 連携を含め、すべての Recipe と装置制御は AimFactoryCore プラットフォーム上で一緒に動きます。
- 価格や見積もりはどのように依頼できますか?
- 構成は部品の種類、目標サイクルタイム、設置スペース、ロボット/PLC 環境によって異なるため、部品情報をお知らせいただければ適した構成と想定スケジュールを検討したうえでお見積もりします。お問い合わせページまたは電話(+82-31-548-0748)からご相談ください。