01
基準が消えます
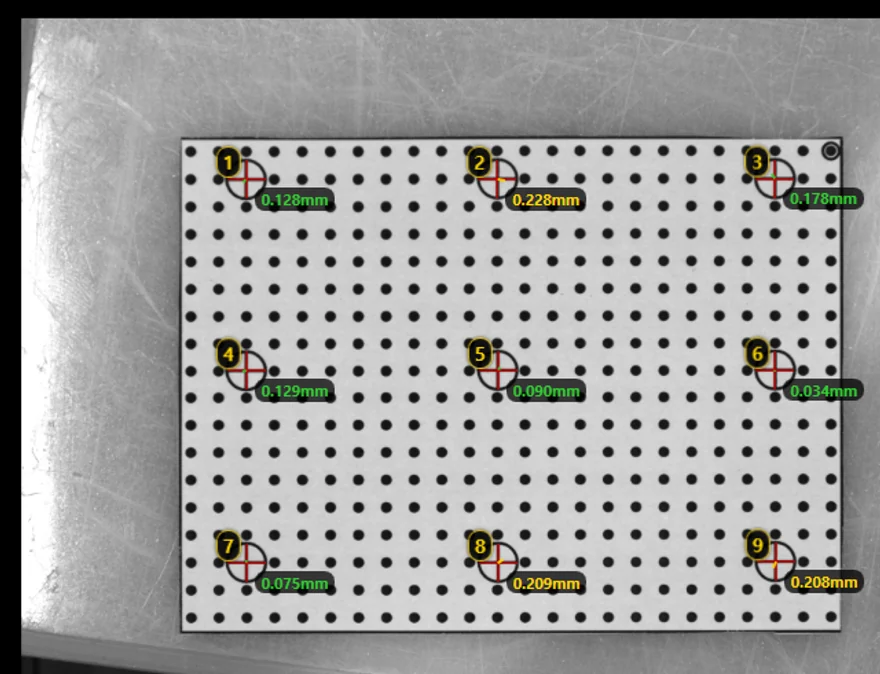
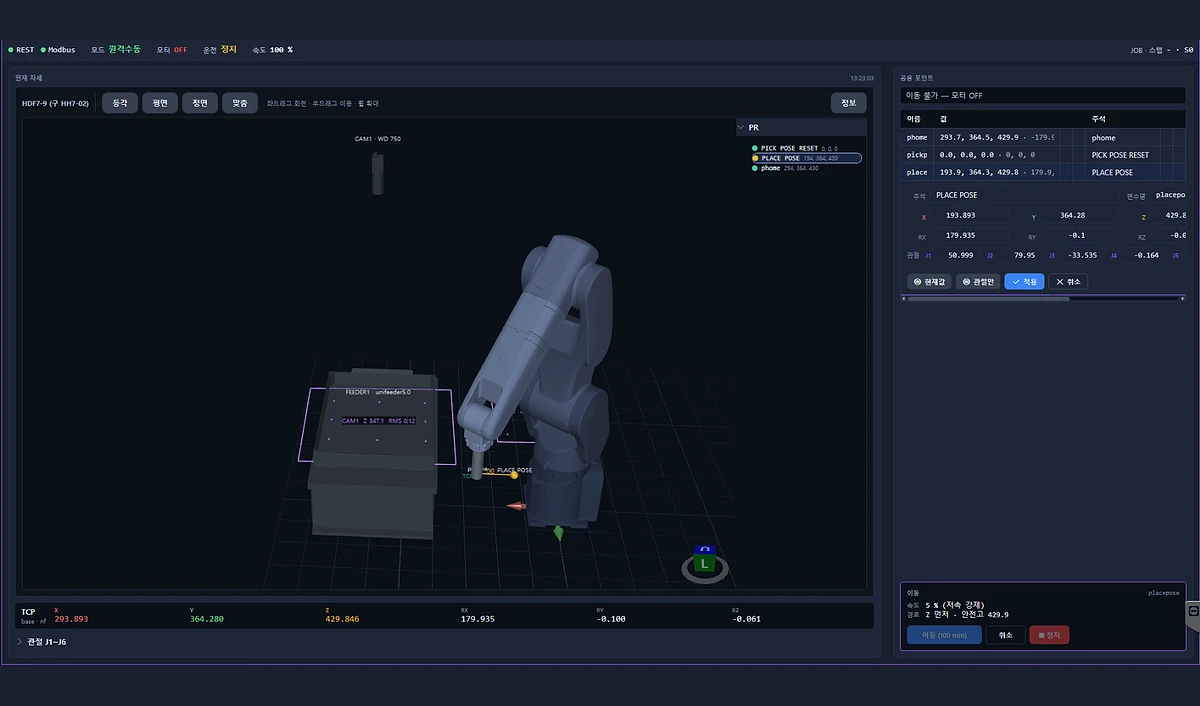
治具の上に基準座標を作る方式では、治具を外したあとにその基準を確認する方法がありません。
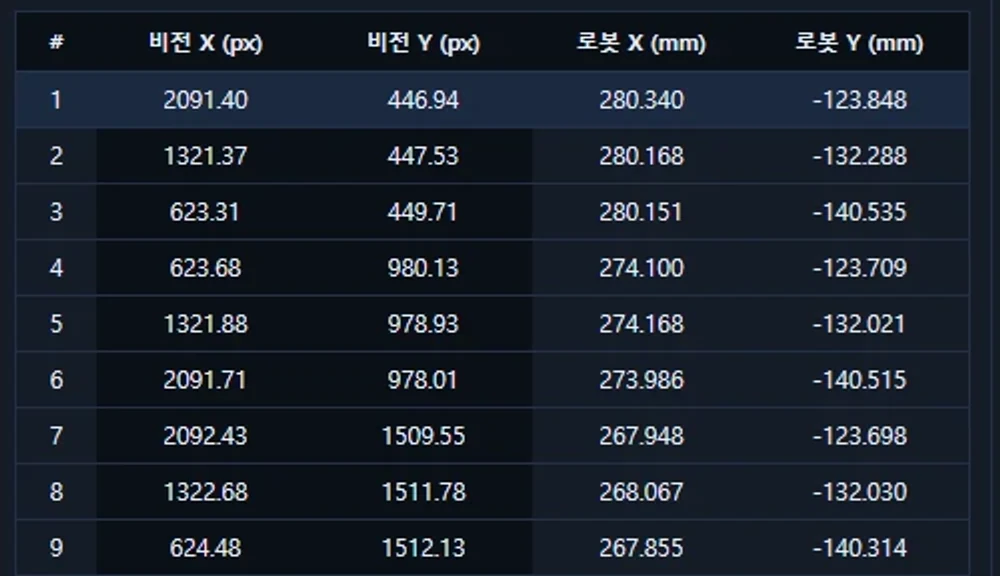
ロボットが報告する座標をそのまま基準に使います。基準がロボットの中に残るので、ずれたときに遡れます。
AimFactoryCore
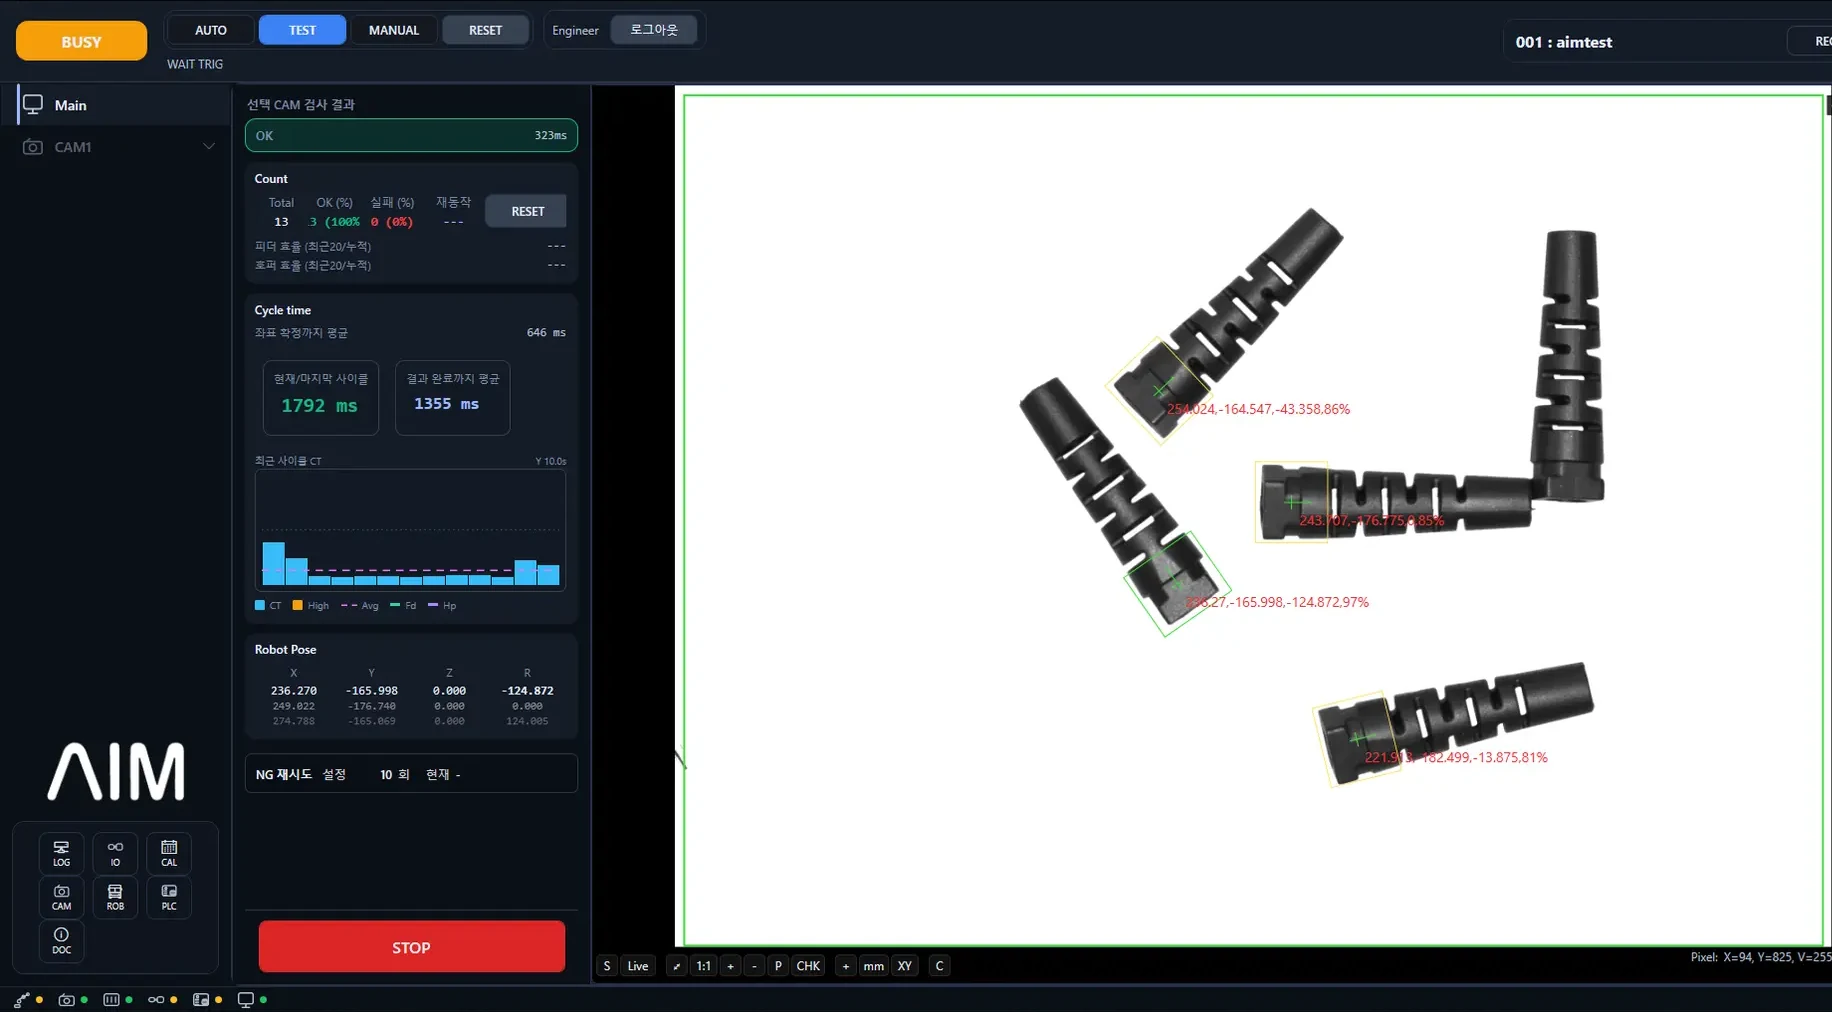
カメラも、フィーダーも、ロボットも — 1台のコントローラーと1つのソフトウェアで動かします。
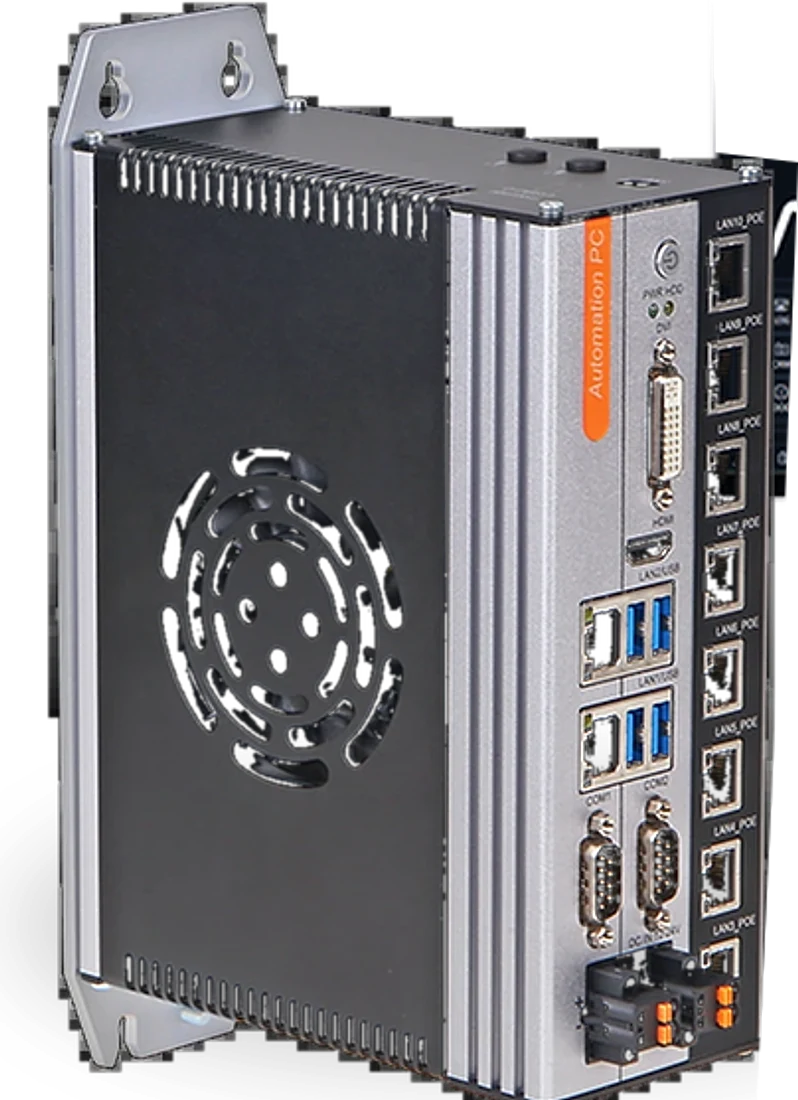
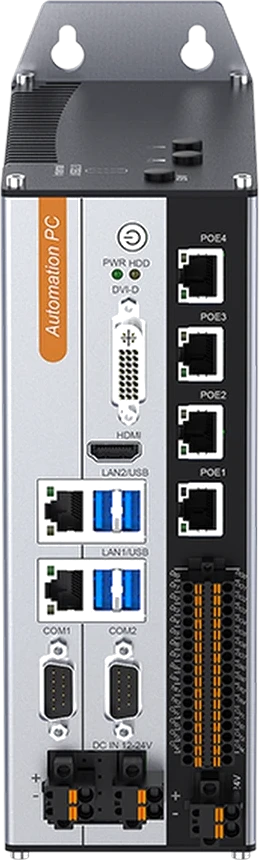
1台のコントローラー
装置ごとに制御器を別に置きません。1台にまとめれば配線と設置が減り、問題が起きたときに見る場所も1か所です。
1つのソフトウェア
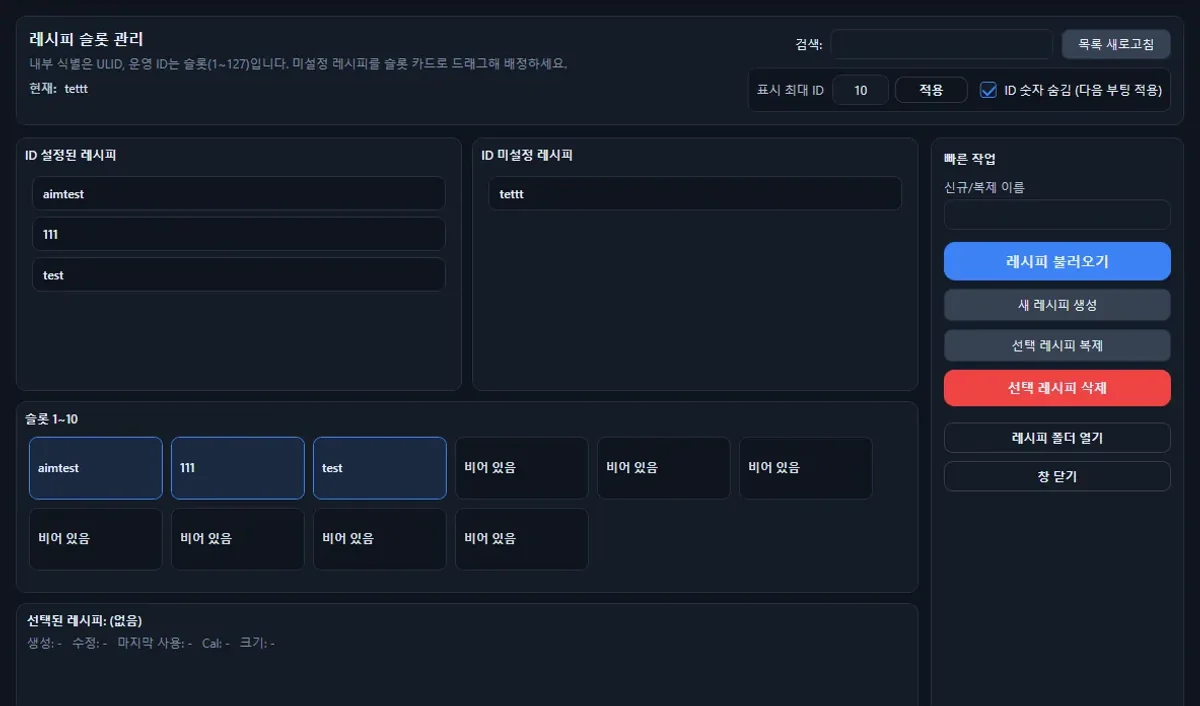
ビジョン・フィーダー・ロボットをそれぞれ設定し、制御します。その設定値は製品ごとのレシピで管理します。
6 秒で切り替わります
無制限 レシピ保存
設置は4時間で終わります。現場状況により異なります。
ロボット
この3つを解くために作りました。
治具の上に基準座標を作る方式では、治具を外したあとにその基準を確認する方法がありません。
ロボットが報告する座標をそのまま基準に使います。基準がロボットの中に残るので、ずれたときに遡れます。
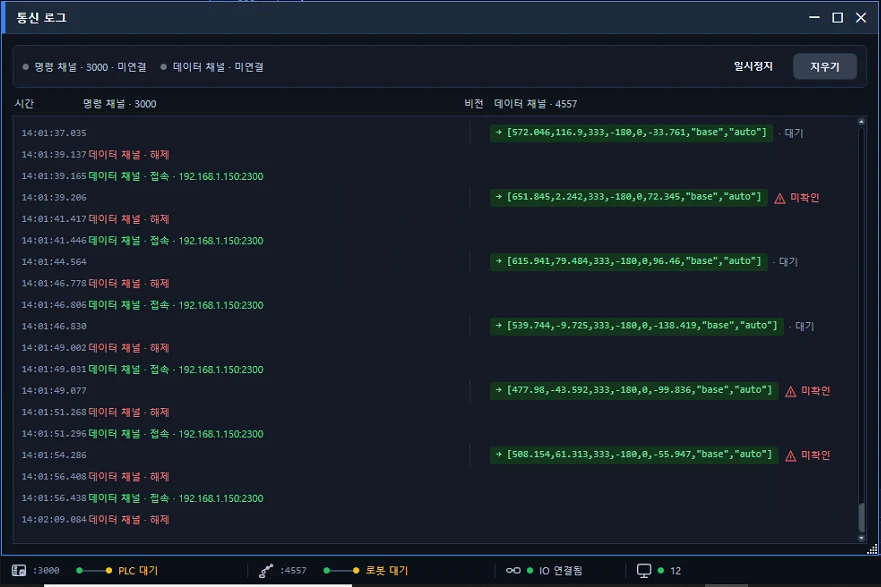
送ったのにロボットが受け取れなかったのか、接続が切れたのか — ラインが止まってから分かります。
接続状態をリアルタイムで見て、いつ何を送り何が返ったかをログに残します。
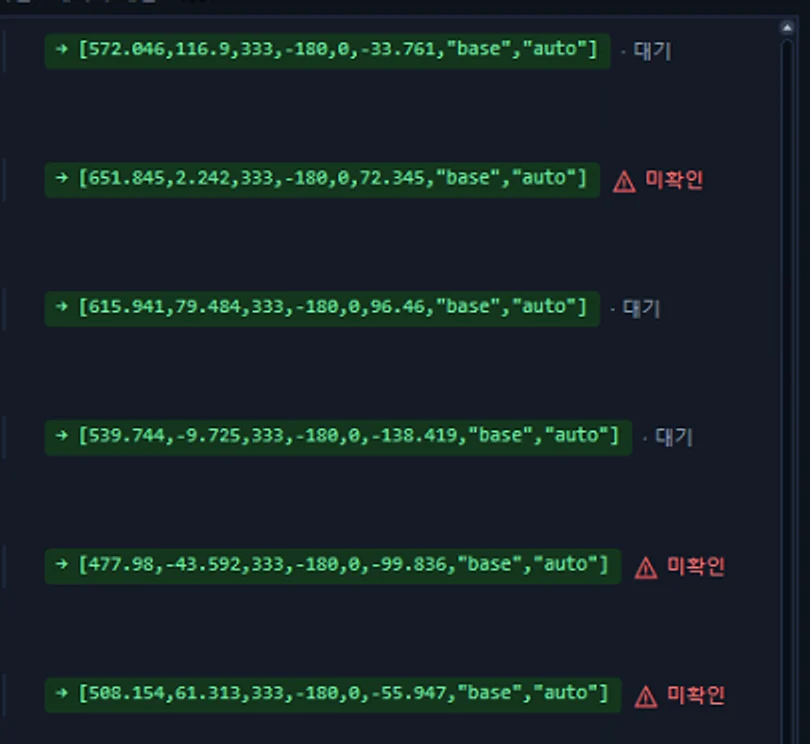
製品が増えるたびに、ビジョンはビジョン、ロボットはロボットで設定が積み上がります。どこに何が保存されているのか、誰にも分かりません。
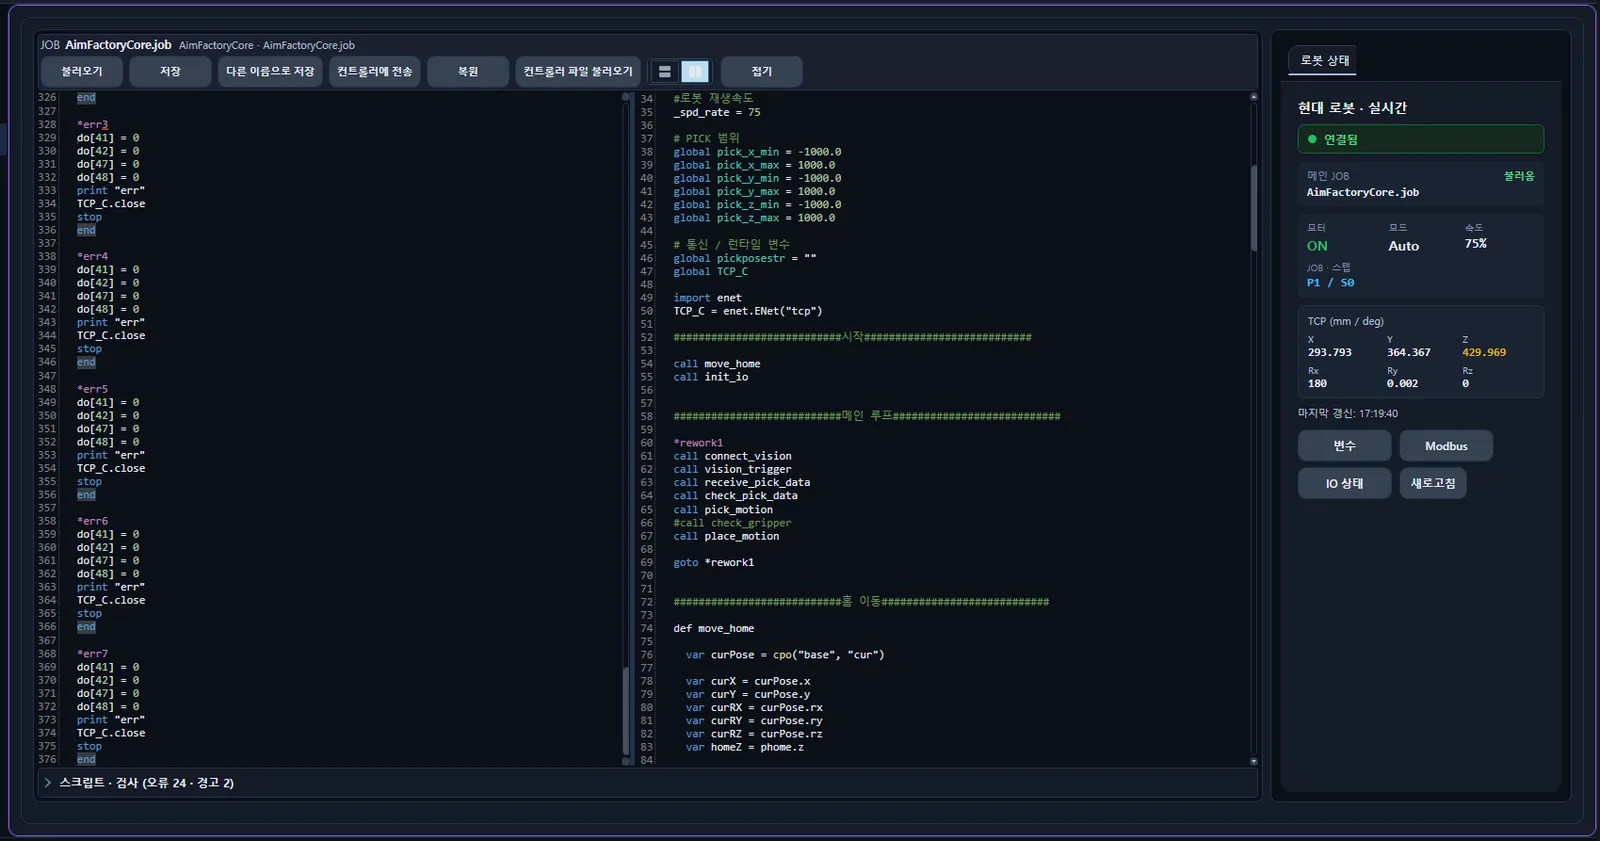
ロボットプログラムまでレシピ一つにまとめます。製品を選べばロボット側も一緒に変わります。
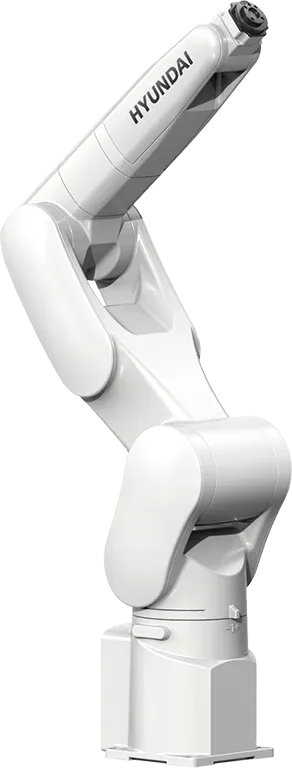
オプション · Tier 1 ロボット (現代ロボティクス · Agilebot)
1サイクル
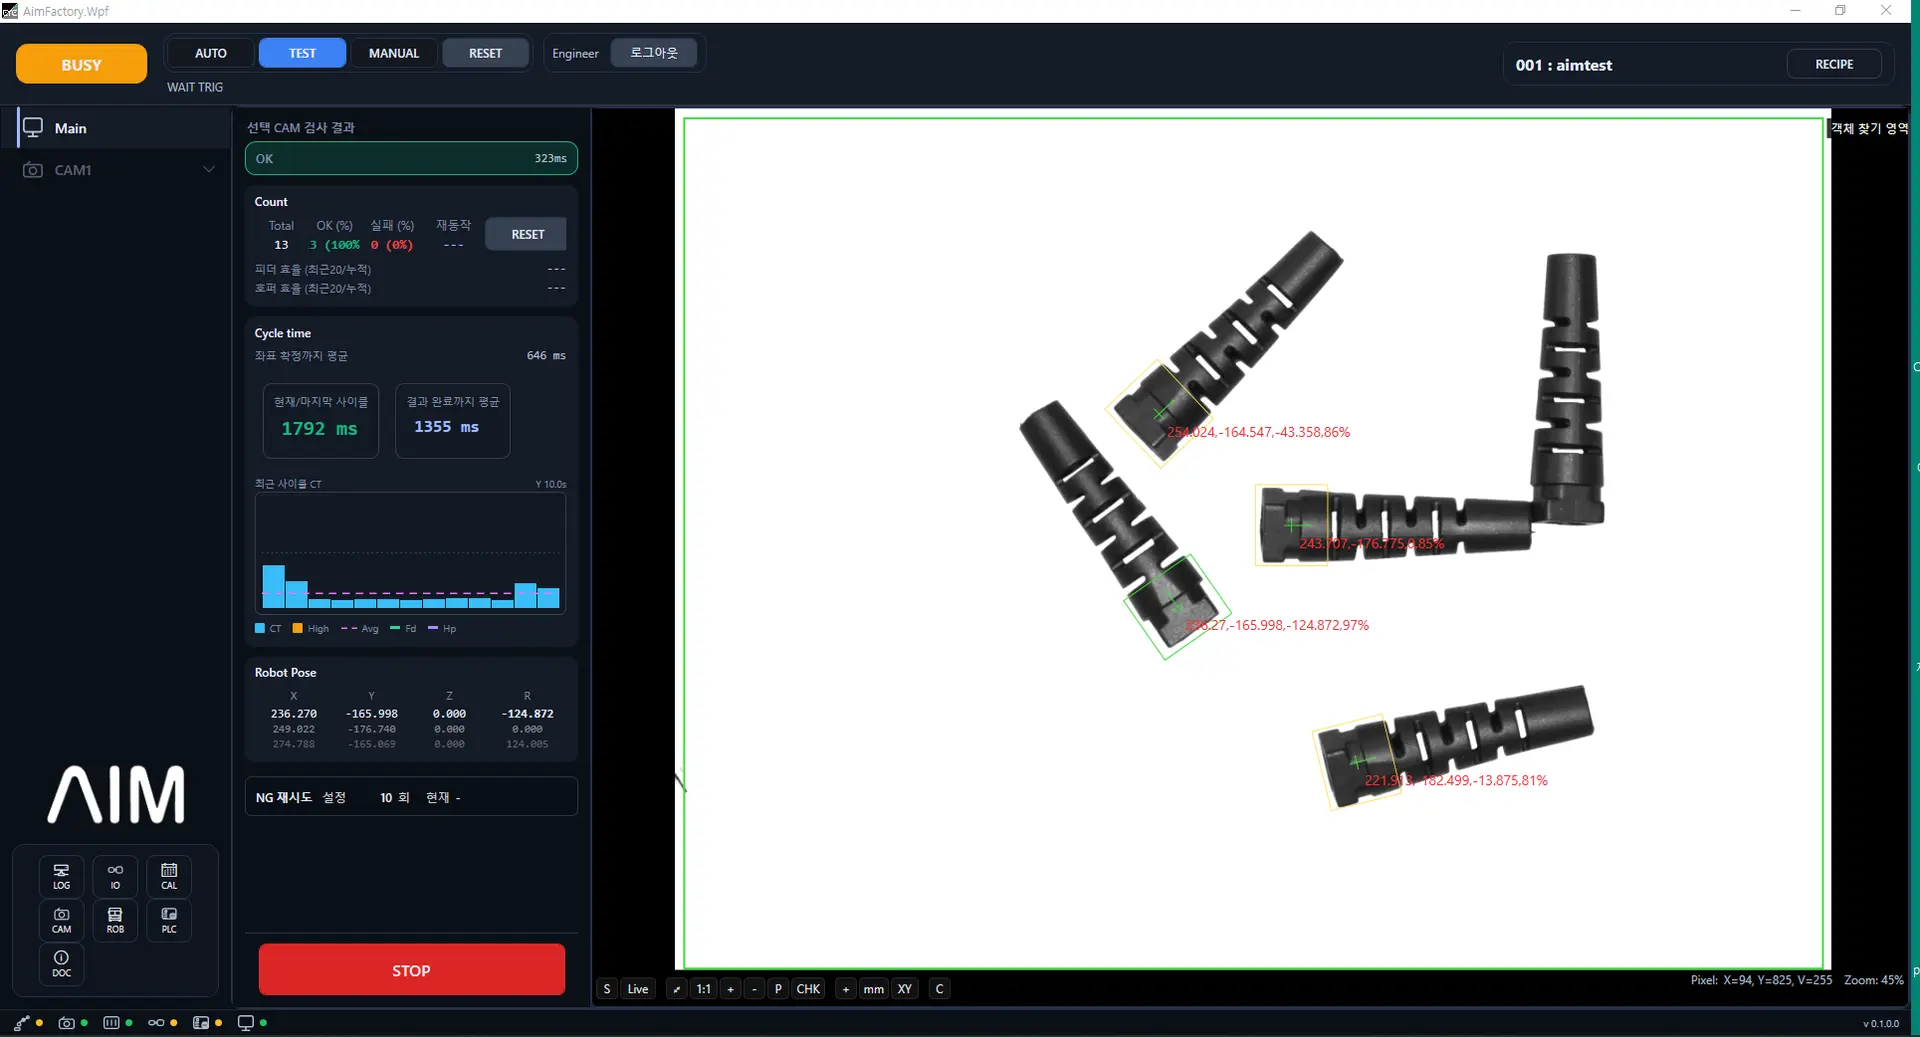
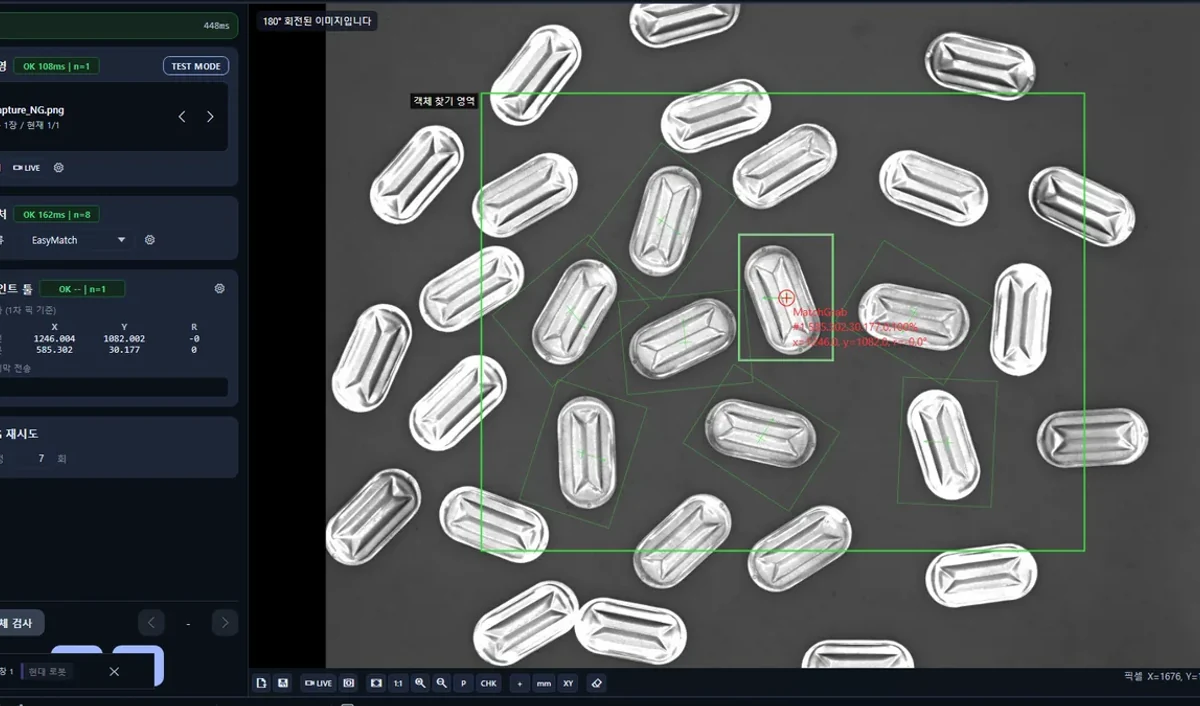
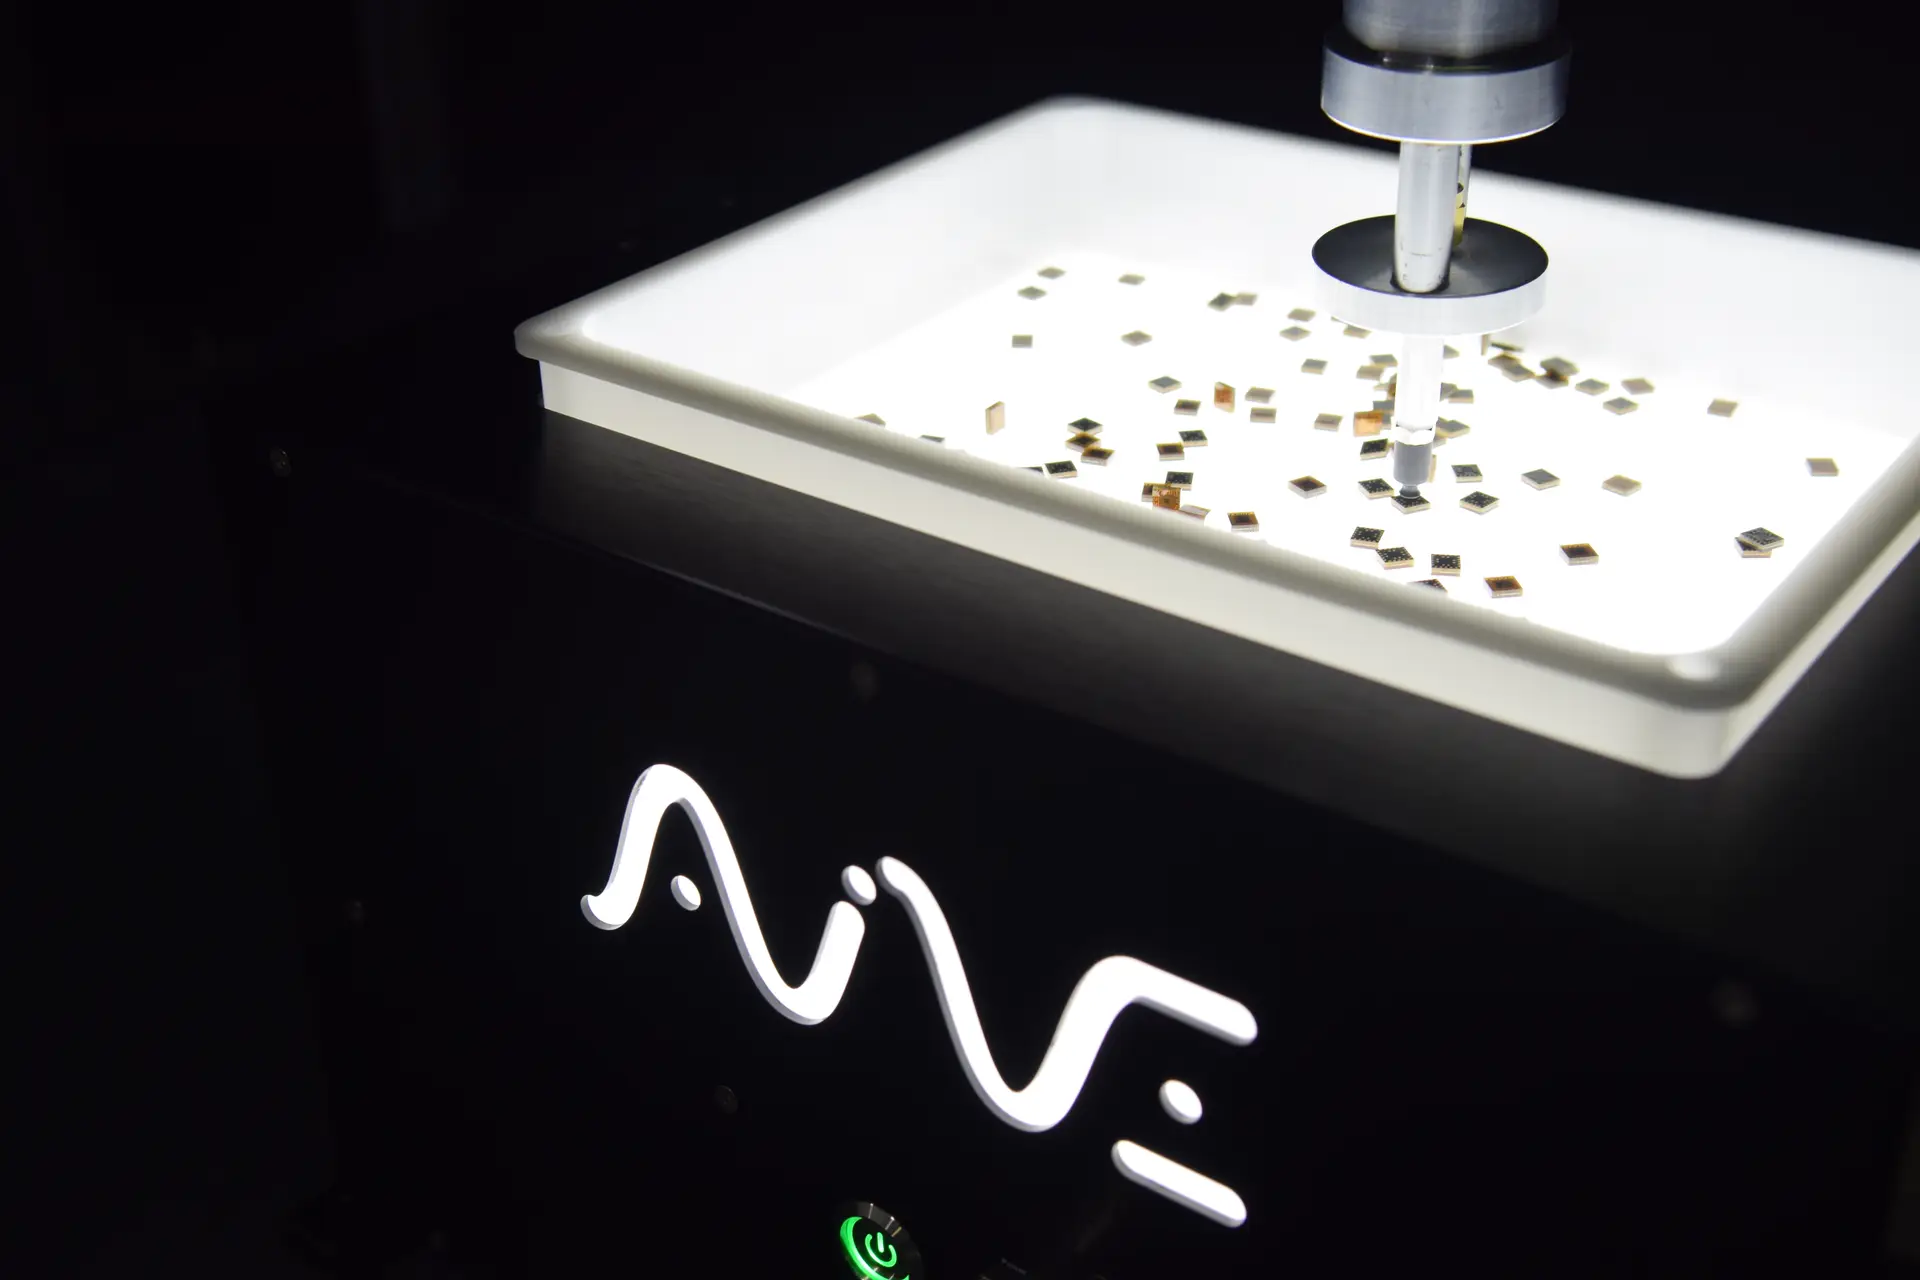
位置認識から詳細検査まで、1サイクルの中で終わります。
位置認識
詳細検査
位置認識
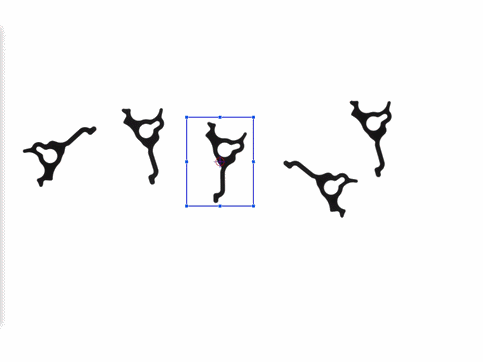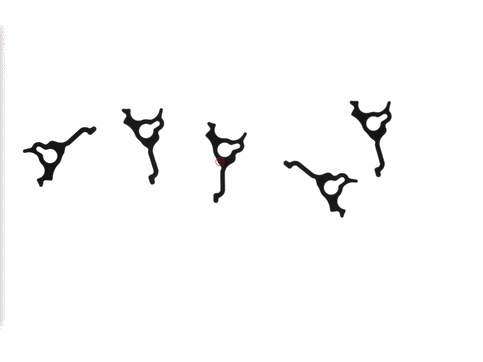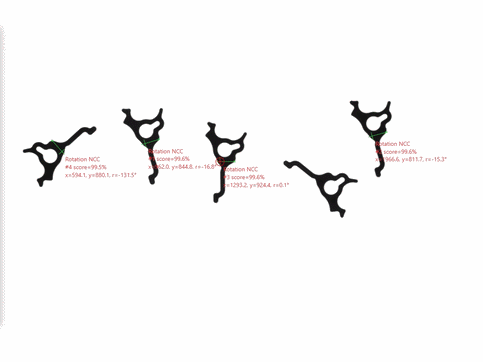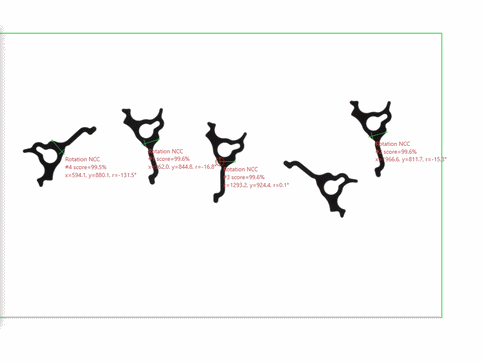
詳細検査
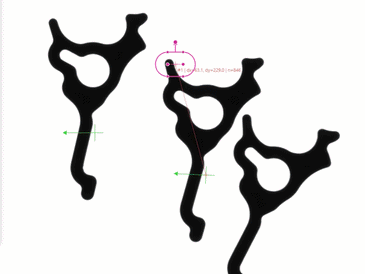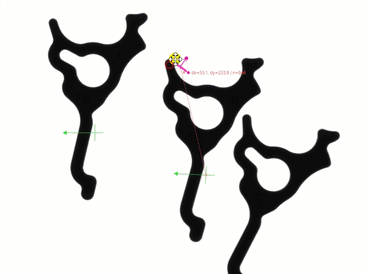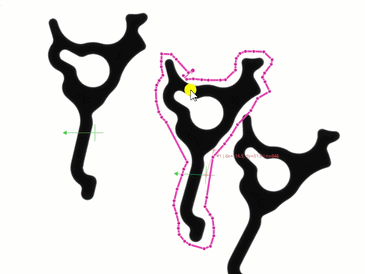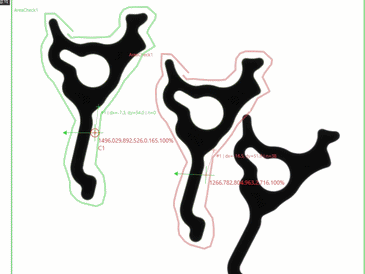
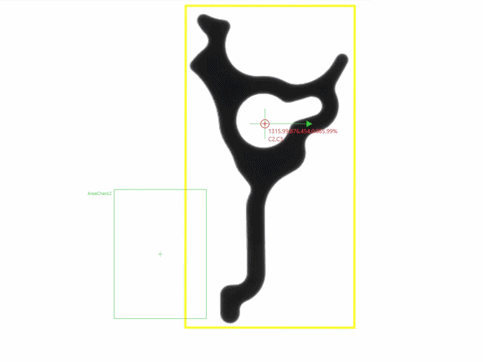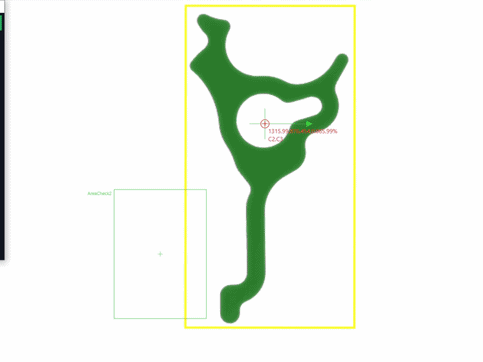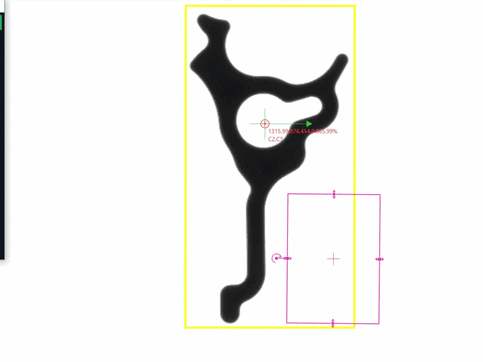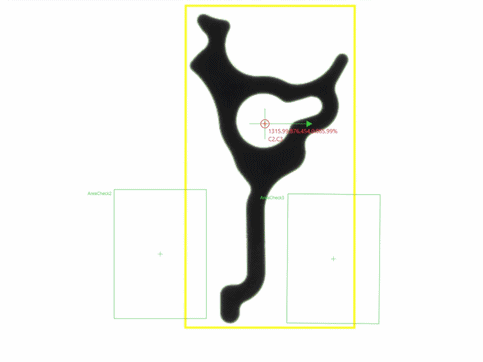
0.5秒 ビジョン演算 · 一度の撮影で最大 6ピック
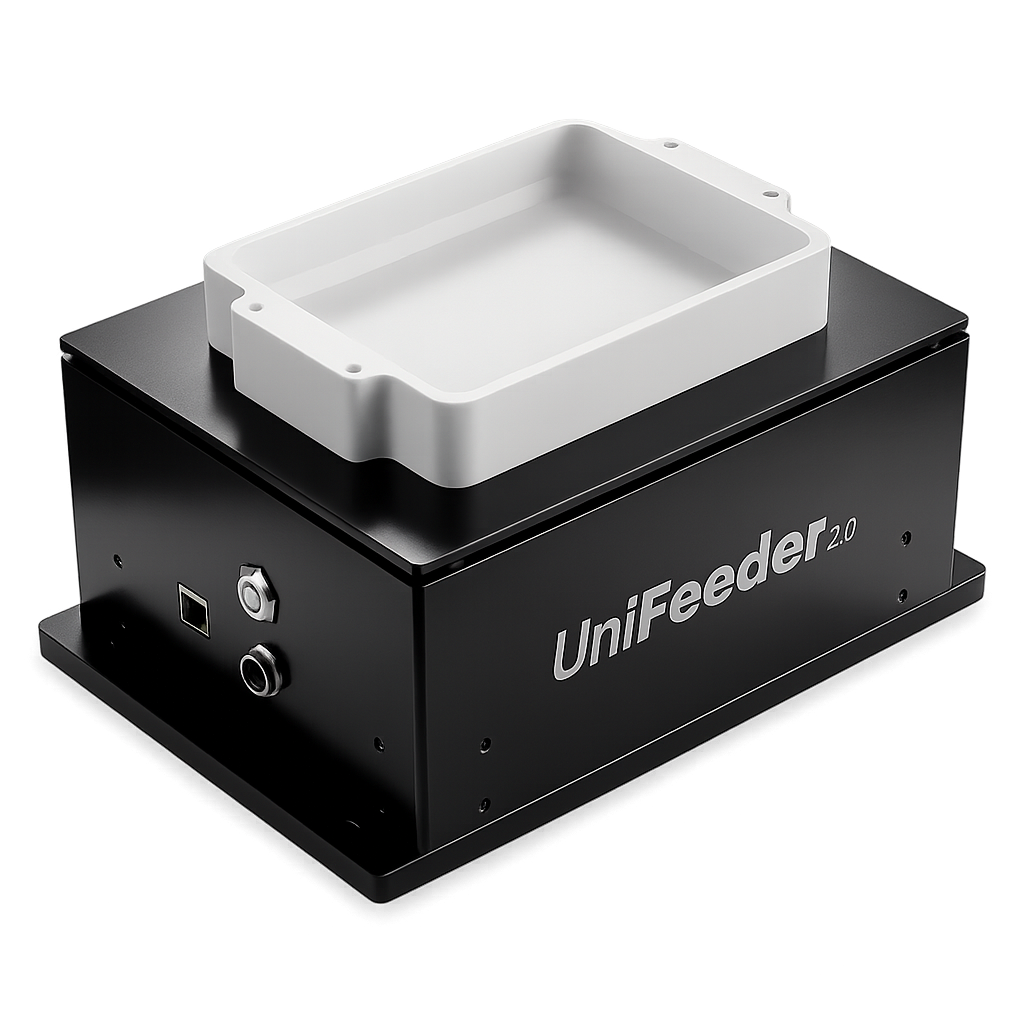
フィーダーモーション
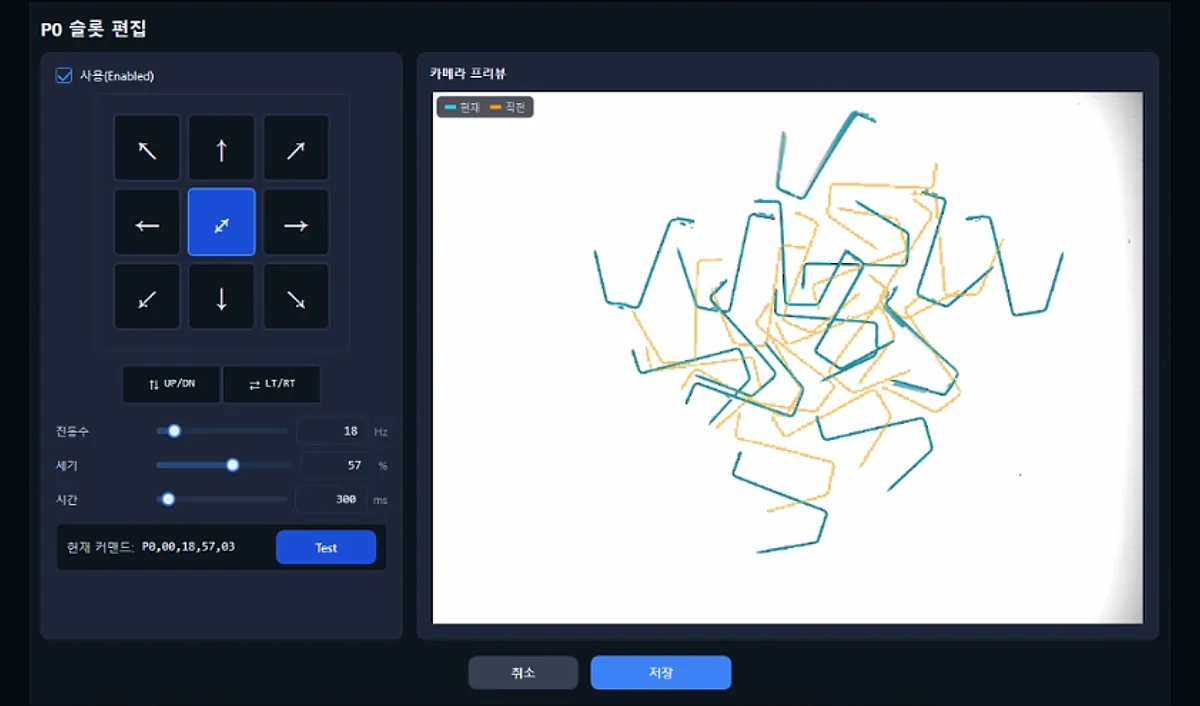
振動前と振動後の部品位置をイメージビューアが並べて表示します。どの方向へどれだけ動いたかを見ながら振動条件を決めます。
適用範囲
対応部品サイズ
さまざまな製品、さまざまな分野に適用されます。
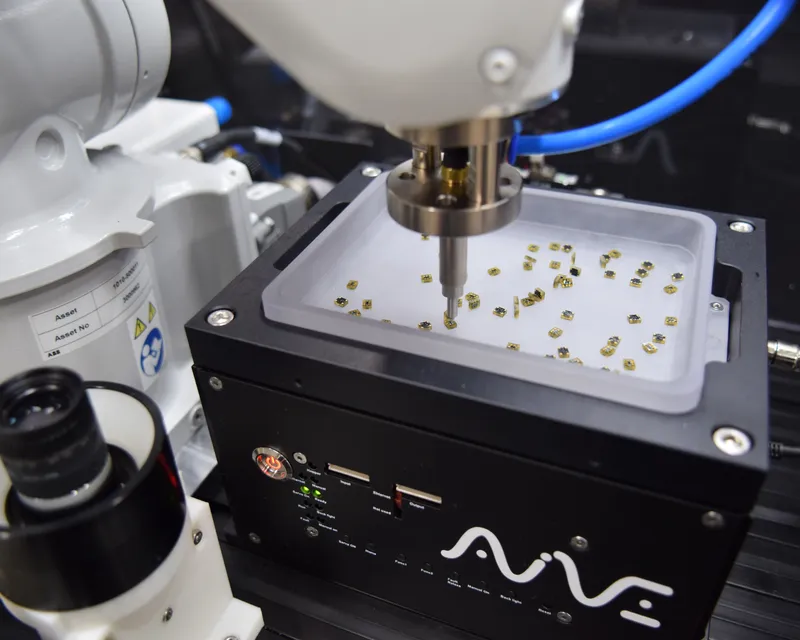
電子
チップ · モジュール · コネクタ
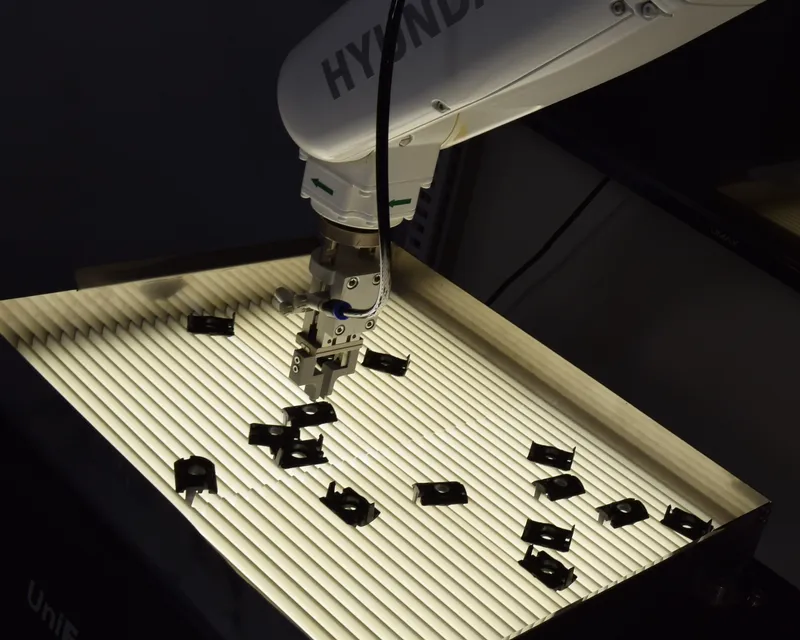
自動車
ブラケット · ハウジング
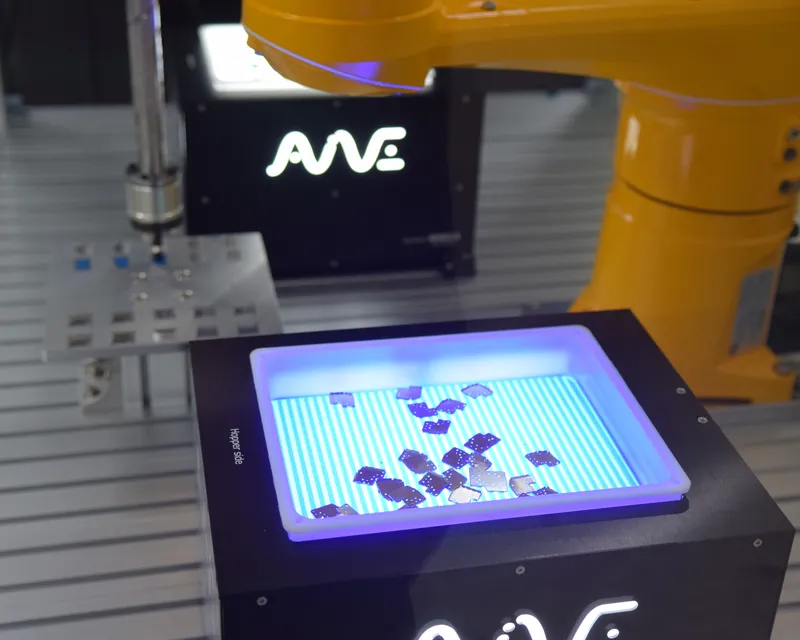
二次電池
電極 · ベント
医療 · バイオ / 化粧品
ニードル · シリンジ · マスカラブラシ · ボトル
Configuration
見て、判断して、指示する1セット。
お使いのロボットとフィーダーはそのままに、制御だけを移します。
1セットで最大 カメラ2台 · フィーダー2台 を動かします。
選定 · 併せて供給
設計にそのまま使える値だけを載せています。寸法や電気定格などの詳細はデータシート(PDF)でご確認ください。
設計にそのまま使える値だけを載せています。寸法や電気定格などの詳細はデータシート(PDF)でご確認ください。
グリッパー干渉検査は、平行2指グリッパーと 2D シルエットを前提とします。
リリースノート バージョンごとの変更点 — 0.1.0.1 から 見る →設計にそのまま使える値だけを載せています。寸法や電気定格などの詳細はデータシート(PDF)でご確認ください。
AIM が供給
コントローラー · ソフトウェア
当社が自ら作るセットです。
選定 · 併せて供給
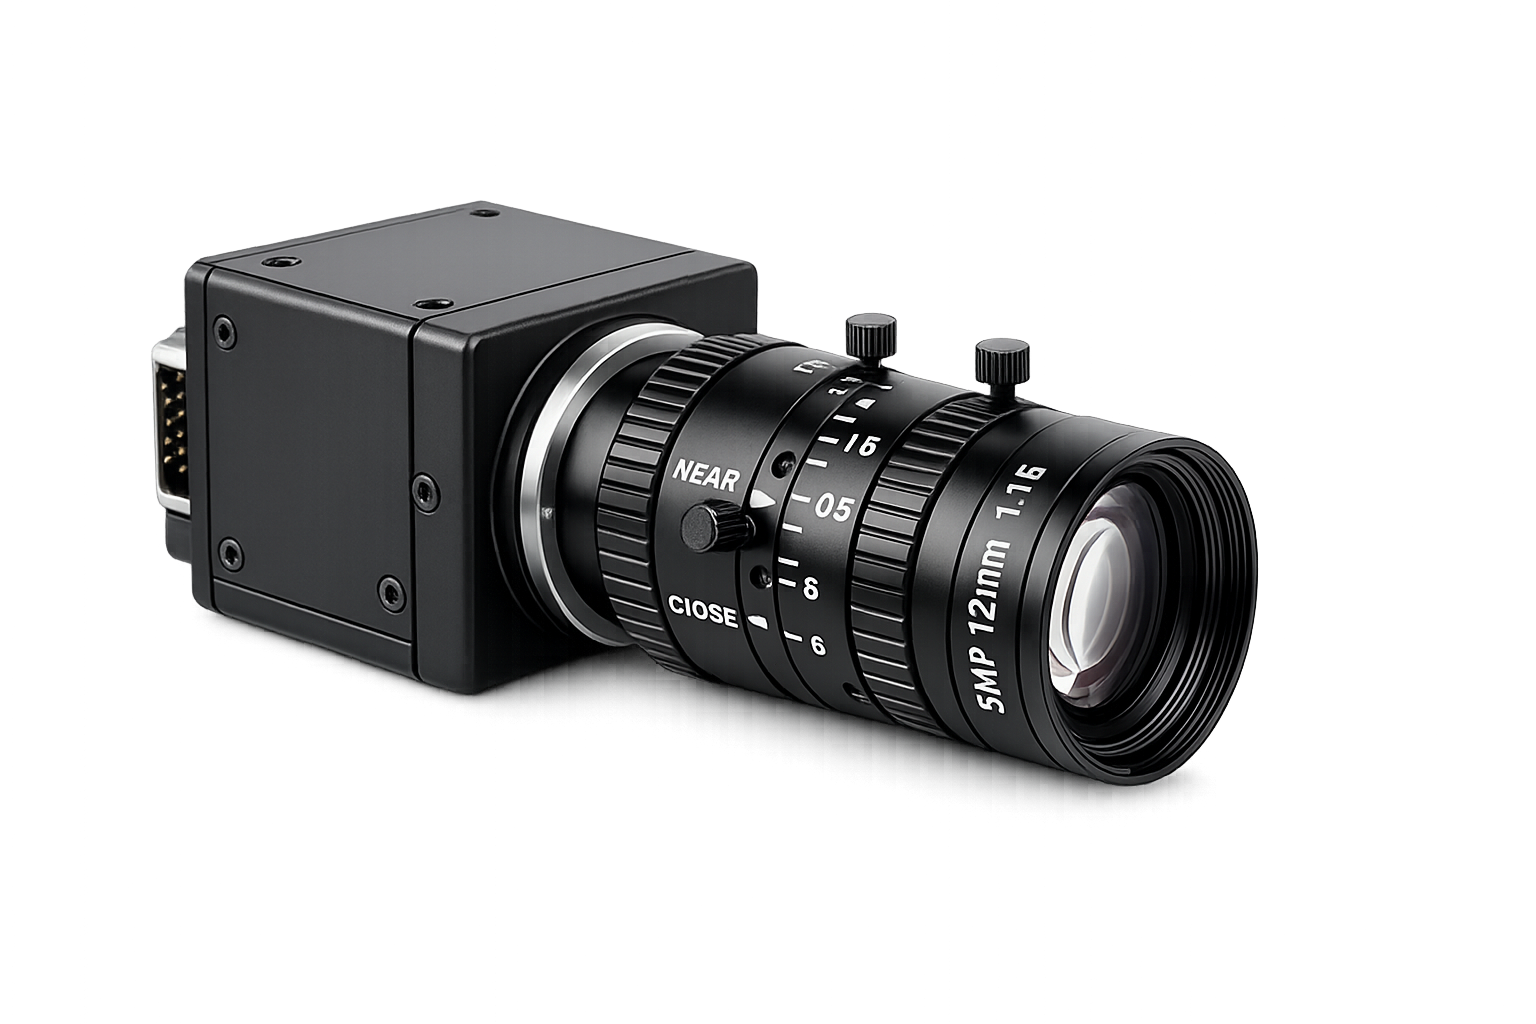
カメラ · レンズ
部品サイズと視野に合わせて標準(5 MP グローバルシャッター)と高解像度(12 MP)から選定し、セットと併せてお届けします。
Getting started
最初にお見積もりをお送りすることはしません。まず、実際の部品で動くかどうかを確認します。
まず実際の部品で動くかを確認します。
認識率とサイクルを、映像とともにお送りします。
お使いのロボットとフィーダーに合わせて、構成と範囲を決めます。
今お使いのロボット・カメラ・フィーダーはそのままに — どこまで1つにまとめられるかをお見せします。
お問い合わせ