Case Studies
적용 사례
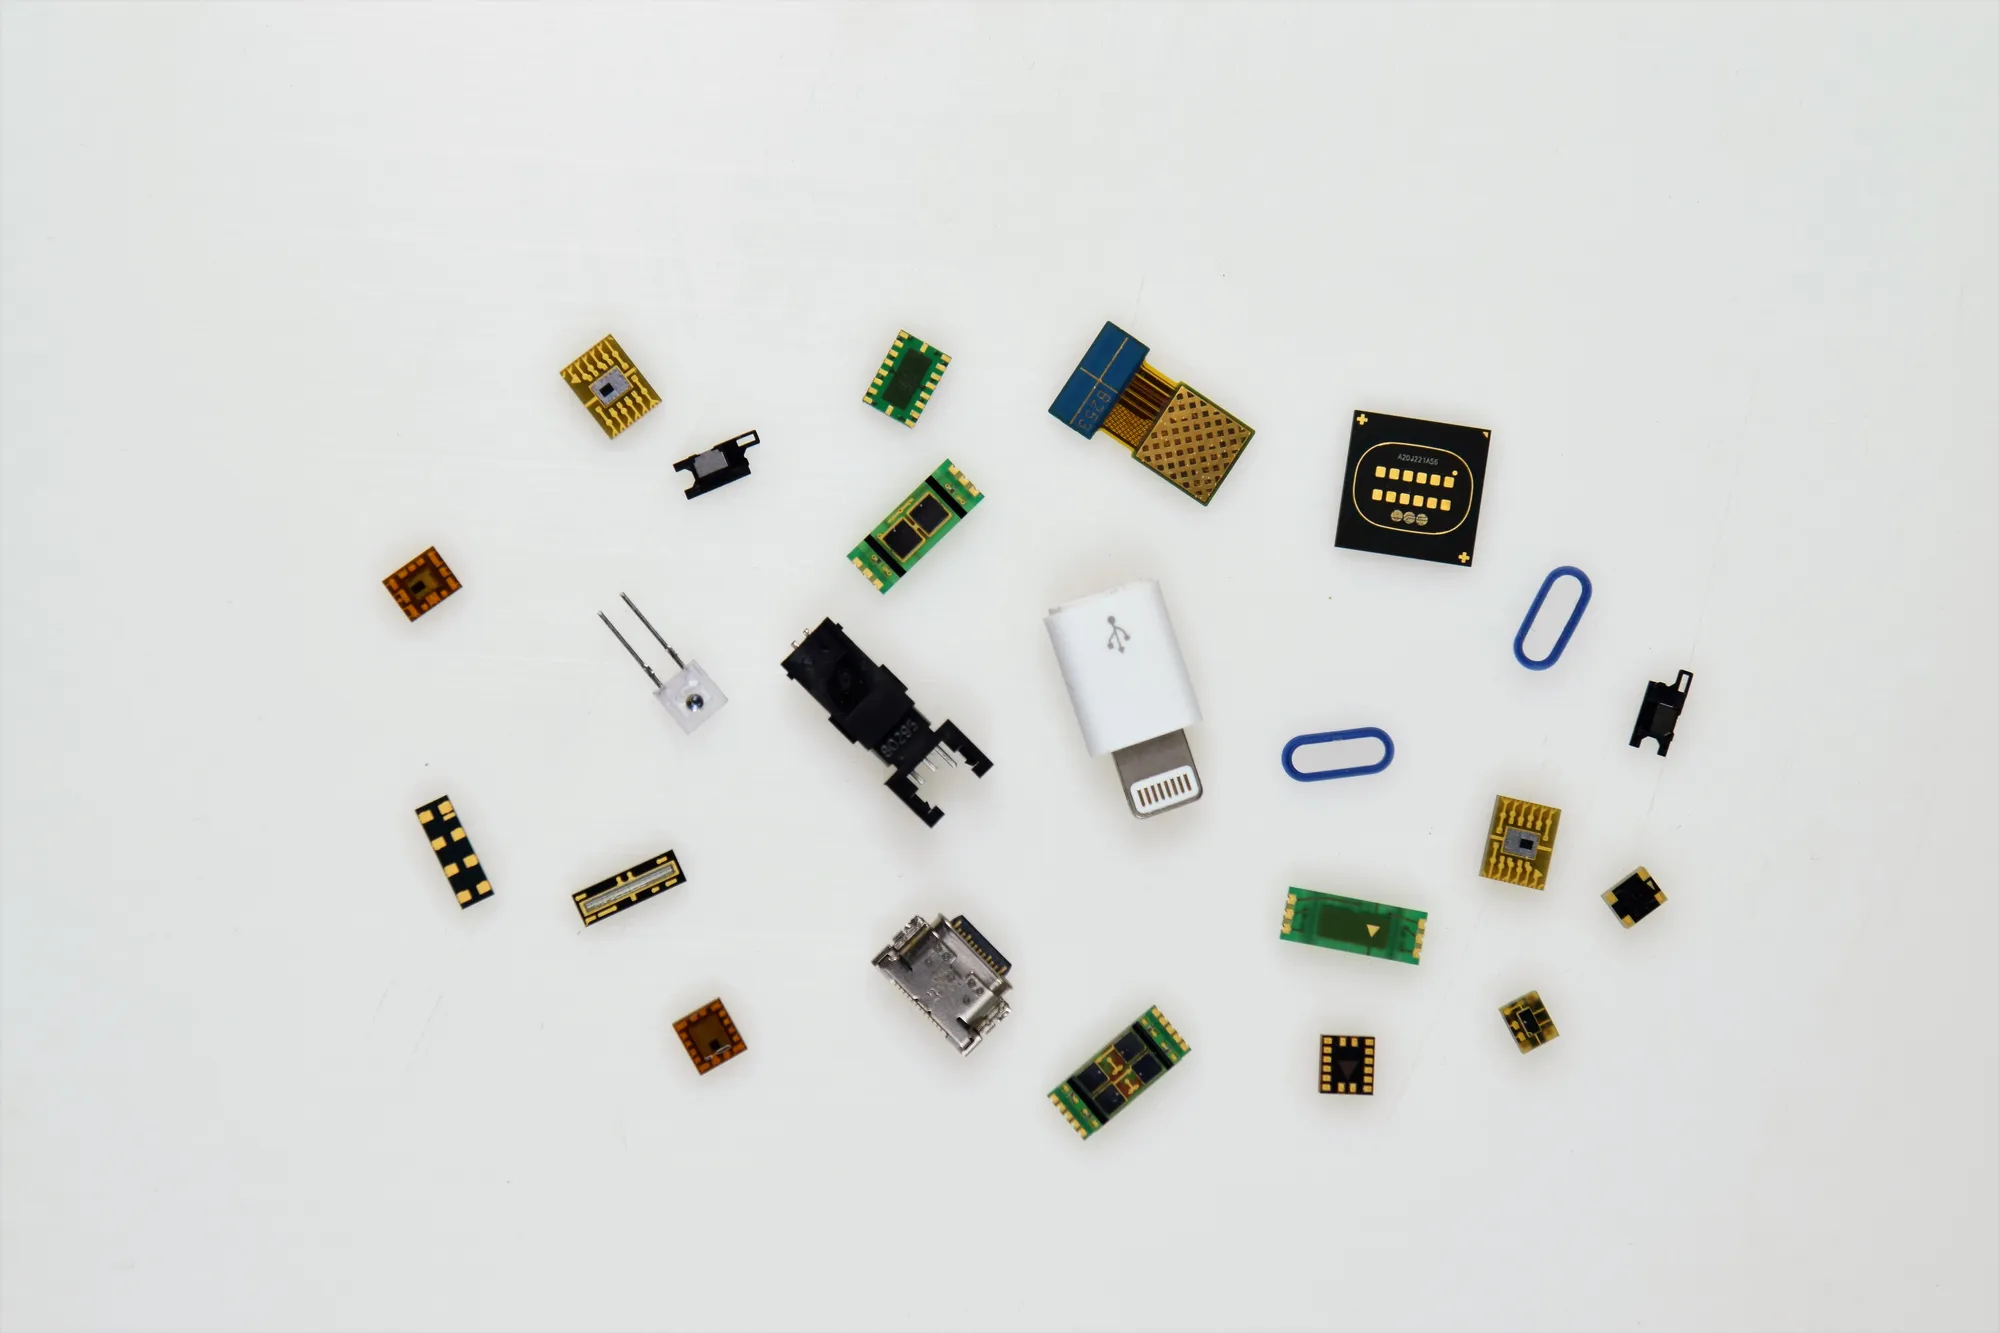
0.3 mm SMD 부품부터 자동차 암 부품, 플라스틱 사출품, 지퍼까지 — 부품과 공정, 그리고 그때 나온 값으로 정리했습니다.
우리 부품도 되는지 문의전체 9건
-
 ▶ 0:31
반도체 · 전자부품 제조 · IAI
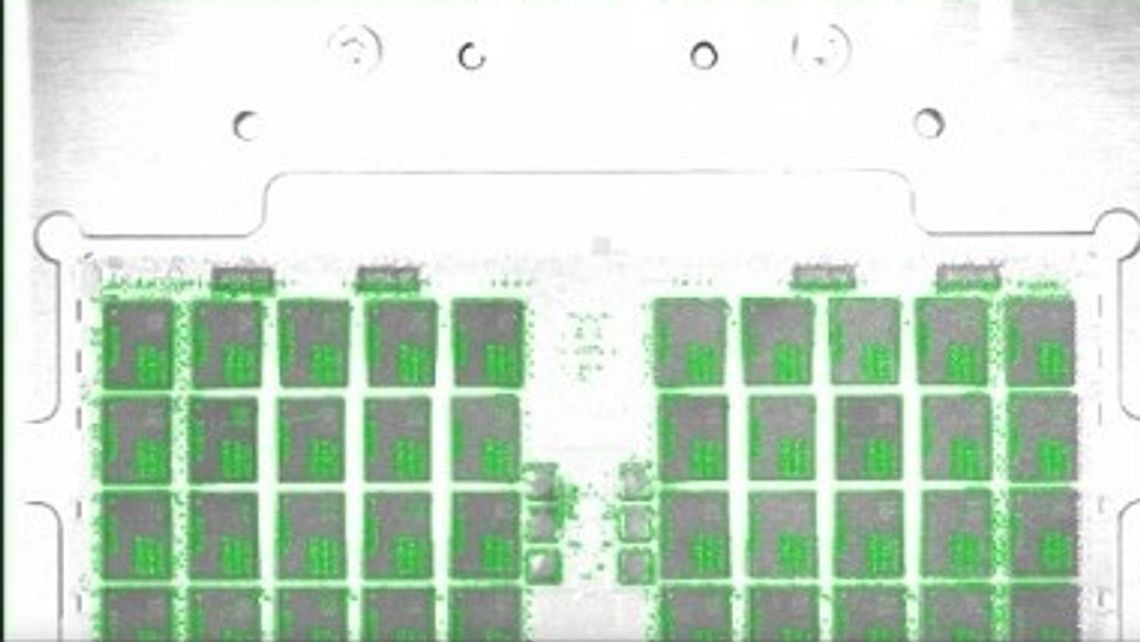
고정 좌표 없이 검사 위치를 찾는 반도체 파괴 검사 자동화
카메라 두 대가 러프 좌표와 모서리 4곳의 정밀 좌표를 차례로 잡아, 제품마다 칩 배열이 다른 반도체의 파괴 검사 위치를 고정 좌표 없이 찾습니다.
- 검사 좌표를 잡는 카메라 — 러프 좌표용 1대, 모서리 정밀 좌표용 1대
- 2대
- 제품 한 개마다 정밀 좌표를 취득하는 모서리
- 4곳
-
 ▶ 1:27
플라스틱 사출 · 플라스틱 사출 부품 (다품종)
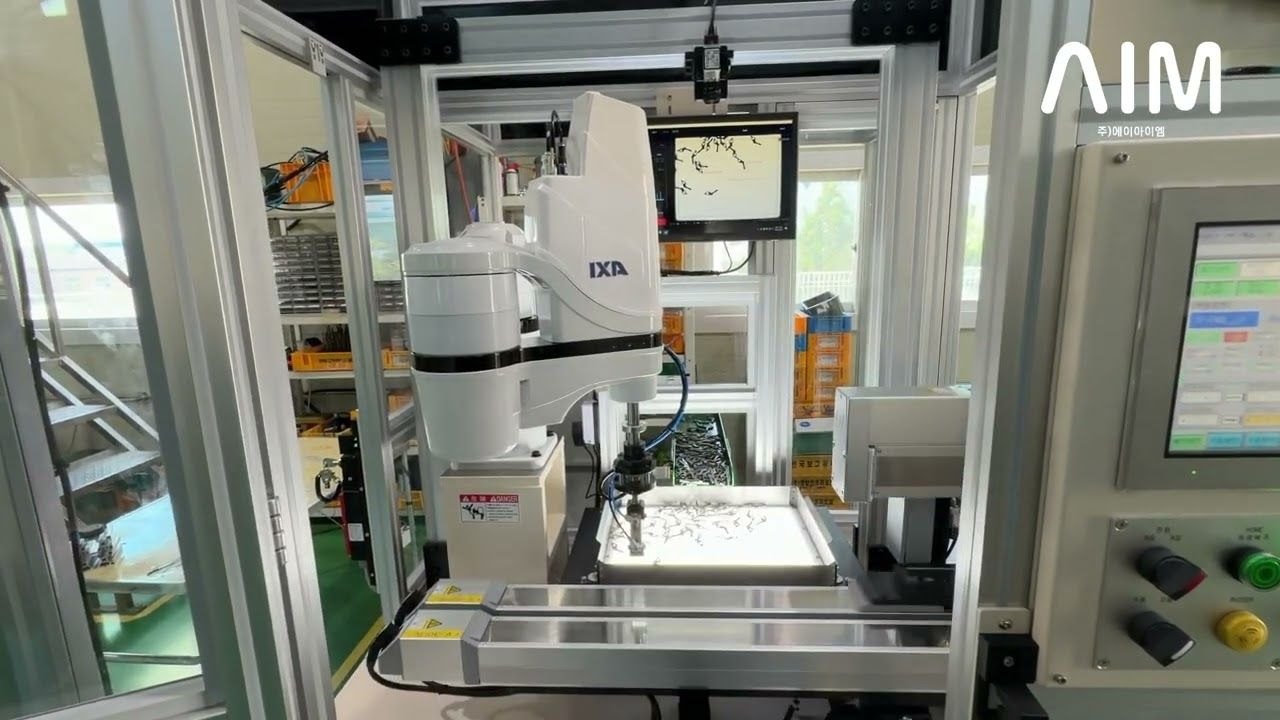
다품종 사출품을 약 2초 사이클타임으로 픽앤플레이스
실제 생산라인에 적용한 2D 로봇 비전 픽앤플레이스 자동화입니다. 다품종 플라스틱 사출 부품을 플렉시블 피더로 공급하고, 위치·방향을 인식해 약 2초 사이클타임으로 집어 놓습니다.
- 사출 부품 1개 픽앤플레이스 사이클타임
- 약 2초
- 적용 현장
- 실제 생산라인
-
 ▶ 1:11
플라스틱 사출 · 전자부품 · 플라스틱 사출 부품 (형상 여러 가지)
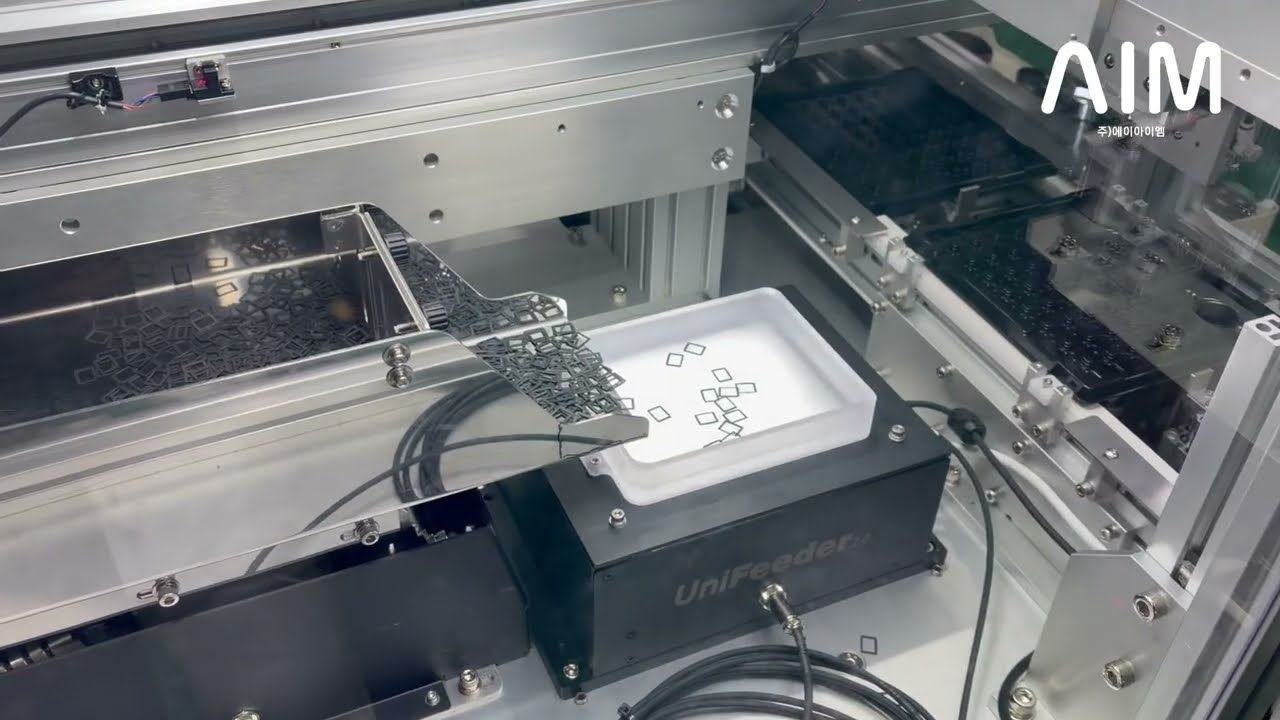
플라스틱 사출 부품 고속 공급 — 직교로봇으로 약 2초에 한 개
UNI FEEDER 플렉시블 피더와 RoboEye 머신비전, 직교로봇을 하나로 묶어 플라스틱 사출 부품의 위치와 방향을 실시간으로 인식하고, 약 2초 사이클타임으로 고속 픽앤플레이스한 구성입니다.
- 사출 부품 1개 픽앤플레이스 사이클타임
- 약 2초
-
 ▶ 1:17
자동차 부품 · EPSON
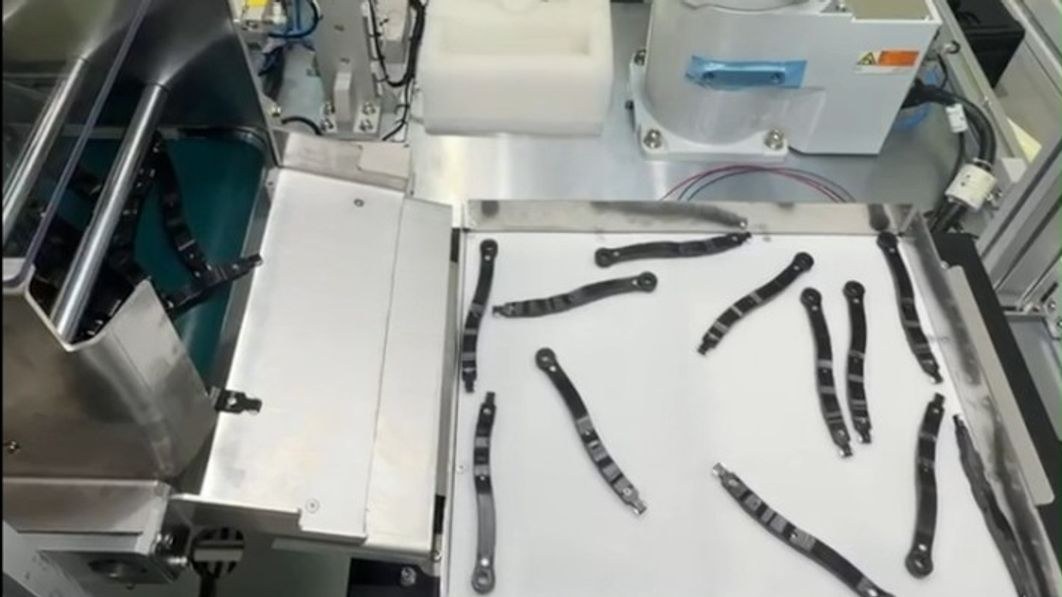
사람이 하던 자동차 암(Arm) 부품 공급 — 품종이 바뀌어도 같은 피더로 10–12 ea/min
사람이 손으로 하던 자동차 암(Arm) 부품 공급을 UNI FEEDER 5.0 · RoboEye 머신비전 · EPSON 6축 로봇으로 자동화해 10–12 ea/min으로 공급·삽입하고, 품종이 계속 바뀌는 라인을 전제로 구성했습니다.
- 공급 · 삽입 속도
- 10–12 ea/min
- 사람이 하던 공급 · 삽입 공정
- 수작업 대체
-

전자부품 제조 · 4 × 6 mm
진동 피더로 안 되던 4×6 mm 실리콘 부품, 불량률 0%로 트레이 자동 삽입
탄성과 표면장력 때문에 볼피더로는 공급 자체가 되지 않던 4×6 mm 투명 실리콘 부품을, 기존 트레이를 그대로 쓰면서 30–40 ea/min·불량률 0%로 자동 삽입하고 주·야 2교대 6명의 수작업을 대체했습니다.
- 불량률
- 0%
- 공급·삽입 속도
- 30–40 ea/min
-
 ▶ 1:59
의류 부자재 · 현대로봇
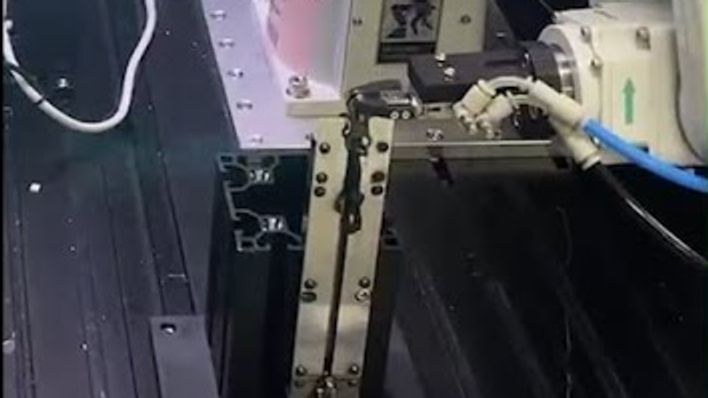
방향 정렬을 기다리지 않는 지퍼 삽입 — 좌·우 인식으로 삽입 모션 자동 전환
의류 부자재인 지퍼를 방향 정렬 없이 조립하는 자동화로, RoboEye 2D 비전이 부품의 좌·우 방향을 모두 인식하고 현대로봇 6축 로봇이 그 방향에 맞는 삽입 모션을 자동으로 선택합니다.
- 비전이 인식하는 지퍼 방향
- 좌·우 2방향
- 인식된 방향에 따른 로봇 삽입 모션
- 자동 선택
-
 ▶ 1:36
전자부품 제조 · IAI
0.3 mm SMD 부품, 픽업·삽입 오차 ±0.05 mm 로 릴 테이핑 자동화
0.3 mm 급 SMD 부품을 상·하부 카메라 두 대로 보정해 픽업·삽입 오차 ±0.05 mm 로 릴 테이핑까지 자동화하고, 수작업 공정 대비 작업 시간을 70% 줄인 사례입니다.
- 픽업·삽입 좌표 오차
- ±0.05 mm
- 작업 시간 단축
- 70%
-
 ▶ 0:55
자동차 부품 · 현대로봇 · HH7
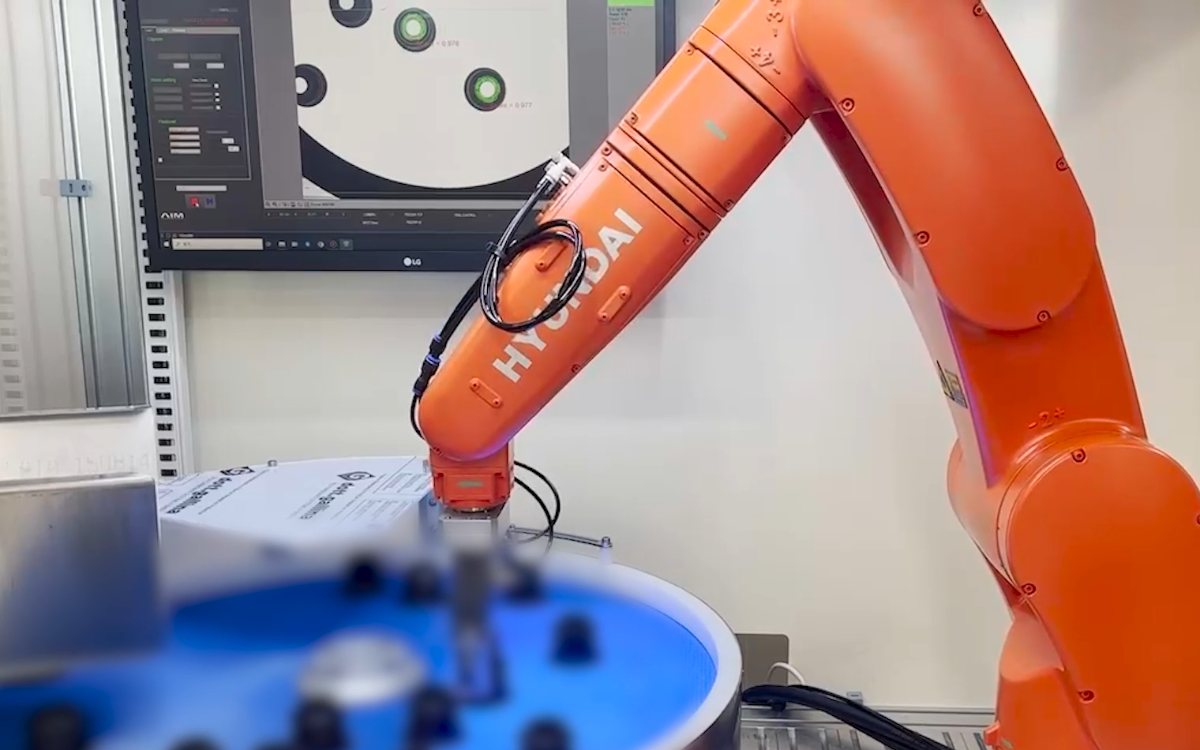
품종 전환 5분 이내, 픽업 정합 ±0.2 mm — 현대로봇 HH7 플렉시블 피딩
현대로보틱스와 함께 HH7 로봇에 AIVE 플렉시블 피더와 RoboEYE 비전을 붙여 검증한 구성입니다. 자동차 센서·하우징·단자류를 대상으로 품종 전환 5분 이내, 픽업 정합 ±0.2 mm를 확인했습니다.
- 픽업 정합 정밀도
- ±0.2 mm
- 품종 전환(레시피 교체) 시간
- 5분 이내
-
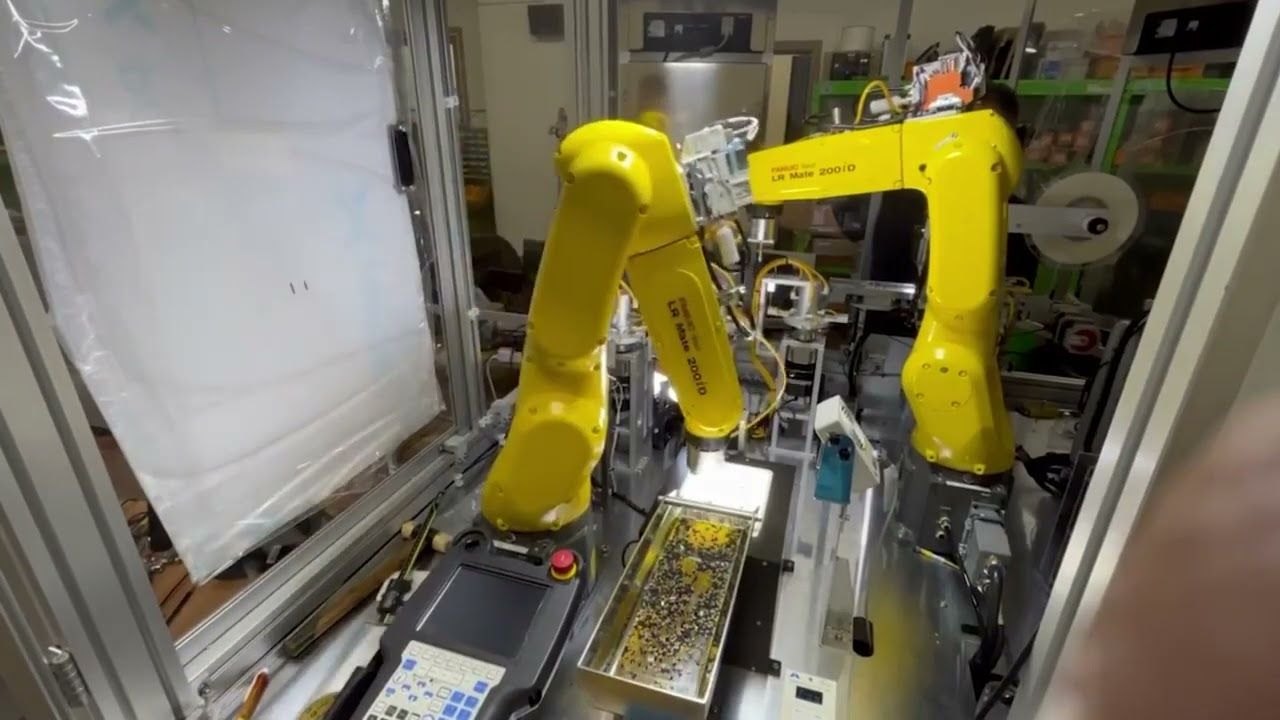 ▶ 0:54
전자부품 제조 · FANUC
FANUC 로봇으로 초소형 전자부품 릴 테이핑 — 공급·픽업·검사를 한 흐름으로
AIVE 플렉시블 피더가 초소형 전자부품을 균일하게 분산시켜 공급하고, 2D 로봇 비전이 위치와 방향을 인식해 FANUC 로봇에 좌표를 넘기면, 픽업부터 릴 테이핑과 검사까지 한 셀에서 이어지는 구성입니다.
자주 묻는 질문
적용 사례에서 자주 받는 질문
진동 피더(볼피더)로 공급이 안 되는 부품은 어떻게 하나요?
플렉시블 피더는 부품을 평평한 판 위에 흩어 놓고 카메라가 집을 수 있는 것만 골라 좌표를 넘깁니다. 정렬 트랙을 부품마다 새로 깎지 않아도 되므로, 탄성이 크거나 잘 붙어서 볼피더가 서던 부품도 공급됩니다. 실제로 4×6 mm 투명 실리콘 부품을 이 방식으로 자동화한 사례가 있습니다.
부품이 바뀌면 설비를 다시 만들어야 하나요?
기구를 바꾸는 대신 화면에서 레시피를 바꿉니다. 부품 모양·조명·피더 진동 조건을 품종마다 저장해 두고 불러 쓰는 방식입니다. 현대로봇 HH7 사례에서는 다품종 전환을 5분 이내에 끝냈습니다.
쓰고 있는 로봇에도 연결되나요?
TCP/IP 표준 통신으로 좌표와 신호를 주고받는 방식이 기본이고, 벤더 고유 프로토콜이 필요한 브랜드는 따로 대응합니다. 사례에 나온 것만 해도 현대로봇·IAI·EPSON·FANUC이 있고, PLC 쪽 연동 사례도 있습니다.
얼마나 작은 부품까지 됩니까?
사례 기준으로 가장 작은 것은 0.3 mm SMD 부품이었고, 픽업·삽입 오차는 ±0.05 mm였습니다. 다만 크기만으로 정해지지 않습니다 — 표면 상태, 겹침, 집을 수 있는 면이 있는지가 함께 걸립니다.
비전이 부품 방향까지 구분하나요?
구분합니다. 앞뒤나 좌우가 다른 부품은 방향까지 판정해서 로봇에 넘깁니다. 지퍼 삽입 사례에서는 좌·우 방향을 모두 인식하고, 인식된 방향에 따라 로봇이 삽입 모션을 자동으로 바꿔 방향이 정렬될 때까지 기다리지 않도록 했습니다.
우리 부품이 되는지 먼저 확인할 수 있나요?
부품 사진과 치수, 지금 쓰시는 로봇을 알려 주시면 적용 가능성을 검토해 드립니다. 공정과 부품에 따라 구성이 달라지므로, 비슷한 사례를 먼저 보여 드리고 차이를 짚는 방식으로 진행합니다.
여기 없는 부품이어도, 되는지부터 확인해 드립니다.
부품 사진과 치수, 지금 쓰시는 로봇만 알려 주시면 비슷한 사례를 먼저 보여 드리고 차이를 짚어 드립니다.