Research Notes
제품이 되기 전의 기록
모션 제어부터 검사 UI까지, 직접 만들고 검증한 것들입니다. 여기서 검증된 구조가 지금의 AimFactoryCore로 이어졌습니다.
 NOTE 09
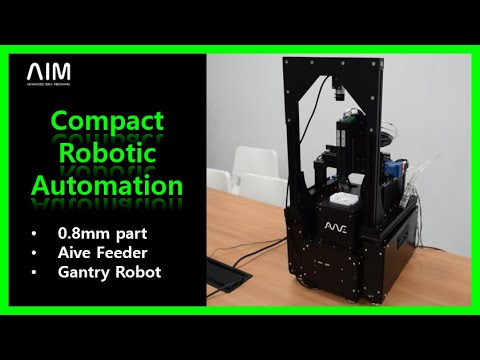
비전·피더·로봇 통합 제어 소프트웨어
모터·기구 전문 테크노핸즈와 협력해 비전부터 로봇 모션까지 한 소프트웨어로 묶었습니다.
- Elmo 모션 제어
- UDP 축 제어
- 블럭 빌드형 로봇 프로그램
 NOTE 08
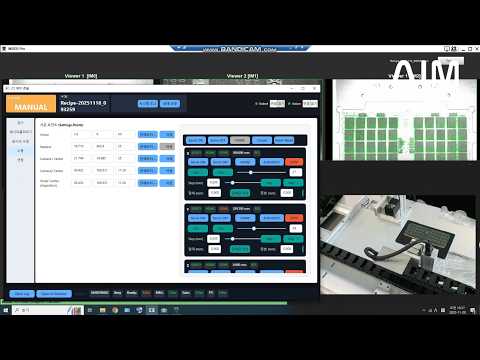
IAI 직교로봇 + XSEL — 2카메라 정밀 검사 셀
카메라 두 대로 러프 좌표에서 모서리 정밀 좌표까지 — 검사 위치 이동을 자동화했습니다.
- IAI 직교로봇
- XSEL 컨트롤러
- TCP 제어
 NOTE 07
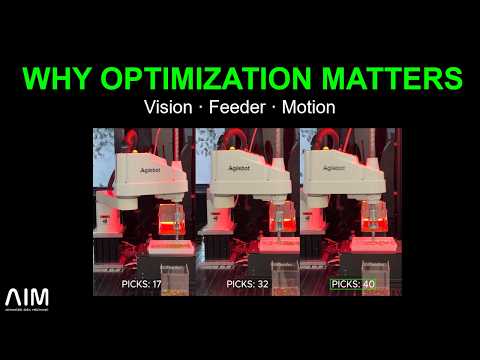
모션 블렌딩과 비전 좌표 6개 수신 — 픽앤플레이스 사이클 비교
같은 조건에서 운영 방식 셋을 나란히 돌려, 속도가 로봇의 최고 속도만으로 정해지지 않는다는 것을 확인했습니다.
- 모션 블렌딩
- 한 촬영 최대 6픽
- 비전·피더·로봇 모션 동시 조정
 NOTE 06
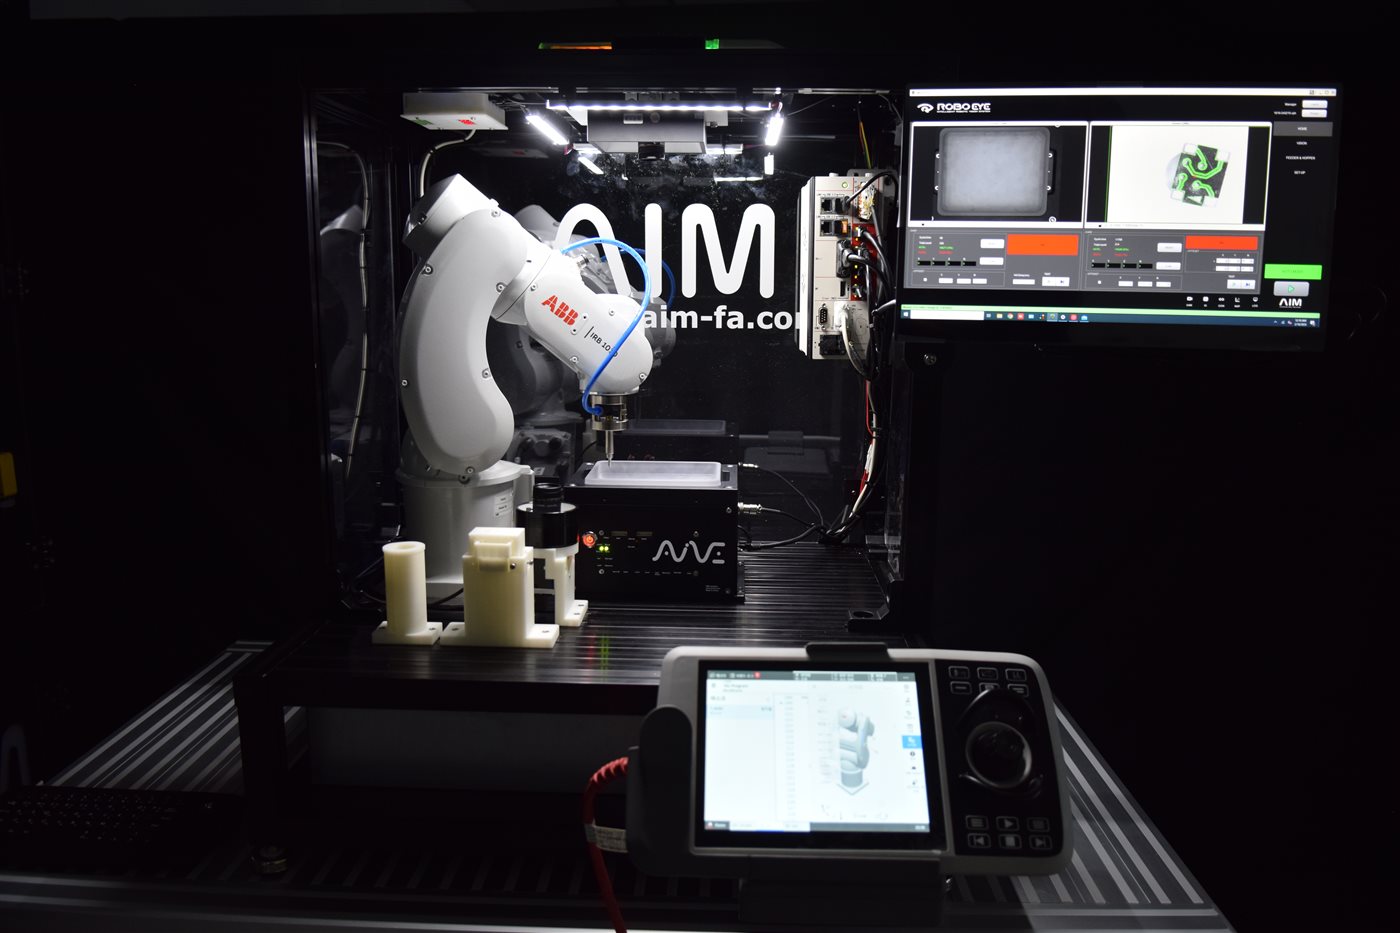
ABB 로봇 연동 — AimFactoryCore Plug-in
ABB IRC5 컨트롤러와 AimFactoryCore 간 TCP/IP 통신 구조를 검증했습니다.
- ABB IRC5
- RAPID 통신
- TCP/IP 소켓
 NOTE 05
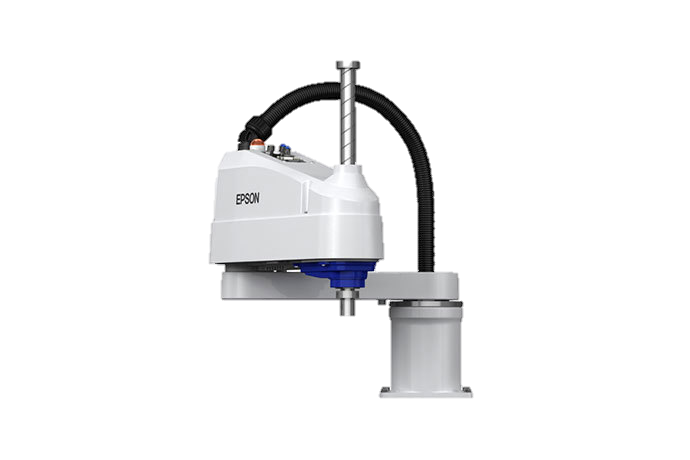
EPSON 로봇 연동 — RC+ Plug-in
RC+의 복잡한 TCP/IP 통신을 Call AIVEManual(mm,hz,sec) 한 줄로 줄인 Plug-in 개발 기록입니다.
- EPSON RC90
- RC+ SPEL+
- TCP/IP Port 201
 NOTE 04
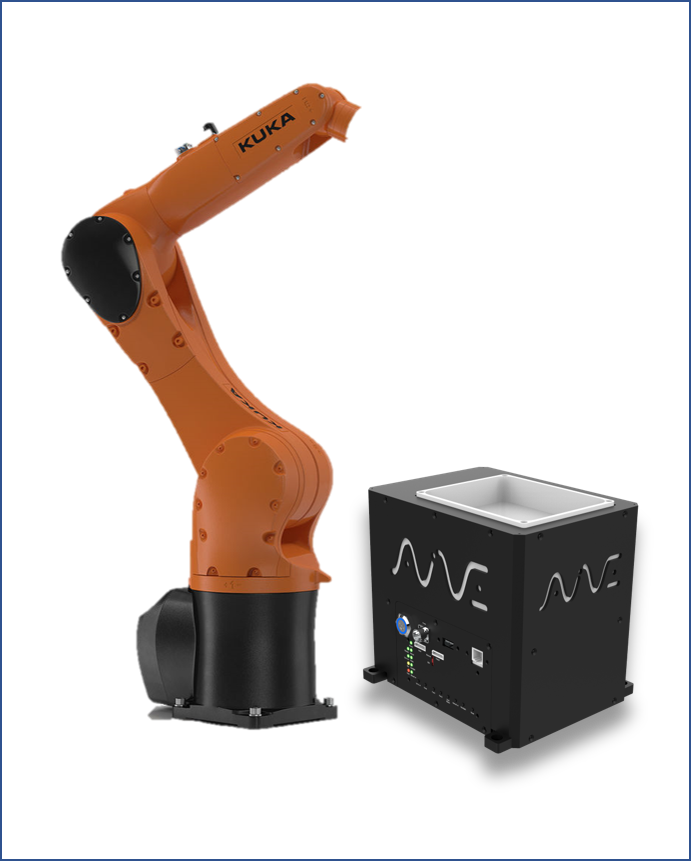
KUKA 로봇 연동 — Ethernet KRL Plug-in
KUKA의 EthernetKRL XML 설정과 EKI_Send로 AIVE를 직접 제어하는 구조를 검증했습니다.
- KUKA KRC4
- KRL
- EthernetKRL
 NOTE 03
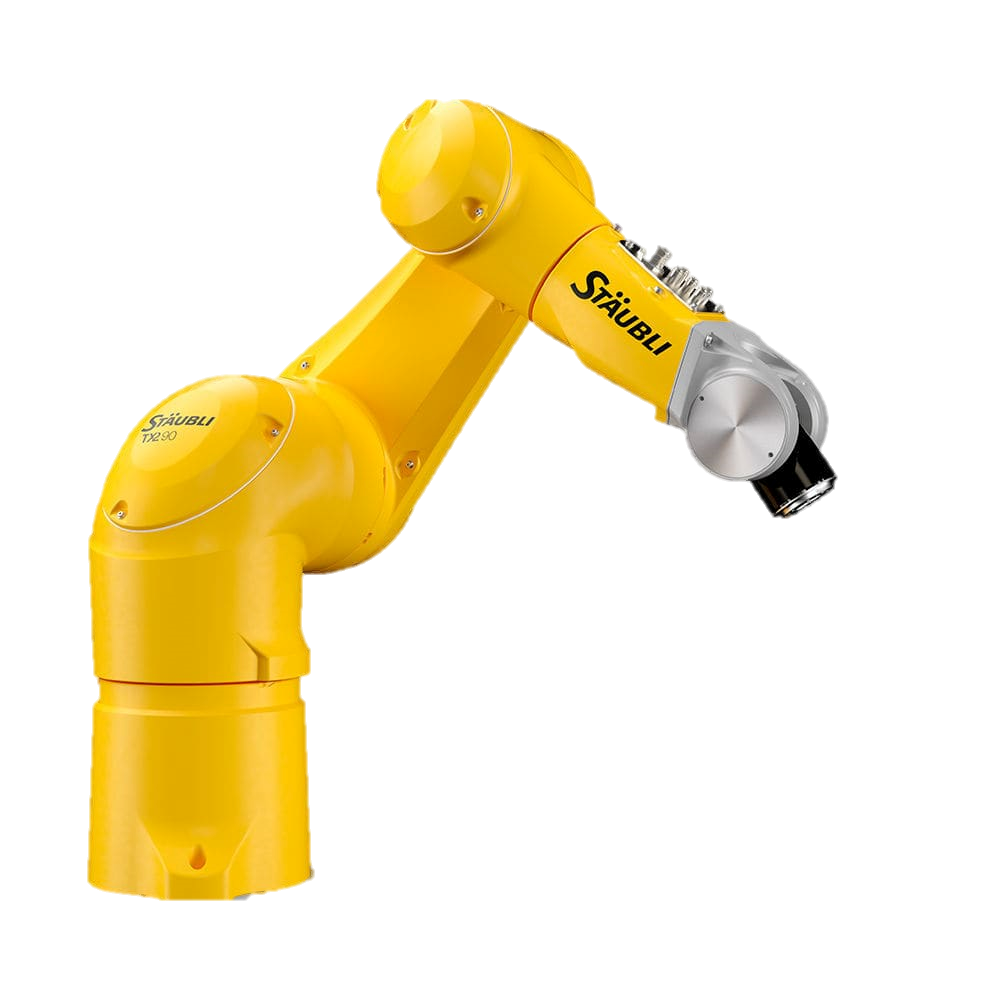
Stäubli 로봇 연동 — VAL3 TCP Socket Plug-in
VAL3의 소켓 통신을 call AiveManual() 함수로 감싸 Stäubli에서 AIVE와 RoboEye를 제어하는 구조를 구현했습니다.
- Stäubli SP2
- VAL3
- TCP Clients 소켓
 NOTE 02
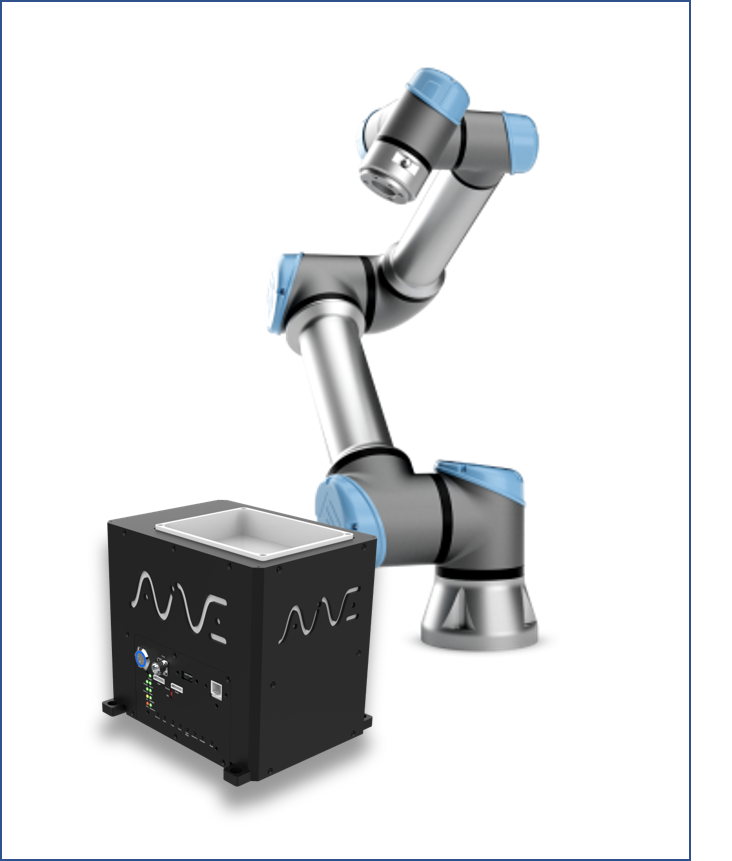
Universal Robots 연동 — URCaps Plug-in
PolyScope URCaps로 AIVE 최대 4대를 동시에 연결하고, 비전 높이 보정까지 UI 안에서 처리합니다.
- Universal Robots
- URCaps
- PolyScope
 NOTE 01
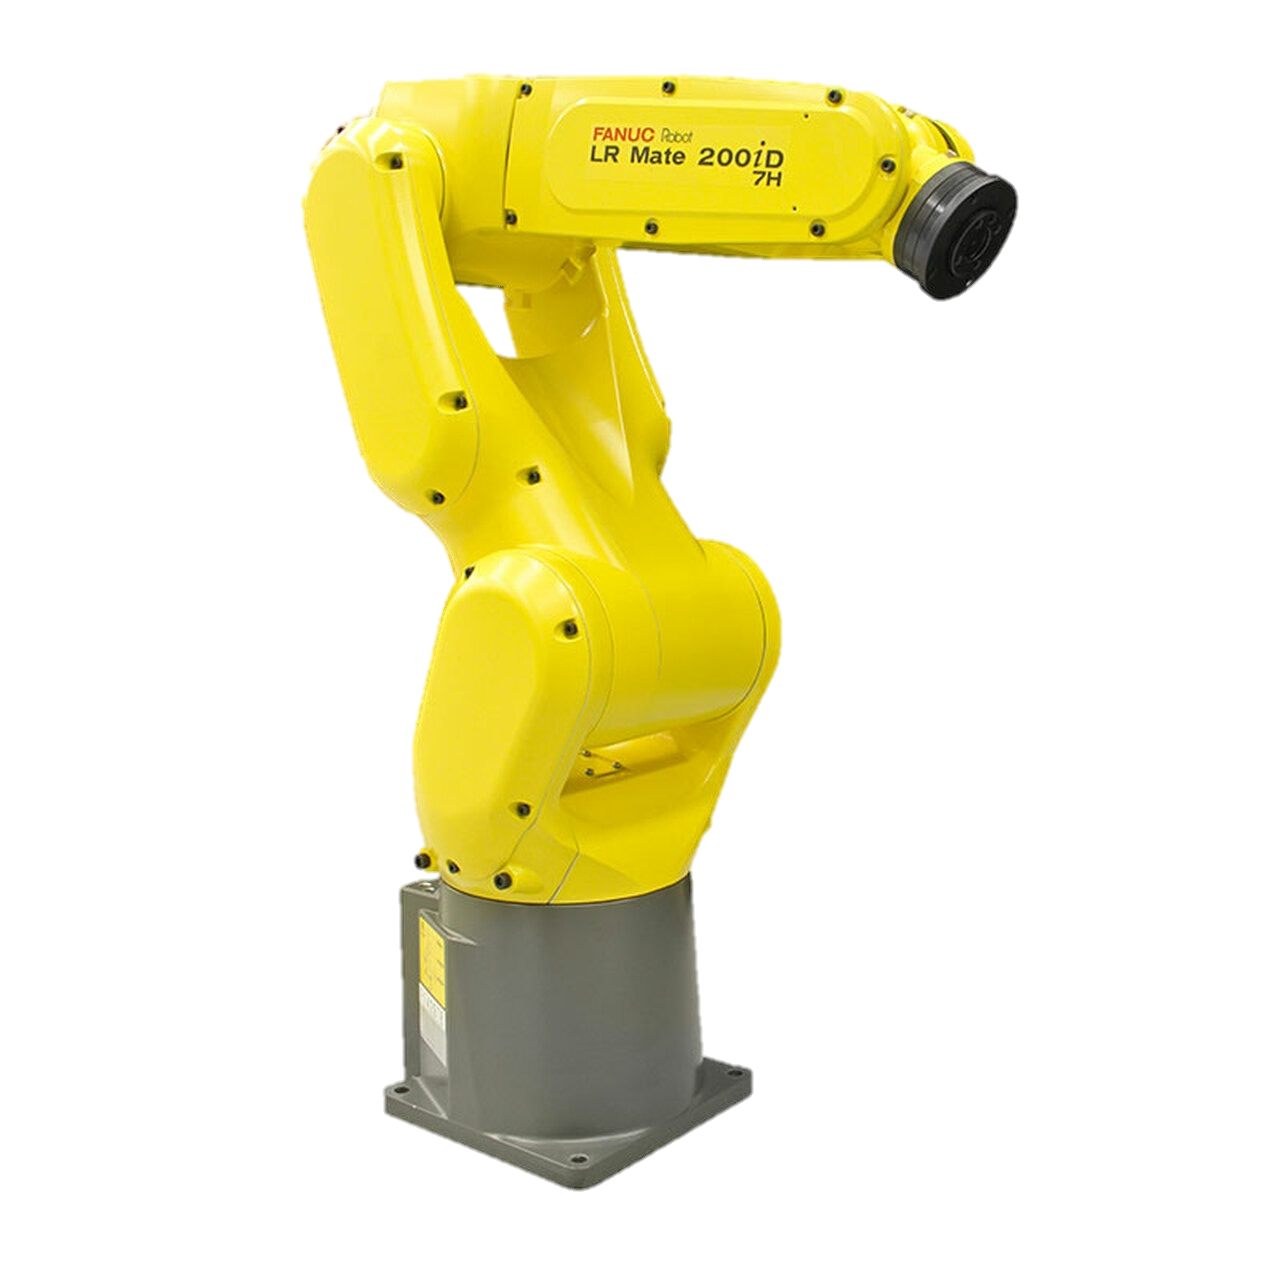
FANUC 연동 — KAREL 기반 초기 모델
FANUC KAREL로 AIVE TCP 통신을 감싼 초기 Plug-in 구조입니다. 지금의 AimFactoryCore FANUC 연동 기반이 됐습니다.
- FANUC KAREL
- Call AIVEReady()
- Call AIVEManual(mm,hz,sec)
이런 기술이 지금의 제품에 들어 있습니다
연구 노트에서 검증한 구조가 AimFactoryCore와 Robot Suite로 이어졌습니다.