RobotSuite
로봇 프로그램을
따로 두지 않습니다
프로그램도 좌표도 변수도 AimFactoryCore 안에 있습니다. 비전과 피더를 보던 그 화면입니다.
한눈에
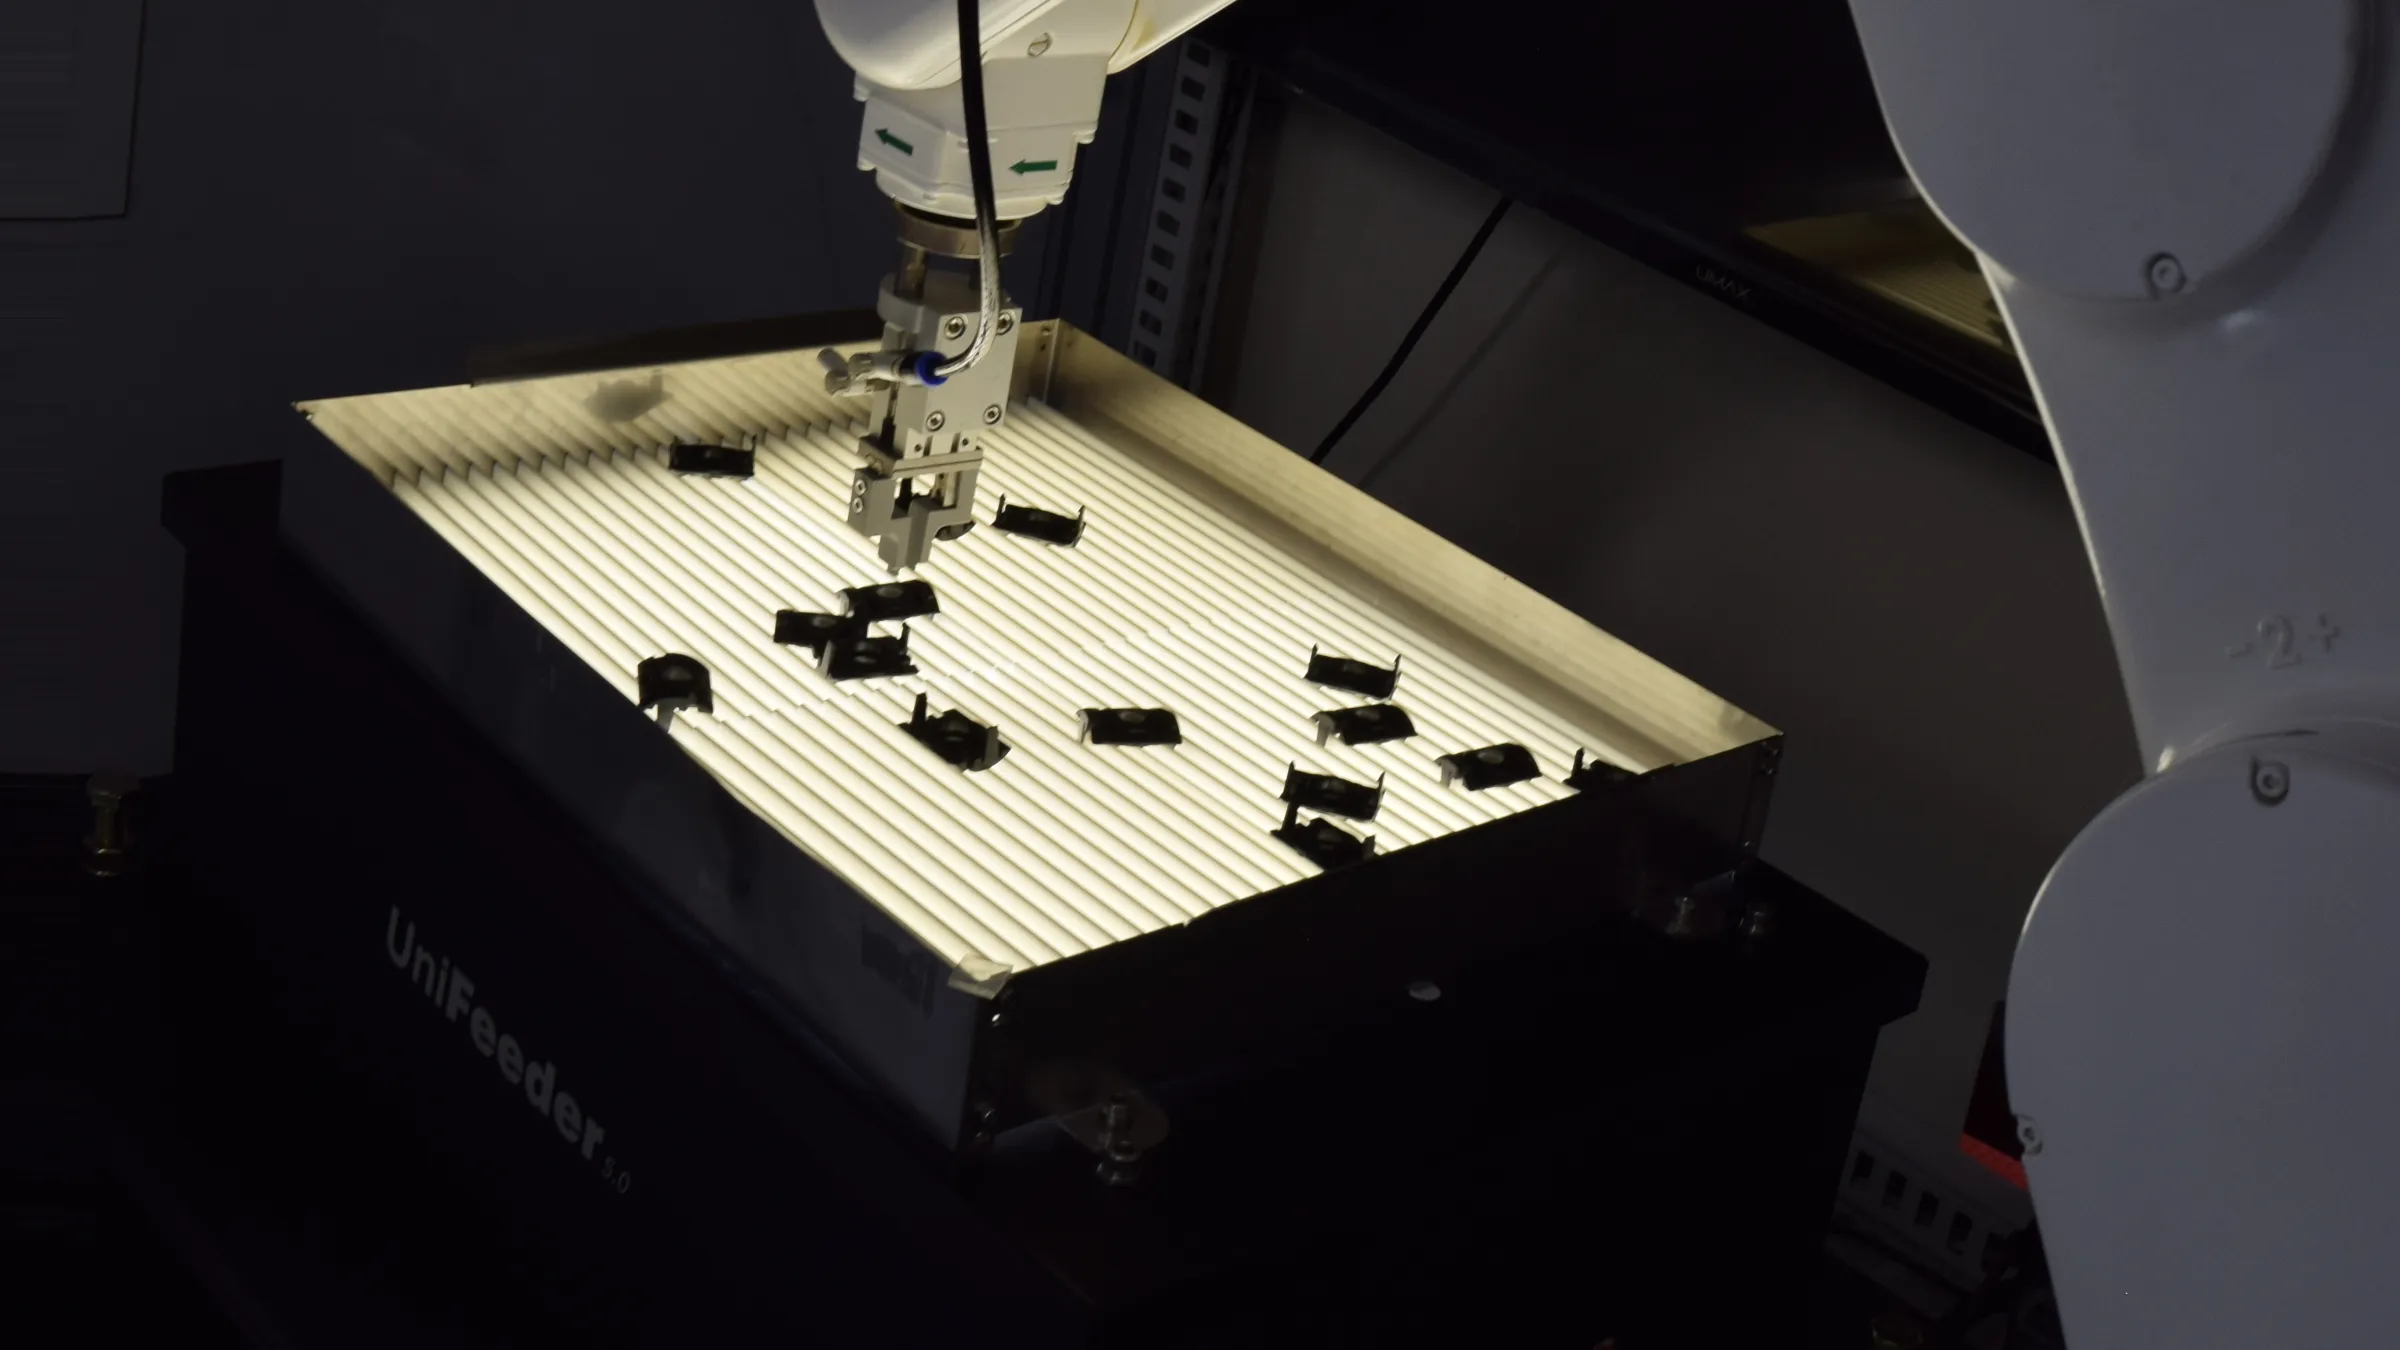
로봇 프로그램 수정과 제어가 한 프로그램 안에 있습니다.
비전도 피더도 이미 이 안에서 돕니다. 로봇 하나가 늘 밖에 있었습니다. 이제 프로그램도 좌표도 같은 화면에서 고칩니다 — 펜던트를 따로 잡지 않습니다.
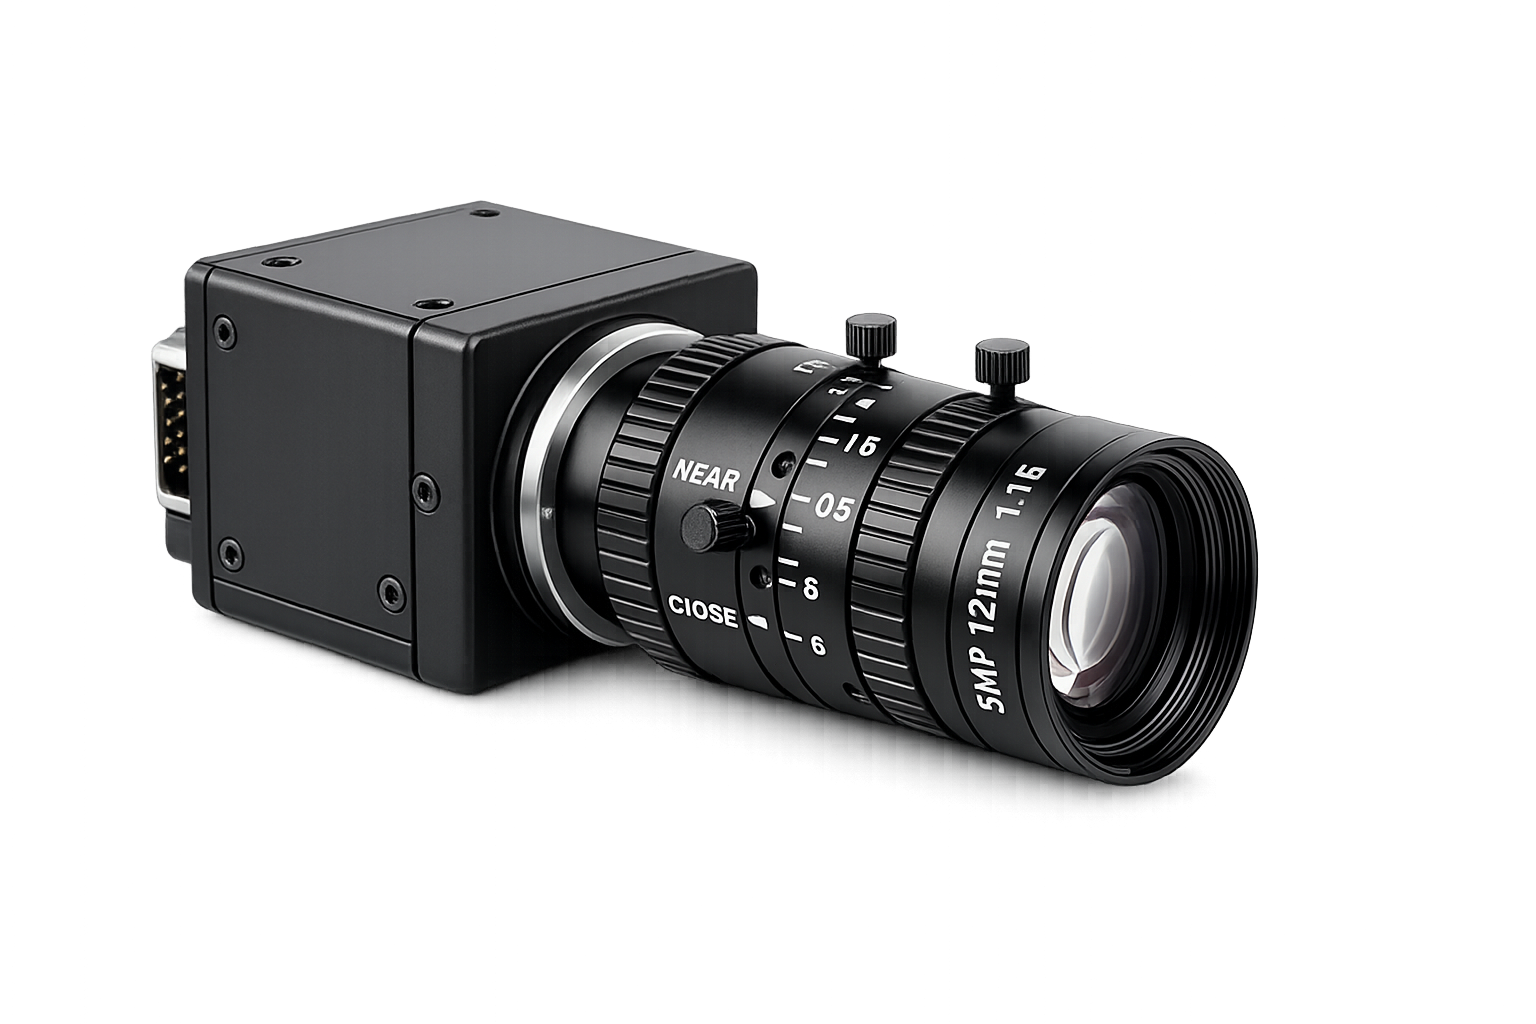 카메라 · 비전 촬영 · 판정
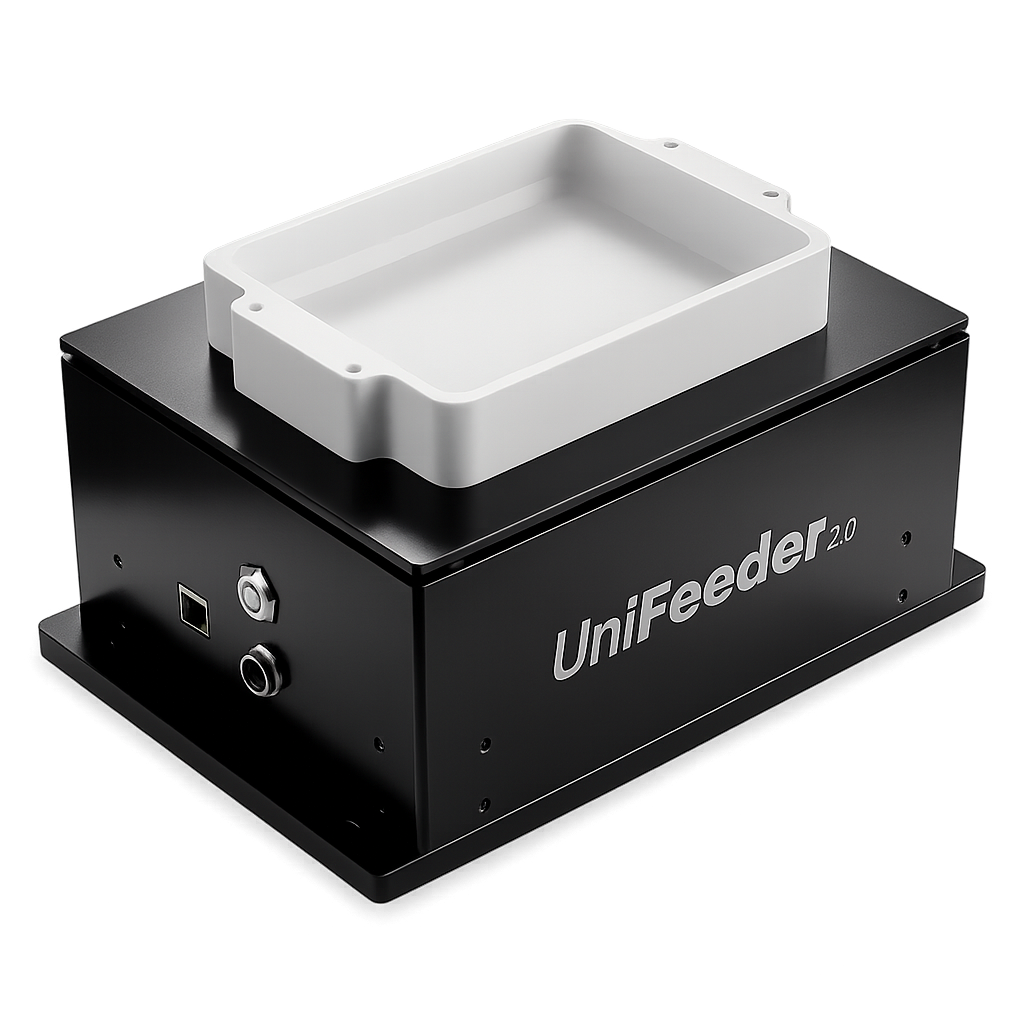 플렉시블 피더 진동 · 공급량
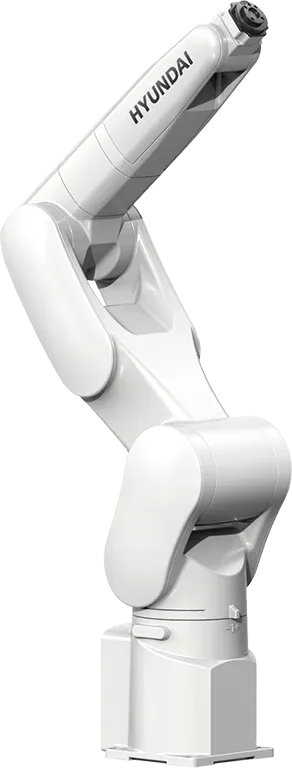 RobotSuite 산업용 로봇 프로그램 · 좌표
전문가가 아니어도
누르고, 고르고, 값만 바꿉니다
3D 티칭
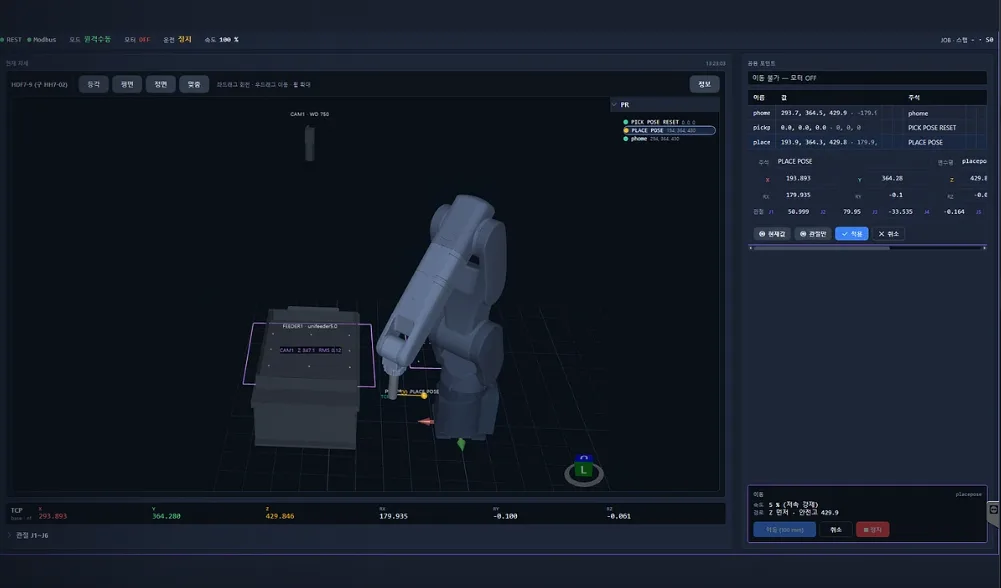
움직이기 전에,
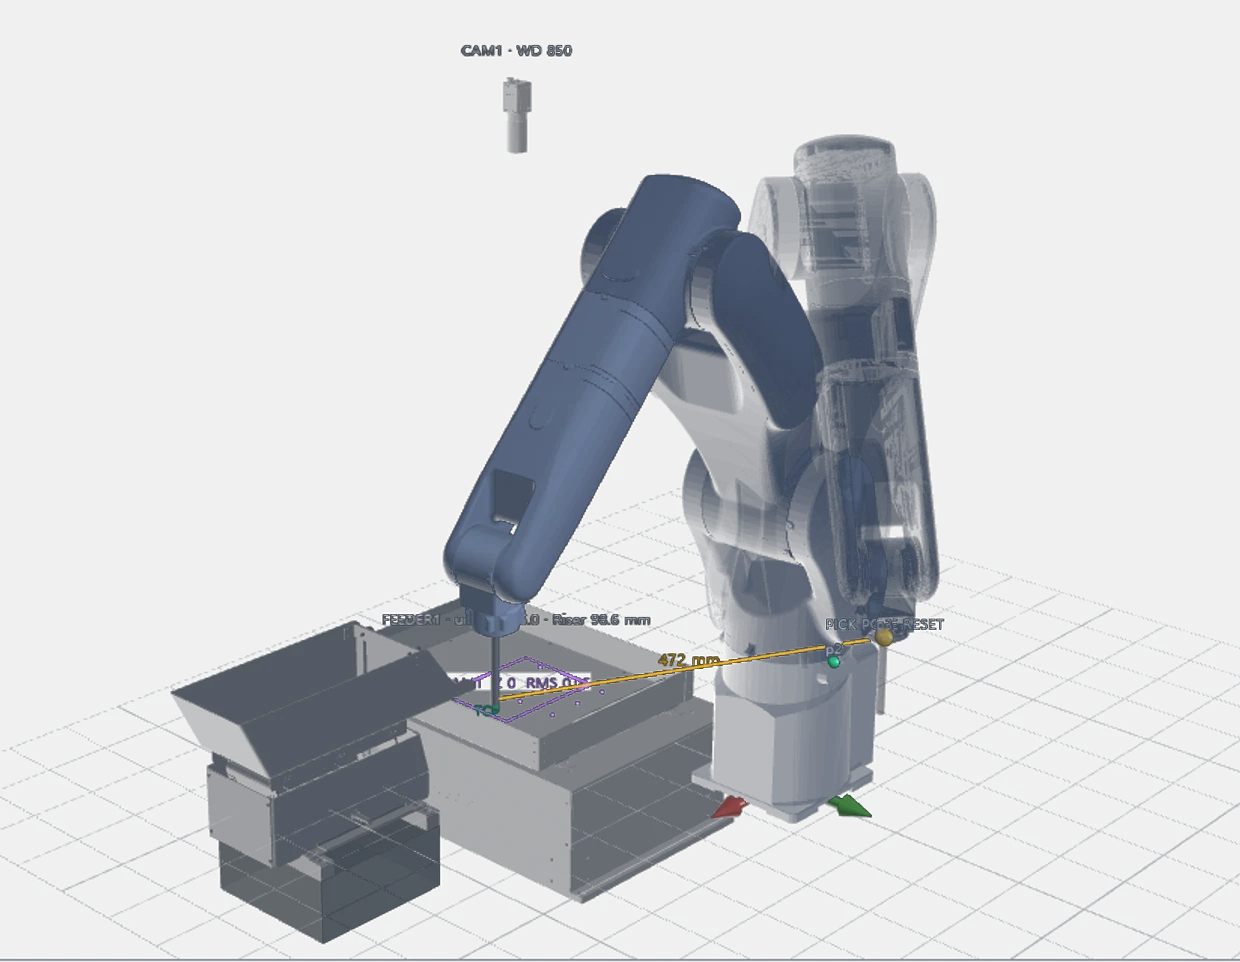
화면에서 자세를 봅니다
- 로봇 · 피더 · 카메라 배치
- 지금 자세와 상태
- 저장해 둔 포인트
- 카메라가 보는 범위
원하는 자리가 나오면 그 자세를 포인트로 기록합니다. 펜던트를 들고 로봇 앞에 설 일이 없습니다.
한 화면에 남긴 것은 이 셋입니다.
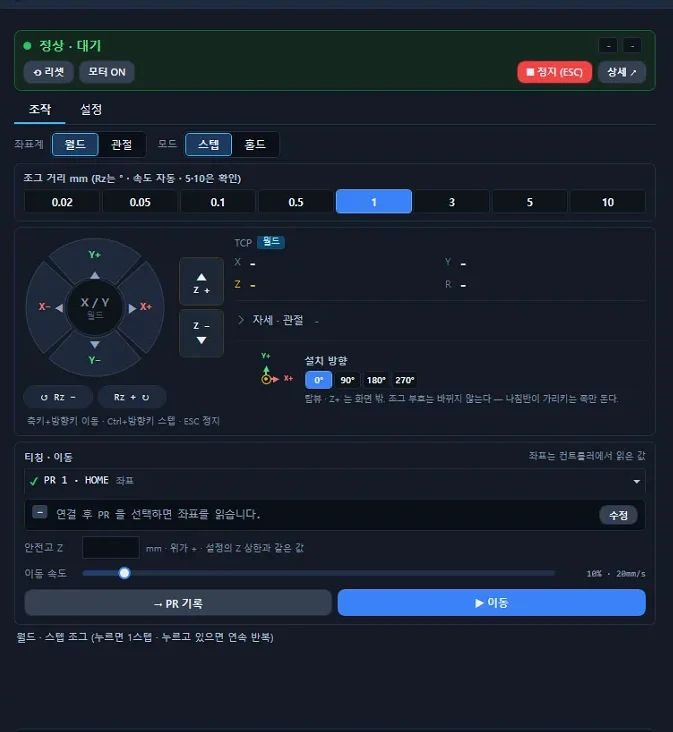
버튼으로 움직입니다
월드·관절을 고르고 0.02 ~ 10 mm 중 한 칸씩.
펜던트를 대수마다 갖추지 않아도 됩니다
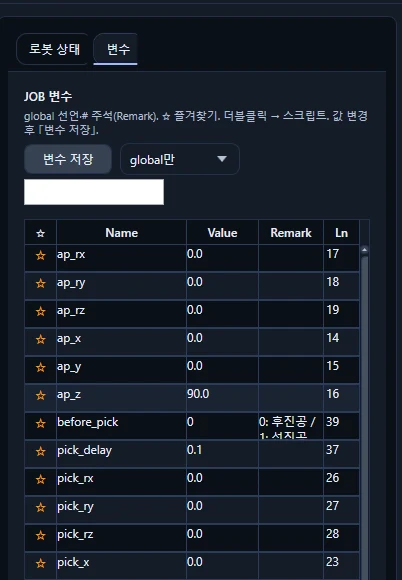
값만 고칩니다
프로그램 안에 써 넣던 값을 자동으로 표로 뽑아 둡니다.
로봇 변수 문법을 몰라도 값이 바뀝니다
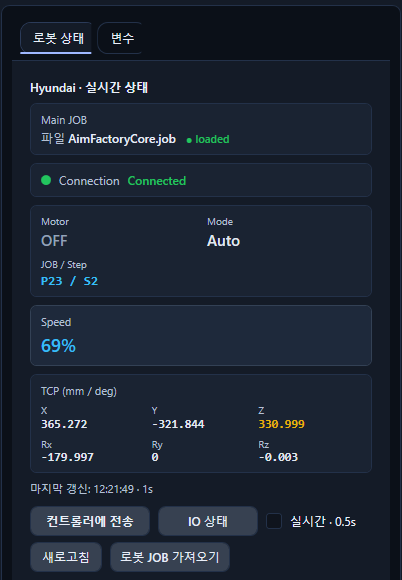
지금 상태가 보입니다
연결·모터·모드·속도·좌표가 실시간으로 갱신됩니다.
멈춘 이유를 로봇 앞까지 가지 않고 봅니다
여기서 잡은 것은 모두 그 제품의 레시피 한 장에 담깁니다 — 그래서 바깥에서 할 일이 줄어듭니다.
어렵지 않습니다
전문가가 없어도, 저희가 있습니다
복잡한 제어를 새로 짤 일이 없습니다. PLC 가 주고받는 신호는 다섯 개뿐이고, 그다음에 막히는 일이 있어도 저희가 같은 화면을 함께 봅니다.
PLC
PLC 가 주고받는 건 다섯 개뿐입니다
PLC
상위 제어
TCP/IP 또는 Digital IO
로봇 · 카메라 · 피더
Safety IO 등 물리 인터페이스는 현장에 맞게 구성합니다.
원격 지원
막히면 같은 화면을 저희가 함께 봅니다
저희가 실시간으로 그 화면을 보면서 돕습니다. 로봇 자세도, 장치 배치도 화면 안에 그대로 있으니까요.
TeamViewer 정식 라이선스로 지원합니다. Wi-Fi 동글도 함께 나가고, 핫스팟으로도 됩니다.
지원 범위와 방식은 현장 네트워크 조건에 따라 도입 단계에서 함께 정합니다.
핵심
만드는 데 5분·바꾸는 데 6초·종류는 ∞
5분은 비슷한 레시피를 복제한 경우입니다.
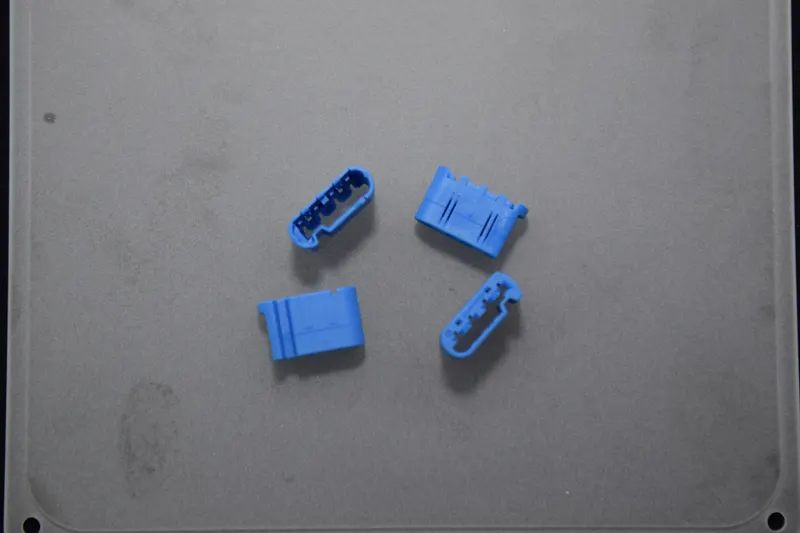 19 × 11.3 × 6.9
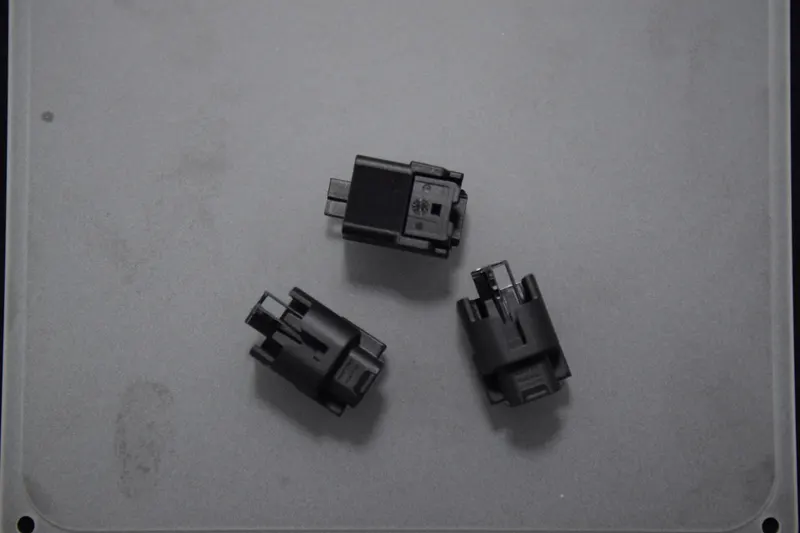 26.1 × 16 × 16
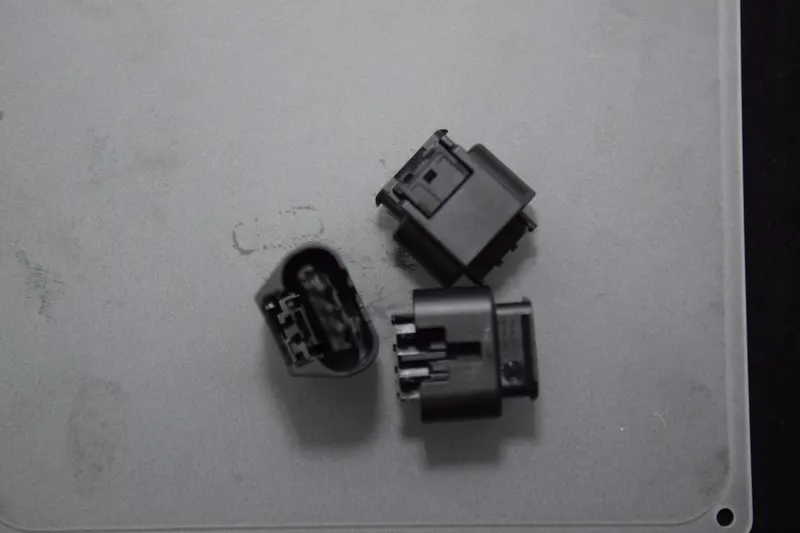 26 × 24.7 × 17.2
비슷하지만 다른 부품들
각각 레시피 하나씩입니다. 비슷한 것을 복제하니 5분이고, 품목이 300 가지가 넘는 현장이 이렇게 돌고 있습니다.
레시피 복제
비슷한 것을 복제하고 달라진 값만 고칩니다.
로봇 프로그램도 같이 갑니다
필요한 좌표만 수정합니다.
막히면 저희가 같이 봅니다
원격으로 같은 화면을 보면서 짚어 드립니다. 혼자 풀지 않아도 됩니다.
제품이 늘어도 로봇 엔지니어를 따로 부르지 않아도 됩니다.
지원 로봇
RobotSuite 가 붙는 로봇은 지금 둘입니다
여기까지 말한 것 — 로봇 프로그램 · 변수 · 상태 — 은 현대로보틱스와 Agilebot 에서 됩니다. 그 밖의 로봇에는 AimFactoryCore 가 픽 좌표를 건네고, 로봇 쪽 프로그램은 그대로 두십니다.
RobotSuite · 프로그램까지
 현대로보틱스HH4 · HH4E · HH7 · HH7E · HH8 (Hi6 컨트롤러)
 AgilebotTCP/IP 직접 연결
| 기능 | 그 밖의 로봇 | 현대로보틱스 | Agilebot |
|---|---|---|---|
| 픽 좌표 전달 | ● | ● | ● |
| 현재 좌표 읽기 | – | ● | ● |
| 로봇 상태 · 알람 | – | ● | ● |
| 로봇 변수 · 레시피 전환 | – | ● | ● |
| JOB 로드 · 실행 | – | ● | ● |
| 로봇 I/O 보기 | – | ● | – |
| 로봇 프로그램 수정 · 저장 | – | ● | – |
| 기동 · 정지 직접 제어 | – | ● | – |
그 밖의 로봇에는 AimFactoryCore 가 픽 좌표만 건넵니다. TCP/IP 표준으로 붙는 브랜드가 열, 벤더 고유 프로토콜로 따로 대응하는 브랜드가 둘입니다.
구성
따로 사는 물건이 아닙니다
RobotSuite 는 AimFactoryCore 의 옵션입니다. 컨트롤러를 더 놓지 않고, 로봇도 바꾸지 않습니다. 쓰던 로봇에 통신으로 붙습니다.
로봇별 연동 범위
RobotSuite 사양
로봇 브랜드와 상관없이 공통으로 적용되는 값입니다.
연결
- 명령 수신
- 디지털 IO / TCP/IP
- 좌표 전송
- TCP/IP
- 연결 방식
- 이더넷 직결 — 별도 미들웨어 없음
캘리브레이션
- 방식
- 9개 로봇 레퍼런스 포지션
- 정밀도
- 0.15 mm 이하
- 대상
- 로봇 · 툴 · 오프셋
운영 환경
- 라이선스
- AimFactoryCore 옵션
- OS
- Windows 10 IoT
- 언어
- English / 한국어
티칭 · 조그
- 3D 뷰
- 등각 · 평면 · 정면 · 맞춤
- 좌표계
- 월드 · 관절
- 조그 거리
- 0.02 ~ 10 mm
- 포인트
- 현재 자세를 PR 로 기록 · 불러 이동
- 안전 이동
- 안전고 Z · 저속 강제
레시피
- PLC 호출 슬롯
- 1 ~ 127
- 저장 개수
- 제한 없음
- 전환
- 6 초
- 함께 저장되는 것
- 로봇 프로그램 · 좌표 · 변수
위 값은 RobotSuite 가 붙는 두 브랜드(현대로보틱스 · Agilebot) 기준입니다.
현대로보틱스 사양
Hi6 컨트롤러에 직접 연결합니다. 자세한 화면은 브랜드 페이지에 있습니다.
연동
- 컨트롤러
- Hi6
- 지원 모델
- HH4 · HH4E · HH7 · HH7E · HH8
변수
- 표시
- JOB 변수 표 (global)
- 조작
- 값 수정 · 변수 저장 · 즐겨찾기
로봇 프로그램
- 편집
- PC 화면에서 불러오기 · 편집 · 저장
- 전송
- 컨트롤러에 전송 · 복원
- 작성 보조
- 자동 문법 · 스크립트 검사
상태 · I/O
- 갱신
- 실시간 0.5 초
- 상태 항목
- Motor · Mode · JOB/Step · Speed · TCP
- I/O 채널
- DI 8 / DO 8
Agilebot 사양
IP 주소 설정만으로 붙습니다. 자세한 화면은 브랜드 페이지에 있습니다.
연동
- 방식
- TCP/IP 직접 연결
- 설정
- IP 주소 설정 — 별도 드라이버 없음
좌표
- TCP 월드
- X / Y / Z / Rx / Ry / Rz 읽기 · 쓰기
- 관절
- 실시간 표시
로봇 프로그램
- JOB
- 컨트롤러에 로드 · 실행 제어
상태 · 알람
- 갱신
- 1 초 주기
- 상태 항목
- Motor · E-STOP · 속도 · IDLE · Main JOB
- 알람
- 코드 · 내용 · 발생 시각 기록
AIM 이 공급
RobotSuite
브랜드별 플러그인도 저희가 직접 만듭니다.
시운전에서 함께 정함
티칭 포인트 · 로봇 프로그램
현장에서 같이 잡고 넘겨 드립니다.