Recipe Management
비전·피더·로봇, 레시피 하나로 전환합니다
제품이 바뀔 때마다 비전 조건, 피더 설정, 로봇 변수를 각각 변경하는 방식에서 벗어납니다. 레시피 ID를 선택하면 세 가지 조건이 동시에 전환됩니다.
01
부품 하나를 잡는 데 필요한 값이 전부 들어 있습니다
부품 하나에 레시피 한 장. 제품이 바뀌면 다시 잡아야 하는 값들을 한 묶음으로 저장해 둡니다.
제품
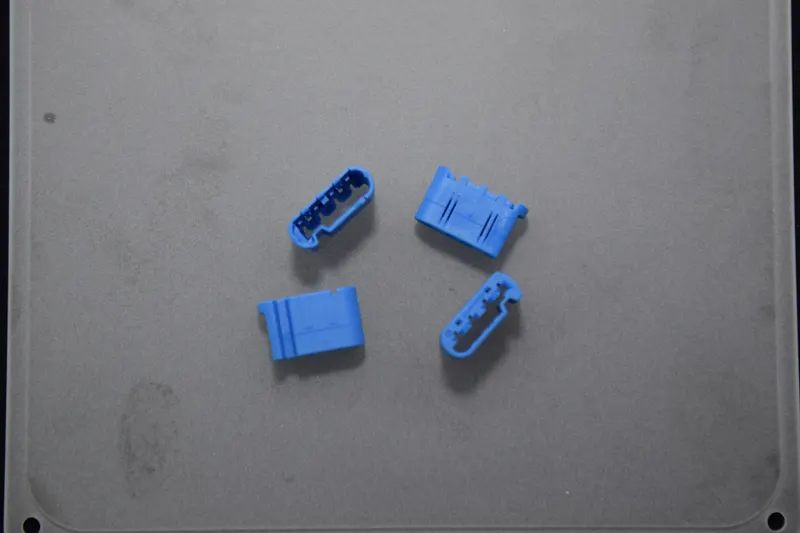 19 × 11.3 × 6.9
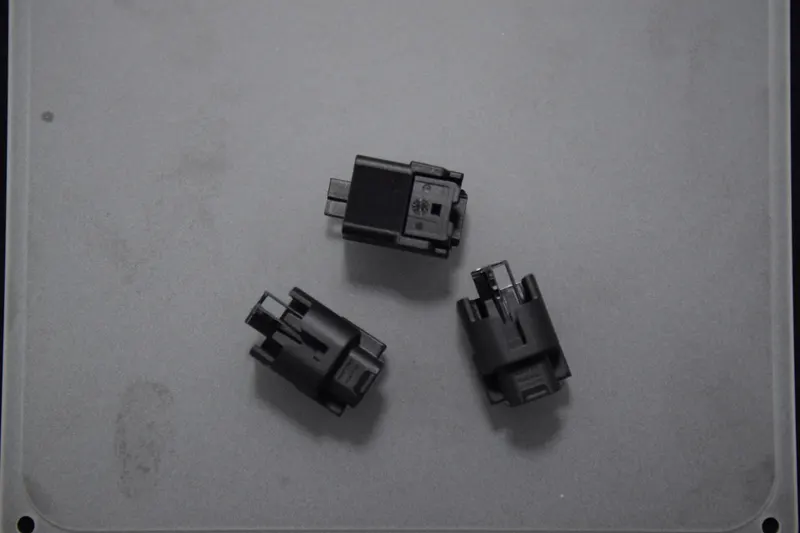 26.1 × 16 × 16
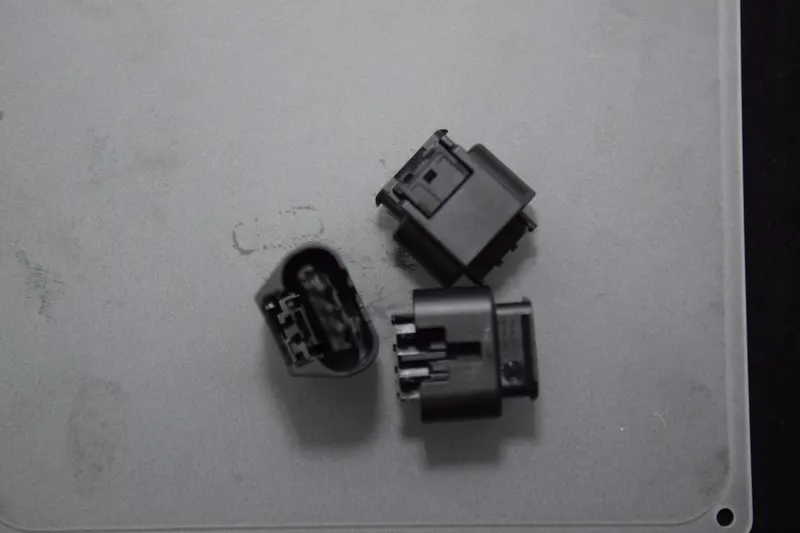 26 × 24.7 × 17.2
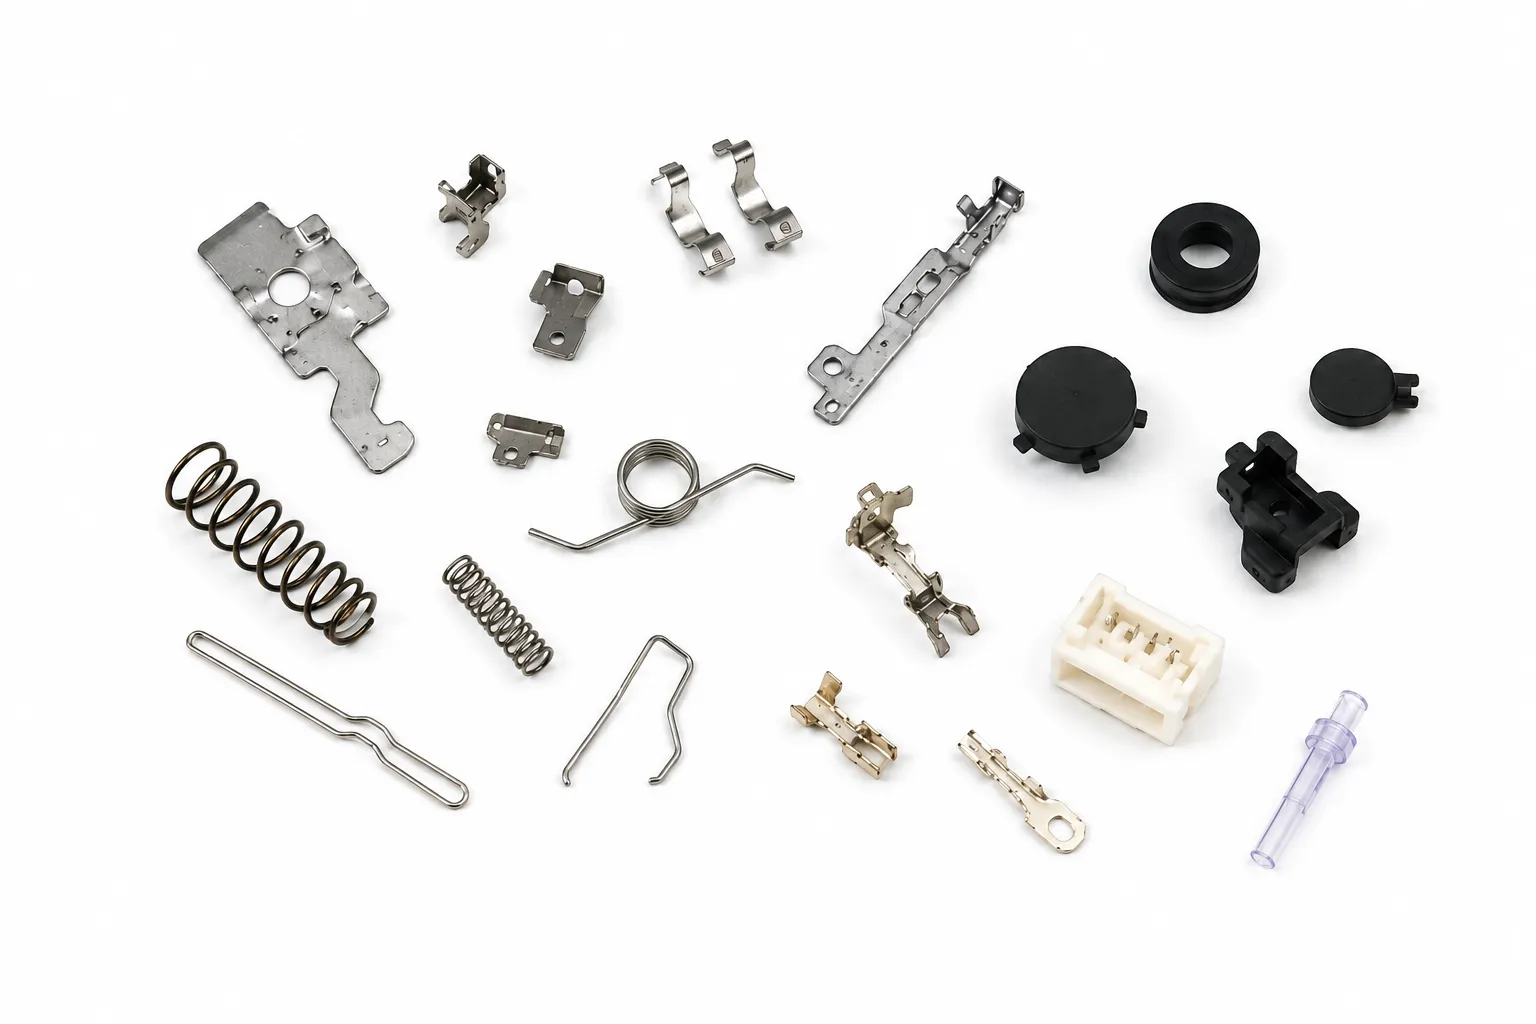
부품이 다르면 잡는 조건도 다릅니다.
어떻게 부르나
127 칸
번호로 — PLC
DIO 나 통신으로 슬롯 번호를 냅니다. 기존 설비의 전환 배선을 그대로 씁니다.
∞
이름으로 — TCP/IP
레시피 이름을 그대로 보냅니다. 슬롯 칸수에 매이지 않습니다.
슬롯은 PLC 가 번호를 붙이는 칸이고, 저장 자체는 제한이 없습니다.
레시피 하나에 있는 정보
-
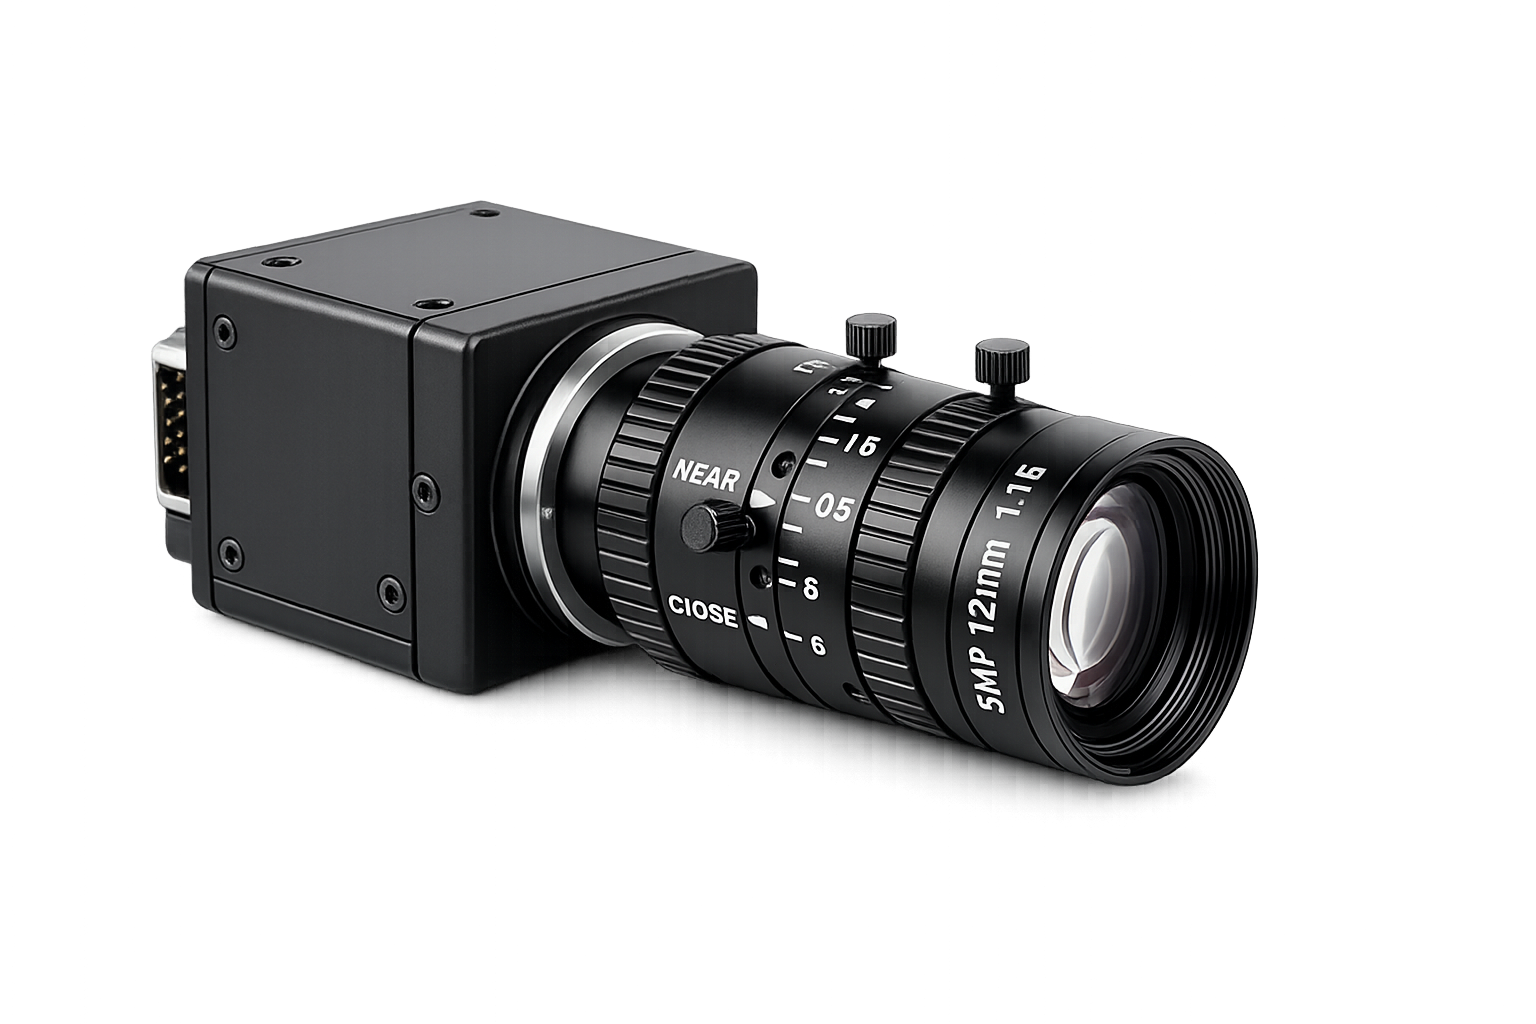 카메라 · 비전 촬영 시간 · 조명 · 기준 이미지 · 간섭 검사
-
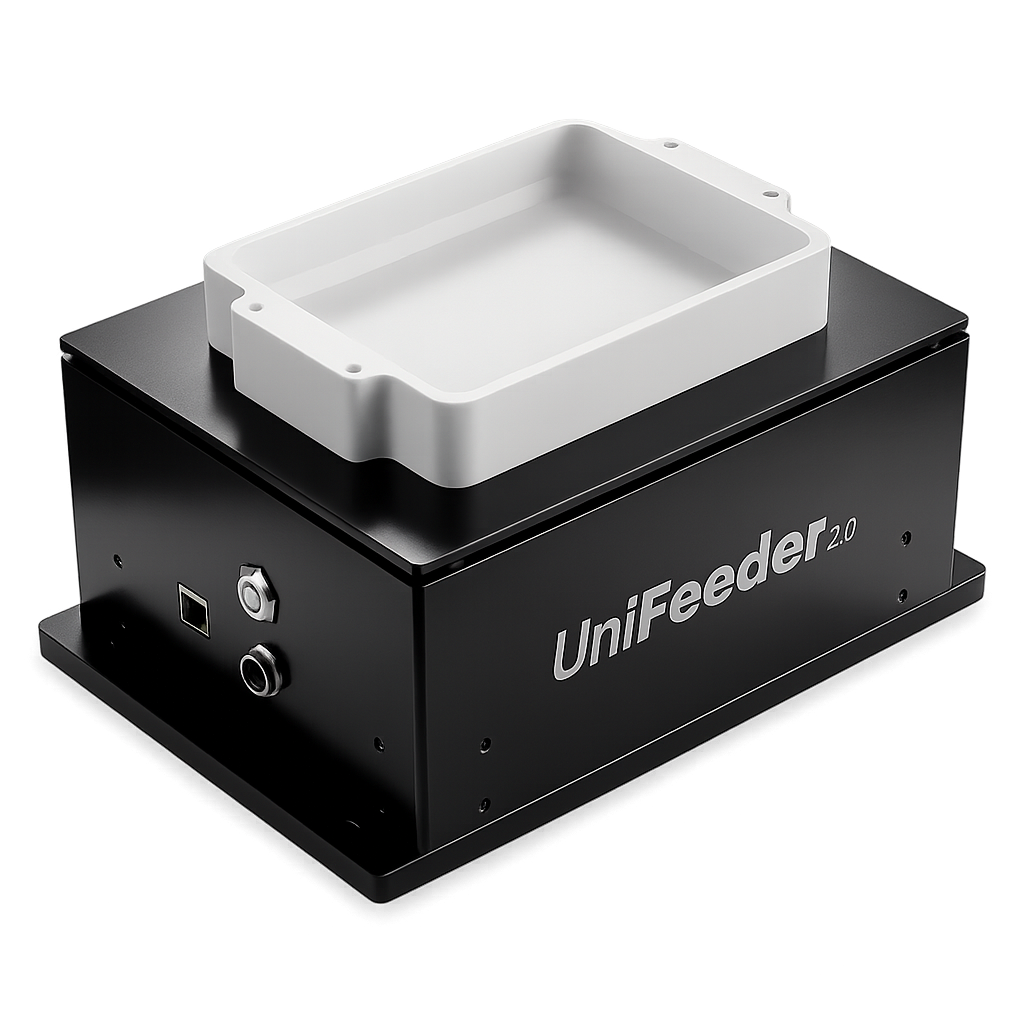 플렉시블 피더 주파수 · 듀티 · 시간 · 방향 조합 · 딜레이
-
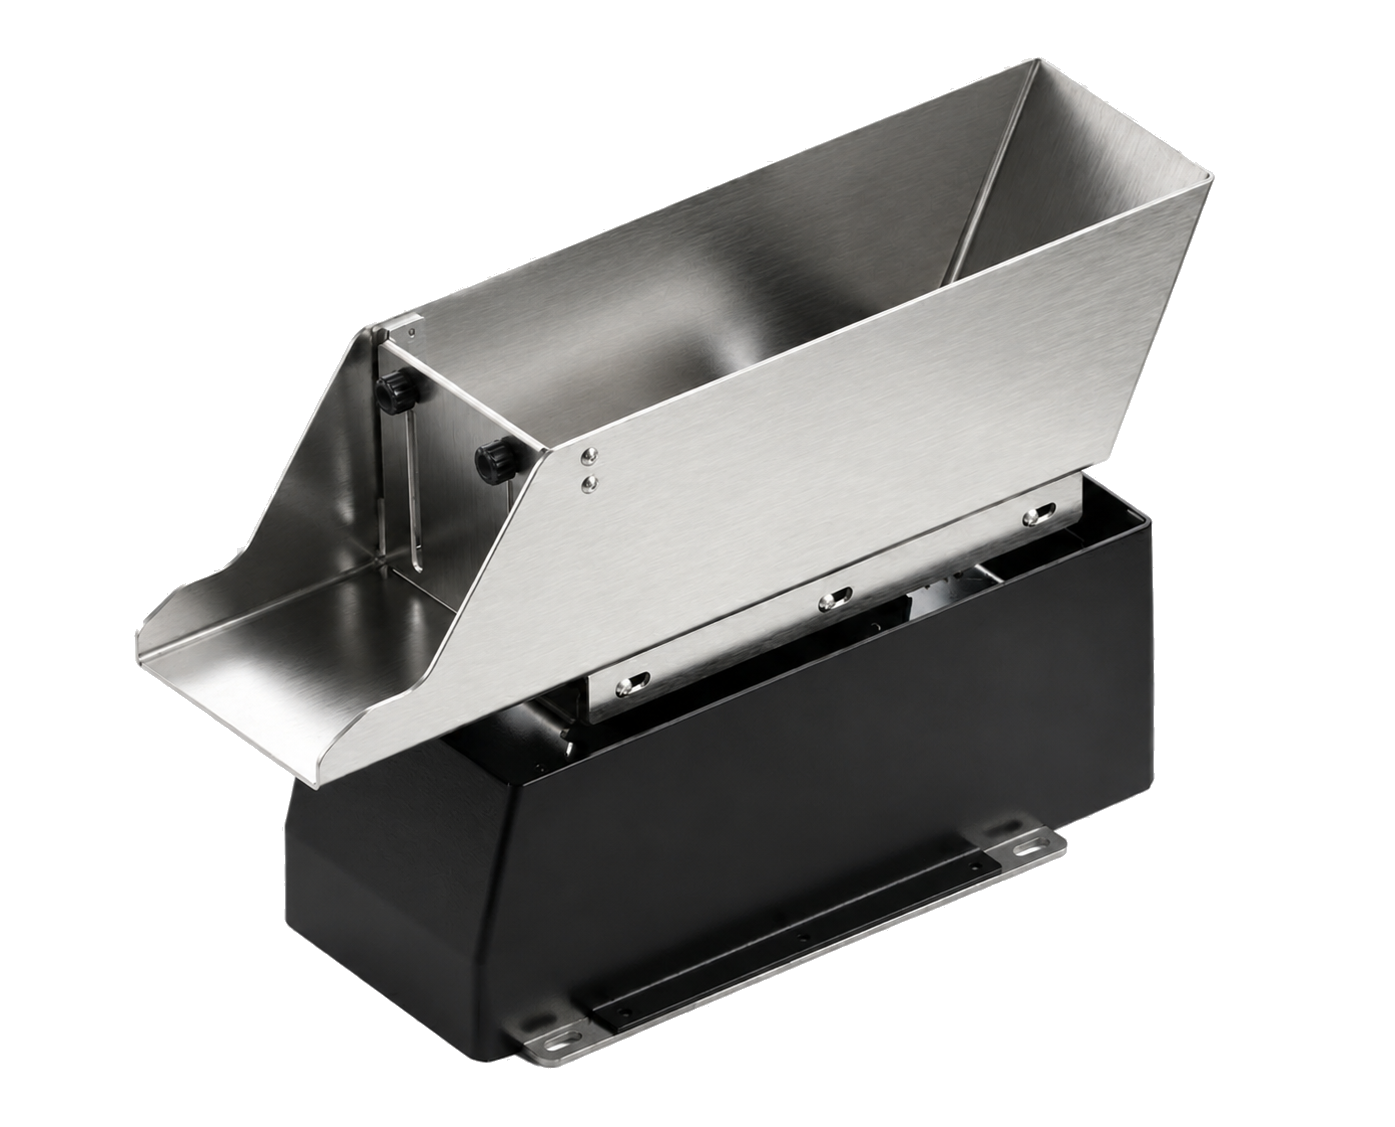 호퍼 동작 시간 · 주파수 · 듀티 · 딜레이 · 적정량
-
 로봇 픽업 높이 · 캘리브레이션 데이터 RobotSuite 를 쓰면 로봇 프로그램 · 좌표 · 변수까지.
부품 하나에 레시피 한 장이고, 품목이 300 가지가 넘는 현장이 이 방식으로 돌고 있습니다.
02
새 제품 하나를 올리는 데 다섯 단계
처음부터 만들지 않습니다. 비슷한 레시피를 복제하고 달라진 값만 고칩니다.
5분 한 제품을 더하는 데
6초 돌리던 제품을 바꾸는 데
∞ 레시피 저장 개수
5분은 비슷한 레시피를 복제한 경우입니다.
비전 · 피더
- 01
레시피 복사
비슷한 제품의 레시피를 복제합니다.
- 02
비전 이미지 등록
새 부품을 찍어 인식 기준을 잡습니다.
- 03
피더 · 호퍼 세팅
진동과 공급 조건을 맞춥니다.
로봇 쪽은 이 둘뿐
- 04
픽업 높이 입력
값을 넣습니다.
- 05
놓는 위치 잡기
움직여 보고 저장합니다.
03
올린 뒤에는, 고르면 돕니다
레시피를 부릅니다
번호로든 이름으로든, 신호 한 번이면 됩니다.
조건이 한꺼번에 바뀝니다
비전·피더·호퍼·조명, 그리고 로봇 쪽까지 그 제품의 값으로 갈립니다.
그대로 돕니다
비전이 만든 픽업 좌표가 로봇으로 가고, 자동 시퀀스가 이어집니다.
현장 조건에 맞는 레시피 구성을 함께 정리해보세요
제품 수, 전환 방식, 로봇 브랜드에 따라 레시피 구성이 달라집니다. AimFactoryCore 도입 전 현장 조건 확인을 도와드립니다.