
Calibration
찾은 자리와 집는 자리가 같으려면
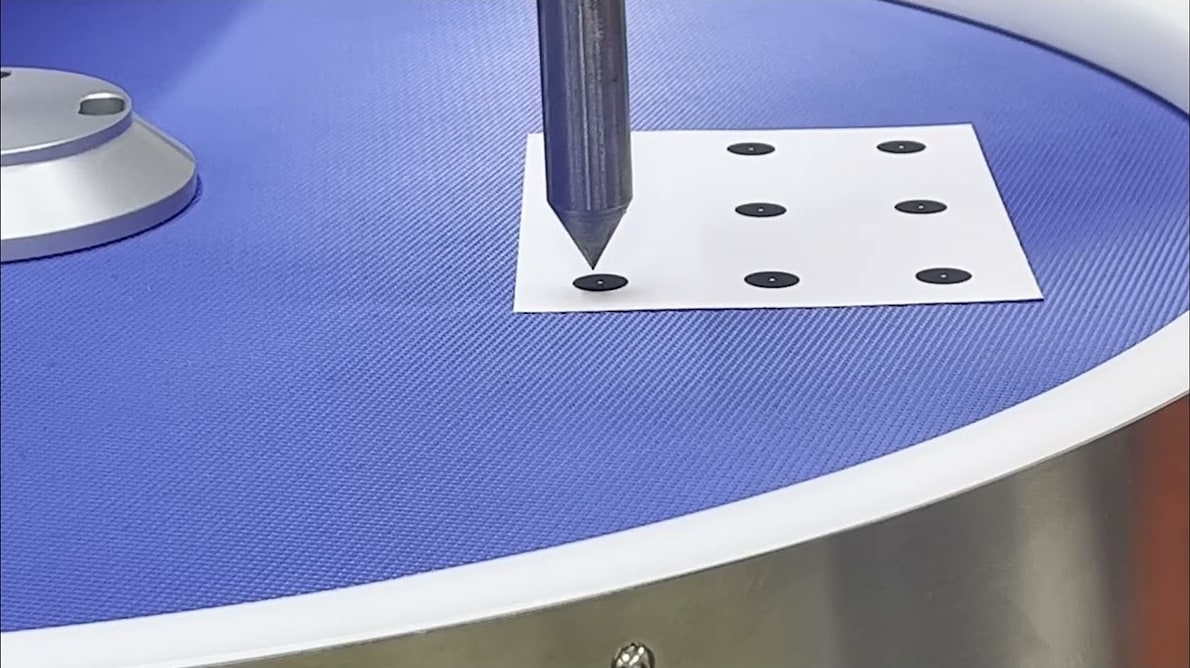
카메라가 본 픽셀을 로봇이 갈 밀리미터로 바꾸는 일입니다. 기준을 어디에 두는지, 틀어진 것을 어디서 보정하는지에서 정밀도가 갈립니다.
01
기준은 로봇입니다
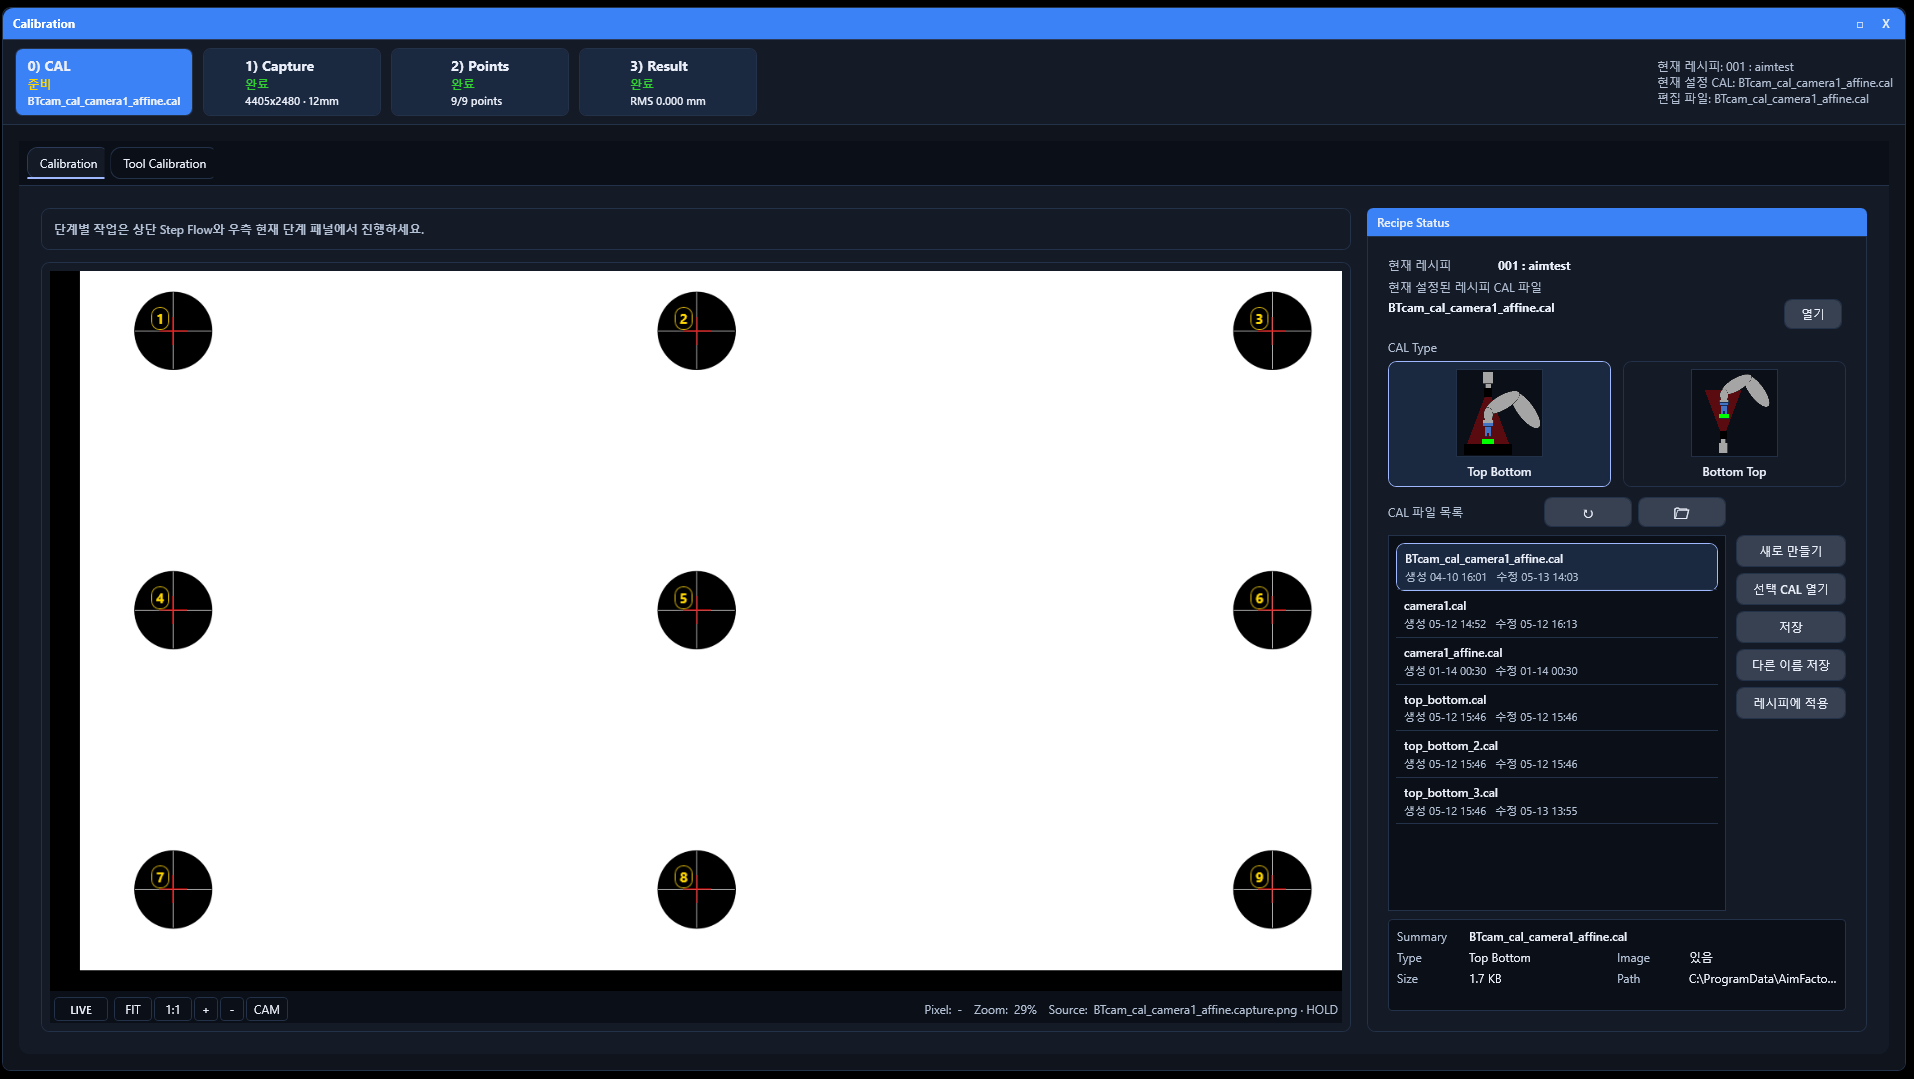
캘리브레이션의 기준 좌표를 지그 위에 새로 만들지 않습니다. 지그는 캘리브레이션이 끝나면 치워지고, 그 뒤로는 그 기준을 다시 확인할 방법이 없습니다. 조금이라도 각이 틀어진 채로 만들어졌다면 그것을 확인할 방법도 함께 사라집니다.
AIM 은 로봇이 보고하는 절대좌표를 기준으로 카메라를 정합합니다. 기준이 로봇 안에 남아 있으니, 나중에 틀어졌을 때 어디서부터 틀어졌는지 되짚을 수 있습니다. 정합 결과는 약속하는 값이 아니라 화면이 내는 값입니다 — 결과 단계에서 평균·최소·최대 오차가 mm 로 나옵니다.
02
오프셋은 비전에서 넣습니다
집는 위치를 조금 옮기고 싶을 때, 로봇 프로그램을 열지 않습니다.
로봇에서 넣으면
값을 고칠 때마다 로봇 프로그램을 수정해야 합니다. 펜던트로 들어가거나 로봇 회사의 프로그램을 PC 에 설치해 여는 방식이면, 고친 값이 어디에 들어갔는지 나중에 찾기 어렵습니다.
비전에서 넣으면
툴값, 집는 높이, 오프셋, 놓는 자세가 레시피 안에 있습니다. PC 화면에서 고치고, 품종을 바꾸면 그 값들도 함께 바뀝니다.
03
툴이 틀어진 만큼, 각도마다 보정합니다
그리퍼가 기구적으로 한쪽으로 치우쳐 있거나 조립 후 동심이 맞지 않으면, 로봇이 회전할 때마다 집는 위치가 각도에 따라 달라집니다. 카메라가 볼 수 없는 기구 쪽 오차입니다.
한 고정점 위에서 로봇을 회전시켜 얻은 좌표를 원피팅해 툴 중심을 계산하고, 반지름 편차를 ±mm 로 그려 줍니다. 이 값을 등록해 두면 검출된 부품 방향에 맞는 픽 좌표를 소프트웨어가 계산해 로봇으로 보냅니다. 로봇에 들어 있는 기존 툴 설정은 그대로 둡니다.
04
높이가 달라져도 캘리브레이션을 다시 하지 않습니다
카메라와 부품 사이의 거리가 달라지면 같은 픽셀이 다른 mm 를 가리킵니다. 특히 시야 가장자리에서 편차가 커집니다. 생산 중에 높이가 다른 제품을 함께 쓰면 이 편차가 그대로 픽 오차가 됩니다.
제품 높이를 입력하면 소프트웨어가 작동거리를 기준으로 다시 계산해, 픽업 영역 외곽의 부품도 같은 정밀도로 집습니다. 높이 값은 레시피에 저장되므로 제품을 바꾸면 높이도 함께 바뀝니다. 높이별로 캘리브레이션 데이터를 따로 쌓아 둘 필요가 없습니다.
05
결과는 숫자와 그림으로 남습니다
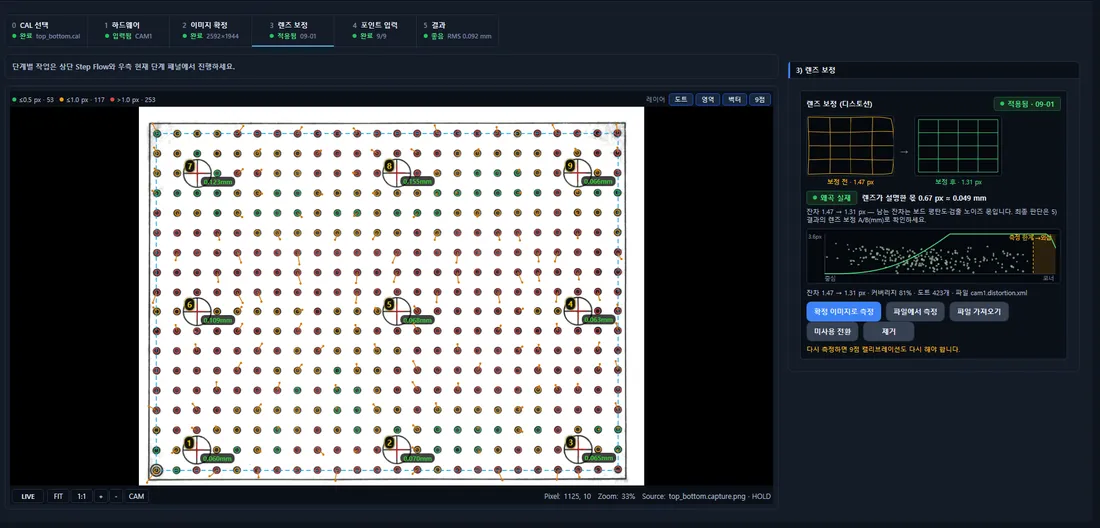
잘 맞았는지를 느낌으로 판단하지 않습니다. 점마다의 오차, 렌즈 왜곡, 설치된 관계가 각각 화면에 남습니다.
Products
여기까지가 원리입니다. 제품으로 도입하려면
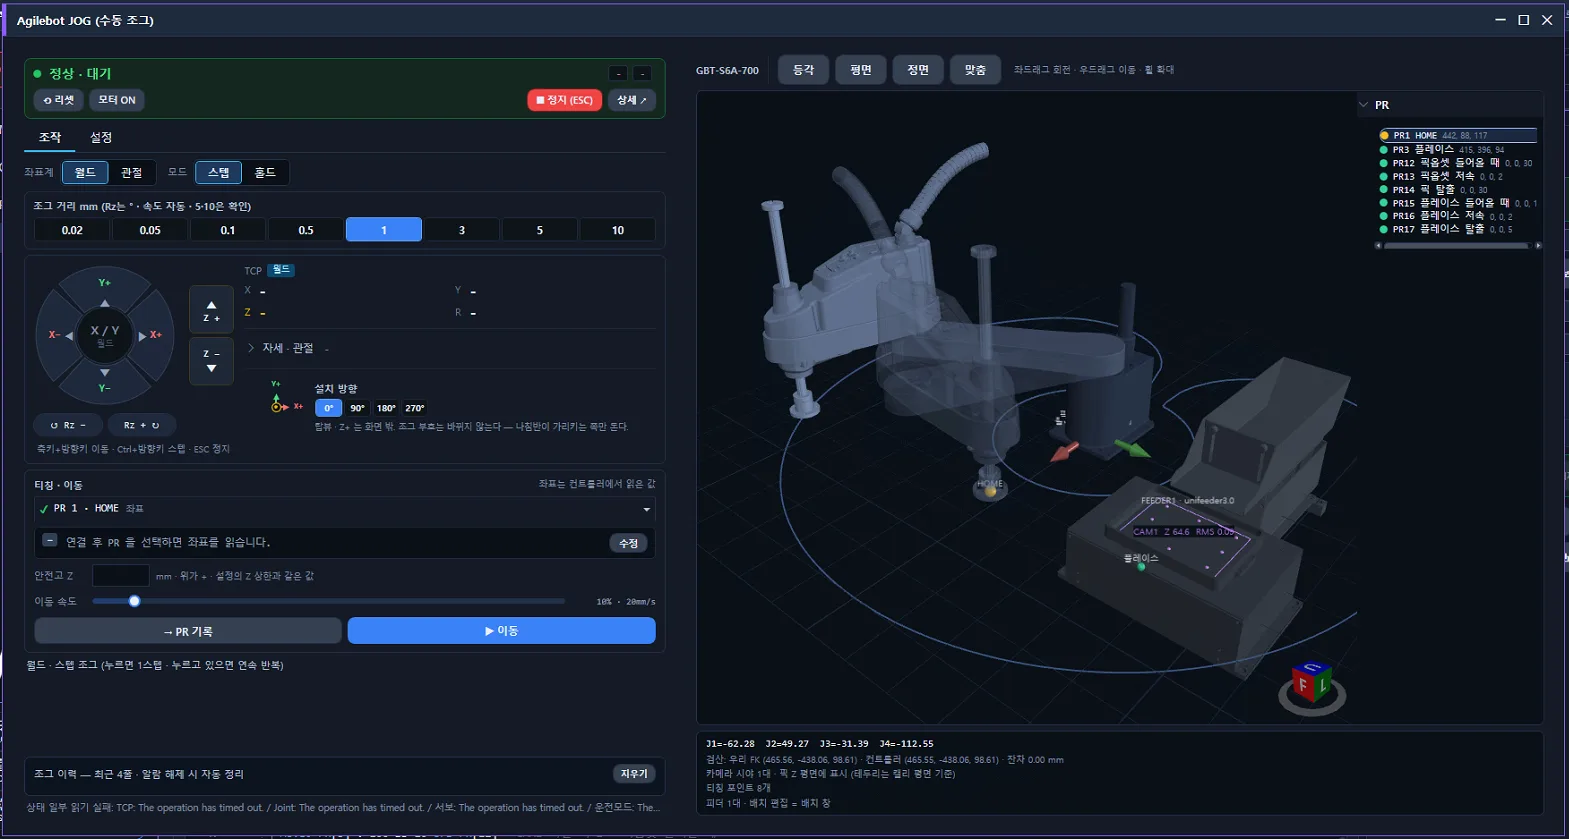
위 정합·보정을 실제로 돌리는 것은 AimFactoryCore 입니다. 캘리브레이션 결과와 툴 편차는 그 화면 안에서 확인합니다.