
설치 전에 확인할 것
소프트웨어만 바꿔서는 끝나지 않는 항목입니다.
- 0.1.0.7 영문 UI 와 영문 HTML 매뉴얼 23종
기본 표시 언어가 English 로 바뀝니다 — 한국어는 설정에서 고르고 재시작.
- 0.1.0.7 Agilebot 멀티픽 · PC 조그 · 스크립트 편집기
Agilebot 현장은 BAS 프로그램 갱신이 필요합니다 — 편집기 템플릿 참고 또는 담당자 문의.
버전 이력
줄을 누르면 자세한 내용이 열립니다.
0.1.0.7
2026-07-31언어·문서 영문 UI 와 영문 HTML 매뉴얼 23종 조치
전 화면과 HTML 매뉴얼 23종을 영어로 옮겼습니다. 로그 파일은 현장 제보 호환을 위해 언어와 무관하게 한국어로 기록됩니다.
조치 — 기본 표시 언어가 English 로 바뀝니다 — 한국어는 설정에서 고르고 재시작.
로봇 Agilebot 멀티픽 · PC 조그 · 스크립트 편집기 조치
한 번 촬영해 찾은 픽을 최대 6개까지 한 번에 전송합니다. PC 화면 조그와 스크립트 편집기가 함께 들어갔습니다. 로봇과 주고받는 핸드셰이크 값의 약속도 바뀌었습니다(개수 0 = 대기, 1~6 = 픽 개수, 음수 = 최종 NG).
조치 — Agilebot 현장은 BAS 프로그램 갱신이 필요합니다 — 편집기 템플릿 참고 또는 담당자 문의.
자세히 — Agilebot 전용 연동 (2026-09-01)0.1.0.6
날짜 미공개로봇 툴 캘리브레이션 원피팅
한 고정점 위에서 로봇을 회전시켜 툴 중심을 자동으로 계산합니다. 포인트·중심·반지름 편차를 ±mm 로 그려 줍니다.
로봇 로봇 현재 좌표 캡처
로봇의 현재 좌표를 버튼 하나로 표에 채웁니다. 현대로봇 · Agilebot · IAI.
0.1.0.5
날짜 미공개로봇 Hi6 Modbus 기동 · 정지 · 일시정지 · 재개
현대로봇 Hi6 의 운전 조작을 화면에서 진행합니다. 기동과 정지에 티치펜던트로 옮겨 가지 않습니다.
자세히 — 현대로봇 전용 연동 (2026-08-18)0.1.0.2 · 0.1.0.4
날짜 미공개원문이 두 버전을 함께 적어, 어느 항목이 어느 버전인지 공개된 적이 없습니다.
비전·매칭 장면 갤러리 일괄 재검사
저장해 둔 모든 장면을 현재 설정으로 다시 검사해 집음 · 안집음 · 미결정으로 모아 보여 줍니다. 오픽과 놓침은 배지로 강조합니다.
비전·매칭 미결정 후보 즉시 티칭
미결정 후보를 확대 화면에서 확정하면 그대로 학습에 반영됩니다.
비전·매칭 각도 0.5° 정밀화 · 후보 수 상한 해제
각도 탐색을 0.5° 단위로 정밀화하고, 후보 수 상한을 풀어 부품 20개가 넘는 장면이 통째로 누락되던 문제를 없앴습니다. 2592×1944 탐색과 판별을 합쳐 약 0.5초(촬영·전송 시간 제외).
0.1.0.3
날짜 미공개신뢰성 레시피 · 설정 원자적 저장
레시피와 설정 파일 전체를 원자적으로 저장합니다. 저장 도중 강제종료나 정전이 나도 파일이 깨지지 않습니다.
자세히 — 저장 도중 정전이 나도 (2026-09-29)신뢰성 직전 정상본 보관 · 손상 시 자동 복구
저장할 때마다 직전 정상본을 남기고, 손상이 확인되면 손상본을 격리한 뒤 되돌립니다.
신뢰성 일일 스냅샷 최근 30개
앱을 켤 때 하루 한 번 레시피 전체를 압축 보관하고 최근 30개를 유지합니다. 복원 절차는 도움말 매뉴얼에 있습니다.
0.1.0.1
2026-07-08 첫 배포판제어·PLC 제어 채널 세 가지 — IO · TCP · Modbus
상위 PLC 와 붙는 방식을 DIO 하드와이어 · TCP 소켓 · Modbus TCP 슬레이브 중에서 고릅니다. 세 채널이 같은 실행 코어를 써서, 나중에 접속 방식을 바꿔도 라인 동작은 같습니다.
자세히 — 제어 채널 세 가지 (2026-09-29)제어·PLC Modbus TCP 슬레이브
카메라 4대 · 피더 4대까지 트리거 · OK · NG · 호퍼 · 피더 신호를 코일로 제공합니다. 레시피 교체는 2단계이고 준비 상태에서만 받으며, 통신이 끊기면 명령 코일을 소거합니다.
제어·PLC 통신 로그 창 — 패킷 분석 도구 없이
명령 채널과 데이터 채널이 시각과 함께 좌우로 흐르고, 좌표 문자열에는 대기 · 미확인 같은 처리 상태가 붙습니다. 외부 패킷 분석 도구가 필요하지 않습니다.
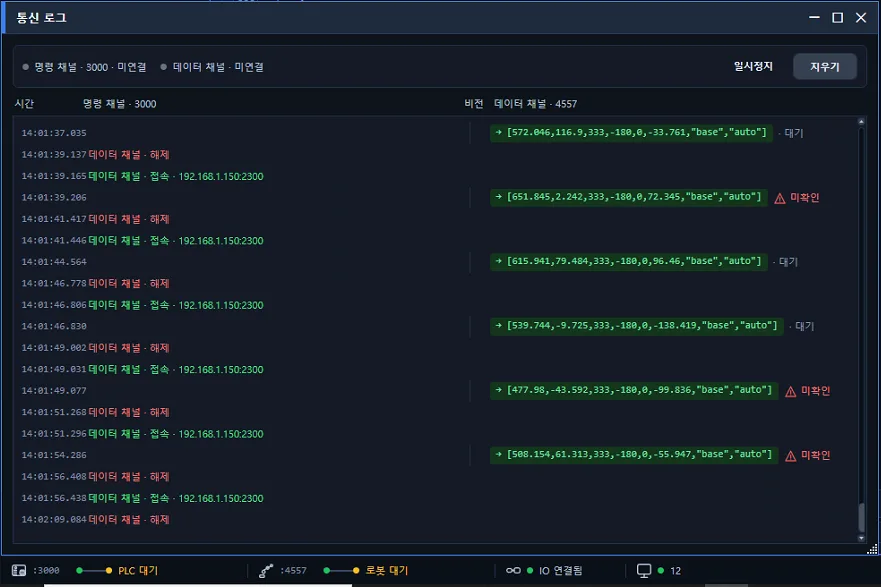 자세히 — 통신 로그 창 (2026-09-29)
로봇 레시피를 바꾸면 로봇이 먼저 바뀝니다 (현대로봇)
로봇 프로그램을 컨트롤러에 먼저 쓰고, 검증에 성공해야 비전 레시피를 적용합니다. 실패하면 이전 레시피를 지키고 알람을 냅니다. 부팅과 START 시에도 다시 맞춥니다.
 자세히 — 레시피를 바꾸면 로봇이 먼저 (2026-09-29)
출처 7월 릴리스 정리 (2026-08-04) Agilebot 전용 연동 (2026-09-01) 현대로봇 전용 연동 (2026-08-18)
버전을 밝히지 않은 변경
버전이 확인되면 위 목록으로 옮깁니다.
비전·매칭 제품 높이 보정
부품 높이를 입력하면 작동거리 기준으로 좌표를 다시 계산합니다. 높이별 캘리브레이션 데이터를 여러 벌 쌓지 않고도 픽업 영역 외곽의 부품까지 같은 정밀도로 집습니다. 높이는 레시피에 저장됩니다.
자세히 — 제품 높이 보정 (2026-09-03)신뢰성 AVX2 미지원 CPU 용 빌드 분리
구형 CPU 에서 앱이 바로 종료되던 문제를 전용 빌드를 분리해 해결했습니다.
설치와 배포
- 설치 파일은 담당 엔지니어를 통해 전달드립니다.
- 앱이 켜진 채 설치해도 자동으로 닫고 진행합니다.
- 구형 CPU(AVX2 미지원)는 전용 빌드를 사용합니다.