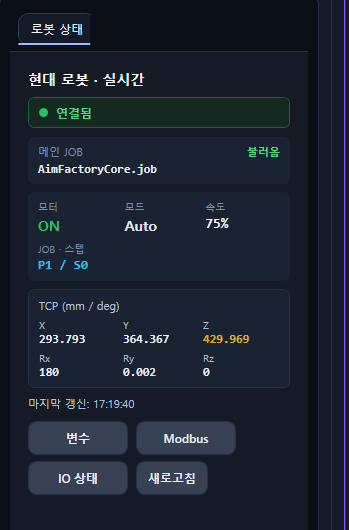
AimFactoryCore는 대부분의 산업용 로봇과 좌표 통신으로 연결됩니다. 현대로봇은 여기서 한 단계 더 들어갑니다. 로봇 프로그램 자체를 비전 화면 안에서 다루는 전용 연동입니다. 7월 릴리스에 걸쳐 출하된 내용을 정리합니다.
로봇 프로그램을 여는 창이 따로 있지 않습니다
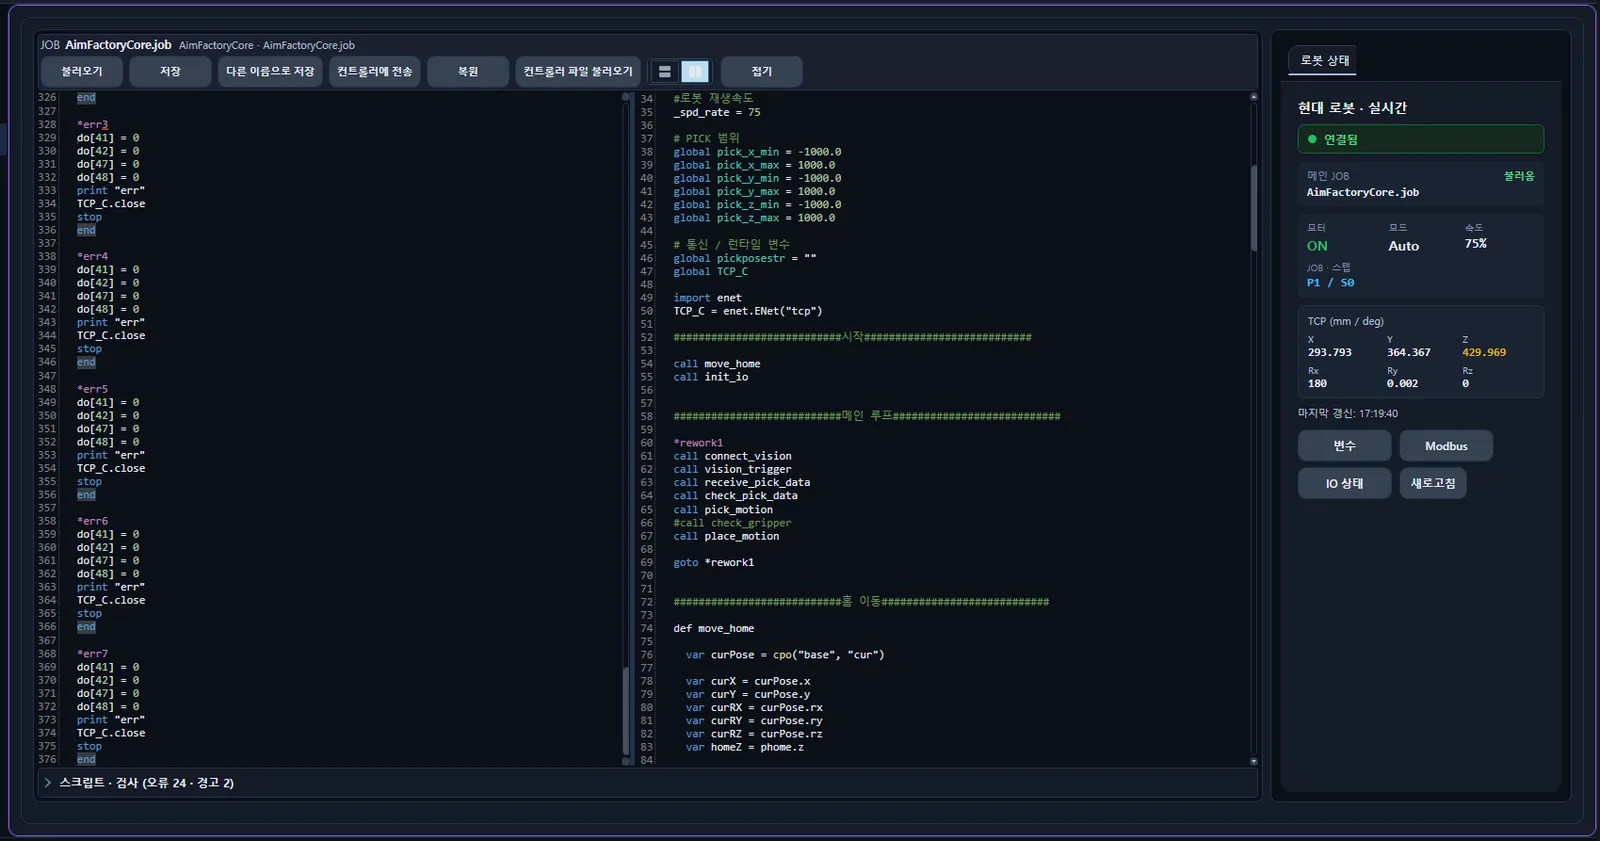
현대로봇 Hi6의 JOB 스크립트를 비전과 피더를 돌리는 그 화면 안에서 그대로 편집합니다. 짝이 맞지 않는 블록과 존재하지 않는 라벨은 저장하기 전에 밑줄로 표시되고, 목록에서 더블클릭하면 그 줄로 갑니다. 저장하면 그 레시피 폴더 안에 들어갑니다. 품종마다 다른 로봇 프로그램이 따로 살아 있습니다.
보낸 프로그램을 컨트롤러에서 되읽어, 원문과 대조합니다
프로그램 전송은 로봇이 연결돼 있고, 자동 운전이 꺼져 있고, 모터가 꺼져 있고, 관리자로 로그인한 상태에서만 열립니다. 덮어쓰기 직전에 로봇 상태를 한 번 더 확인하고, 그 사이 자동이나 모터가 켜졌으면 아무것도 쓰지 않고 멈춥니다.
보낸 뒤에는 컨트롤러에서 다시 읽어 본문을 그대로 비교하고, 다르면 이전 내용으로 되돌립니다. 보내기 직전 상태는 날짜와 시각이 붙은 파일로 레시피 폴더에 남습니다.
좌표를 눈으로 읽어 옮겨 적지 않습니다
펜던트로 로봇을 원하는 자리에 옮긴 뒤, 화면의 표에서 포인트를 고르고 버튼을 누르면 지금 로봇이 보고하는 좌표가 그 포인트와 프로그램 본문에 함께 들어가고 파일까지 저장됩니다. 괄호, 콤마, 좌표계 문자열을 손으로 타이핑하지 않습니다. 바꾸기 전에 기존 값과 바뀔 값을 먼저 보여 드리고, 승인해야 씁니다. 이 기능은 관리자 권한에서 열립니다.
품종을 바꾸면 로봇이 먼저 바뀝니다
한 레시피 폴더 안에 카메라별 촬영 조건과 검사 영역, 로봇 툴값과 집는 높이, 피더 진동 조건, 그리고 로봇 프로그램 원본이 함께 저장됩니다. PLC는 슬롯 번호 하나로 그 묶음을 부릅니다.
교체 요청이 오면 로봇 프로그램을 컨트롤러에 먼저 쓰고 되읽어 확인한 다음에야 비전 레시피를 적용합니다. 확인에 실패하면 컨트롤러를 이전 내용으로 되돌리고, 비전 레시피는 이전 것을 유지한 채 알람을 냅니다. 이때 PLC로 나가는 현재 슬롯 번호도 옛 값 그대로 남습니다. 번호가 그대로인데 알람이면 로봇 쪽, 번호가 바뀌었는데 알람이면 장치 쪽으로 원인을 좁힐 수 있습니다.
Modbus로 기동하고, 끊기면 다시 붙습니다
로봇 Modbus 제어를 켜면 로봇 상태 리본에 기동, 일시정지, 정지, 재개 버튼이 나타납니다. 기동은 원격과 에러 사전 확인, 자동 모드, 정지 해제, 모터 ON, 조건 확인, Start 펄스 순서로 진행하고 단계마다 코일 상태를 확인합니다. 실패하면 멈춘 지점을 알립니다. 기동과 재개는 실행 전에 확인 창을 띄웁니다.
Modbus 연결은 하트비트로 감시합니다. 조용히 끊긴 연결도 잡아내 자동으로 다시 붙이고, 유예 시간을 넘기면 상단 배너로 알립니다.
툴 캘리브레이션, 현재 좌표를 버튼으로 채웁니다
한 고정점 위에서 로봇을 회전시켜 얻은 좌표를 원피팅해 툴 중심을 계산합니다. 각 자세에서 로봇의 현재 좌표를 버튼 하나로 표에 채우고, 값을 고치면 자동으로 다시 계산됩니다. 반지름 편차가 ±mm로 표시되어 정밀도를 눈으로 확인합니다.
지원 범위
- 컨트롤러: 현대로봇 Hi6
- 통신: REST와 Modbus TCP
- 모델: HH4, HH4E, HH7, HH7E, HH8 등 Hi6 계열 6축