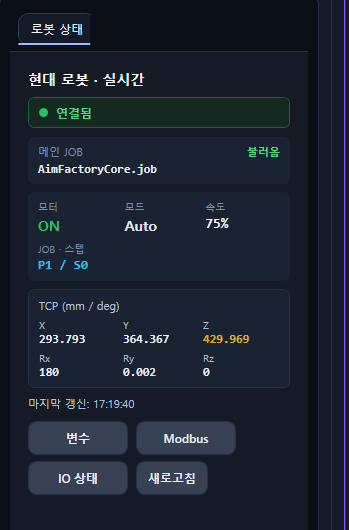
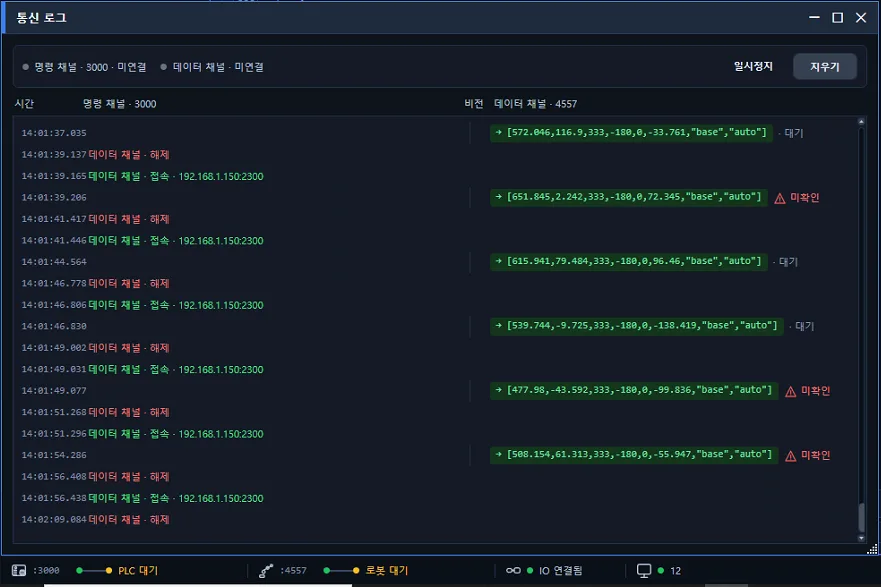
비전과 피더와 로봇이 각각 상위 PLC에 붙으면, PLC 프로그램은 그 수만큼 늘어납니다. AimFactoryCore는 PLC 앞에 장치 한 대로 섭니다.
붙이는 방식은 설비마다 다릅니다
어떤 설비는 DIO 보드에 접점이 넉넉하고, 어떤 설비는 보드가 아예 없습니다. 어떤 라인은 상위 PLC에서 품종 번호까지 내려보내고 싶어 하고, 어떤 라인은 시작과 정지 신호만 주고받으면 충분합니다.
문제는 이 방식이 설비를 만드는 시점에 정해진다는 점입니다. 나중에 바꾸려면 붙이는 쪽도 받는 쪽도 다시 만들어야 했습니다.
세 가지 중에서 고릅니다
AimFactoryCore는 상위 PLC와 붙는 방식을 세 가지 중에서 고릅니다.
- 물리 DIO 하드와이어 — 접점으로 주고받는 기존 방식
- TCP 소켓 명령 — 문자열 명령으로 주고받는 방식
- Modbus TCP 슬레이브 — PLC가 마스터, AimFactoryCore가 슬레이브
DIO 보드가 없는 설비도 랜선 하나로 운전할 수 있습니다. 그리고 세 채널이 같은 실행 코어를 씁니다. 접속 방식을 나중에 바꿔도 라인 동작은 같습니다. 붙이는 방법이 바뀌는 것이지, 설비가 하는 일이 바뀌는 것이 아닙니다.
Modbus에서는 PLC가 마스터입니다
카메라 4대, 피더 4대까지 트리거와 OK, NG, 호퍼, 피더 신호를 코일로 제공합니다. PLC는 평소 쓰던 방식 그대로 코일을 읽고 씁니다.
레시피 교체는 한 번에 넘기지 않습니다. 교체 신호로 진입해 목표 슬롯을 적고, 확정하는 2단계입니다. 그리고 준비 상태에서만 받습니다. 운전 중에 품종 번호가 잘못 들어와 그대로 바뀌는 일을 순서로 막았습니다.
PLC와 통신이 끊기면 명령 코일을 소거합니다. 신호가 물린 채로 도는 구간을 남기지 않기 위해서입니다.
지금 무엇이 붙어 있는지는 화면 아래에서 봅니다

화면 하단의 상태 바가 PLC와 로봇, IO의 현재 상태를 실시간으로 보여줍니다. 연결됐는지, 대기 중인지, 끊겼는지를 따로 확인하러 가지 않습니다.
어떤 현장에 필요한가
- DIO 보드가 없거나 남은 접점이 부족한 설비
- 상위 PLC에서 품종 전환까지 걸고 싶은 라인
- 지금은 접점으로 붙이지만 나중에 통신으로 바꿀 수 있는 설비