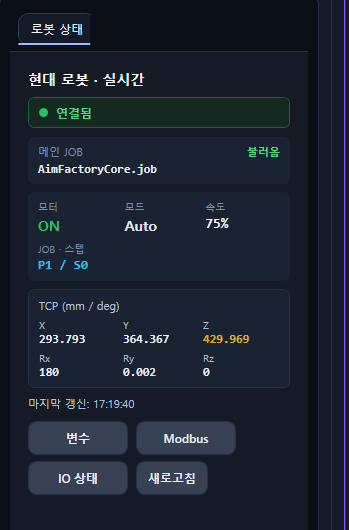
로봇이 부품을 안 집었을 때, 원인이 비전인지 통신인지 로봇인지부터 가려야 합니다. 그런데 비전과 로봇 사이를 오가는 값은 눈에 보이지 않습니다.
값이 안 보이면 원인을 못 가립니다
비전은 좌표를 보냈다고 하고, 로봇은 못 받았다고 합니다. 둘 다 맞을 수 있습니다. 보냈는데 형식이 달랐을 수도 있고, 받았는데 확인 신호가 돌아오지 않았을 수도 있습니다.
이전에는 이 확인을 외부 패킷 분석 프로그램이나 별도 테스트 도구로 했습니다. 도구를 띄우고, 포트를 잡고, 다시 재현해야 했습니다. 시운전 중이라면 그 사이 라인은 서 있습니다.
주고받은 값이 그 자리에 남습니다
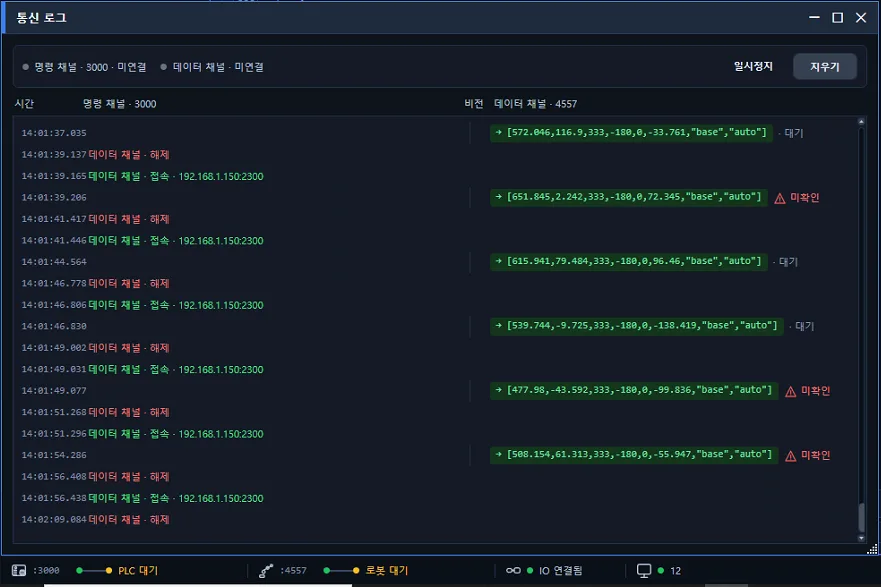
로봇과 주고받는 통신을 그 자리에서 확인하는 통신 로그 창이 있습니다.
명령 채널과 데이터 채널이 좌우로 나뉘어 시각과 함께 흐릅니다. 비전이 보낸 좌표는 문자열 그대로 남습니다. 좌표값과 함께 어느 좌표계로 보냈는지까지 한 줄에 들어 있어, 값을 옮겨 적거나 다시 해석할 일이 없습니다.
그 옆에는 처리 상태가 붙습니다. 대기인지, 미확인인지가 줄마다 표시됩니다. 보낸 것과 확인된 것이 화면에서 갈라지기 때문에, 어디까지 갔는지가 바로 보입니다.
접속과 해제도 같은 줄에 남습니다. 연결이 끊겼다 붙은 시각이 로그 안에 있으니, 특정 시각에 픽이 빠진 이유를 되짚을 수 있습니다.
실시간과 이력, 두 가지로 처리합니다
화면 하단의 상태 바는 PLC와 로봇, IO의 현재 상태를 실시간으로 보여줍니다. 지금 붙어 있는지는 상태 바로, 아까 무슨 일이 있었는지는 로그로 봅니다.
외부 패킷 분석 프로그램이나 별도 테스트 도구가 필요하지 않습니다.
어떤 현장에 필요한가
- 픽이 가끔 빠지는데 원인을 못 가리고 있는 라인
- 로봇 담당과 비전 담당이 다른 회사인 현장
- 연동을 처음 붙이는 시운전 단계