01
기준이 사라집니다
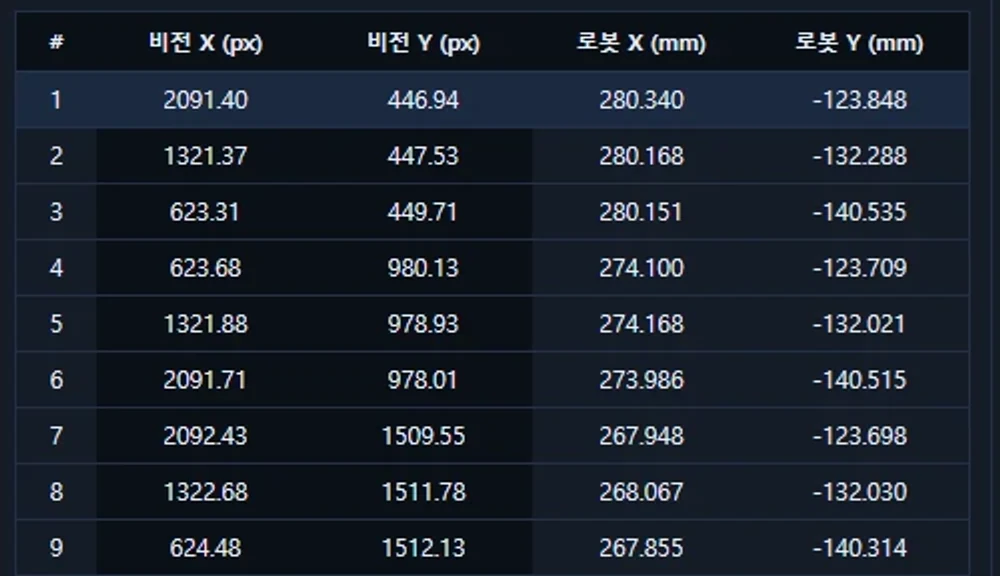
지그 위에 기준 좌표를 새로 만드는 방식은, 지그를 치운 뒤에 그 기준을 다시 확인할 방법이 없습니다.
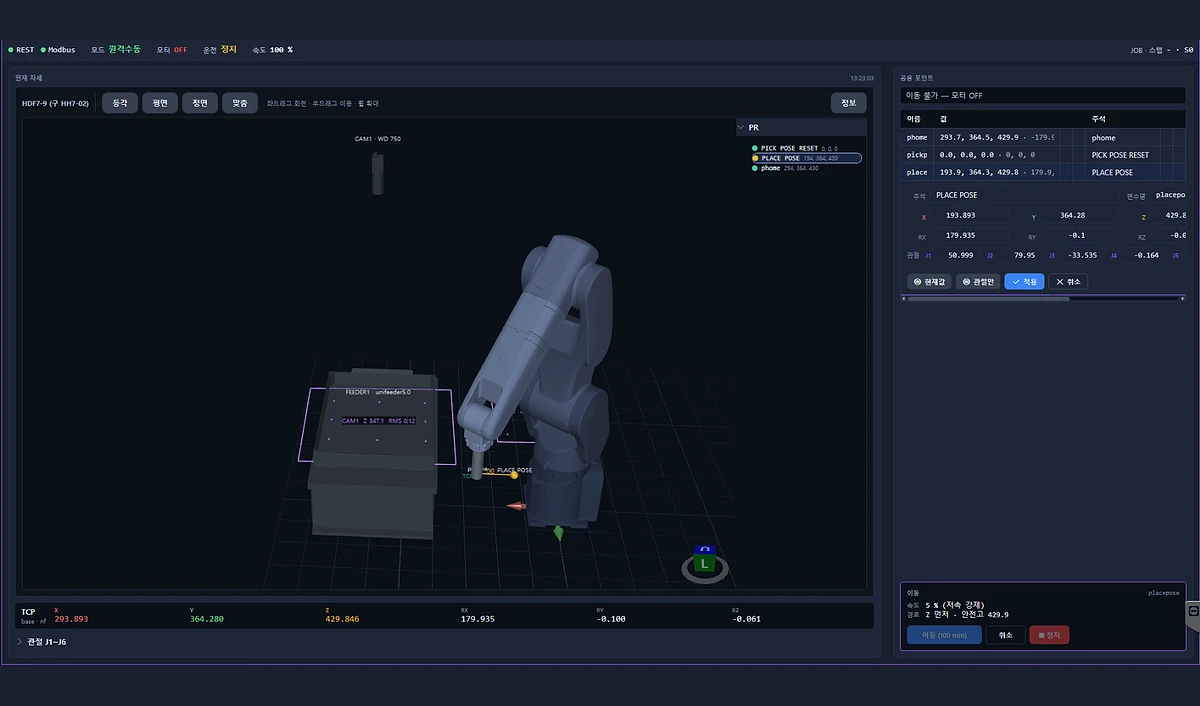
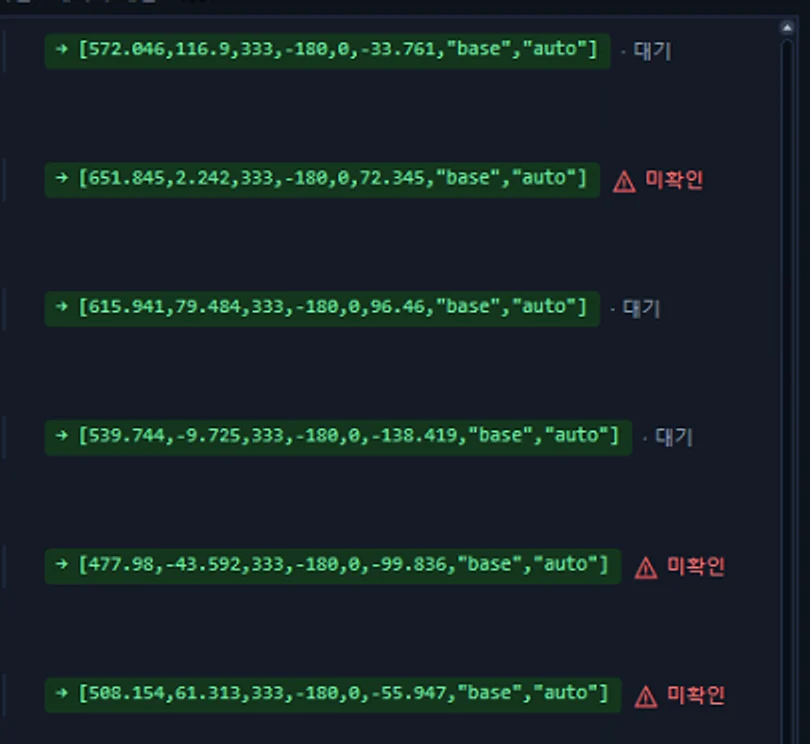
로봇이 보고하는 좌표를 그대로 기준으로 씁니다. 기준이 로봇 안에 남아 있으니, 틀어졌을 때 어디서부터인지 되짚을 수 있습니다.
AimFactoryCore
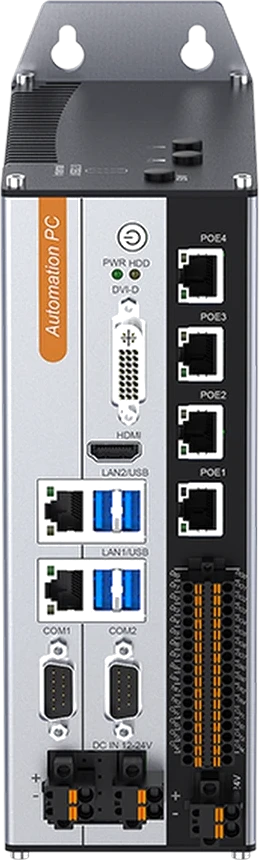
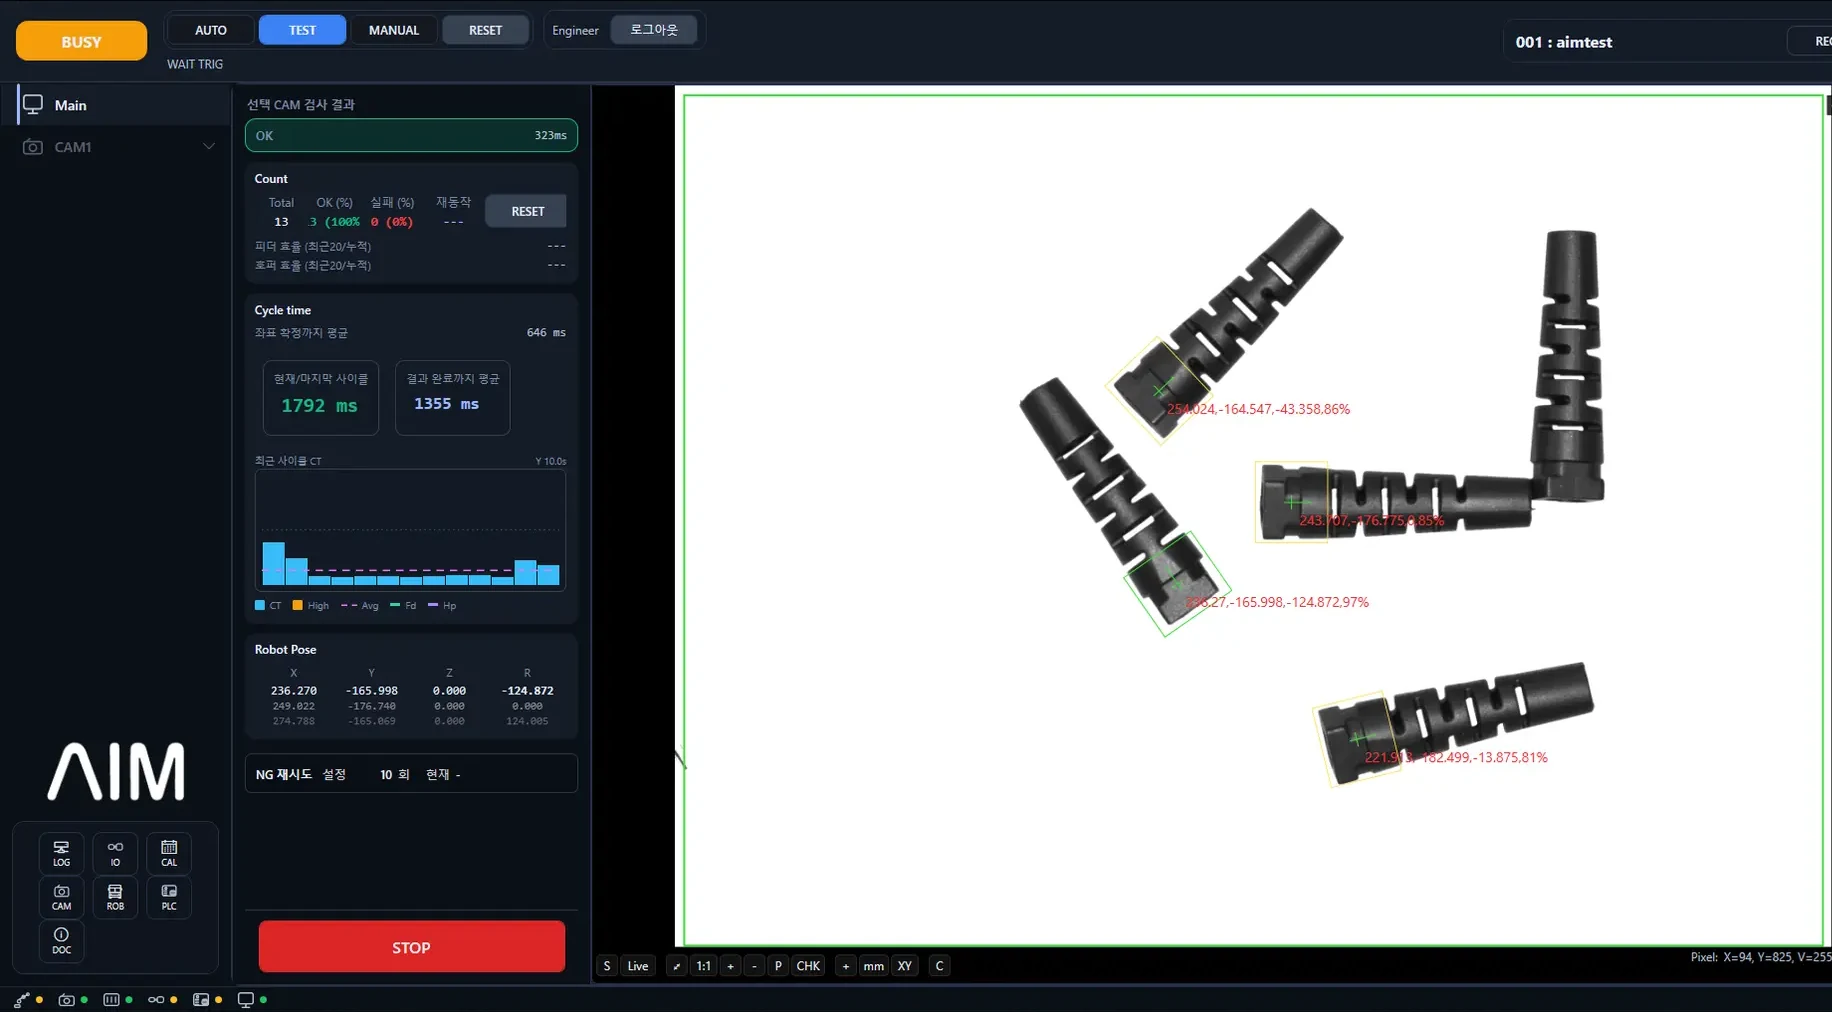
카메라도 피더도 로봇도, 컨트롤러 한 대와 소프트웨어 한 벌로 돌립니다.
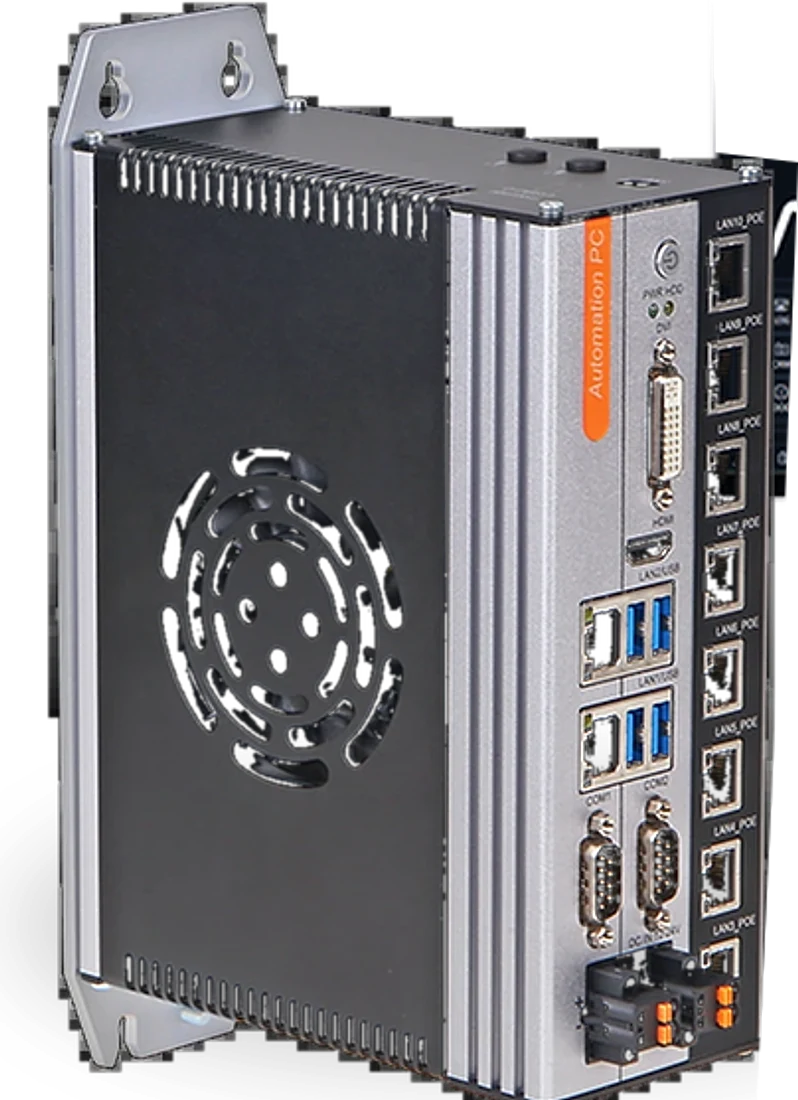
하나의 컨트롤러
장치마다 제어기를 따로 두지 않습니다. 한 대로 묶으면 배선과 설치가 줄고, 문제가 생겼을 때 볼 곳도 한 곳입니다.
하나의 소프트웨어
비전 · 피더 · 로봇을 각각 설정하고 제어합니다. 그 설정값은 제품별 레시피로 관리합니다.
6 초면 바뀝니다
무제한 레시피 저장
설치는 4시간이면 끝납니다. 현장 상황에 따라 다릅니다.
로봇
우리가 이 셋을 풀려고 만들었습니다.
지그 위에 기준 좌표를 새로 만드는 방식은, 지그를 치운 뒤에 그 기준을 다시 확인할 방법이 없습니다.
로봇이 보고하는 좌표를 그대로 기준으로 씁니다. 기준이 로봇 안에 남아 있으니, 틀어졌을 때 어디서부터인지 되짚을 수 있습니다.
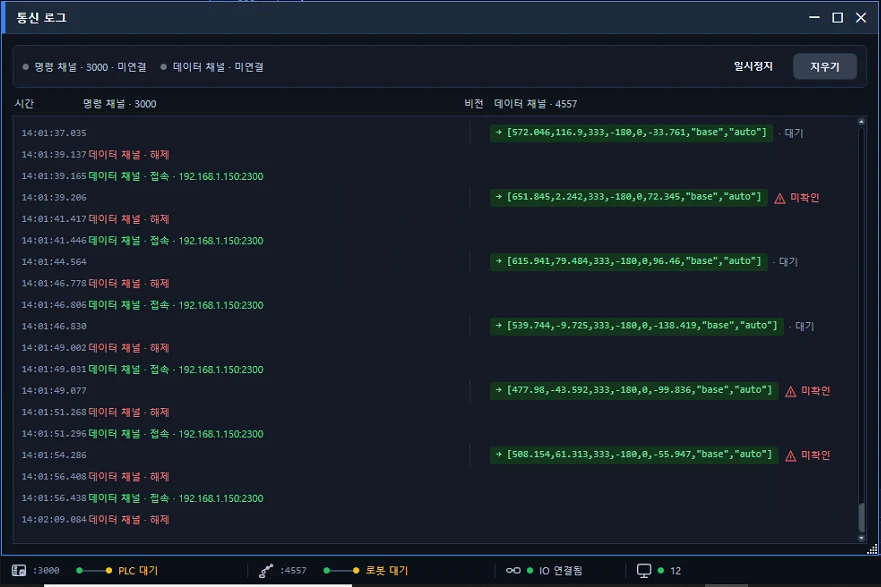
보냈는데 로봇이 못 받았는지, 연결이 끊긴 건지 — 라인이 멈춘 뒤에야 압니다.
연결 상태를 실시간으로 보고, 무엇을 언제 보냈고 무엇이 돌아왔는지 로그로 남깁니다.
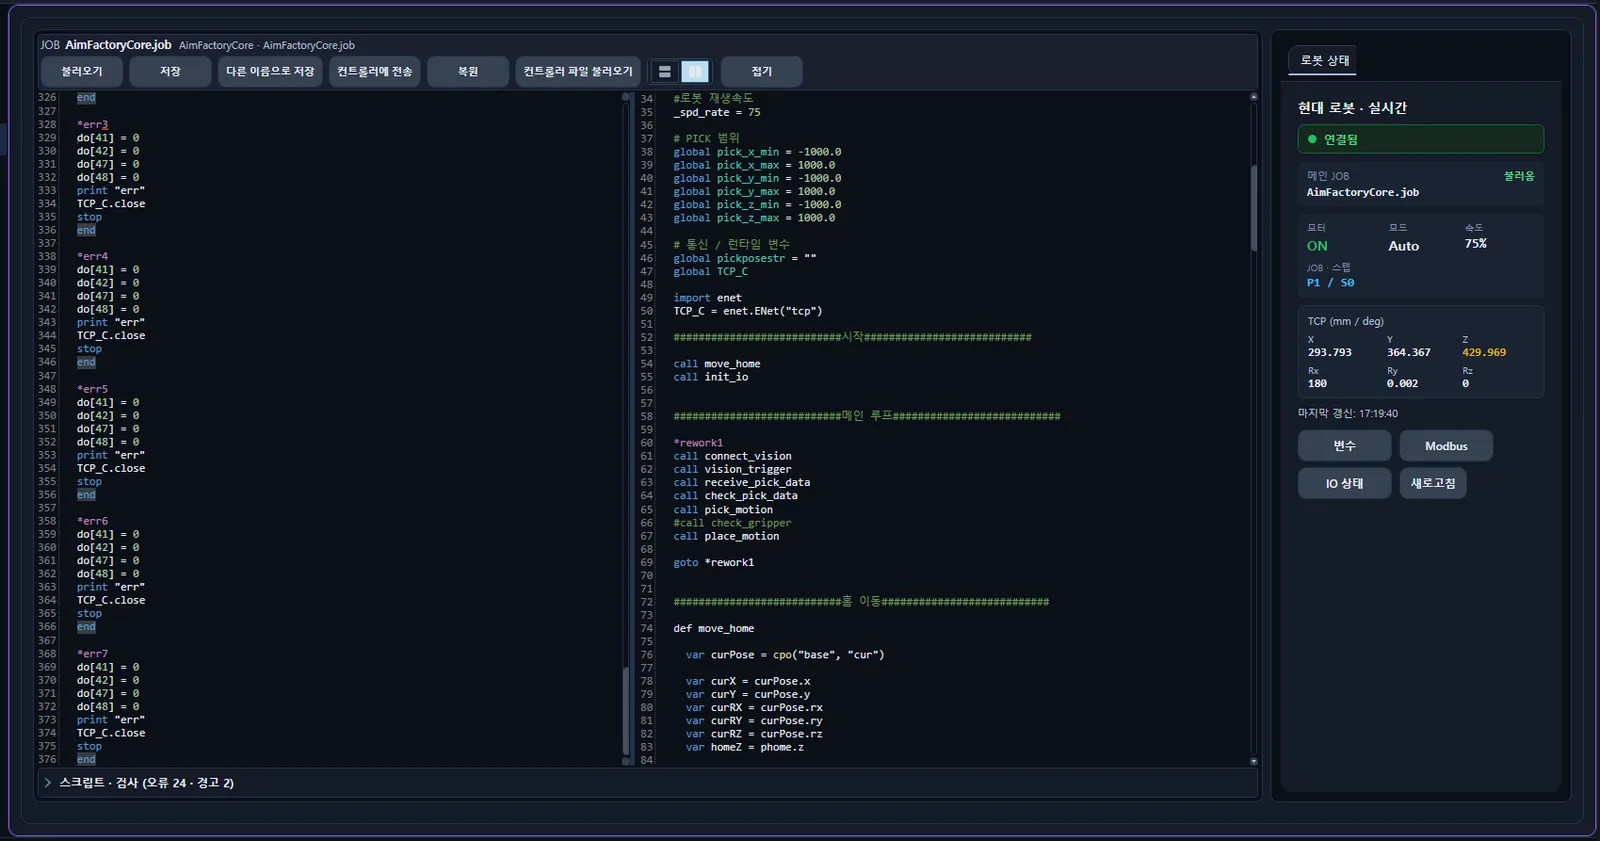
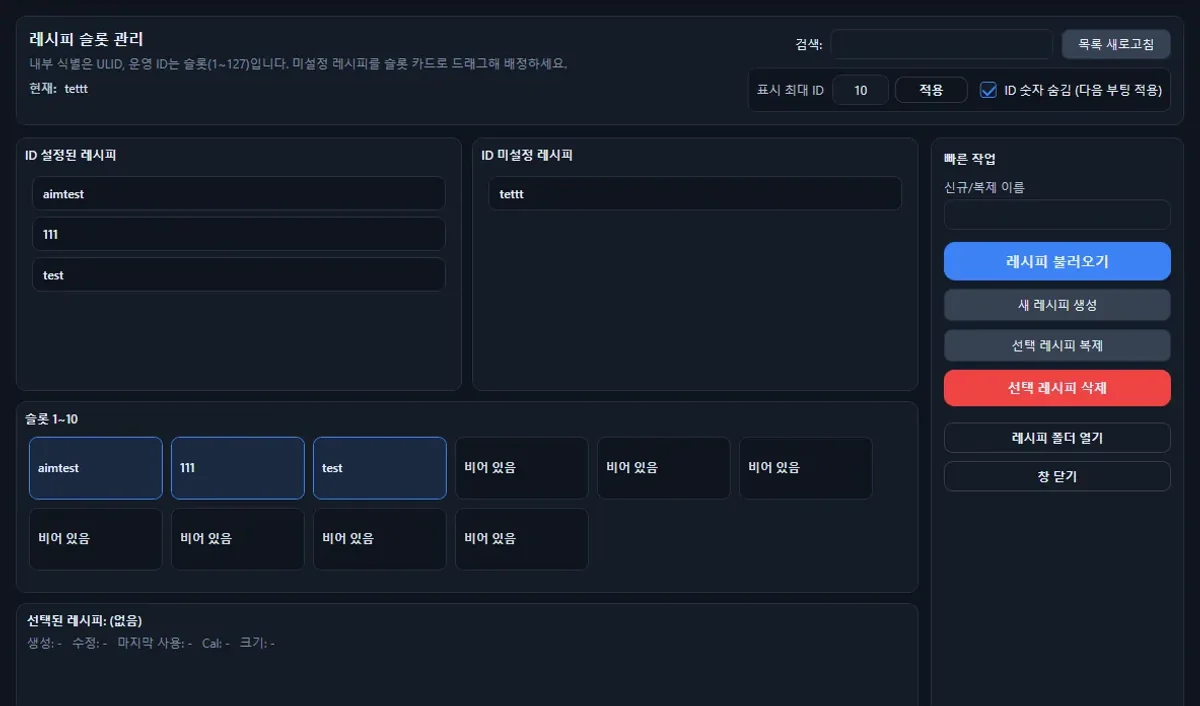
제품이 늘 때마다 비전은 비전대로, 로봇은 로봇대로 설정이 쌓입니다. 어디에 뭐가 저장돼 있는지 아무도 모릅니다.
로봇 프로그램까지 레시피 하나에 묶습니다. 제품을 고르면 로봇 쪽도 같이 바뀝니다.
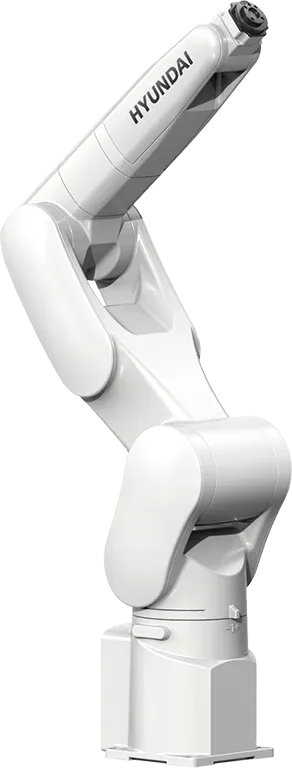
옵션 · Tier 1 로봇 (현대로보틱스 · Agilebot)
한 사이클
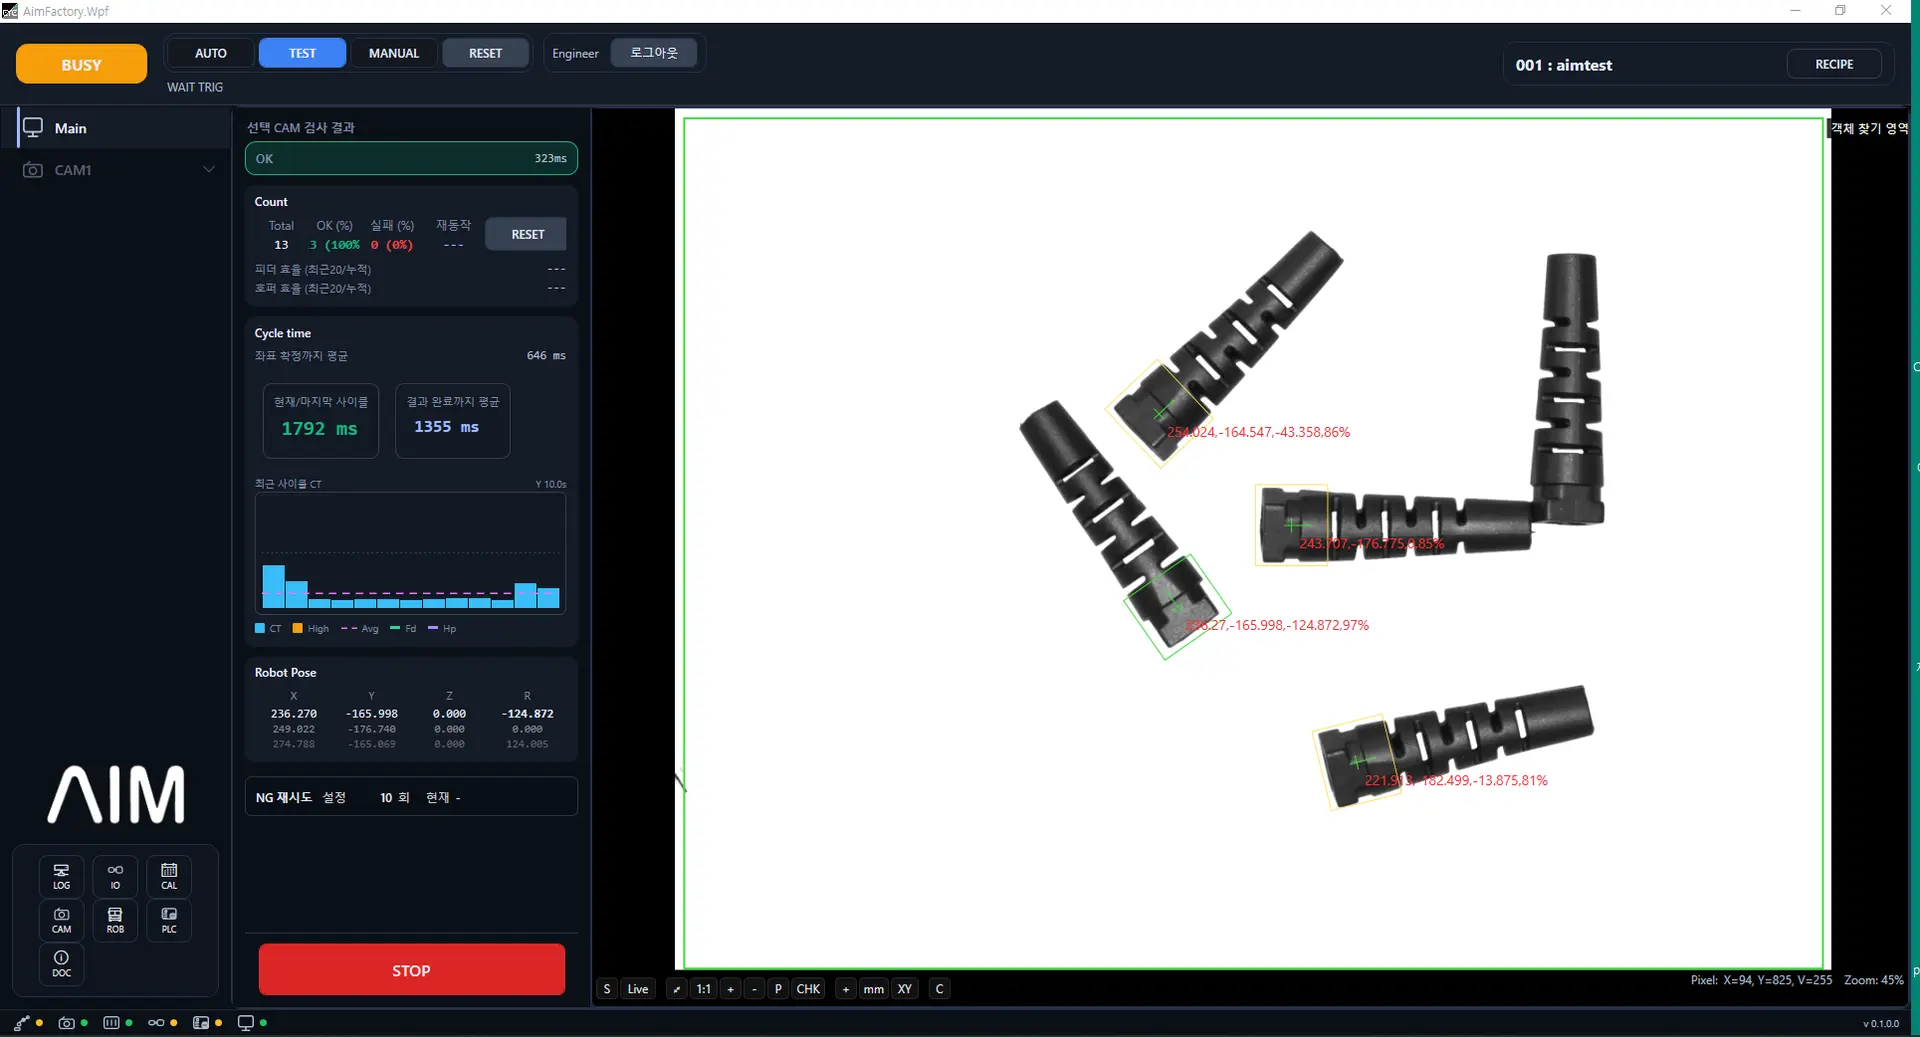
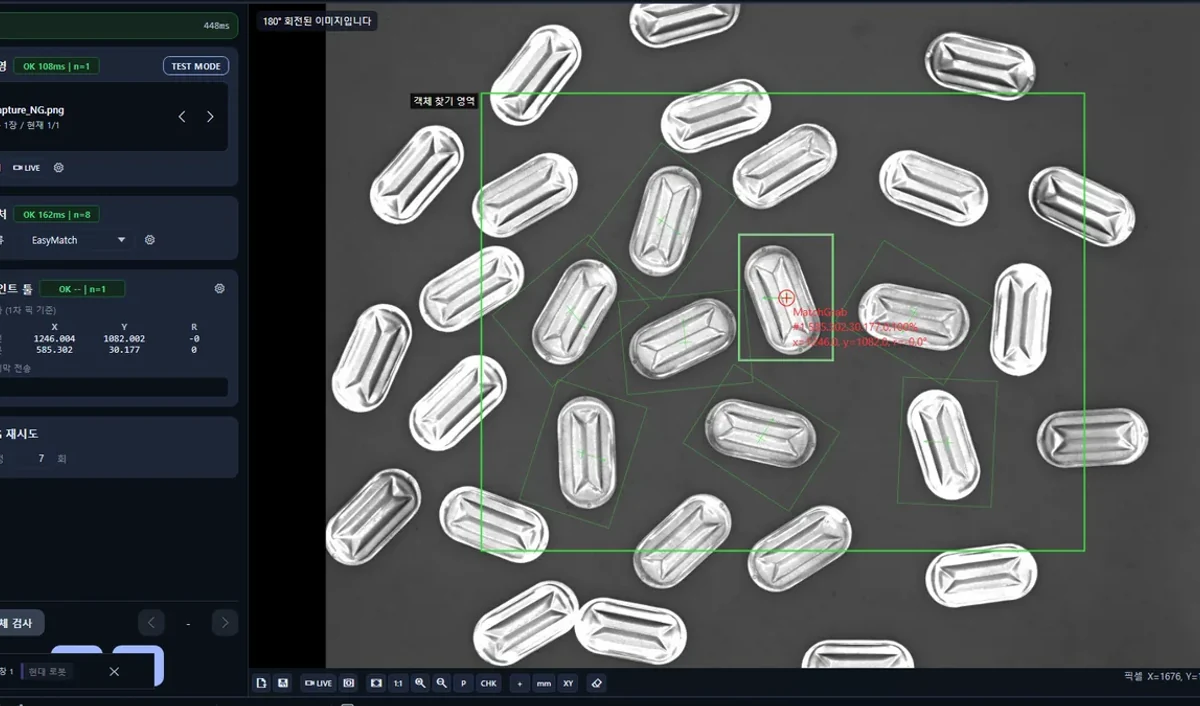
위치 인식부터 상세 검사까지 한 사이클 안에서 끝납니다.
위치 인식
상세 검사
위치 인식
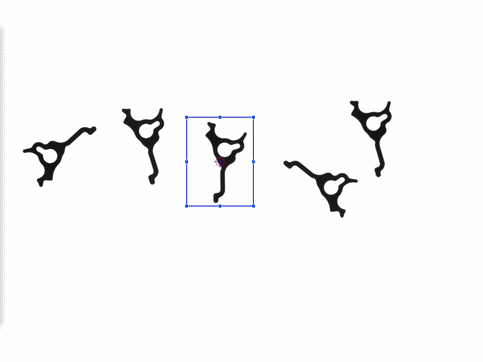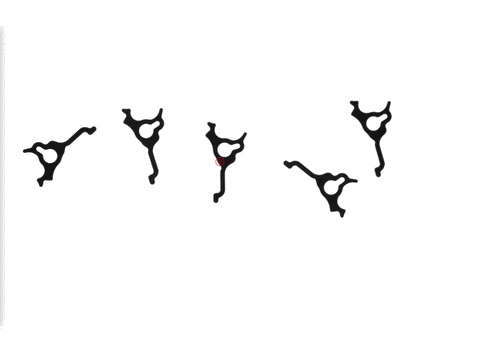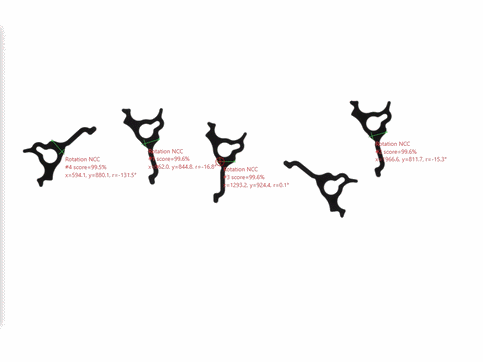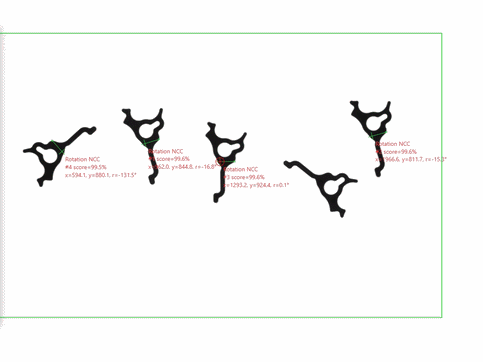
상세 검사
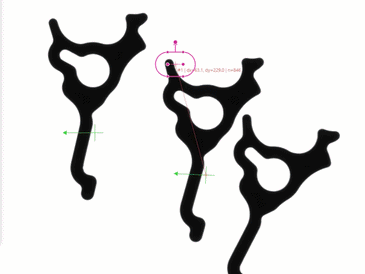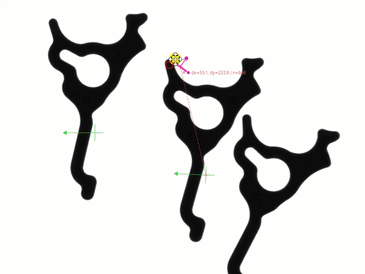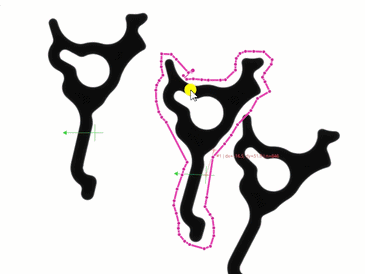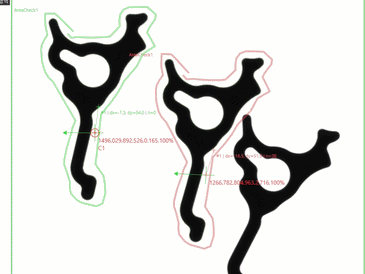
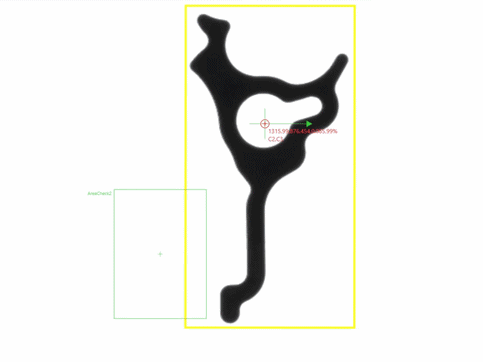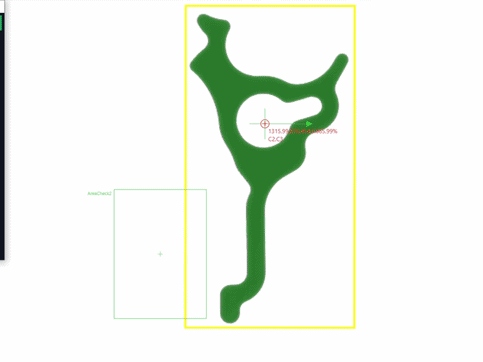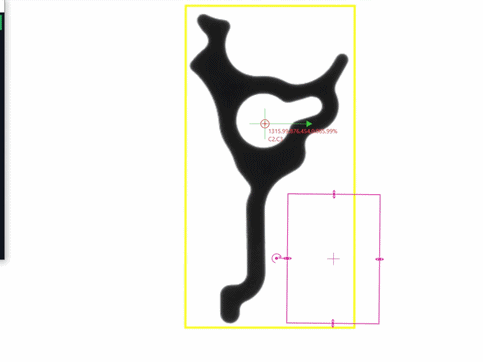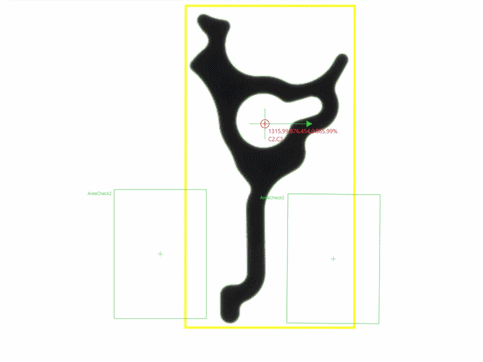
0.5초 비전 연산 · 한 촬영에 최대 6픽
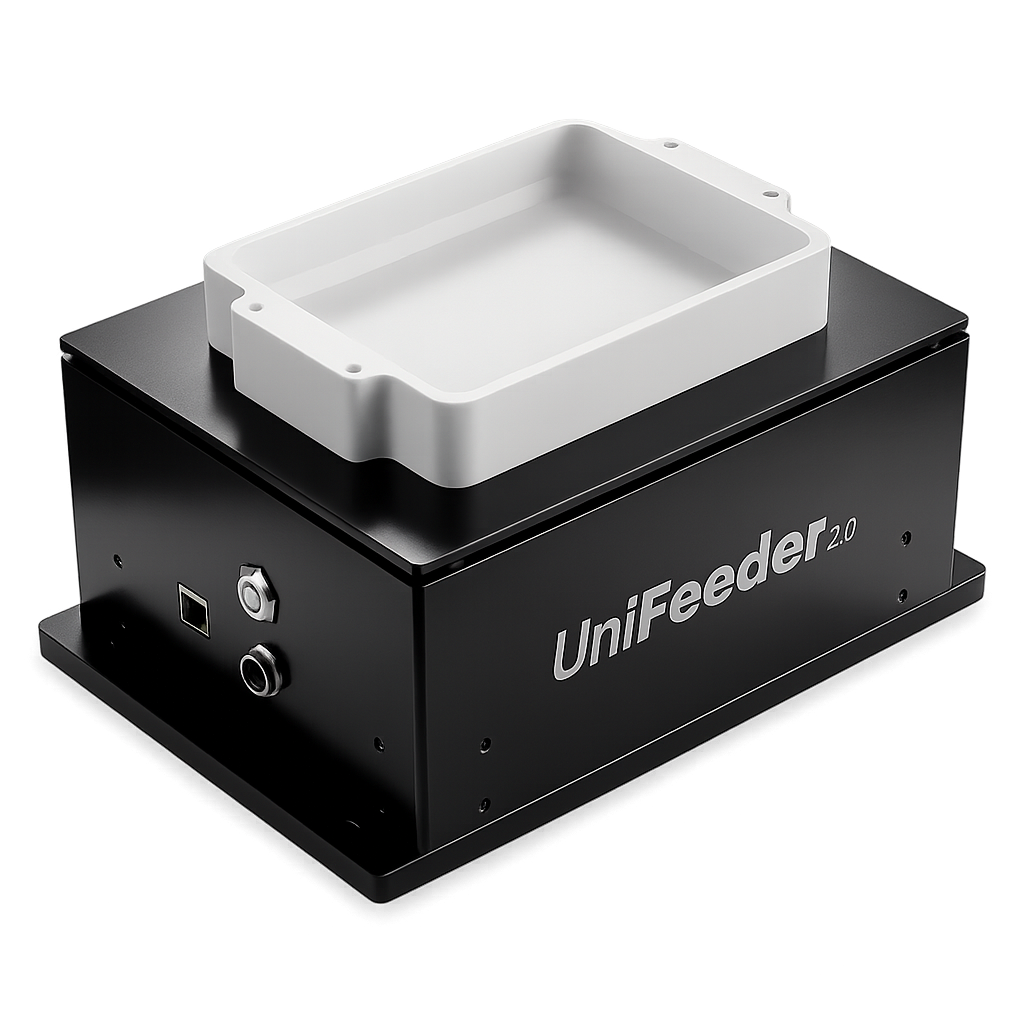
피더 모션
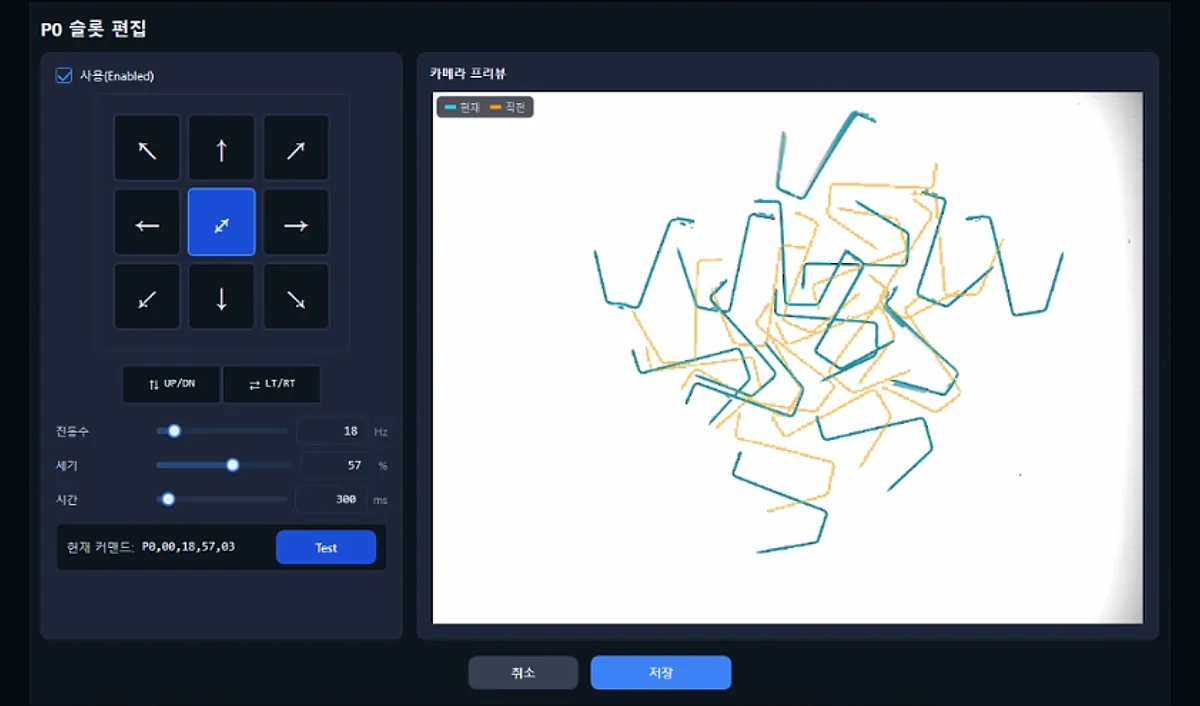
진동을 주기 전과 준 뒤의 부품 위치를 이미지 뷰어가 나란히 놓습니다. 어느 방향으로 얼마나 움직였는지 그대로 보고 진동 조건을 잡습니다.
적용 범위
대응 부품 크기
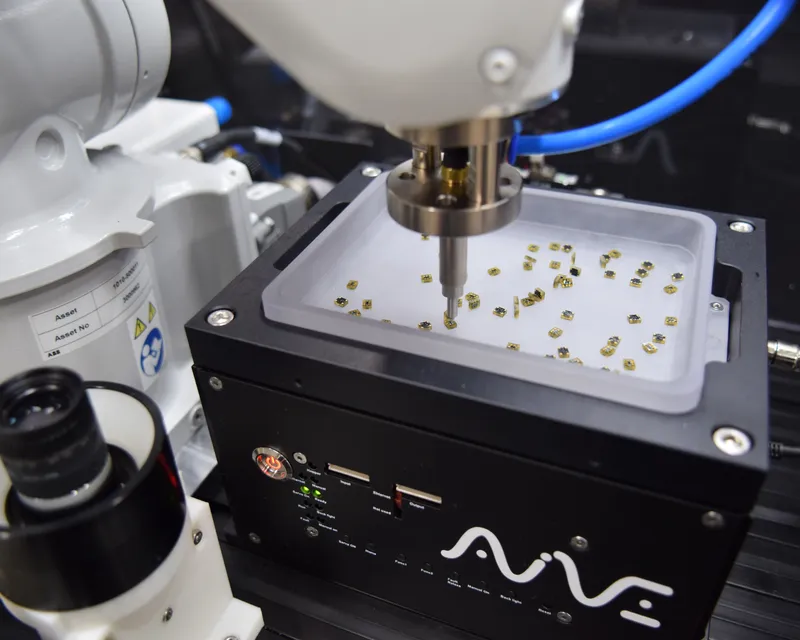
다양한 제품, 다양한 분야에 적용됩니다.
전자
칩 · 모듈 · 커넥터
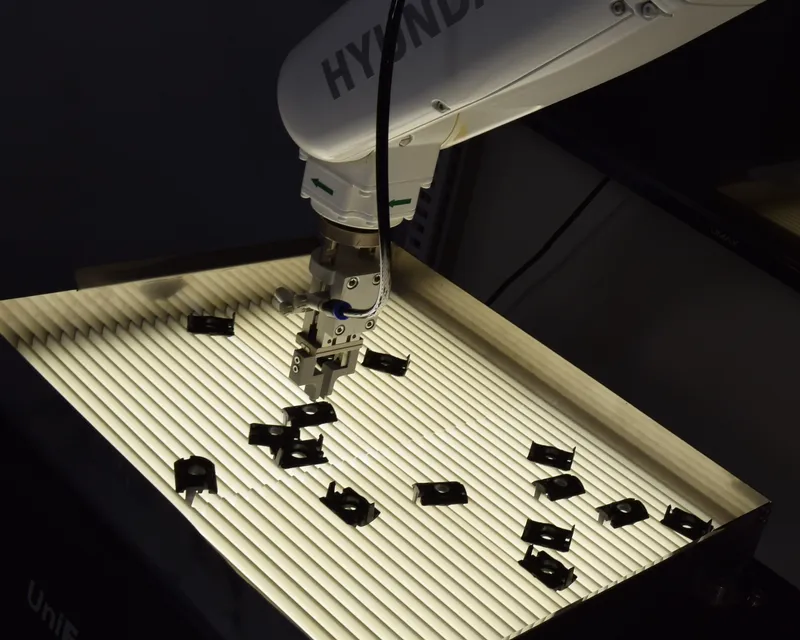
자동차
브래킷 · 하우징
이차전지
전극 · 벤트
의료 · 바이오 / 화장품
니들 · 시린지 · 마스카라 브러쉬 · 병
구성
보고 · 판단하고 · 지시하는 한 벌입니다.
쓰던 로봇·피더는 두고 제어만 옮길 수도 있습니다.
한 벌이 카메라 2대 · 피더 2대까지 물립니다.
함께 선정 · 공급
설계에 바로 넣을 수 있는 값만 추렸습니다. 치수·전기 사양 같은 상세는 데이터시트(PDF)로 드립니다.
설계에 바로 넣을 수 있는 값만 추렸습니다. 치수·전기 사양 같은 상세는 데이터시트(PDF)로 드립니다.
그리퍼 간섭 검사는 평행 2지 그리퍼 · 2D 실루엣 기준입니다.
릴리스 노트 버전마다 무엇이 바뀌었는지 — 0.1.0.1 부터 보기 →설계에 바로 넣을 수 있는 값만 추렸습니다. 치수·전기 사양 같은 상세는 데이터시트(PDF)로 드립니다.
AIM 이 공급
컨트롤러 · 소프트웨어
저희가 직접 만든 한 벌입니다.
함께 선정 · 공급
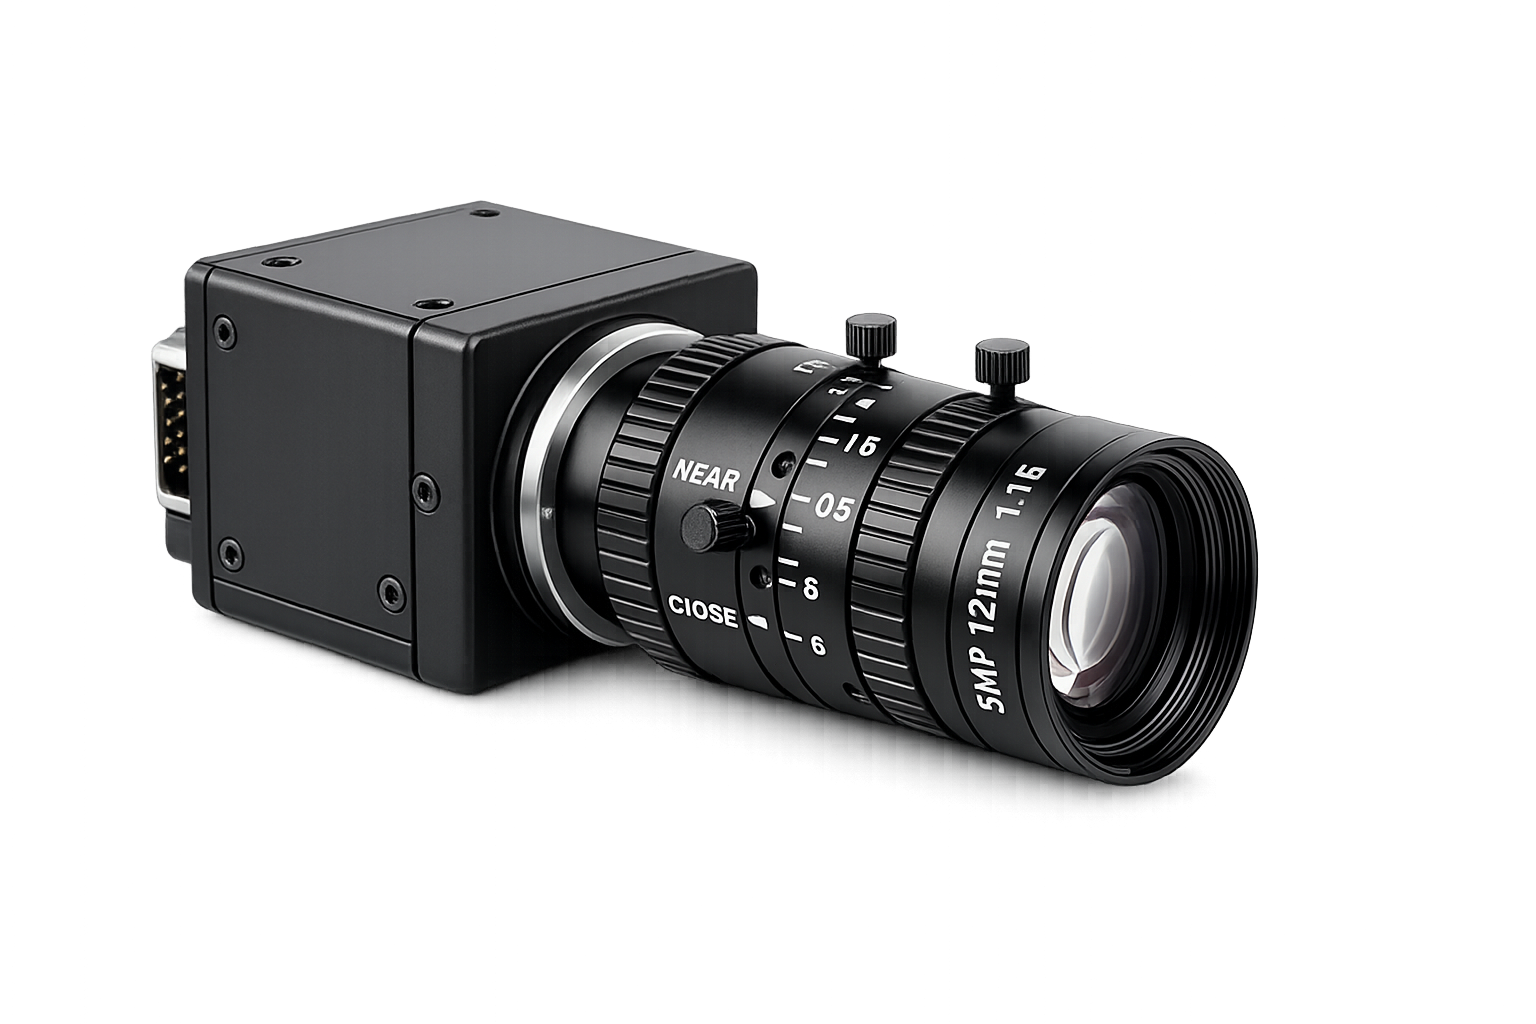
카메라 · 렌즈
표준(5 MP 글로벌 셔터)과 고해상도(12 MP) 중에서 부품 크기·시야에 맞춰 골라 함께 보내 드립니다.
지금 쓰는 로봇·카메라·피더를 그대로 두고 어디까지 묶을 수 있는지 확인해 드립니다.
문의하기