Supported Robots
쓰시는 로봇 그대로, 비전을 연결합니다
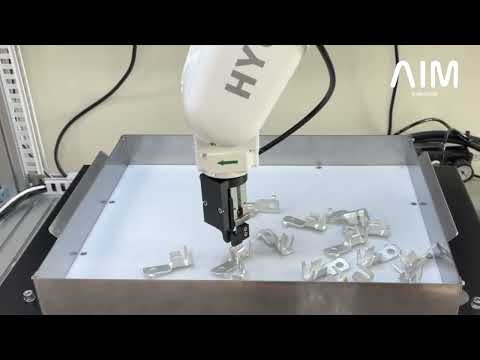
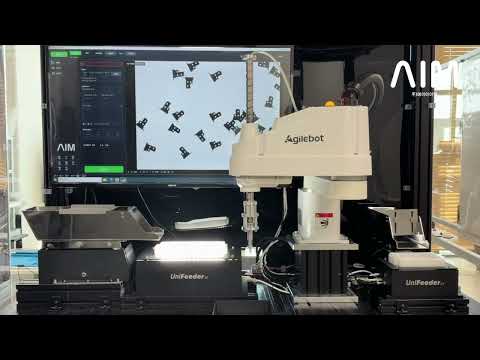
로봇마다 저희가 들어가는 깊이가 다릅니다. 대부분의 로봇에는 픽 좌표를 건네고, 현대로보틱스와 Agilebot 두 로봇은 로봇 프로그램까지 저희 화면에서 다룹니다. 원하시는 로봇에 맞춰 TCP/IP·벤더 프로토콜로 연동하고, 필요한 부분은 저희가 함께 개발합니다. 아래 영상은 실제 라인에 적용해 온 기록입니다.
직접 운영
로봇 프로그램 편집·실행까지 우리 소프트웨어 화면에서
Hyundai Robotics
▶ 3
Agilebot
▶ 1
벤더 프로토콜 — 직접 개발
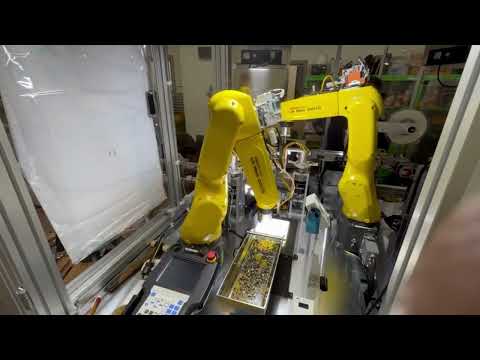
브랜드 고유 통신 규약을 자체 개발해 대응
FANUC
▶ 7
YASKAWA
▶ 1
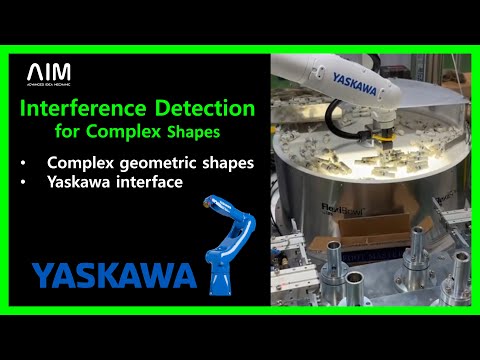
TCP/IP 연동
표준 통신으로 연동 — 10개 브랜드
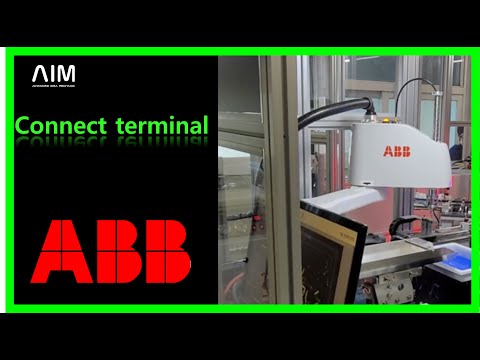
ABB
▶ 2
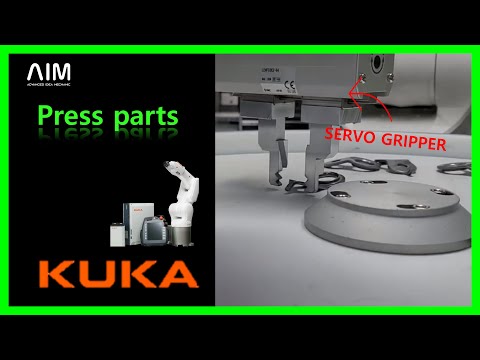
KUKA
▶ 2
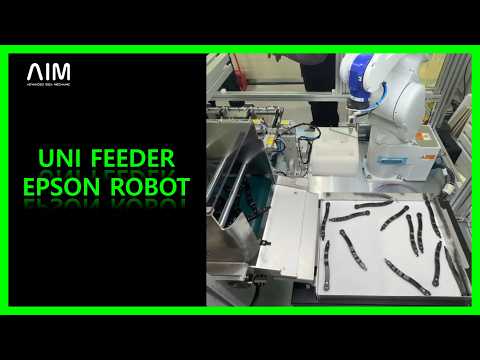
EPSON
▶ 2
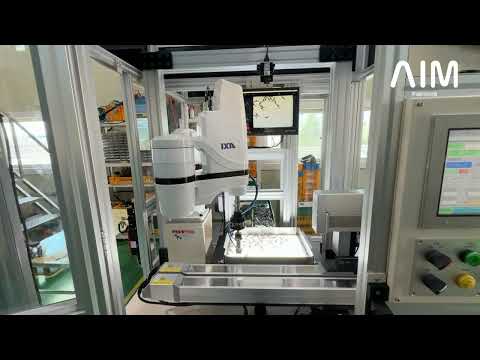
IAI
▶ 2
UR
▶ 1
YAMAHA
▶ 1
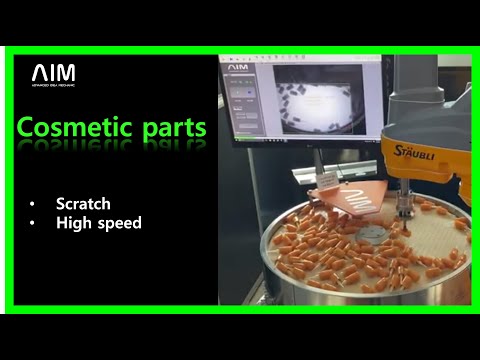
Stäubli
▶ 4
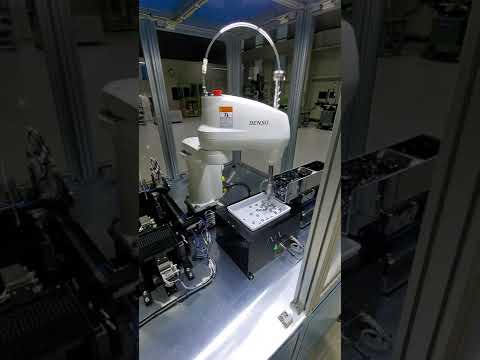
Denso
▶ 1
DELTA
▶ 1
LS Electric PLC
▶ 1
레퍼런스
영상은 준비 중이지만 현장 경험이 있는 브랜드 — PLC · 센서 표시가 붙은 항목은 로봇이 아닙니다
어떻게 연동되나요
01
비전이 부품을 찾습니다
위치·회전각을 인식하고, 겹침·그리퍼 간섭까지 검사해 집을 수 있는 부품만 고릅니다.
02
로봇 좌표로 변환합니다
카메라 좌표를 로봇 좌표계로 캘리브레이션해 변환합니다. 좌표 · 신호 · 타이밍을 로봇에 맞춥니다.
03
로봇이 집습니다
직접 운영 · 벤더 프로토콜 · TCP/IP — 브랜드에 맞는 방식으로 연결합니다. 방식은 각 브랜드 페이지에서 확인하세요.
협동로봇
협동로봇 비전도 같은 방식으로
Universal Robots(UR)·두산로보틱스·한화로보틱스·레인보우로보틱스 같은 협동로봇도 동일하게 비전 좌표를 받아 픽앤플레이스합니다. TCP/IP 또는 벤더 프로토콜로 연결하고, 캘리브레이션·Pick 검증까지 AimFactoryCore에서 운영합니다.
원하는 로봇이 없나요?
특정 로봇·옵션·인터페이스에 맞춰 통합 진행이 가능합니다. 자세한 사양은 문의해 주세요.
Hyundai Robotics 현장 영상
연동 상세 페이지 →Agilebot 현장 영상
연동 상세 페이지 →FANUC 현장 영상
연동 상세 페이지 →YASKAWA 현장 영상
연동 상세 페이지 →ABB 현장 영상
연동 상세 페이지 →KUKA 현장 영상
연동 상세 페이지 →EPSON 현장 영상
연동 상세 페이지 →IAI 현장 영상
연동 상세 페이지 →UR 현장 영상
연동 상세 페이지 →YAMAHA 현장 영상
연동 상세 페이지 →Stäubli 현장 영상
연동 상세 페이지 →Denso 현장 영상
연동 상세 페이지 →DELTA 현장 영상
연동 상세 페이지 →LS Electric 현장 영상
연동 상세 페이지 →