UniFeeder
로봇이 집을 수 있게
펼치고 뒤집습니다
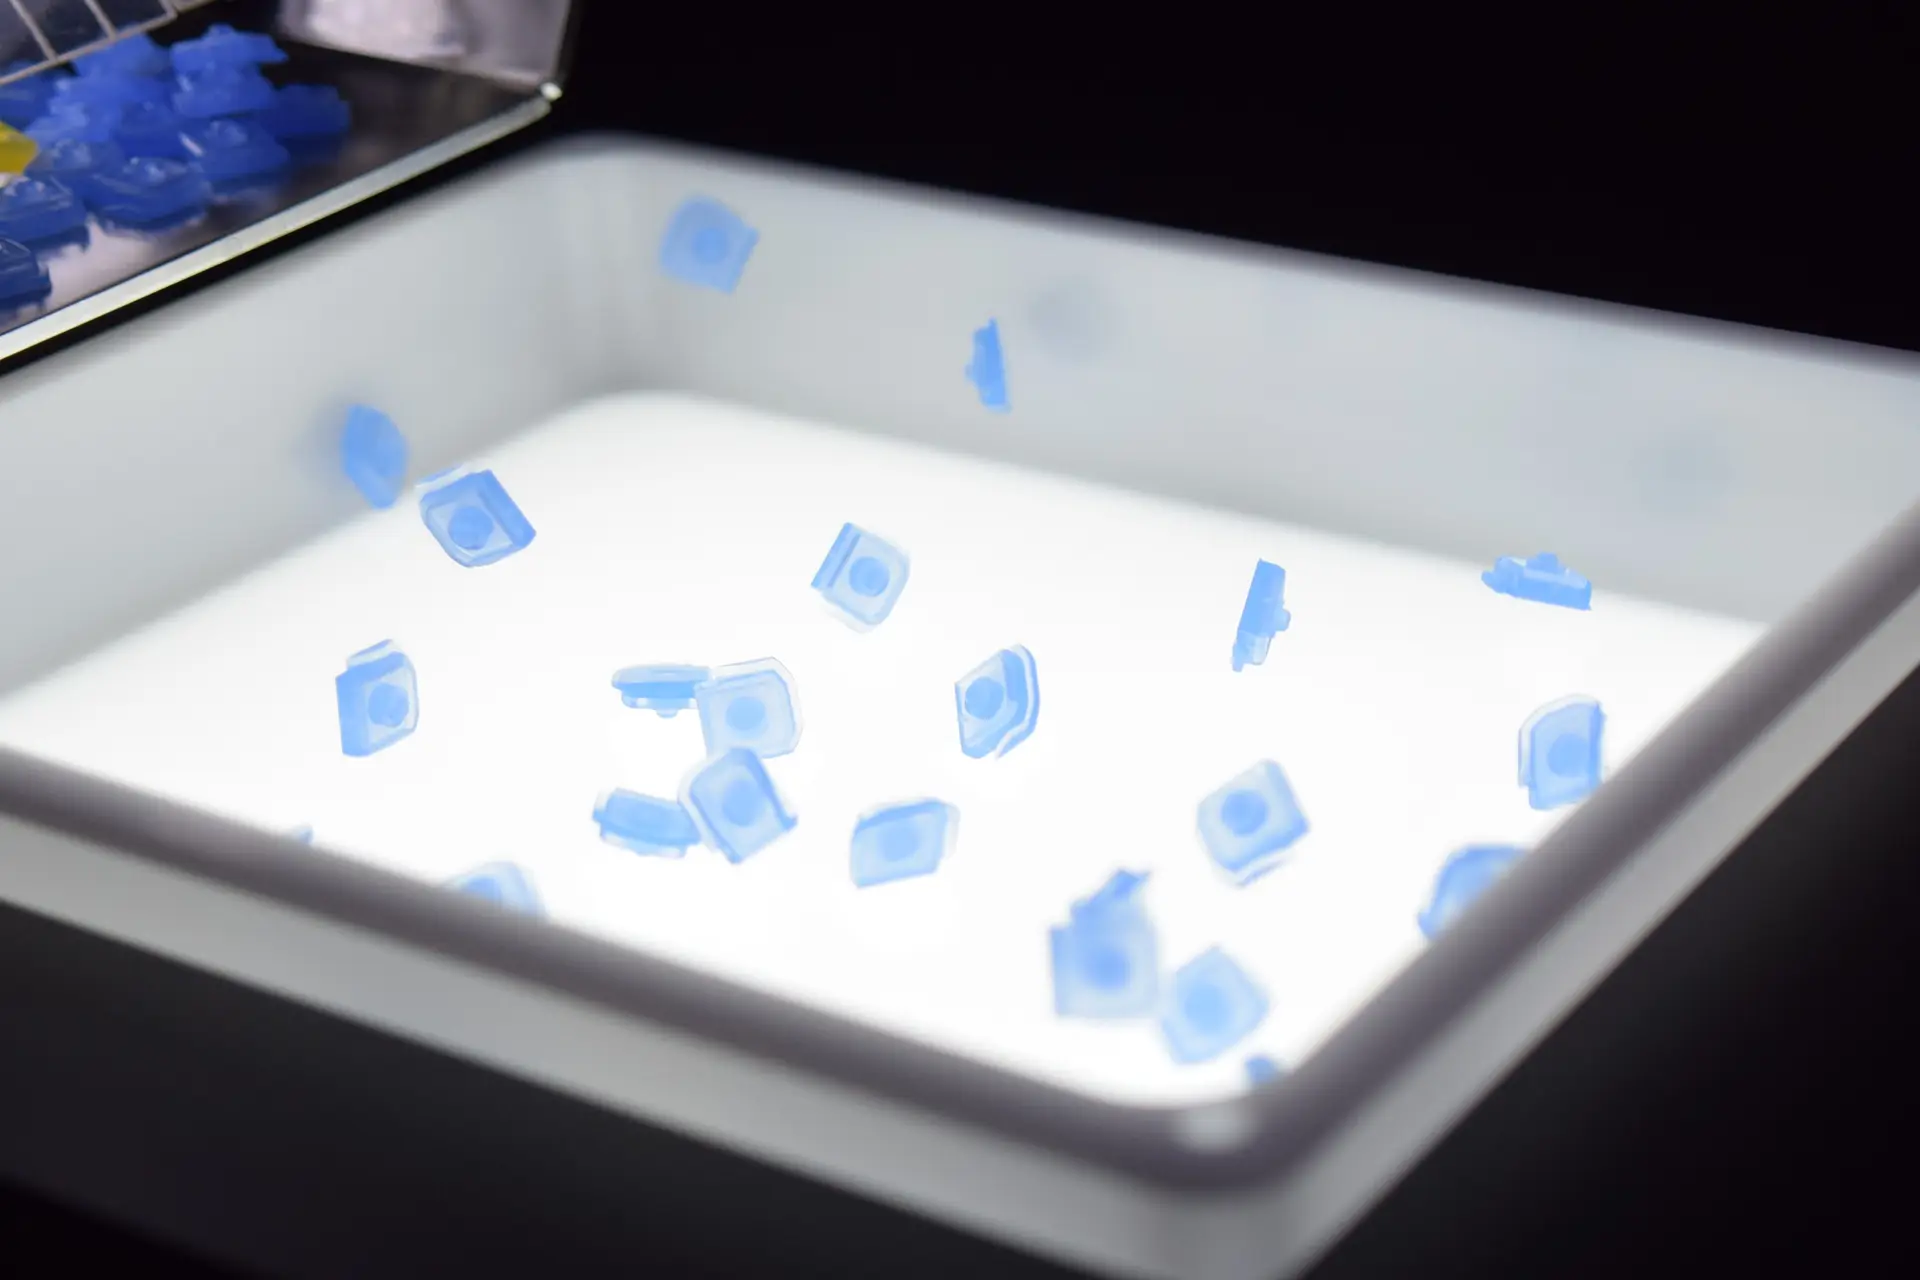
쏟아 놓은 부품을 진동으로 퍼트리고 방향을 만들어, 겹치지 않은 한 면을 내어 놓습니다.
하나의 제어
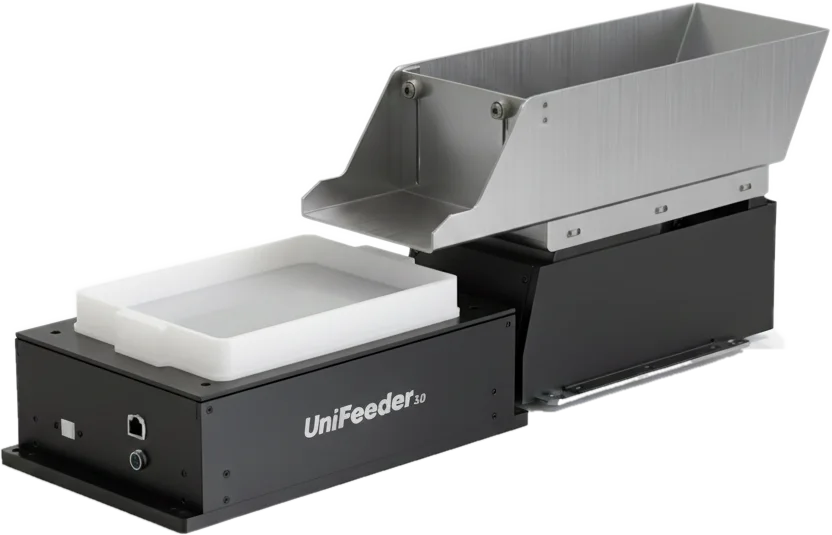
피더 한 대가 호퍼와 조명까지 제어합니다.
조명 컨트롤러와 호퍼 컨트롤러를 따로 두지 않습니다. 제어반에서 상자 둘이 빠지고, 피더로 들어가는 선은 전원과 랜선 둘입니다.
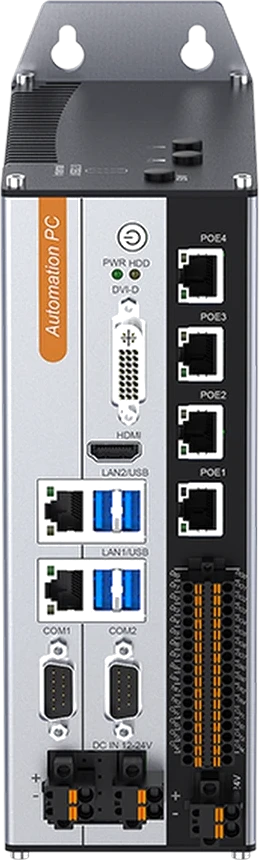
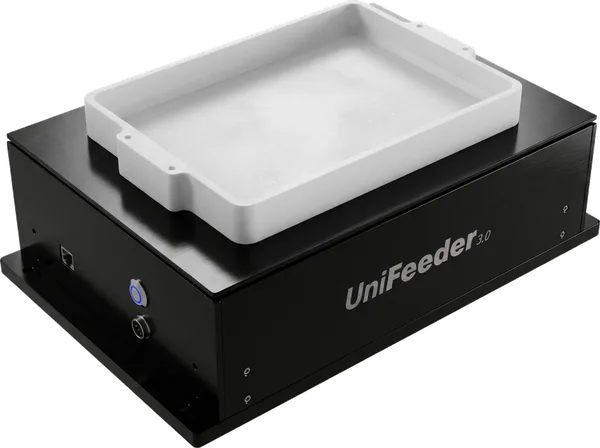 본체 내장 하부 백라이트
UniFeeder
제어 PCB 도 본체 안에 있습니다
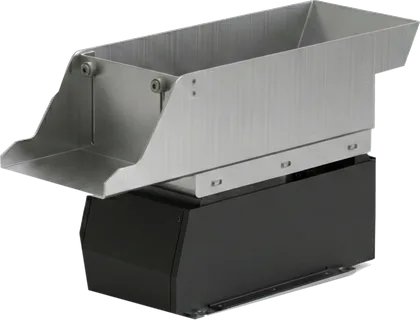
레시피
손으로 맞추지 않고,
통신으로 값을 보냅니다
피더의 진동과 방향, 상부 조명 밝기, 호퍼 공급량이 전부 숫자입니다. 다이얼을 돌려 맞추는 것이 아니라 값을 받습니다.
부품마다 맞는 값을 찾아 레시피로 저장해 두고 불러 씁니다. 저장과 호출은 AimFactoryCore 가 합니다.
원격 지원
값으로 오가니, 현장에 가지 않아도 조건을 잡습니다
조건을 만드는 일도, 그 결과를 보는 일도 전부 화면 안에서 끝납니다.
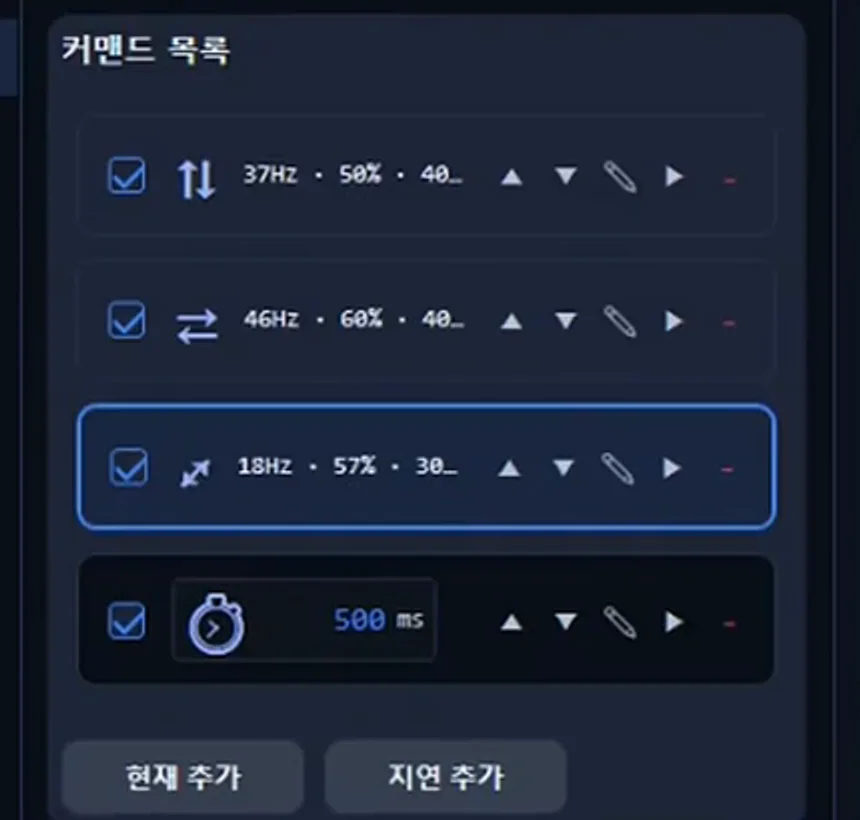
동작을 이어 붙입니다
방향이 다른 진동을 차례로 세우고, 사이에 부품이 멎을 시간(지연)까지 넣습니다.
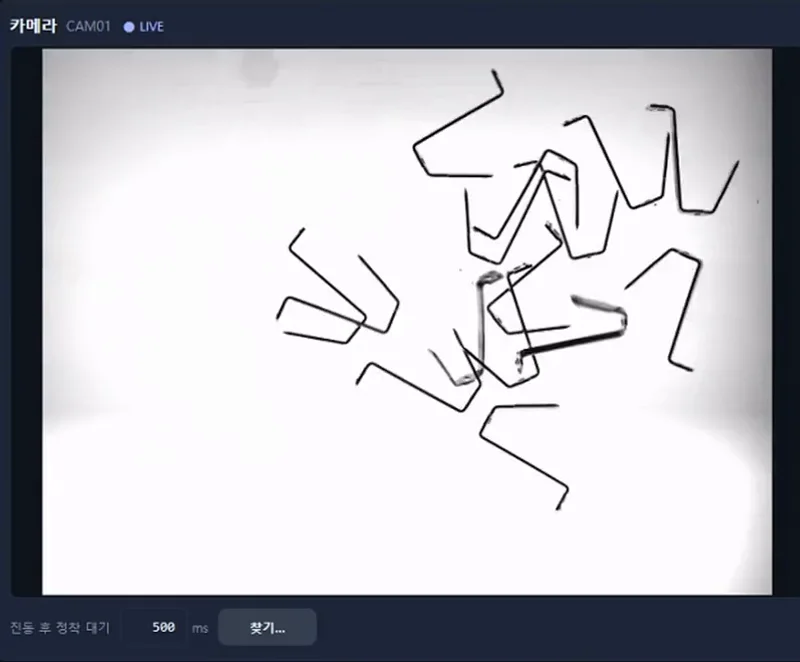
도는 동안 그대로 봅니다
피더가 움직이는 중에도 카메라가 살아 있습니다. 흔들림과 잔상까지 보입니다.
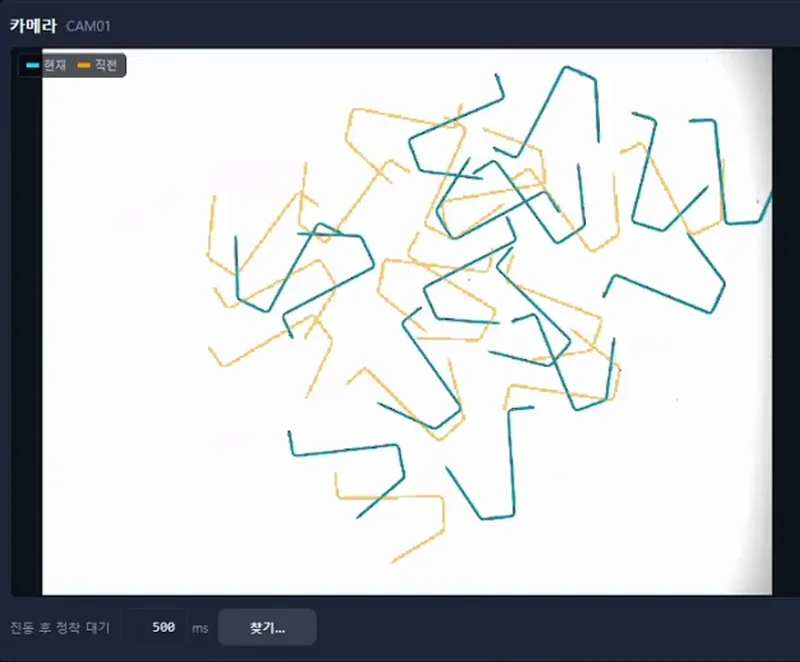
전과 후를 겹쳐 봅니다
직전 자세 위에 현재 자세를 얹습니다. 얼마나 퍼졌는지가 눈으로 바로 갈립니다.
라인업
0.5 mm 부터 180 mm 까지, 세 가지
분야를 가리지 않습니다. 고르는 기준은 부품 크기 하나입니다.
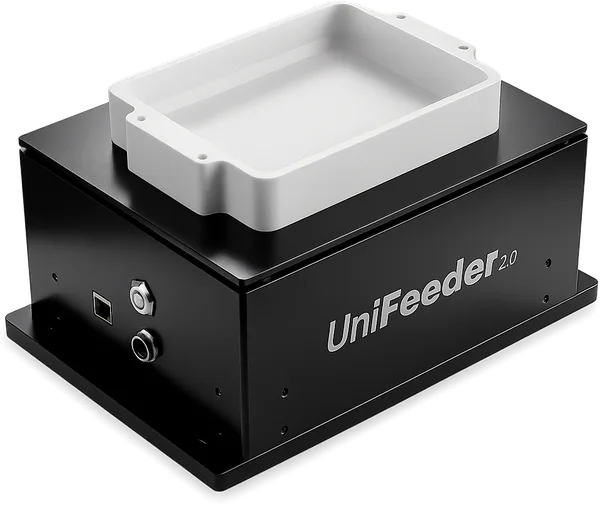
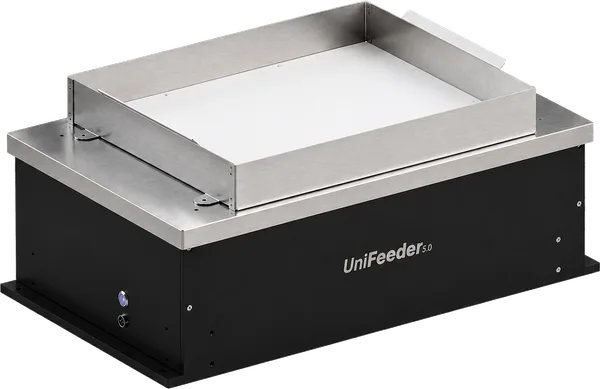
| 모델 | 권장 부품 크기 | 진동 플랫폼 | 외형 치수 (W×D×H) | 제품 중량 | 권장 호퍼 |
|---|---|---|---|---|---|
| UniFeeder2.0 | Ø 0.5 ~ 20 mm 소형 | 120 × 150 mm 180 ㎠ | 174 × 230 × 123(H) mm | 3 kg | UniHopper 2.0 |
| UniFeeder3.0 | Ø 20 ~ 50 mm 중형 | 180 × 230 mm 414 ㎠ | 240 × 350 × 123(H) mm | 4.6 kg | UniHopper 3.0 |
| UniFeeder5.0 | Ø 50 ~ 180 mm 대형 | 420 × 340 mm 1,428 ㎠ | 366 × 600 × 245.5 mm | 14.8 kg | UniHopper 5.0 자료 준비 중 |
세 모델 공통 — 전원 DC 24V / 10A · 통신 Ethernet (TCP/IP) 기반 통신
구성
이렇게 구성해서 보내 드립니다
피더 · 호퍼 · 조명이 한 세트입니다. 조명 컨트롤러와 호퍼 컨트롤러는 들어 있지 않습니다 — 필요가 없습니다.
피더 사양
모델별 부품 크기·플랫폼·치수·중량은 위 라인업 표에 있습니다.
구동 방식
- 모터
- 4 모터 리니어 진동(엔코더리스, Encoderless)
동작 기능
- 제어 방식
- Hz, Duty, Time 제어 / Back Light On/Off
- 피딩 모션
- 모으기, 퍼트리기, 단방향(Forward) 이동
구성 및 옵션
- 진동 플레이트(선택)
- 플랫, 홀, 홈, 재질, 형상
- 연결 케이블
- Power 케이블, CAT6 LAN 케이블, Hopper(선택)
전기 및 제어
- 전원 공급
- DC 24V / 10A
- 진동 제어 범위
- Hz 10~99 / Duty 10~99 / Time 0.3~1 / Back Light 0~99
통신 및 연동
- 통신 방식
- Ethernet (TCP/IP) 기반 통신
- PC 연동 기능
- 진동 설정, 테스트모드 지원
호퍼 (UniHopper) 사양
피더와 같은 세대(2.0 / 3.0 / 5.0)로 맞춰 고릅니다.
제어
- 제어 파라미터
- 진동, 주파수(Hz), 시간(Time)
- 연동
- UniFeeder 2.0 · AimFactoryCore 레시피
조명 사양
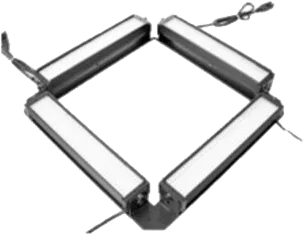
조명 컨트롤러를 따로 두지 않습니다 — 밝기는 피더가 받습니다.
상부 조명 (외부)
- 모델
- EyeLIGHT 300
- 타입
- 사각 LED 면조명 (330 × 330 mm)
- 밝기 제어
- 자동
- 색온도
- 6500 K
제어
- 경로
- 피더 제어 PCB 경유 — 별도 조명 컨트롤러 없음
- 저장
- AimFactoryCore 레시피에 함께 저장
하부 백라이트 (피더 내장)
- 위치
- 피더 본체 안
- 밝기 단계
- 0 ~ 99
AIM 이 공급
피더 · 호퍼 · 조명
저희가 직접 만들어 함께 보내 드립니다. 케이블(전원 · CAT6)도 들어 있습니다.
부품에 맞춰 함께 정함
진동 플레이트
플랫, 홀, 홈, 재질, 형상 — 부품 모양을 보고 고릅니다.
부품 사진 한 장만 보내 주셔도 어느 모델인지 먼저 말씀드립니다.
문의하기