Agilebot은 현대로봇과 함께 AimFactoryCore가 로봇 프로그램까지 다루는 전용 연동 두 종 중 하나입니다. 이더넷으로 컨트롤러에 직접 붙고, 로봇 상태, 좌표, 알람, 프로그램을 비전 화면 하나에서 처리합니다. 7월 31일 0.1.0.7 릴리스에서 크게 정비된 내용을 정리합니다.
한 촬영에 최대 6개 픽을 보냅니다
비전이 찾은 픽을 하나씩 보내는 대신, 한 번 촬영한 결과에서 최대 6개 픽을 연속 레지스터에 한 번에 쓰고 마지막에 개수를 알립니다. 로봇은 그 개수만큼 이어서 집습니다. 로봇 쪽 프로그램은 개수가 0이면 대기, 음수면 NG로 분기하는 단순한 구조입니다.
픽 레지스터 블록과 티칭 레지스터가 겹치지 않도록, 레지스터 편집기가 비전 슬롯을 청색으로 표시합니다.
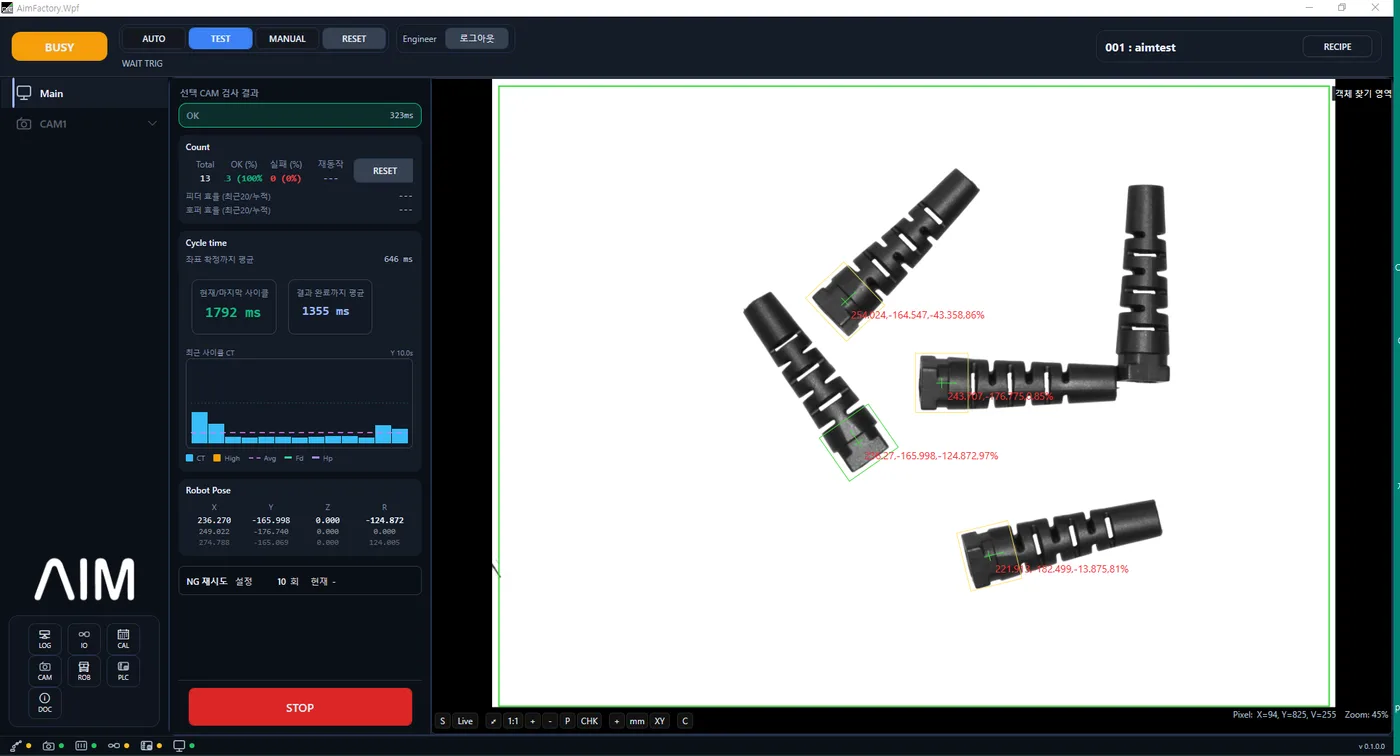
참고 — 그래서 속도가 얼마나 달라지나. 이 전송 방식이 사이클에 어떤 차이를 만드는지, 같은 작업 조건에서 세 가지를 나란히 돌려 비교했습니다. 모션 블렌딩 없이 좌표 한 개, 블렌딩을 켜고 좌표 한 개, 블렌딩을 켜고 비전 좌표 여섯 개를 한 번에 받는 경우입니다. 좌표를 미리 받아 두면 로봇이 멈춰 서서 촬영과 통신을 기다리는 구간이 줄어듭니다. 사이클을 나란히 비교한 영상은 모션 블렌딩과 비전 좌표 6개 수신 — 픽앤플레이스 사이클 비교 에 있습니다.
보낸 것을 확인하는 도구가 함께 들어갔습니다
- 대시보드의 마지막 전송 칸에 시각, OK/NG, 픽 개수, 레지스터 범위가 요약됩니다. 2픽 이상이면 전송 로그 창에서 최근 50건을 NG와 실패까지 포함해 봅니다.
- Point Tool의 리드백 버튼으로 컨트롤러의 실제 레지스터 값을 픽 블록과 개수까지 되읽습니다.
- 레지스터 편집기에서 로봇 값 읽기 버튼을 누르면 개수 기준 유효분만 값이 표시됩니다.
화면에서 보낸 값과 로봇이 받은 값이 같은지, 담당자가 그 자리에서 대조할 수 있습니다.
로봇을 PC 화면에서 옮깁니다
Agilebot은 AimFactoryCore 화면의 조그로 로봇을 옮깁니다. 조그 루프를 컨트롤러 안에 상주시키고 레지스터로 게이트하는 방식으로 바꿔, 버튼을 놓는 순간 서보가 떨어지던 문제를 원천에서 막았습니다. 원하는 자리에 세운 뒤 현재 위치를 선택한 레지스터에 기록하면, 직교 좌표와 관절 좌표, 자세가 함께 저장됩니다.
스크립트 편집기: 명령을 외우지 않아도 됩니다
BAS 스크립트를 비전과 피더를 돌리는 그 화면 안에서 편집합니다.
- 우클릭 메뉴와 명령 카탈로그에서 명령을 골라 넣고, 변수와 IO 이름은 서브메뉴에서 고릅니다.
- 편집을 멈추면 0.4초 뒤 자동으로 문법을 검사하고, 값을 아직 가르치지 않은 포인트와 미등록 변수는 밑줄로 표시합니다.
- 줄 끝에 회색 이름표가 붙어 레지스터 번호가 무엇을 뜻하는지 바로 읽힙니다.
- 다른 레시피에서 포인트와 레지스터를 골라 가져올 수 있습니다.
- 멀티픽 흐름이 들어간 기본 템플릿을 제공합니다.
컨트롤러로 보내는 일은 화면의 전송 버튼으로 담당자가 직접 합니다.
상태 패널: 비상정지와 초기화를 배너 색으로
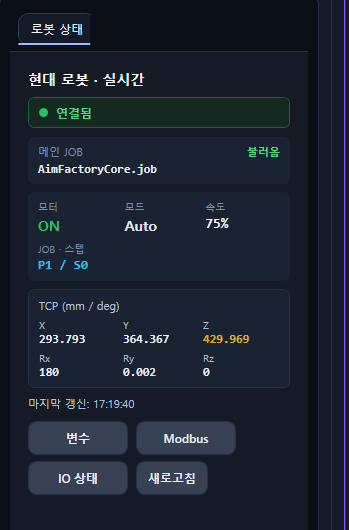
컴팩트한 고정폭 패널에서 연결 상태, 모터, 비상정지, 속도, 메인 프로그램 로드 여부를 1초 주기로 갱신합니다. 비상정지와 초기화 상태는 배너 색으로 바로 구분되고, 컨트롤러 알람은 코드와 발생 시각이 기록되어 별도 창에서 상세를 봅니다.
기존 사용자 안내
0.1.0.7부터 로봇과 주고받는 핸드셰이크 값의 약속이 바뀝니다. 개수 0은 대기, 1부터 6은 픽 개수, 음수는 최종 NG입니다. 이전의 1=OK, 2=NG 방식은 더 쓰지 않으므로, 로봇 쪽 BAS 프로그램을 새 약속에 맞게 갱신해야 합니다. 편집기의 기본 템플릿을 참고하시거나 담당 엔지니어에게 문의해 주세요.