과제
제품마다 칩 배열이 달라, 고정 좌표로는 검사할 위치를 찾을 수 없다
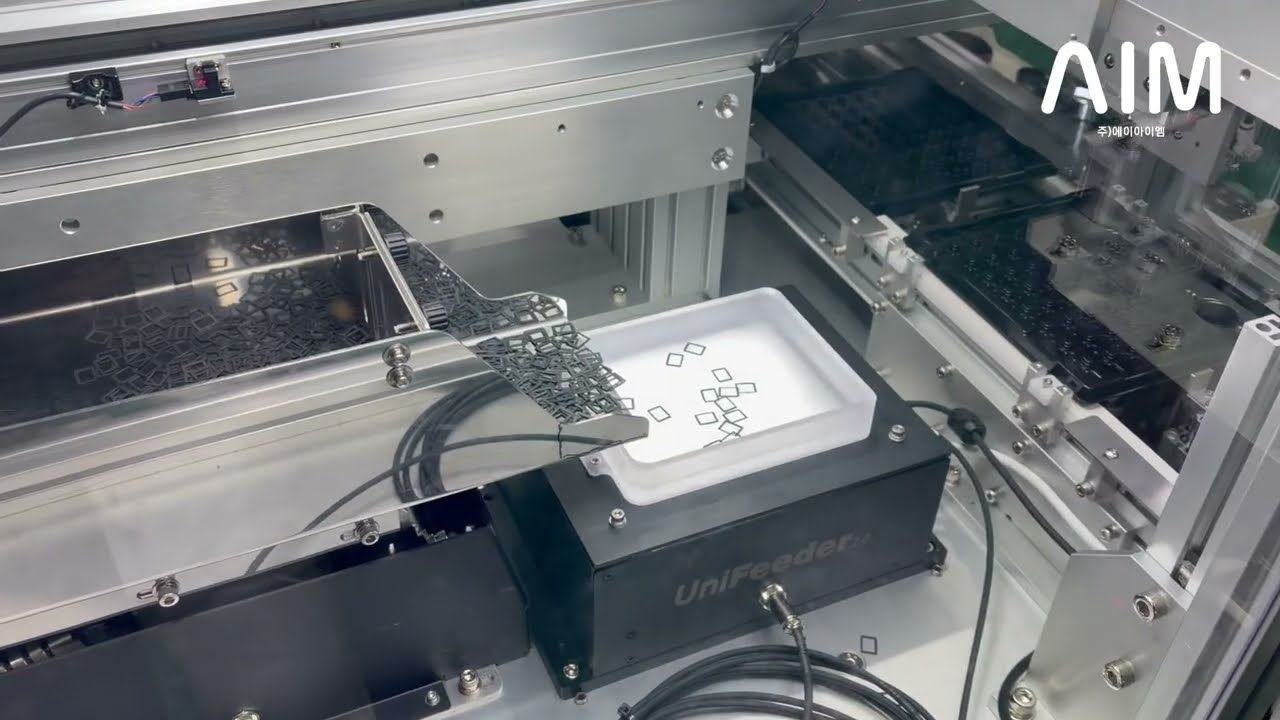
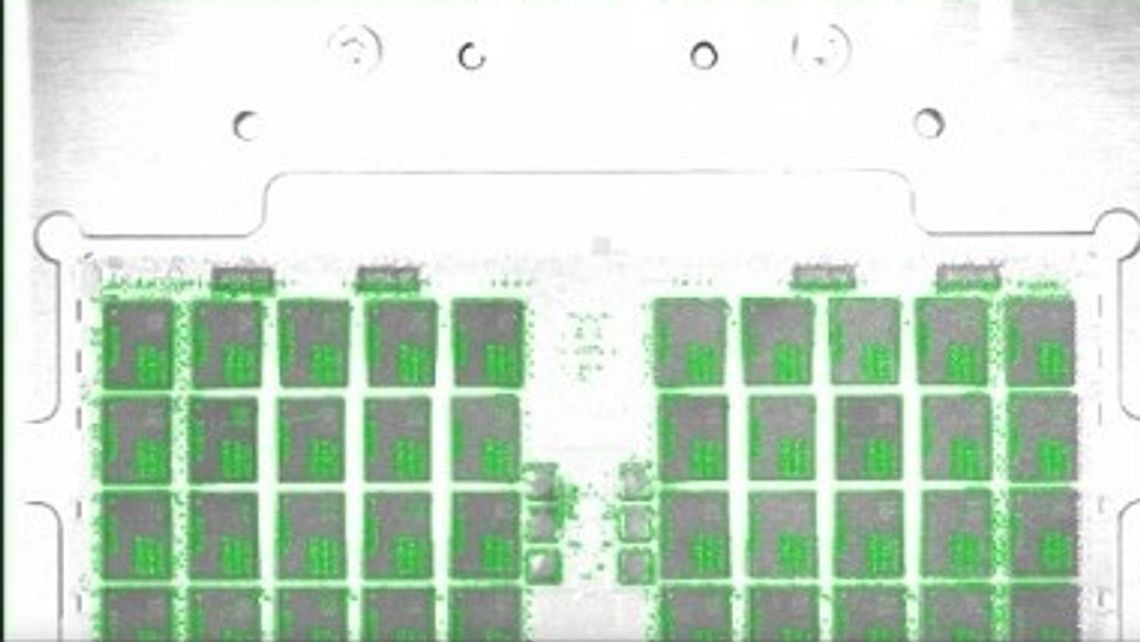
파괴 검사는 제품 위의 특정 지점을 정확히 찾아 진행해야 합니다. 그런데 이 라인에는 칩 배열이 서로 다른 제품이 들어옵니다. 로봇에 좌표를 한 번 박아 두는 방식으로는 제품이 바뀔 때마다 검사 위치가 어긋나고, 제품이 놓인 위치가 조금만 틀어져도 같은 문제가 생깁니다.
해결
카메라 두 대가 러프 좌표에서 모서리 정밀 좌표까지 단계별로 좁힌다
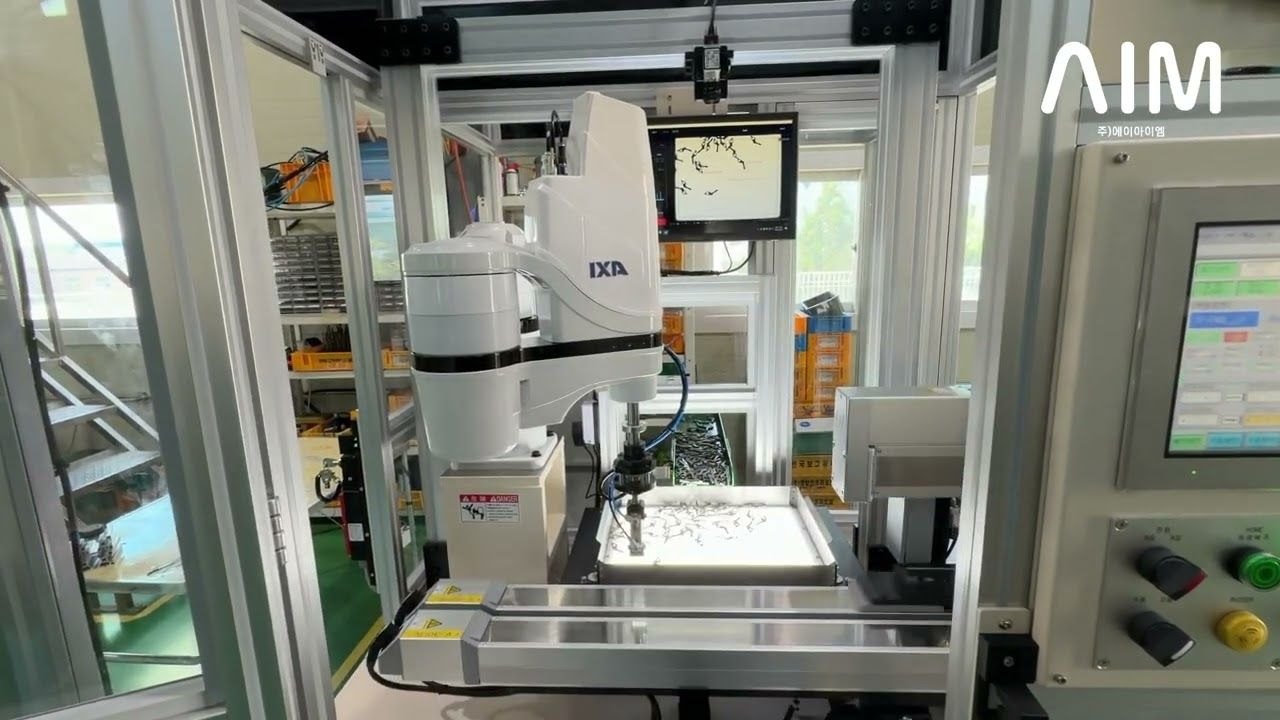
AIM Vision이 2D 비전으로 칩 배열을 인식하고, 제품 모서리를 기준으로 위치를 보정한 뒤 검사를 수행합니다. 좌표를 얻는 과정은 두 단계로 나눴습니다.
- 첫 번째 카메라가 전체를 촬영해 러프한 위치 좌표를 얻습니다.
- 두 번째 카메라가 그 좌표마다 모서리 4군데의 정밀 좌표를 취득합니다.
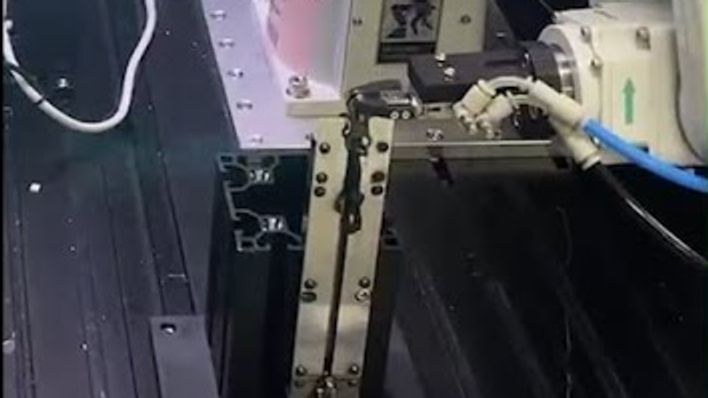
- IAI 직교로봇이 그 정밀 좌표로 검사 위치까지 이동합니다. 로봇은 XSEL 컨트롤러를 통해 TCP 통신으로 제어합니다.
- 로봇 프로그램 편집 화면과 검사 모서리 편집 화면은 직접 개발해 함께 넣었습니다.
로봇, 2D 비전, 검사 공정을 하나의 플랫폼에서 통합 제어하는 구성입니다.
성과
좌표를 사람이 다시 잡지 않고 제품이 바뀌어도 검사 위치가 따라온다
- 칩 배열이 다른 제품이 들어와도 배열을 인식해 검사 위치를 다시 계산합니다 — 제품별 고정 좌표를 따로 두지 않습니다.
- 제품 모서리를 기준점으로 위치를 보정하므로, 제품이 놓인 위치가 틀어져도 검사 지점이 함께 따라갑니다.
- 모서리 4곳의 정밀 좌표를 카메라 두 대로 단계별로 취득해, 넓은 시야와 정밀도를 한 대로 동시에 요구하지 않습니다.
- 로봇 프로그램 편집 화면과 검사 모서리 편집 화면을 직접 개발해 함께 넣었습니다 — 검사 지점은 이 화면에서 편집합니다.