
적용 사례 · 플라스틱 사출 · 전자부품

플라스틱 사출 부품 고속 공급 — 직교로봇으로 약 2초에 한 개

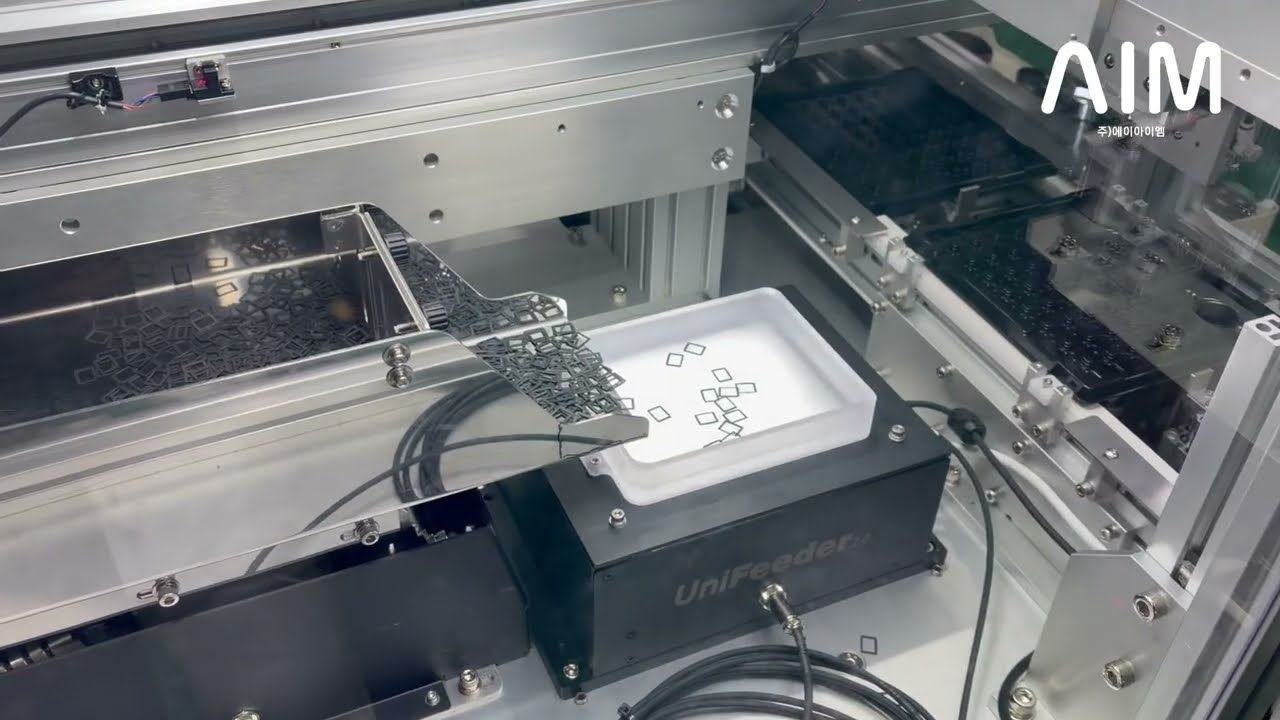
UNI FEEDER 플렉시블 피더와 RoboEye 머신비전, 직교로봇을 하나로 묶어 플라스틱 사출 부품의 위치와 방향을 실시간으로 인식하고, 약 2초 사이클타임으로 고속 픽앤플레이스한 구성입니다.

사출 부품 1개 픽앤플레이스 사이클타임 영상에 나온 플라스틱 사출 부품 기준입니다.
약 2초

플라스틱 사출 부품 자동공급 | 직교로봇 × UNI 플렉시블 피더 고속 픽앤플레이스

YouTube에서 보기 →

무엇을 어떻게

이 사례의 구성

부품
플라스틱 사출 부품 (형상 여러 가지)
공정
플렉시블 피더 공급 → 위치 · 방향 실시간 인식 → 직교로봇 고속 픽앤플레이스
로봇
직교로봇
피더 · 비전
UNI FEEDER + RoboEye 머신비전
업종
플라스틱 사출 · 전자부품
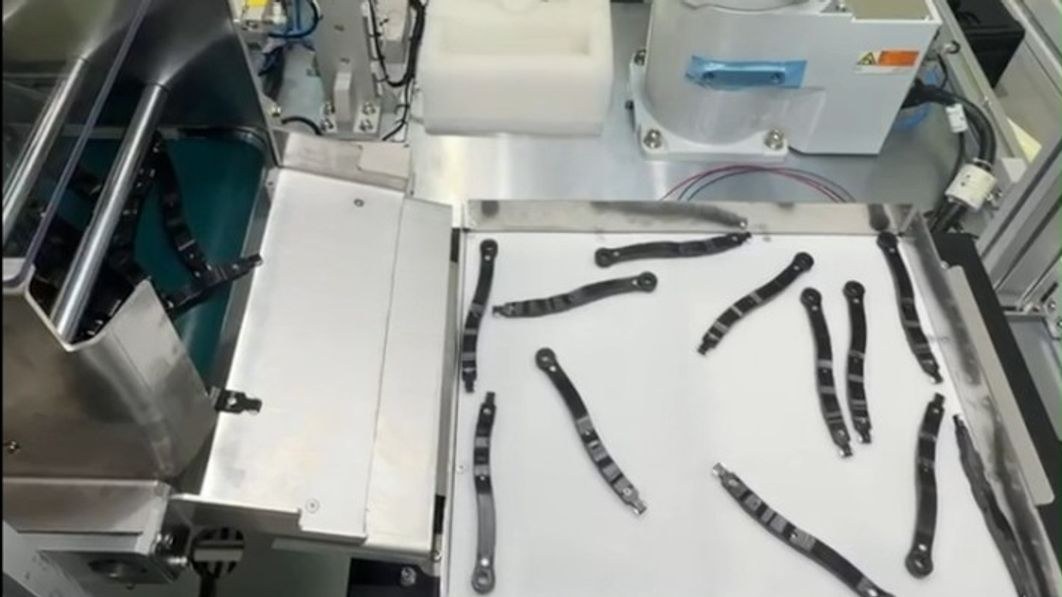
플라스틱 사출 부품 고속 공급 — 직교로봇으로 약 2초에 한 개 — 부품·검출 화면

해결

피더가 펼치고 비전이 읽는 사이에, 직교로봇이 약 2초에 한 개를 집어 놓는다

UNI FEEDER 플렉시블 피더와 RoboEye 머신비전, 직교로봇을 하나의 흐름으로 통합했습니다. 피더가 플라스틱 사출 부품을 공급면에 펼치면 비전이 부품의 위치와 방향을 실시간으로 인식하고, 직교로봇이 그 좌표로 고속 픽앤플레이스를 수행합니다. 부품을 미리 정해진 자세로 맞춰 넣는 전제가 없어, 형상이 여러 가지인 사출 부품을 같은 구성으로 다룹니다.

  • 공급 — UNI FEEDER 플렉시블 피더
  • 인식 — RoboEye 머신비전 (위치 · 방향 실시간 인식)
  • 취급 — 직교로봇 고속 픽앤플레이스

성과

공급 방식을 유연하게 두고도 약 2초 사이클타임을 냈다

  • 픽앤플레이스 사이클타임 약 2초 — 영상에 나온 플라스틱 사출 부품 기준입니다.
  • 형상이 여러 가지인 플라스틱 사출 부품을 같은 피더로 안정적으로 공급했습니다.
  • 위치와 방향을 실시간으로 인식해, 부품이 놓인 자세에 맞춰 직교로봇 픽업 좌표를 넘깁니다.
  • 품목이 바뀌는 생산 환경을 전제로 구성했습니다.
  • 공개 범위 — 이 사례의 공개 자료는 1분 11초 분량의 동작 영상입니다.
자주 묻는 질문

이 사례에서 자주 받는 질문

사출 라인에 플렉시블 피더를 쓰면 속도가 떨어지지 않나요?

이 사례는 UNI FEEDER로 공급하면서 약 2초 사이클타임으로 픽앤플레이스를 수행했습니다. 영상에 나온 플라스틱 사출 부품 기준이며, 부품 형상과 공정 구성에 따라 값은 달라집니다.

직교로봇에도 머신비전 좌표를 넘길 수 있나요?

이 사례의 로봇은 직교로봇입니다. RoboEye 머신비전이 인식한 부품의 위치와 방향을 실시간으로 로봇에 전달해 픽업 지점을 잡습니다.

형상이 서로 다른 사출 부품도 같은 피더로 공급되나요?

이 구성은 형상이 여러 가지인 플라스틱 사출 부품을 같은 피더로 공급하는 것을 전제로 만들었습니다. 부품을 정해진 자세로 미리 정렬해 넣을 필요가 없습니다.

이 사례에서 공개된 자료는 어디까지인가요?

1분 11초 분량의 동작 영상이 공개 자료입니다. 사이클타임 약 2초 외에 픽 성공률이나 정합 오차 같은 측정값은 공개하지 않았습니다. 고객사 이름도 공개하지 않습니다.