과제
종류가 많고 앞으로도 계속 바뀔 부품을, 사람이 하나씩 집어 넣고 있었다
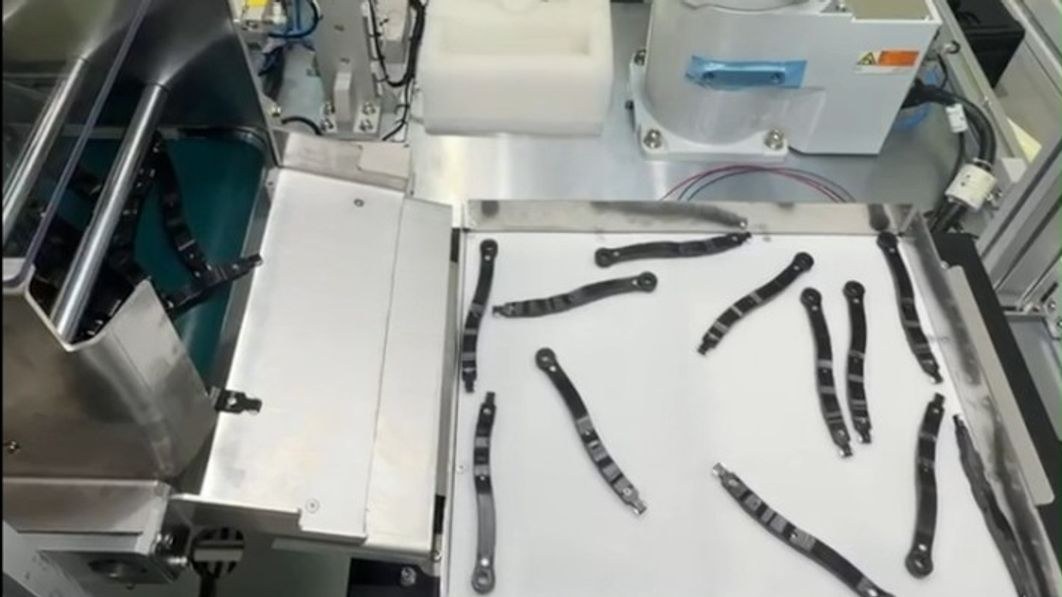
자동차 암(Arm) 부품을 공급하고 삽입하는 일은 사람이 손으로 하던 공정이었습니다. 다루는 품종이 많았고, 앞으로도 생산 품목이 계속 바뀔 예정이었습니다. 그래서 지금 만드는 부품만 처리하는 설비가 아니라, 형상이 달라져도 같은 설비로 받아낼 수 있는 공급 방식이 필요했습니다.
해결
RoboEye 머신비전이 부품의 위치와 방향을 읽고, EPSON 6축 로봇이 그 좌표로 집는다
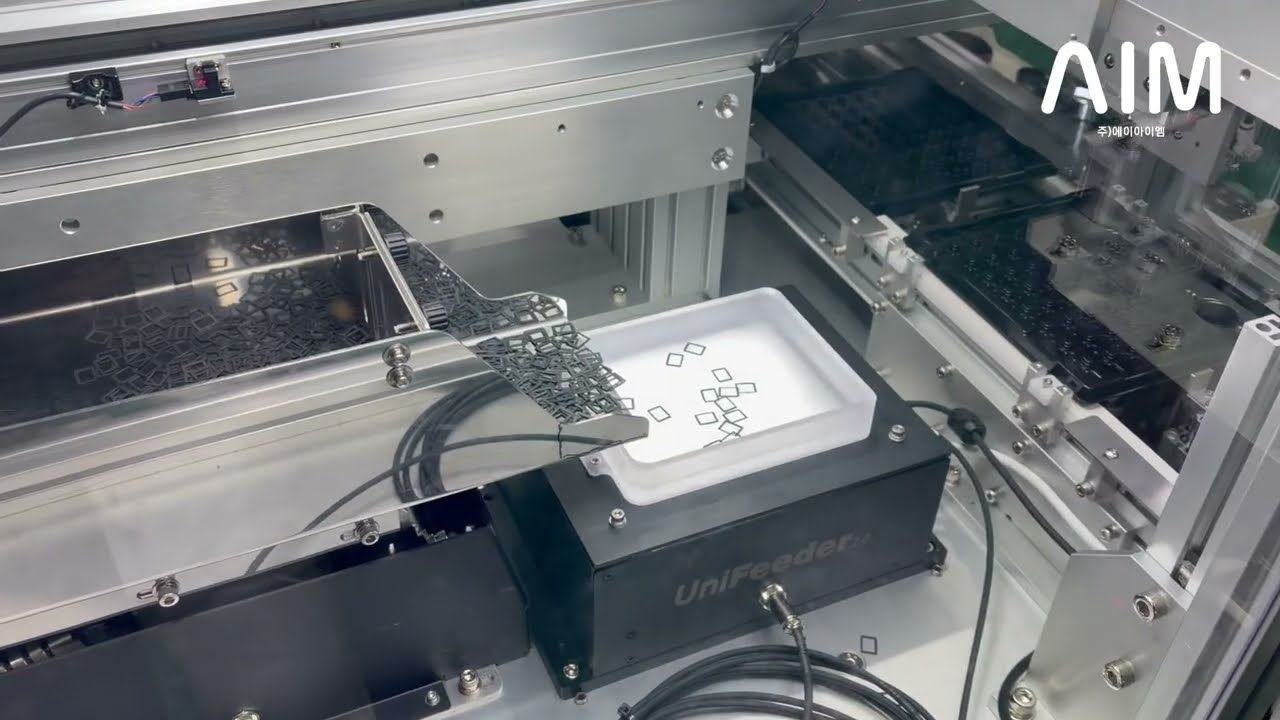
UNI FEEDER 5.0과 RoboEye 머신비전, EPSON 6축 로봇을 하나의 흐름으로 통합했습니다. 피더가 자동차 암(Arm) 부품을 공급면에 펼치면, 비전이 부품의 위치와 방향을 실시간으로 인식하고, 로봇이 그 좌표로 집어 삽입합니다. 부품을 미리 정해진 자세로 맞춰 넣는 전제가 없기 때문에, 형상이 서로 다른 부품도 같은 구성으로 다룹니다.
- 공급 — UNI FEEDER 5.0
- 인식 — RoboEye 머신비전 (위치 · 방향 실시간 인식)
- 취급 — EPSON 6축 로봇 픽앤플레이스 · 삽입
성과
사람이 하던 공급·삽입을 10–12 ea/min으로 대체하고, 품종이 바뀌어도 설비를 다시 만들지 않는다
- 공급 · 삽입 속도 — 자동차 암(Arm) 부품 기준 10–12 ea/min으로 공급하고 삽입합니다.
- 인력 대체 — 사람이 손으로 하던 공급 · 삽입 공정을 대체했습니다.
- 품종 대응 — 형상이 다른 부품도 같은 피더 · 같은 비전 구성으로 다룹니다.
- 앞으로의 변경 — 생산 품목이 계속 바뀌는 것을 전제로 만든 구성입니다.