과제
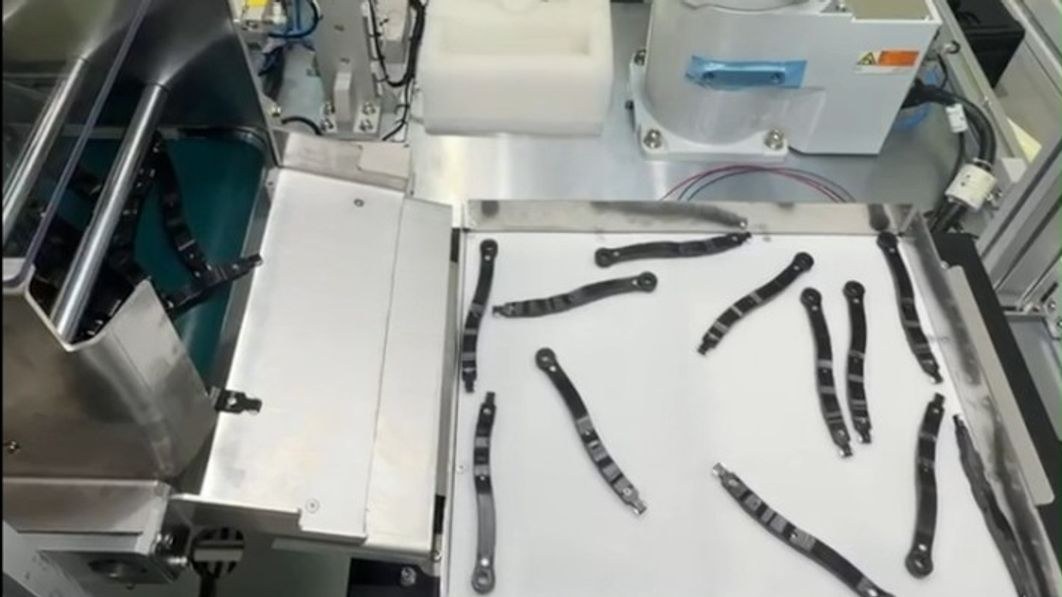
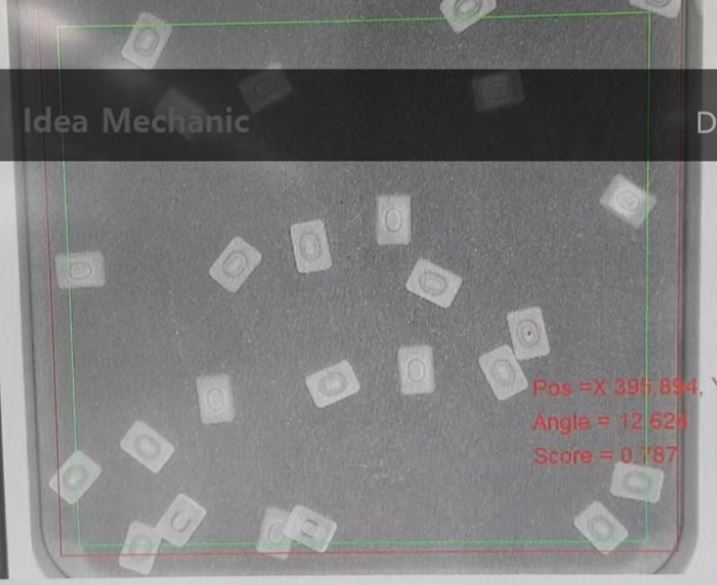
볼피더 트랙 위에서 정렬되지 않는 부품이라, 공급 자동화 자체가 막혀 있었다
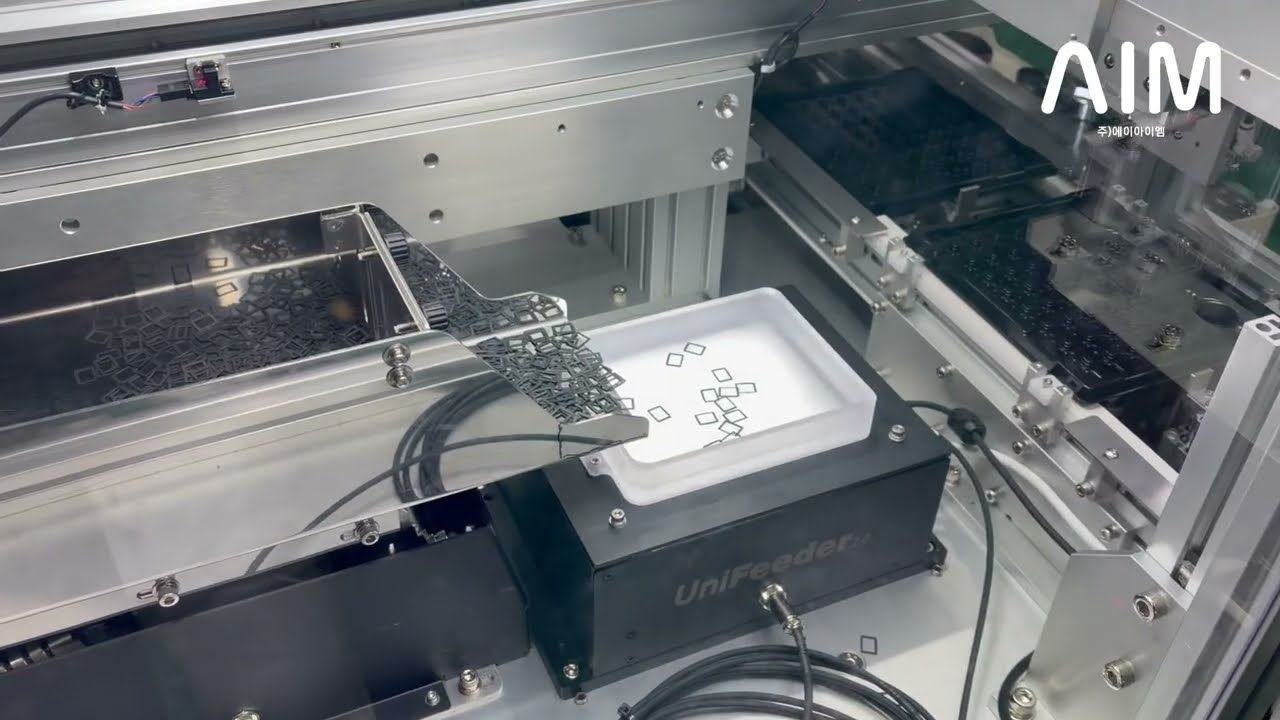
4×6 mm 투명 실리콘 부품은 탄성과 표면장력이 커서 볼(진동)피더로는 공급이 되지 않았습니다. 홈(groove)이 어느 쪽을 향하는지 판별하기 어려워 앞뒤 선별과 뒤집기도 난도가 높았습니다. 그래서 작업자가 트레이의 각 칸에 부품을 하나씩 눌러 넣는 수작업으로 처리하고 있었고, 주·야 2교대에 6명이 붙었습니다. 작업 피로도와 품질 편차가 그대로 공정 리스크였습니다.
해결
펼쳐서 뒤집어 놓고, 홈 방향을 보고, 쓰던 트레이에 그대로 넣는다
AIVE 플렉시블 피더가 부품을 평면에 펼치고 뒤집는 stretch & flip 시퀀스를 담당합니다. 진폭·주파수·이송 패턴을 이 부품에 맞춰 조정해 겹침과 엉킴을 줄였습니다.
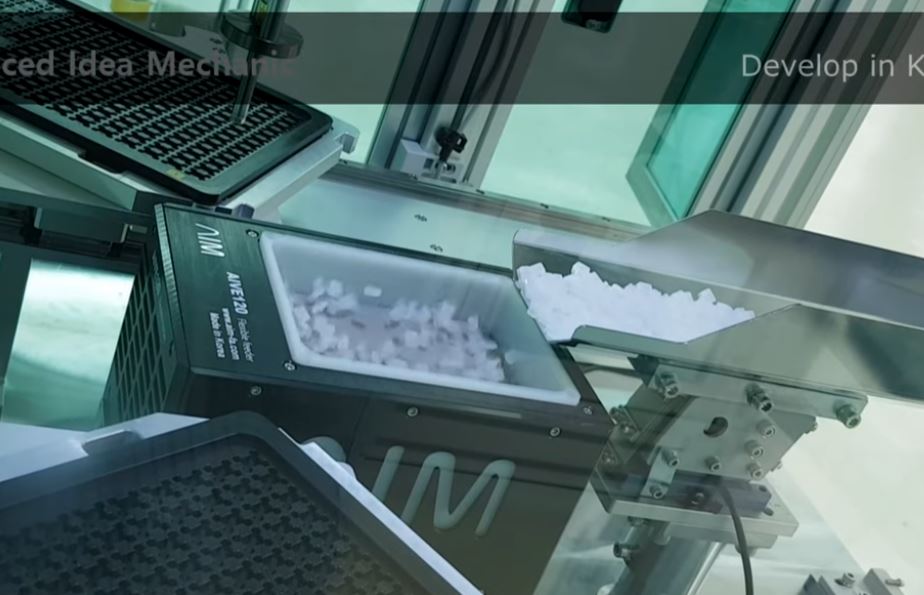
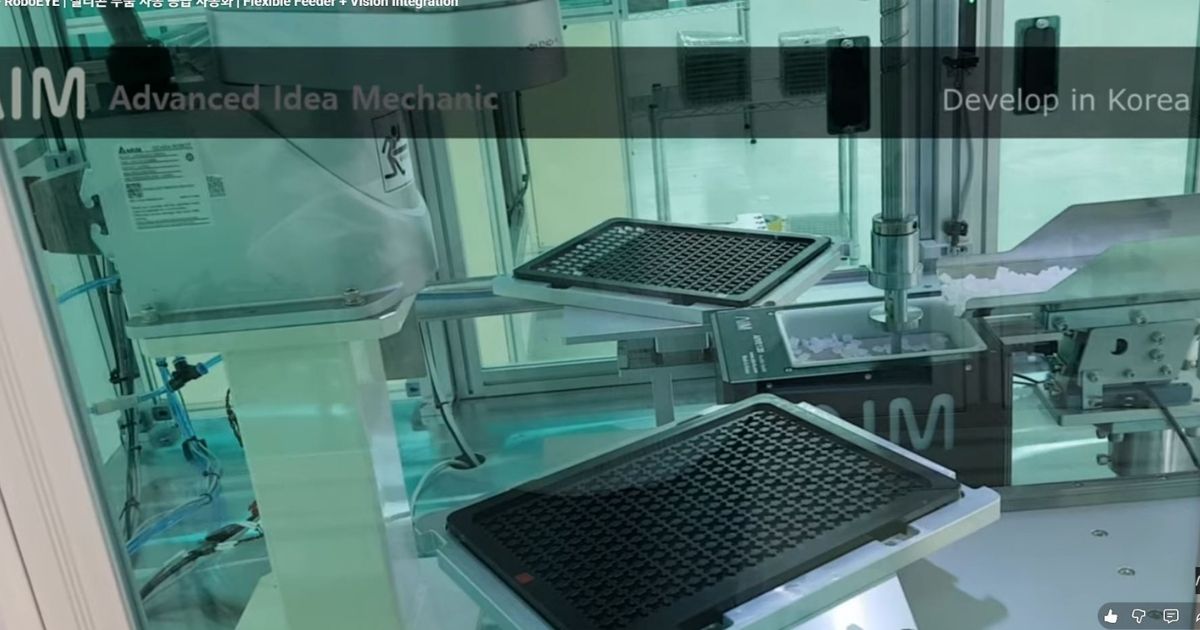
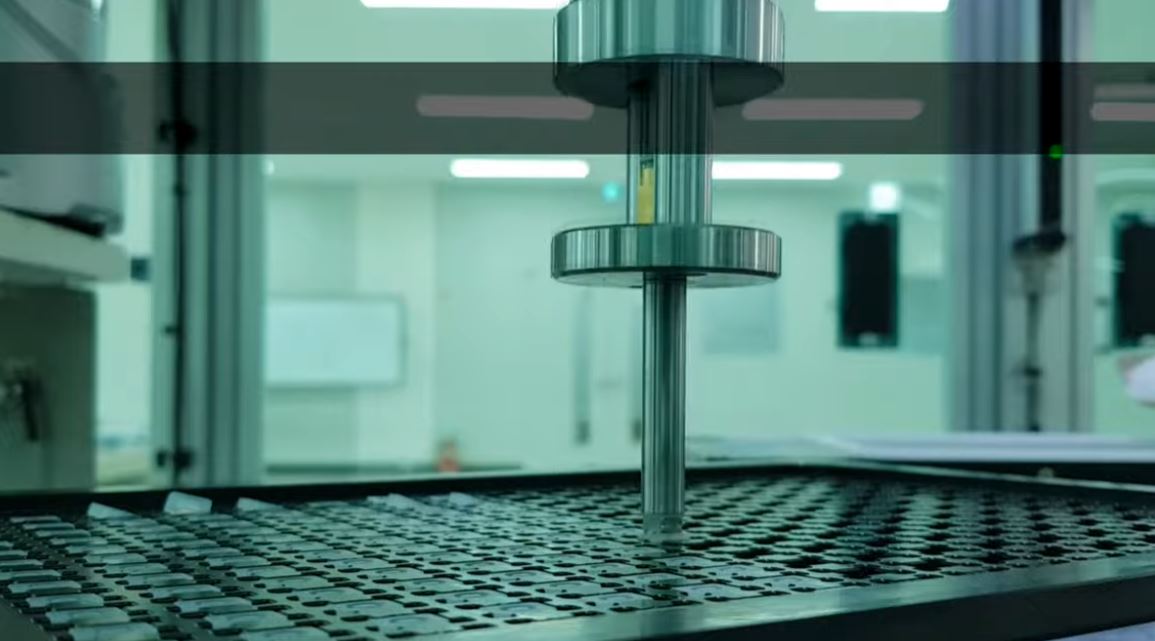
RoboEYE 비전은 부품의 홈 방향을 인식해 앞뒤를 판별하고, 삽입 좌표를 ±0.05 mm로 보정합니다. 트레이 공차가 타이트해 이 보정값에서 삽입 경로를 따로 산출했습니다.
- 홈(groove) 방향 인식으로 앞뒤를 판별하고, 뒤집힌 개체는 피더 시퀀스로 되돌림
- 기존 타이트 공차 트레이를 금형·사양 변경 없이 그대로 사용
- 듀얼 트레이 캐리어로 트레이가 바뀌는 동안에도 공급이 끊기지 않게 구성
성과
6명이 손으로 눌러 넣던 공정을, 멈춤 없이 기계가 이어서 한다
- 불량률 0% — 트레이 삽입 공정 기준
- 생산 중단 0% — 듀얼 트레이 연속 운전 기준
- 30–40 ea/min — 4×6 mm 실리콘 부품 기준 공급·삽입 속도
- 주·야 2교대 6명의 수작업 삽입을 대체
- 기존 트레이 금형·사양 변경 없이 적용