적용 사례 · 자동차 부품

품종 전환 5분 이내, 픽업 정합 ±0.2 mm — 현대로봇 HH7 플렉시블 피딩

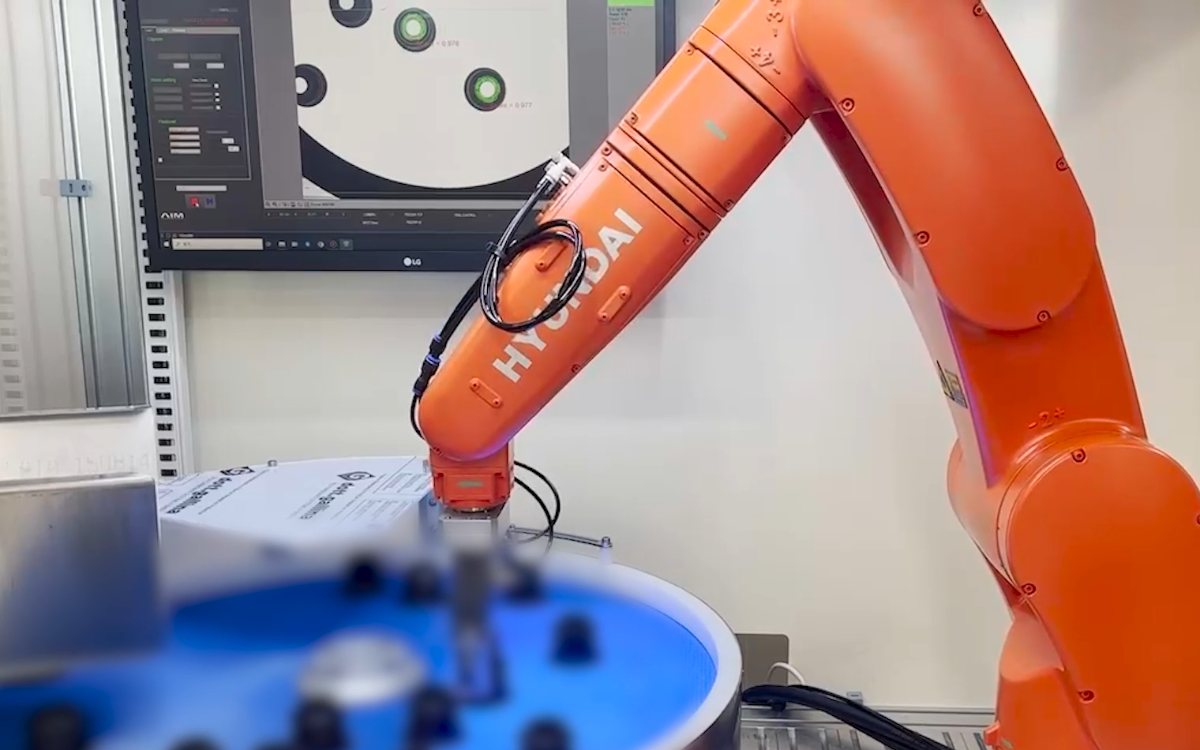
현대로보틱스와 함께 HH7 로봇에 AIVE 플렉시블 피더와 RoboEYE 비전을 붙여 검증한 구성입니다. 자동차 센서·하우징·단자류를 대상으로 품종 전환 5분 이내, 픽업 정합 ±0.2 mm를 확인했습니다.

픽업 정합 정밀도 검증 구성의 자동차 센서·하우징·단자류 기준
±0.2 mm
품종 전환(레시피 교체) 시간 검증 구성의 적용 부품 기준
5분 이내
픽업 불량률 검증 구성의 적용 부품 기준
0.1% 이하

AIM × Hyundai Robotics | HH7 Flexible Feeding & RoboEYE Vision Integration

YouTube에서 보기 →

무엇을 어떻게

이 사례의 구성

부품
자동차 센서류 · 하우징류 · 단자류
공정
공급 → 비전 인식 → 픽업
로봇
현대로봇 HH7
피더
AIVE 플렉시블 피더 + FlexiBowl
비전
RoboEYE 2D 스마트 비전
연동
TCP/IP · 디지털 I/O (Trigger · Done · Retry)
업종
자동차 부품
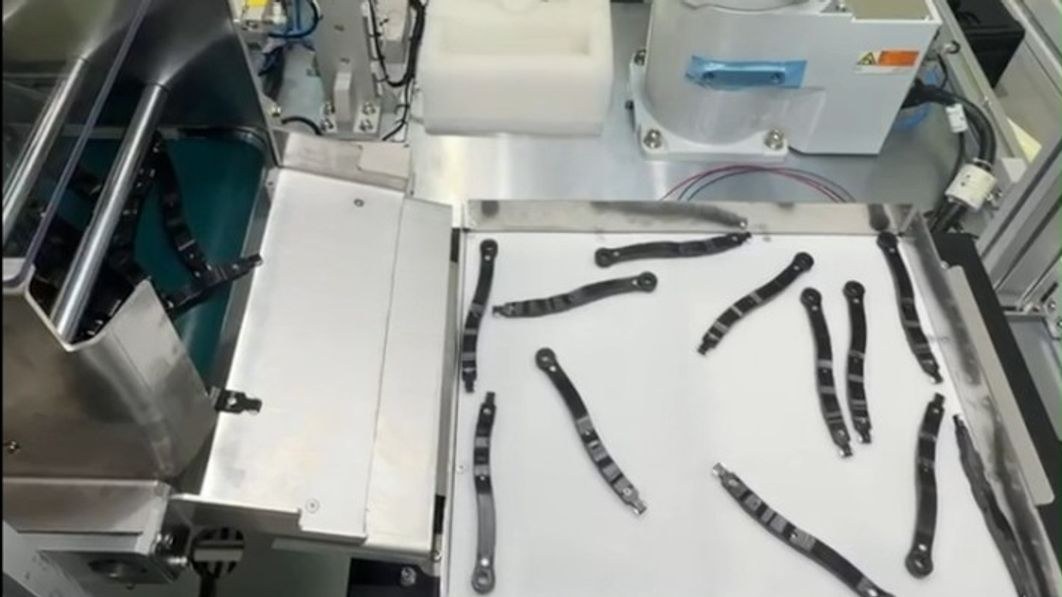
품종 전환 5분 이내, 픽업 정합 ±0.2 mm — 현대로봇 HH7 플렉시블 피딩 — 부품·검출 화면

과제

품종이 바뀔 때마다 피더 하드웨어를 바꿔야 했다

현대로보틱스와 함께, 자동차 센서류·하우징류·단자류를 한 설비에서 같이 다루는 다품종 소량 생산을 대상으로 잡았습니다. 진동 피더는 부품 모양에 맞춘 전용 지그를 쓰기 때문에, 품종이 바뀌면 하드웨어를 교체하고 다시 맞춰야 했습니다. 소형 부품을 빠르게 공급하는 것과, 품종을 자주 바꾸는 것을 같은 설비에서 동시에 만족시키기 어려웠습니다.

해결

비전이 좌표를 찾고, 못 찾으면 피더가 다시 흩뿌린다 — 로봇·비전·피더를 한 루프로 묶었다

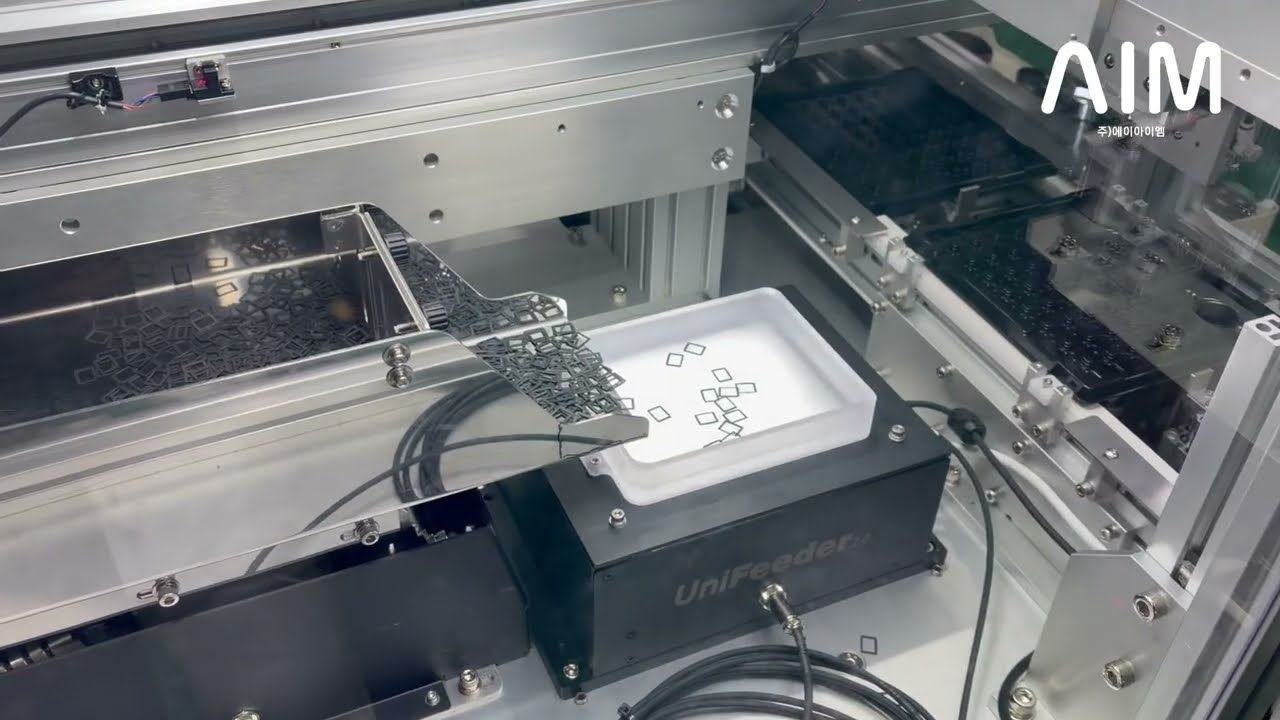
AIVE 플렉시블 피더와 FlexiBowl로 부품을 평면에 흩뿌리고, RoboEYE 2D 스마트 비전이 픽업 좌표를 계산해 현대로봇 HH7에 넘깁니다. 지그가 부품을 정렬하는 대신 비전이 부품을 찾기 때문에, 품종이 바뀌면 레시피만 교체합니다.

한 사이클은 다음 순서로 돕니다.

  • 로봇이 촬영 트리거 신호를 비전으로 보냅니다.
  • RoboEYE가 이미지를 분석해 픽업 좌표를 계산합니다.
  • 픽업할 수 없다고 판정되면 피더를 자동 제어해 부품을 재정렬합니다.
  • 재촬영한 뒤 픽업 가능한 좌표를 로봇으로 보냅니다.
  • 로봇이 그 좌표에서 부품을 집어 다음 공정으로 옮깁니다.

로봇·비전·피더는 TCP/IP와 디지털 I/O(Trigger·Done·Retry)로 연결해 실시간으로 서로의 상태를 확인합니다. 픽업 실패가 사람의 개입이 아니라 재정렬로 처리되므로, 루프가 끊기지 않습니다.

성과

품종 전환은 5분 이내로, 픽업 정합은 ±0.2 mm로 들어왔다

  • 품종 전환 시간 5분 이내 — 이 구성의 적용 부품 기준입니다. 부품마다 지그를 깎아 끼우던 진동 피더와 달리 하드웨어는 손대지 않습니다.
  • 픽업 정합 정밀도 ±0.2 mm — 이 구성의 자동차 센서·하우징·단자류 기준입니다.
  • 픽업 불량률 0.1% 이하 — 같은 부품군 기준입니다.
  • 자동차 센서류·하우징류·단자류를 지그 교체 없이 한 설비에서 공급했습니다.
자주 묻는 질문

이 사례에서 자주 받는 질문

현대로봇에 플렉시블 피더와 비전을 붙일 수 있나요?

이 사례가 그 구성입니다. 현대로봇 HH7에 AIVE 플렉시블 피더와 RoboEYE 비전을 붙였고, 로봇·비전·피더를 TCP/IP와 디지털 I/O(Trigger·Done·Retry)로 묶어 서로 신호를 주고받게 했습니다.

진동 피더로 공급하기 어려운 다품종 소형 부품은 어떻게 공급하나요?

부품 모양에 맞춘 전용 지그 대신, 피더가 부품을 평면에 흩뿌리고 비전이 픽업 좌표를 찾습니다. 품종이 바뀌어도 하드웨어를 바꾸지 않고 레시피만 바꾸면 됩니다.

품종을 바꿀 때 무엇을 바꿔야 하고, 시간은 얼마나 걸리나요?

레시피만 바꿉니다. 이 구성에서는 전환에 5분 이내가 걸렸습니다. 부품마다 지그를 깎아 끼우던 진동 피더와 달리 하드웨어는 손대지 않습니다.

비전이 부품을 못 찾으면 라인이 멈추나요?

픽업할 수 없다고 판정되면 비전이 피더를 자동으로 제어해 부품을 다시 흩뿌리고, 재촬영한 뒤 픽업 가능한 좌표를 로봇에 보냅니다. 사람이 개입하지 않고 루프가 이어집니다.

픽업 정밀도는 어느 정도까지 나오나요?

이 구성 기준으로 정합 정밀도 ±0.2 mm, 픽업 불량률 0.1% 이하였습니다. 부품 형상과 조명 조건에 따라 달라지므로, 실제 부품으로 검증한 뒤 확정합니다.