RobotSuite
ロボットプログラムを
別に持たない
プログラムも座標も変数も、すべて AimFactoryCore の中にあります。 ビジョンやフィーダに使っているのと同じ画面で。
ひと目で
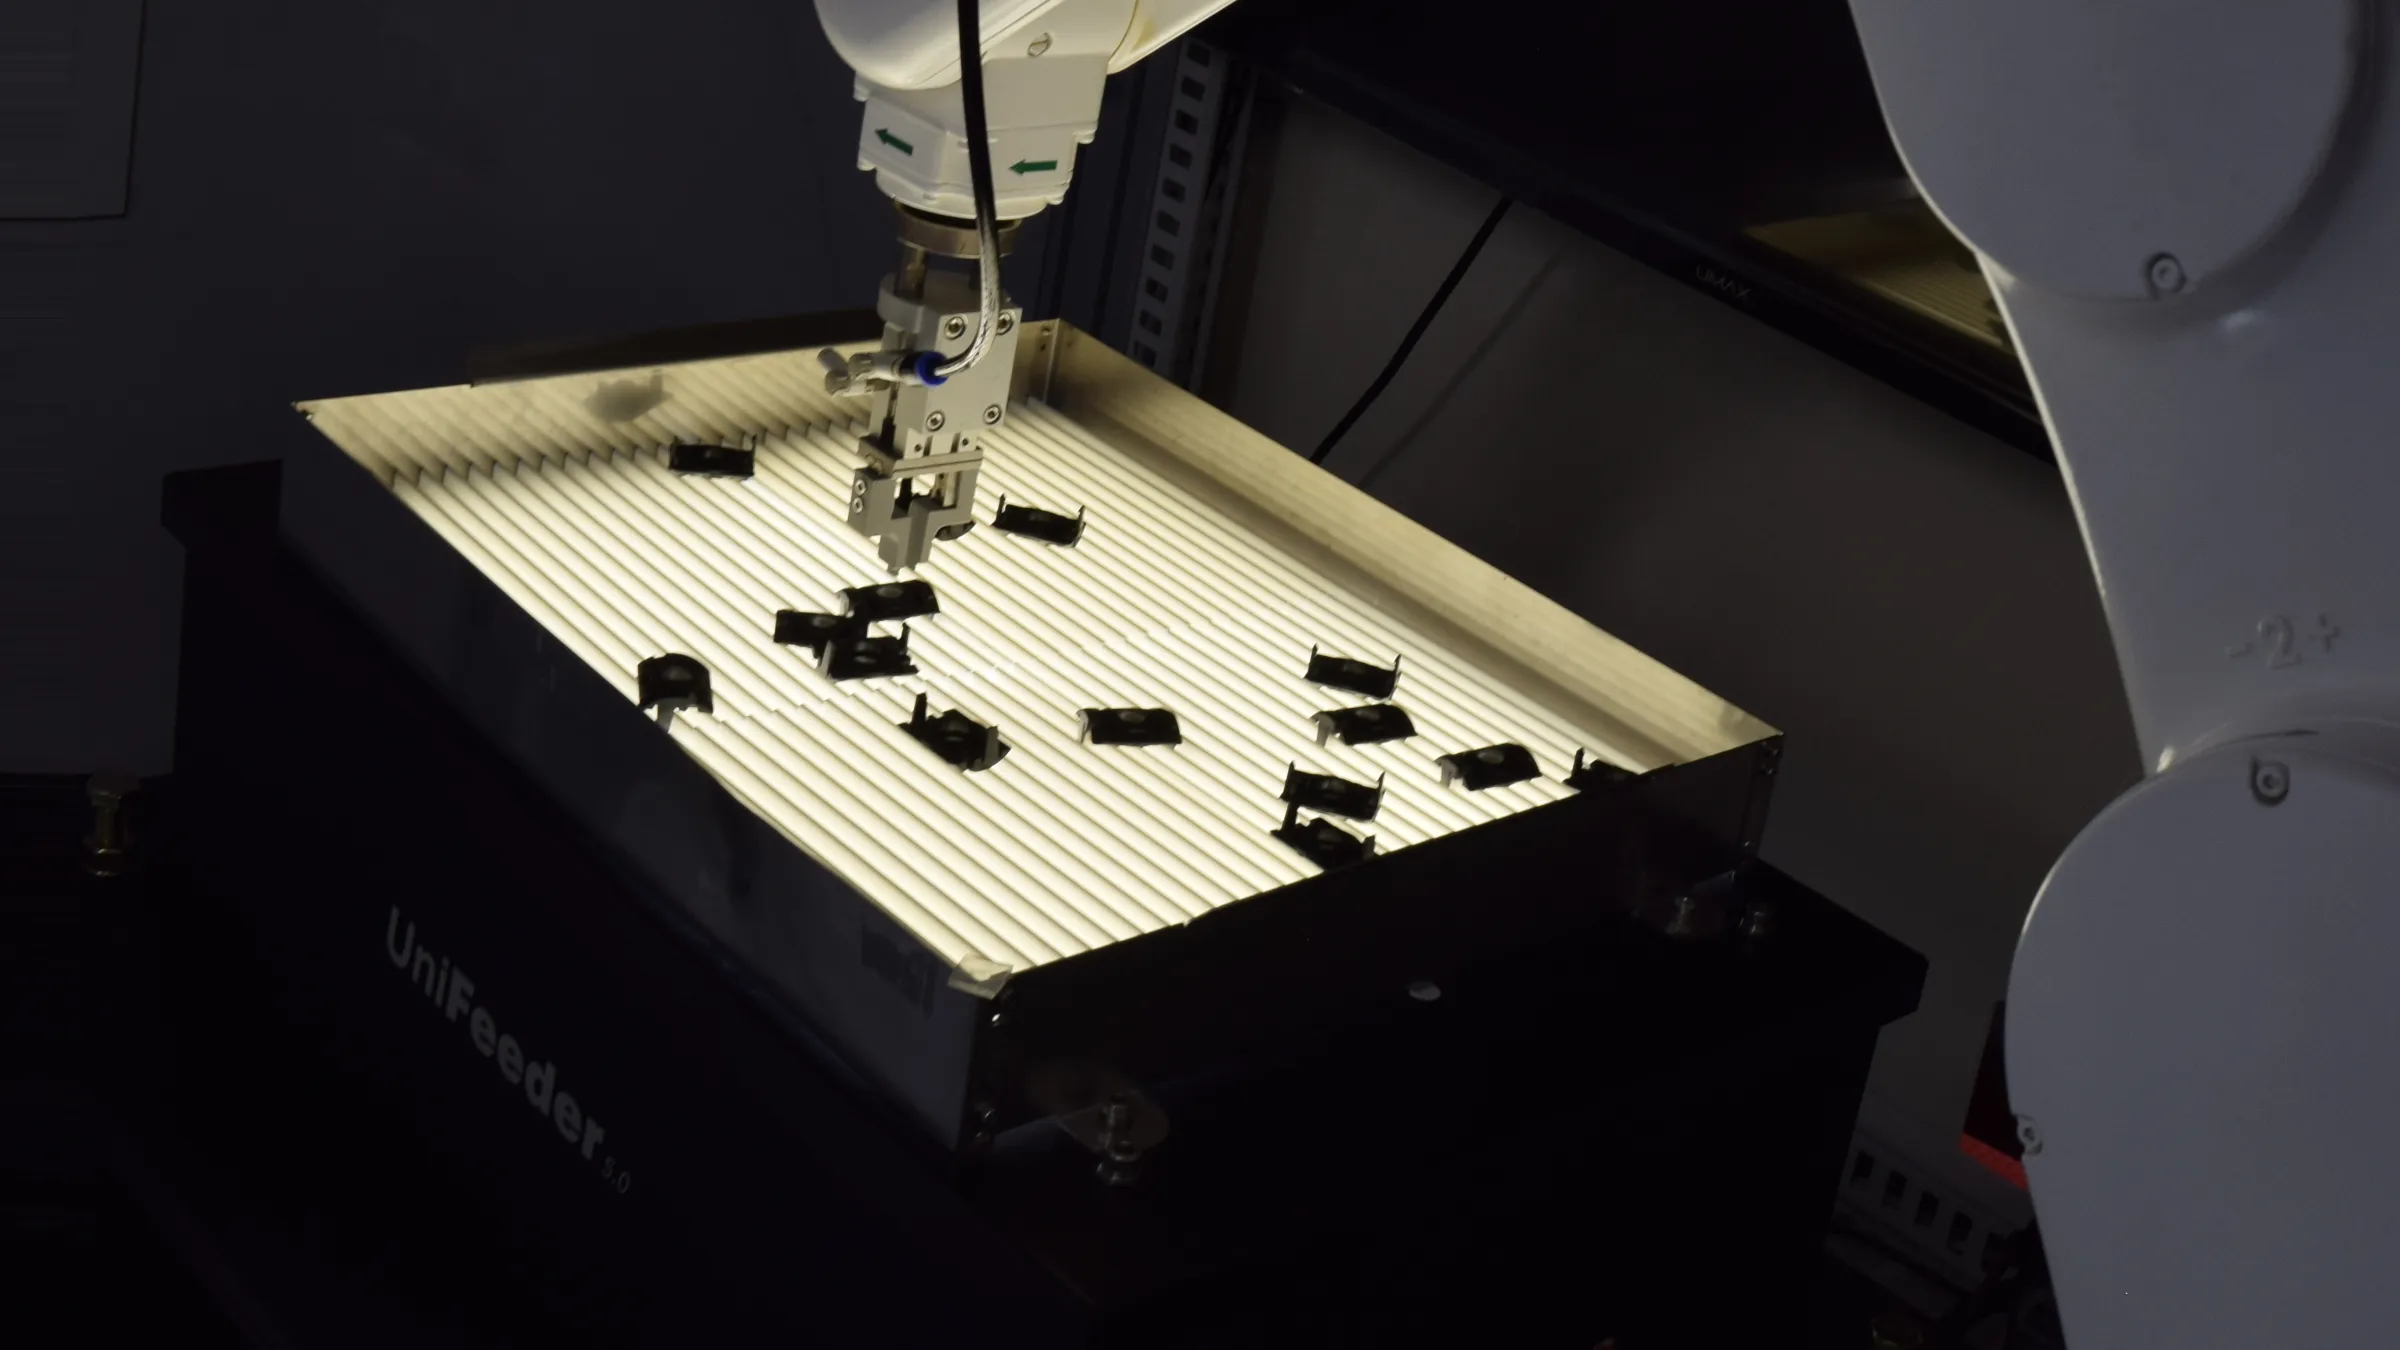
ロボットプログラムの編集と制御が、ひとつのプログラムの中にあります。
ビジョンもフィーダもすでにこの中で動いています。ロボットだけがいつも外にありました。いまはプログラムも座標も同じ画面で直します — ペンダントを別に持つことはありません。
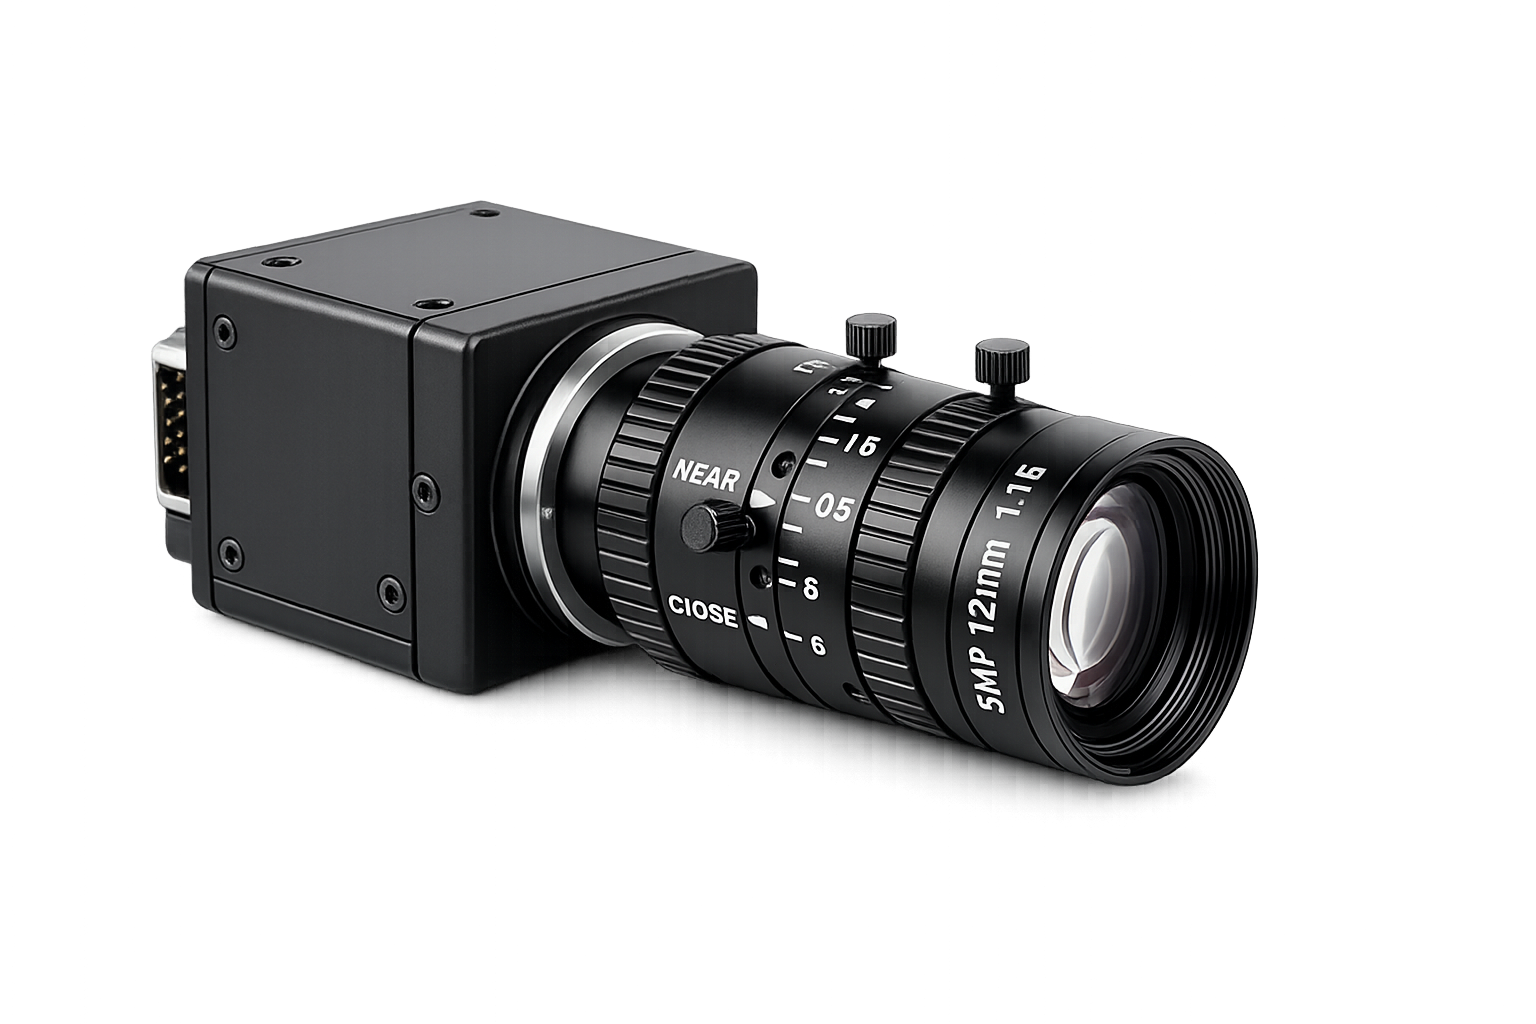 カメラ · ビジョン 撮影 · 判定
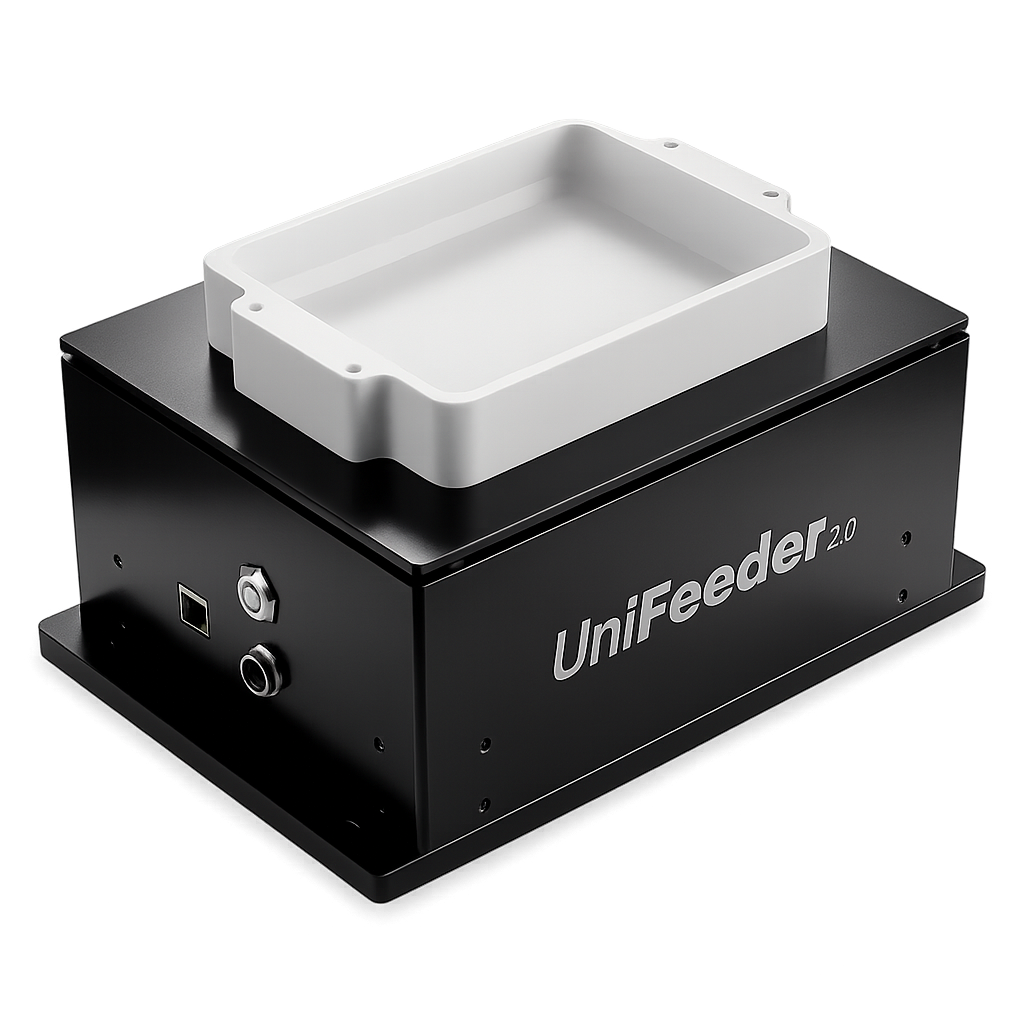 フレキシブルフィーダ 振動 · 供給量
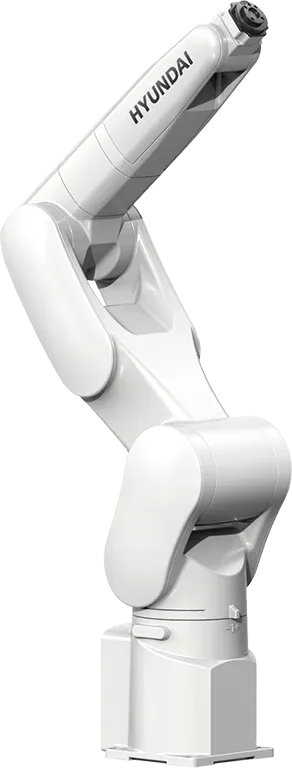 RobotSuite 産業用ロボット プログラム · 座標
専門家は要りません
押して、選んで、値を変える — それだけです
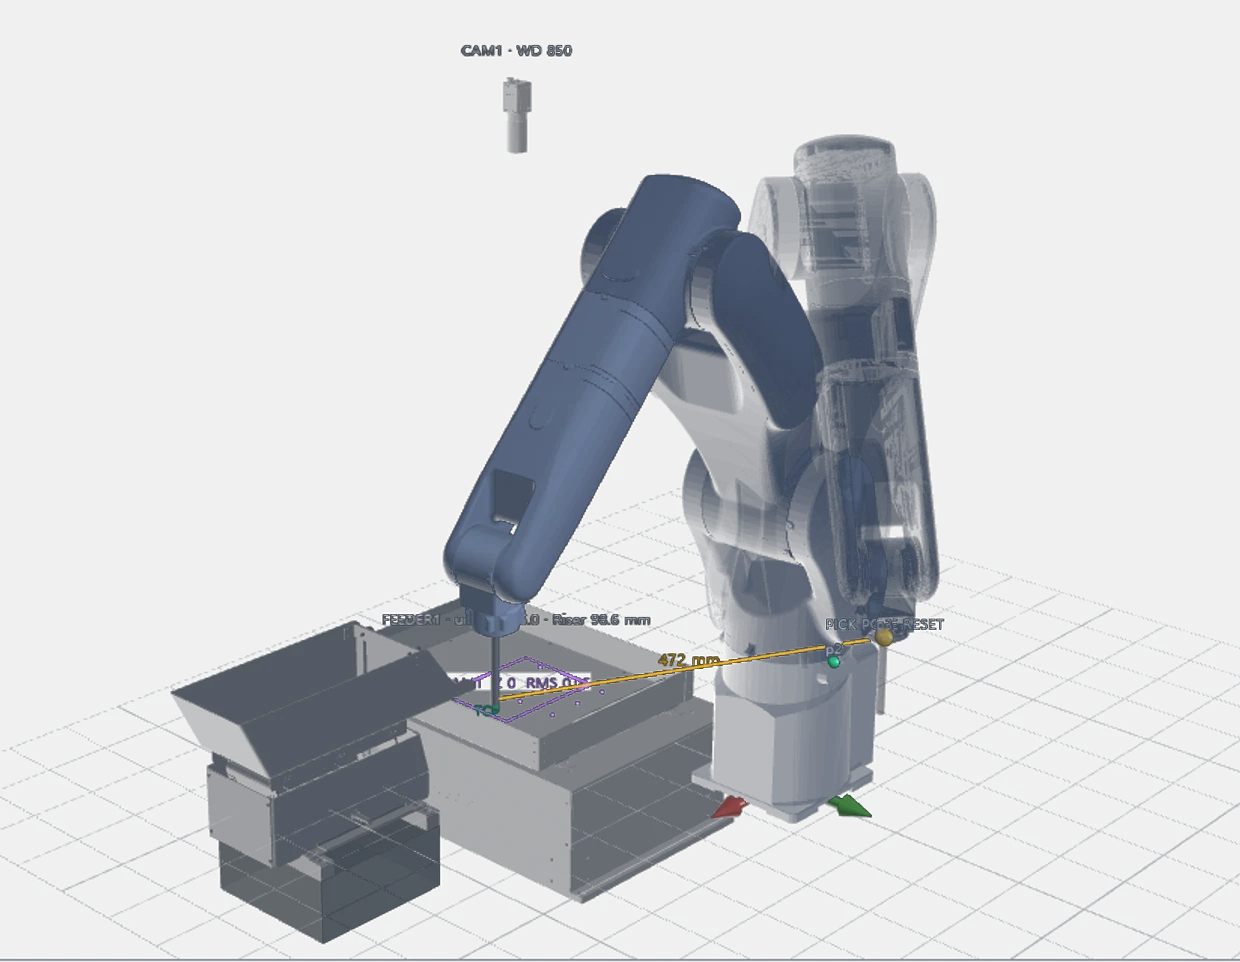
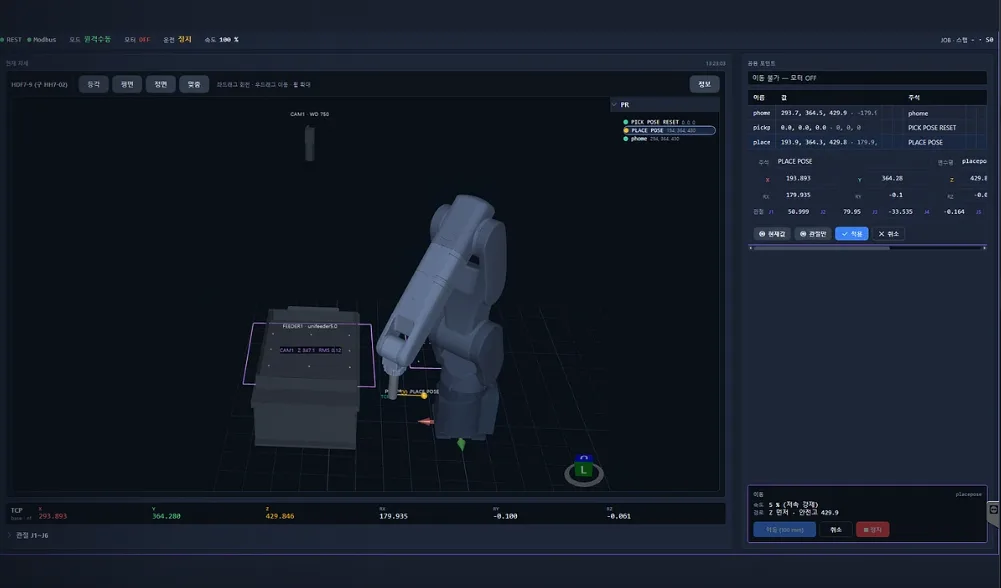
3D ティーチング
動かす前に、
画面で姿勢を確かめる
- ロボット · フィーダ · カメラの配置
- 現在の姿勢と状態
- 保存したポイント
- カメラが見ているもの
位置が合ったら、その姿勢をポイントとして記録します。 ペンダントを持ってロボットの前に立つ必要はありません。
一つの画面に残したのは、この三つです。
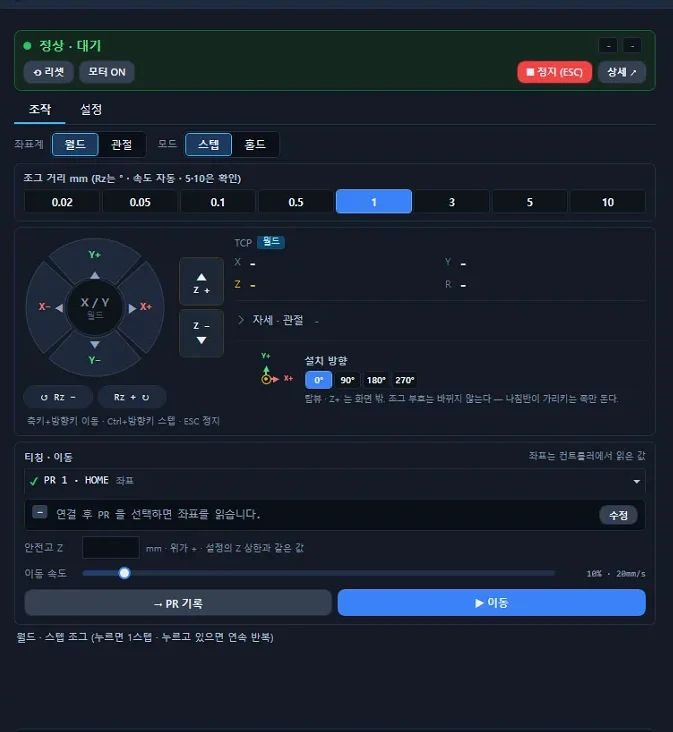
ボタンで動かす
ワールドかジョイントを選び、0.02 – 10 mm ずつ動かします。
ロボットごとにペンダントを持つ必要はありません
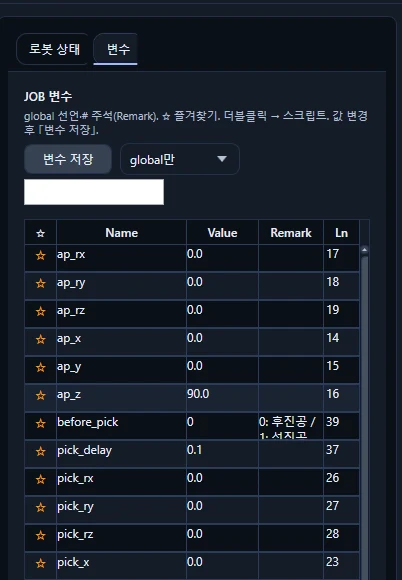
値だけを変える
これまでプログラムに打ち込んでいた値が、自動でテーブルに取り出されます。
ロボットの変数構文を知らなくても値を変えられます
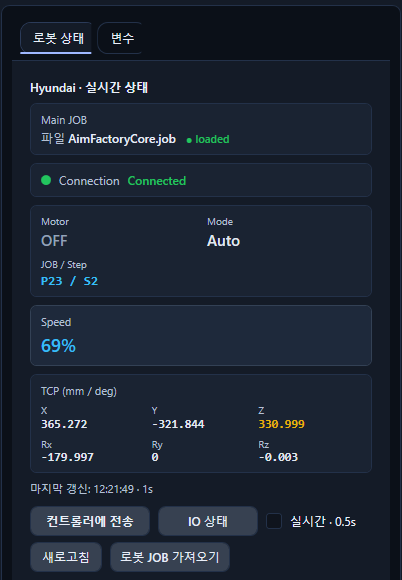
いまの状態を見る
接続・モーター・モード・速度・座標がリアルタイムで更新されます。
ロボットまで歩かなくても、止まった理由がわかります
ここで設定したものはすべて、その製品の一つのレシピに入ります — だから外でやることが少なくなります。
難しくありません
専門家がいなくても、私たちがいます
一から書く複雑な制御はありません。PLC がやり取りするのは五つの信号だけ。 その先で行き詰まったら、同じ画面を一緒に見ます。
PLC
PLC がやり取りするのは五つの信号だけ
PLC
上位制御
TCP/IP または Digital IO
ロボット · カメラ · フィーダ
Safety IO などの物理インターフェースは、現場に合わせて構成します。
リモートサポート
行き詰まったら、同じ画面を一緒に見ます
その画面をリアルタイムで見ながらサポートします。 ロボットの姿勢も装置の配置も、そこに映っています。
サポートは正規ライセンスの TeamViewer で行います。Wi-Fi ドングルはシステムに同梱され、ホットスポットでも接続できます。
サポートの範囲と方法は、現場のネットワーク環境をもとに導入時に取り決めます。
要点
作るのに 5 分·切り替えに 6 秒·種類は ∞
5 分は、似たレシピを複製した場合の値です。
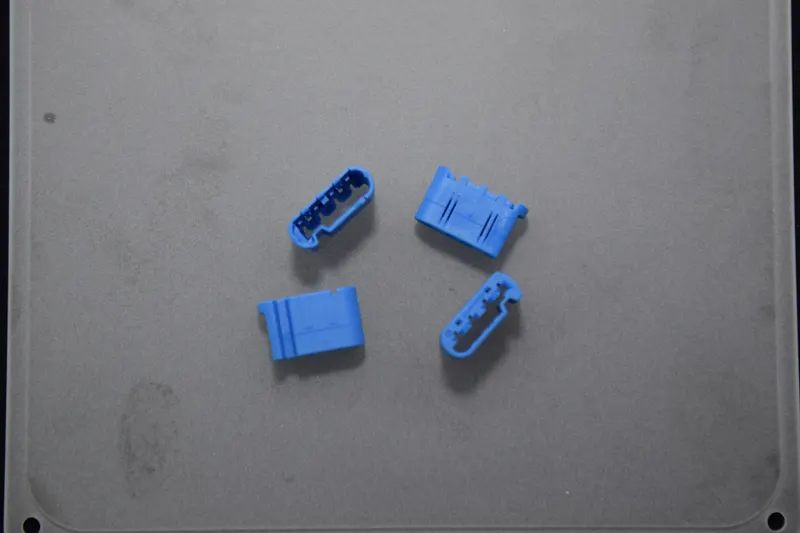 19 × 11.3 × 6.9
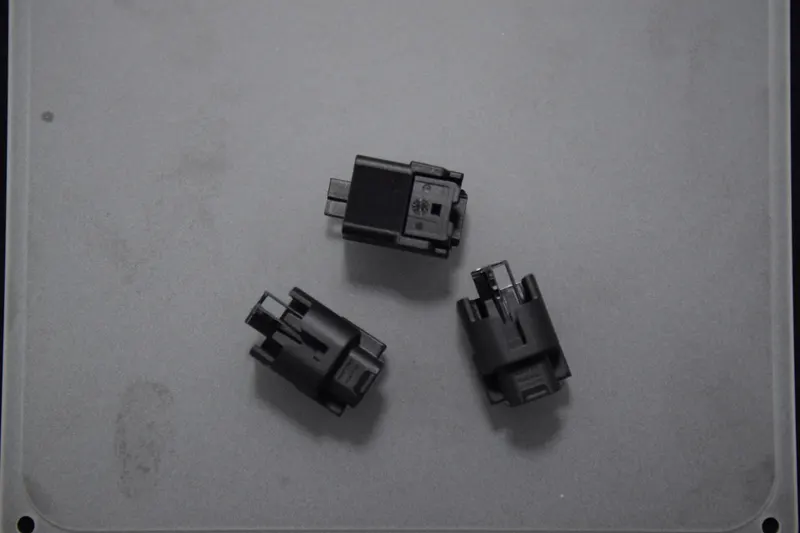 26.1 × 16 × 16
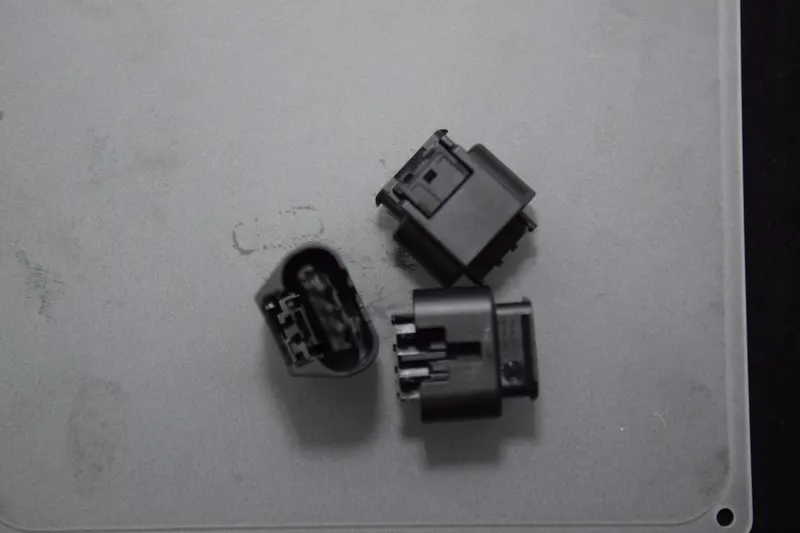 26 × 24.7 × 17.2
似ているが、違う部品
一つずつレシピがあります。 似たものを複製するのに 5 分。300 種類を超える部品を扱う現場も、 この方法で動いています。
レシピを複製する
似たものをコピーして、違うところだけ変えます。
ロボットプログラムも一緒についてくる
必要な座標だけを編集します。
行き詰まったら、一緒に見る
同じ画面を見ながら、リモートで指し示します。一人で解決する必要はありません。
製品が増えても、ロボットエンジニアを呼ぶ必要はありません。
対応ロボット
RobotSuite がいま接続できるロボットは二つです
ここまで説明したこと — ロボットプログラム · 変数 · 状態 — はすべて 現代ロボティクスと Agilebot で動きます。 それ以外のロボットには AimFactoryCore がピック座標を渡し、ロボット側のプログラムはそのままです。
RobotSuite · プログラムまで
 現代ロボティクスHH4 · HH4E · HH7 · HH7E · HH8(Hi6 コントローラー)
 AgilebotTCP/IP 直接接続
| 機能 | その他のロボット | 現代ロボティクス | Agilebot |
|---|---|---|---|
| ピック座標の送信 | ● | ● | ● |
| 現在座標の読み取り | – | ● | ● |
| ロボット状態 · アラーム | – | ● | ● |
| ロボット変数 · レシピ切替 | – | ● | ● |
| JOB の読み込み · 実行 | – | ● | ● |
| ロボット I/O の表示 | – | ● | – |
| ロボットプログラムの編集 · 保存 | – | ● | – |
| 開始 · 停止の直接制御 | – | ● | – |
それ以外のロボットには、AimFactoryCore がピック座標だけを渡します。 10 ブランドは標準 TCP/IP で接続し、2 ブランドはメーカー固有プロトコルで個別に対応します。
構成
別売りではありません
RobotSuite は AimFactoryCore のオプションです。 追加のコントローラーも、ロボットの入れ替えも要りません。お手持ちのロボットに通信でつながります。
ロボット別の連携範囲
RobotSuite 仕様
ロボットブランドを問わず共通の値です。
接続
- 指令入力
- Digital IO / TCP/IP
- 座標出力
- TCP/IP
- 接続方式
- Ethernet 直結 — ミドルウェア不要
キャリブレーション
- 方式
- ロボット基準位置 9 点
- 精度
- 0.15 mm 以下
- 対象
- ロボット · ツール · オフセット
動作環境
- ライセンス
- AimFactoryCore オプション
- OS
- Windows 10 IoT
- 言語
- 英語 / 韓国語
ティーチング · ジョグ
- 3D ビュー
- アイソメ · 上面 · 正面 · カスタム
- 座標系
- ワールド · ジョイント
- ジョグステップ
- 0.02 – 10 mm
- ポイント
- 現在姿勢を PR として記録 · 呼び出して移動
- 安全動作
- 安全高さ Z · 強制低速
レシピ
- PLC 呼び出し番号
- 1 – 127
- 保存レシピ数
- 無制限
- 切替時間
- 6 秒
- 一緒に保存
- ロボットプログラム · 座標 · 変数
上の値は、RobotSuite が接続する 2 ブランド(現代ロボティクス · Agilebot)でのものです。
現代ロボティクス 仕様
Hi6 コントローラーに直接接続します。詳細画面はブランドページにあります。
連携
- コントローラー
- Hi6
- 対応機種
- HH4 · HH4E · HH7 · HH7E · HH8
変数
- 表示
- JOB 変数テーブル(グローバル)
- 操作
- 値の編集 · 変数の保存 · お気に入り
ロボットプログラム
- 編集
- PC 画面で読み込み · 編集 · 保存
- 転送
- コントローラーへ送信 · 復元
- 作成支援
- 自動構文 · スクリプトチェック
状態 · I/O
- 更新
- リアルタイム、0.5 秒
- 状態項目
- モーター · モード · JOB/Step · 速度 · TCP
- I/O チャンネル
- DI 8 / DO 8
Agilebot 仕様
IP アドレスの設定だけで接続します。詳細画面はブランドページにあります。
連携
- 方式
- TCP/IP 直接接続
- 設定
- IP アドレス設定 — 専用ドライバー不要
座標
- TCP ワールド
- X / Y / Z / Rx / Ry / Rz の読み取り · 書き込み
- ジョイント
- リアルタイム表示
ロボットプログラム
- JOB
- コントローラーへ読み込み · 実行制御
状態 · アラーム
- 更新
- 1 秒周期
- 状態項目
- モーター · E-STOP · 速度 · IDLE · メイン JOB
- アラーム
- コード · メッセージ · 時刻を記録
AIM が提供
RobotSuite
ブランド別のプラグインは、私たちが自社で作ります。
導入時に一緒に設定
ティーチングポイント · ロボットプログラム
現場で一緒に設定し、お引き渡しします。