
01
ロボットビジョンと検査ビジョンは違います
検査ビジョンは 合格/不合格(1/0) を出力しますが、 ロボットビジョンはロボットがそのまま使える X / Y / θ 座標 を作ります。 この違いを理解せずに接続すると、ロボットはどこへ行けばよいか分かりません。
二つの違いを詳しく見る →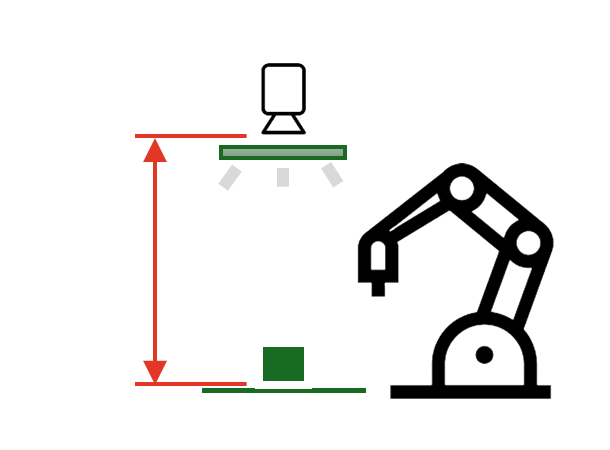
650mm+
ロボットアームと干渉しない撮影距離
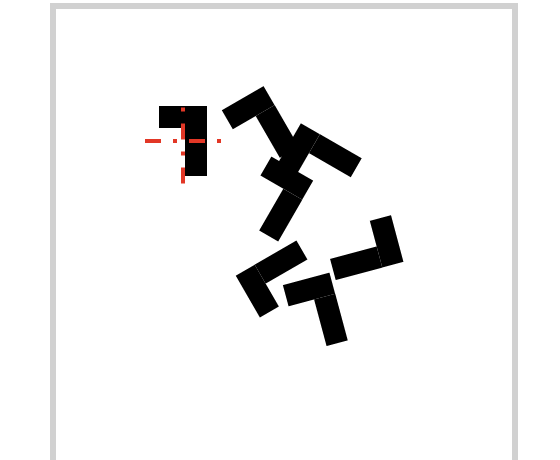
最大 6 ピック
1 回の撮影で複数部品の座標を取得
X / Y / θ
OK/NG ではなくロボット座標
02
キャリブレーション — カメラとロボットの座標を合わせる
カメラが見る座標と、ロボットが動く座標は、最初から異なります。 9 点キャリブレーション で二つを合わせない限り、 認識率がどれほど高くてもピックは外れます。
ツール補正と製品高さまで — キャリブレーション →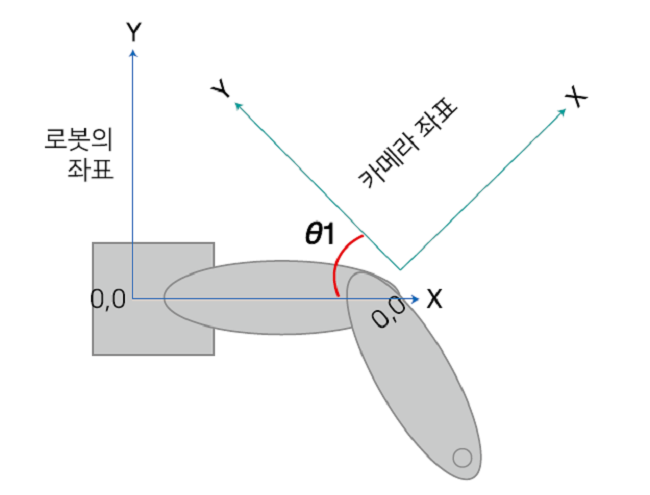
03
座標の送信 — TCP/IP と IO 通信
ピック座標は TCP/IP ソケット で直接送るか、 トリガと完了を デジタル IO 信号 でやり取りします。 ABB・UR・現代ロボティクスなど多くのブランドが、この標準通信に対応しています。
ロボット連携を詳しく見る →TCP/IP 通信フロー
トリガ送信
ロボット → ビジョン PC:撮影・認識要求
応答待ち
ビジョン PC が CSV 文字列を送るまで待機
受信データの解析
OK/NG
結果
X
位置
Y
位置
RZ
角度
n
個数
ロボット移動条件の確認
04
座標の送信 — メーカー専用プロトコル
FANUC(PCDK)や YASKAWA(Motocom/MotoPlus)のように、メーカー独自のプロトコルを使うロボットもあります。 AIM はこうしたメーカー専用プロトコルにも専用の処理で対応します。
ロボットビジョン自動化を詳しく見る →
AGILEBOT
05
テンプレートマッチングと認識性能
基準画像(テンプレート)と撮影画像を比較して位置と回転角を求めます — 2592×1944 の全画面探索と判定を含めて約 0.5 秒(撮影とロボットへの送信は除く)。 性能はアルゴリズムより先に 照明・レンズ・撮影環境 で決まるため、部品ごとの条件を Recipe として保存し維持します。
AimFactoryCore を見る →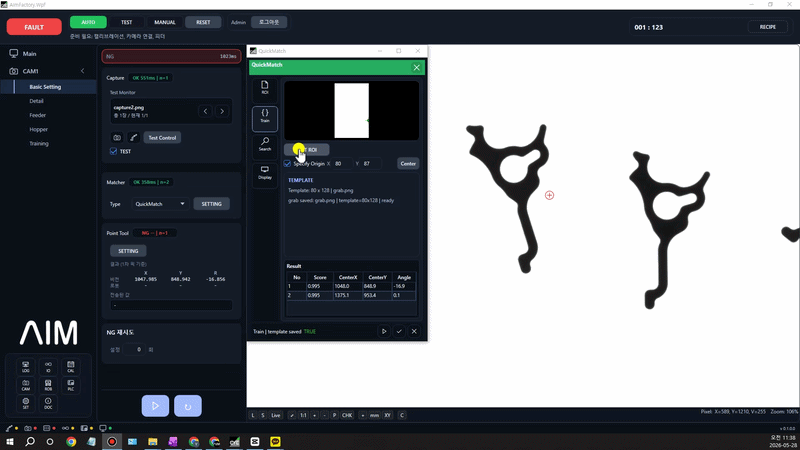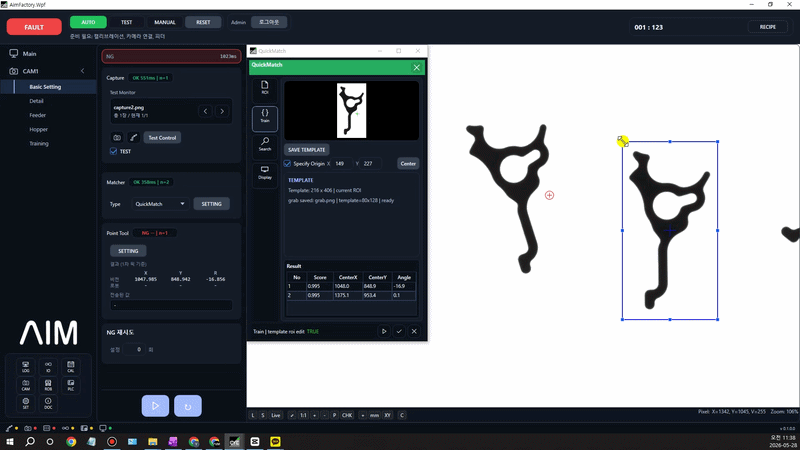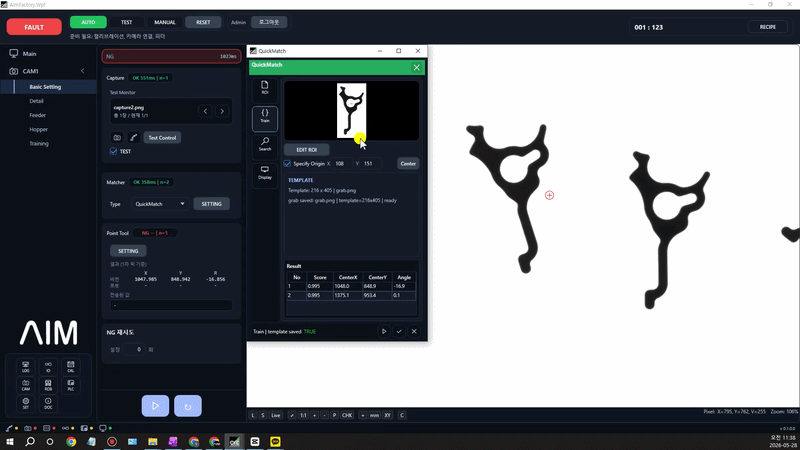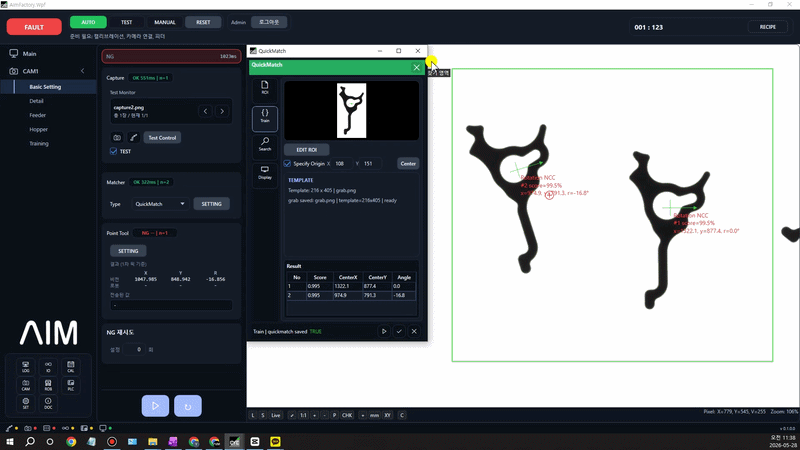
① マッチング設定
基準画像(テンプレート)を登録し、ROI・照明・露出条件を Recipe として保存します。
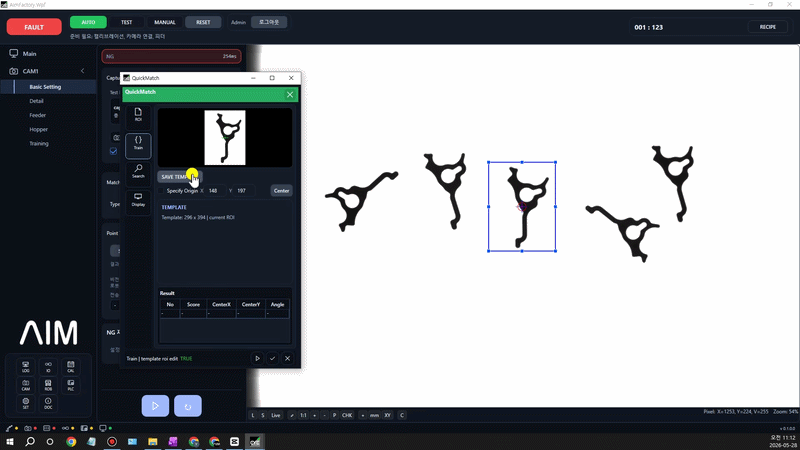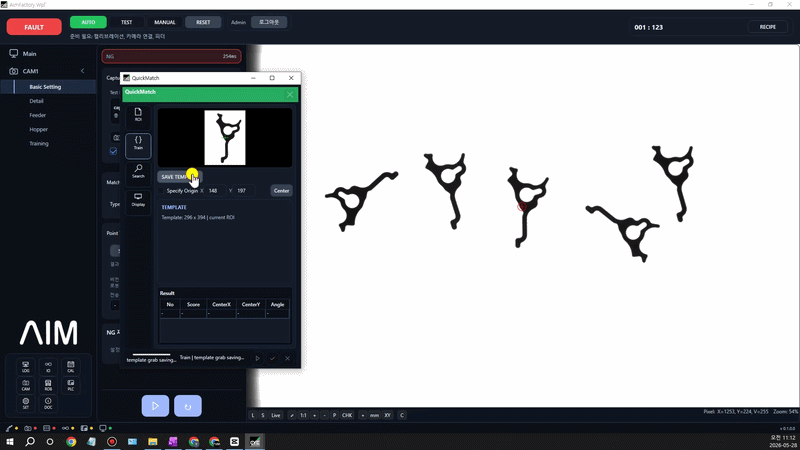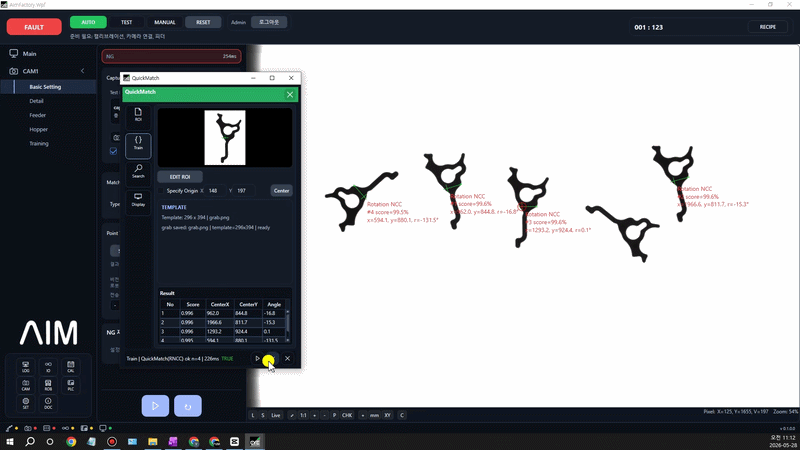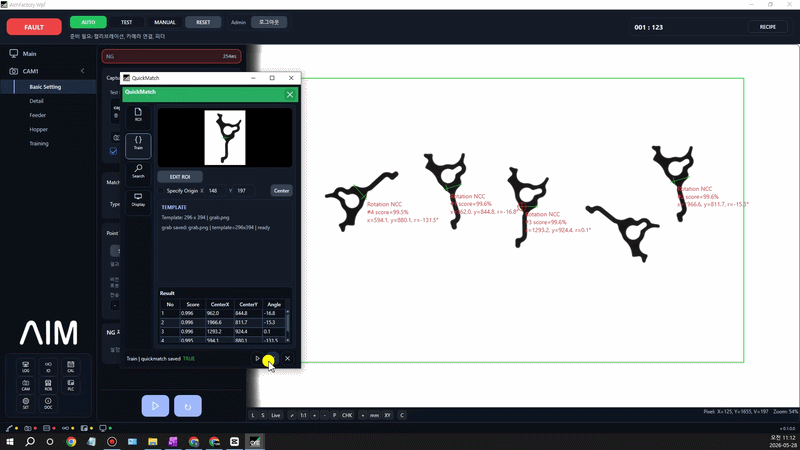
② 認識結果
部品の位置と回転角をリアルタイムで検出し、座標をロボットに渡します。
06
ロボットビジョンに必要な検査
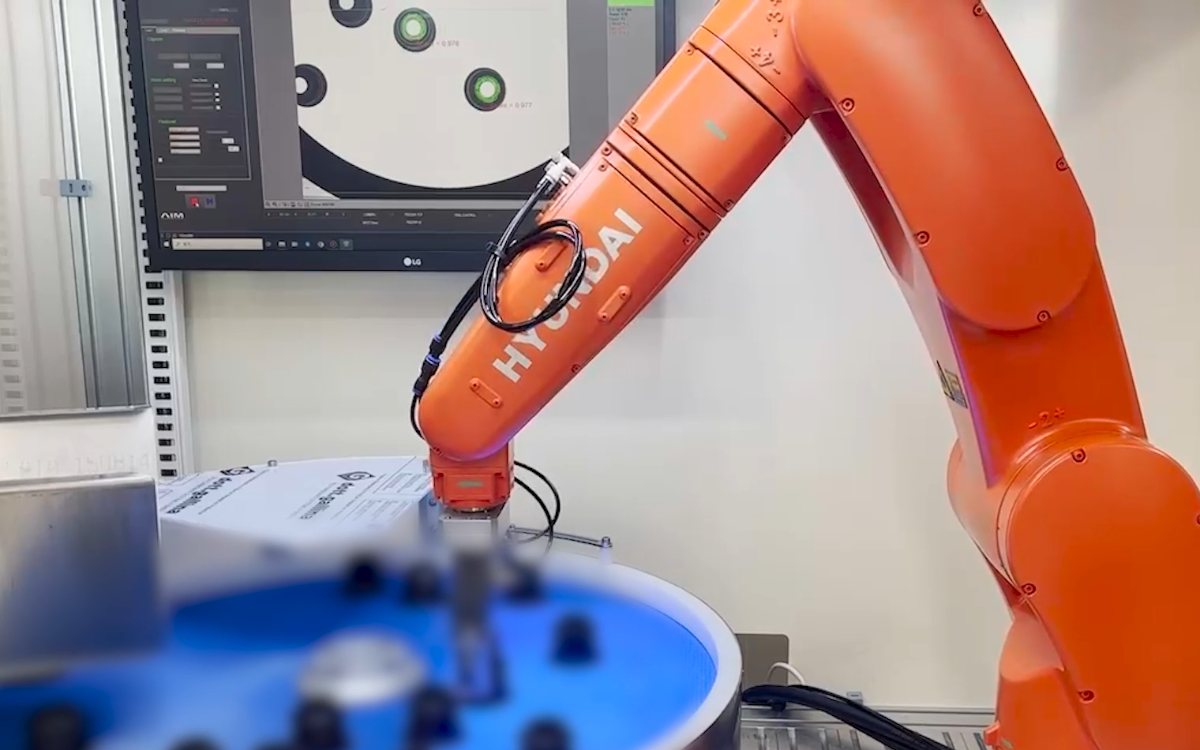
ピック自動化において、ビジョンの役割は「位置を探す」だけではありません。 部品を正しく掴めたか、向きは合っているか、次の工程へ進めるかも検査します。
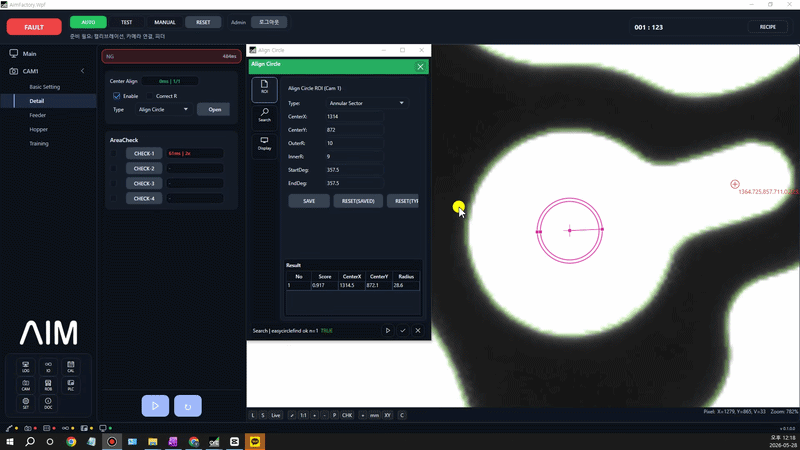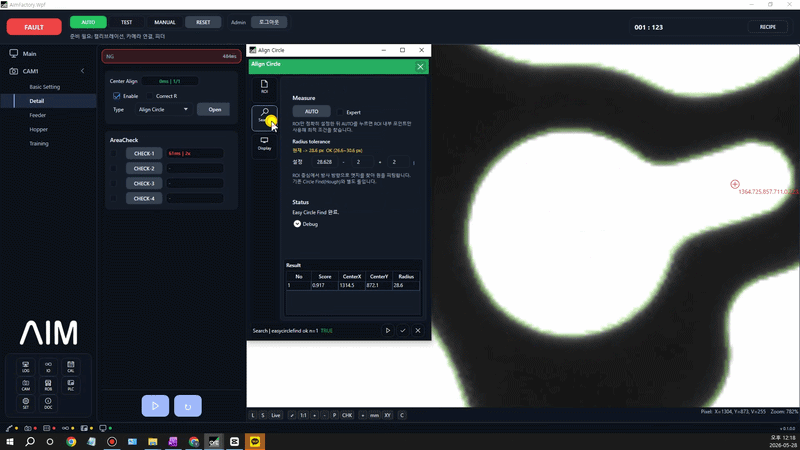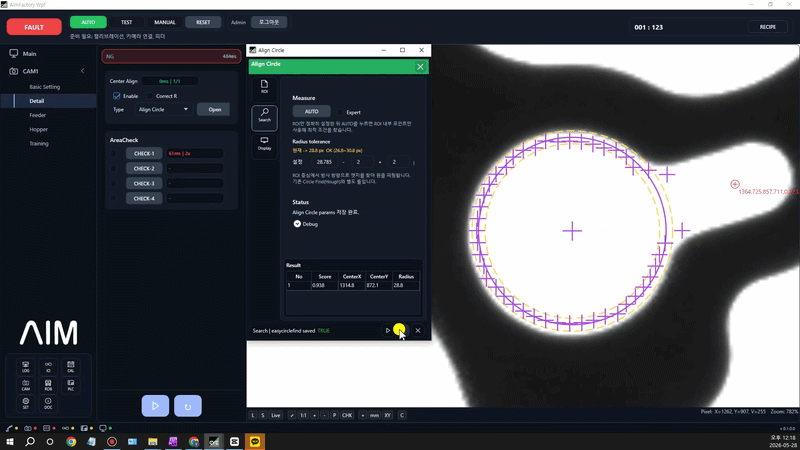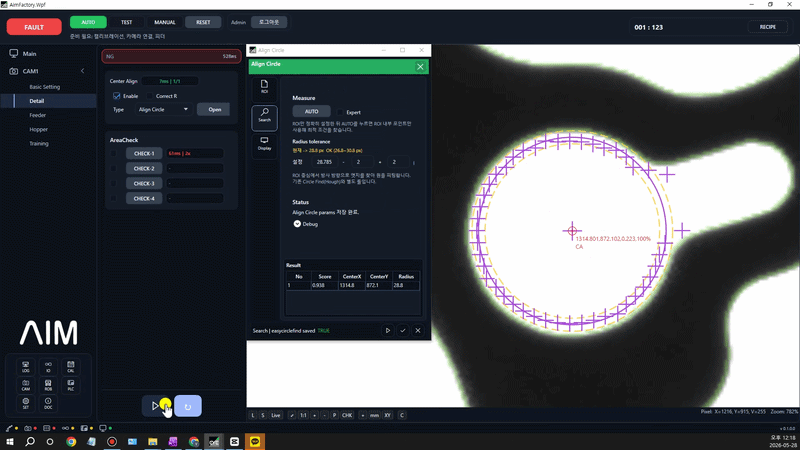
円中心補正
ピック前に部品の表裏と向きを確認し、向き不良を除外します。
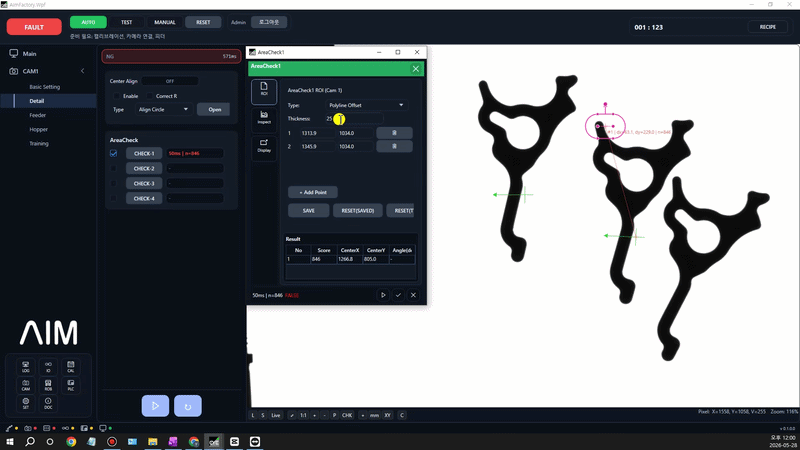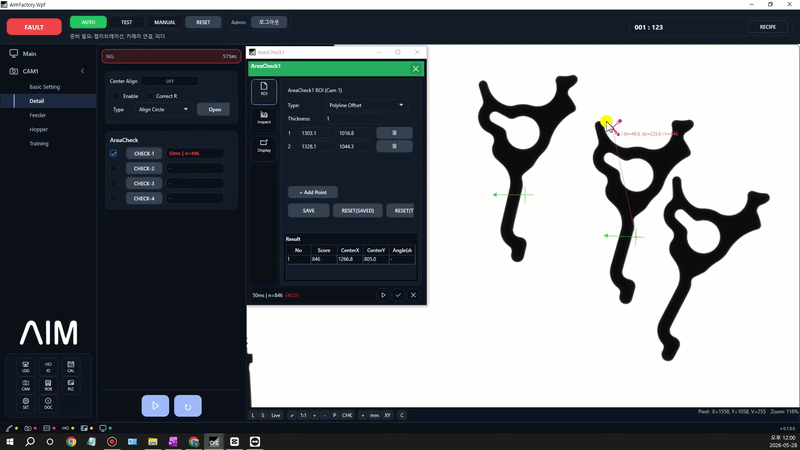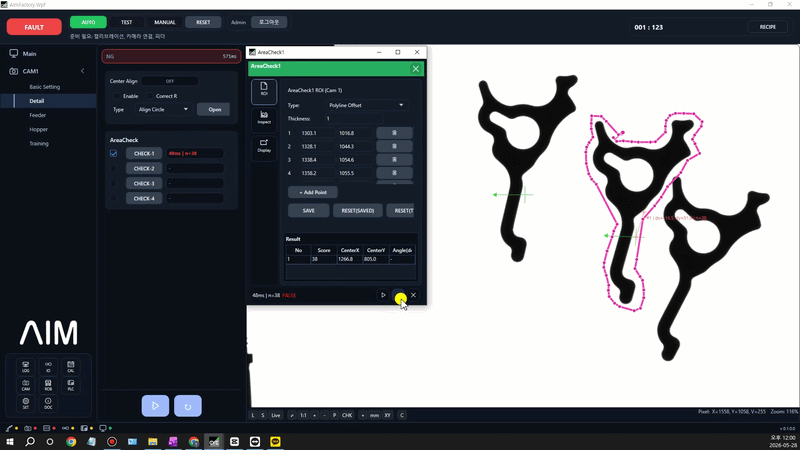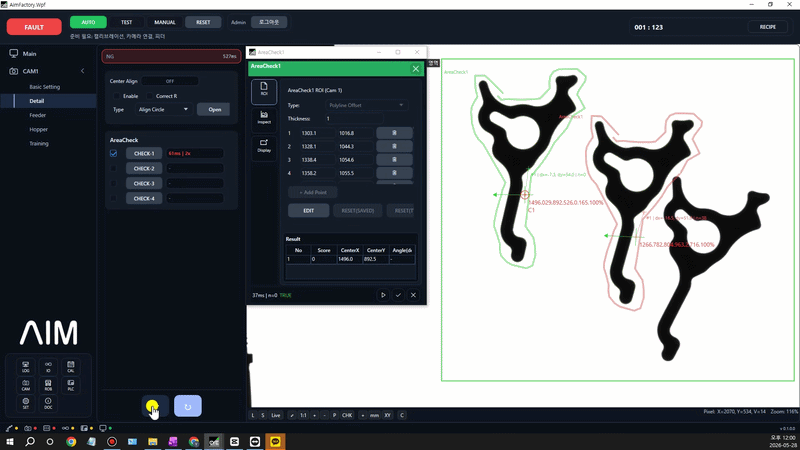
重なり検査
重なった部品を検出し、きれいに分離した部品だけをピック対象として選びます。
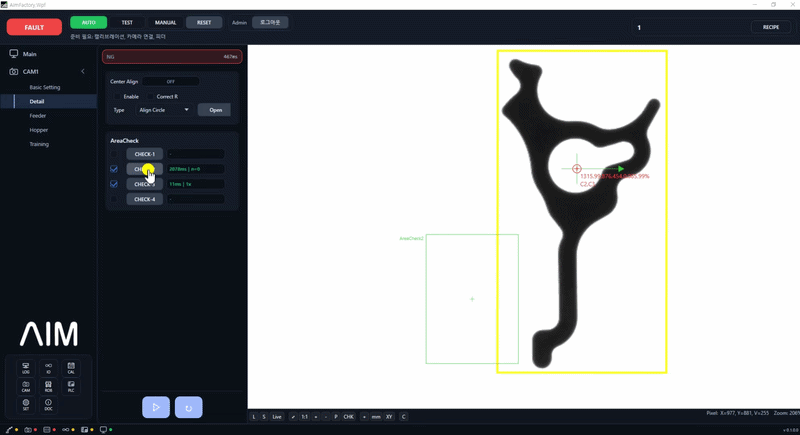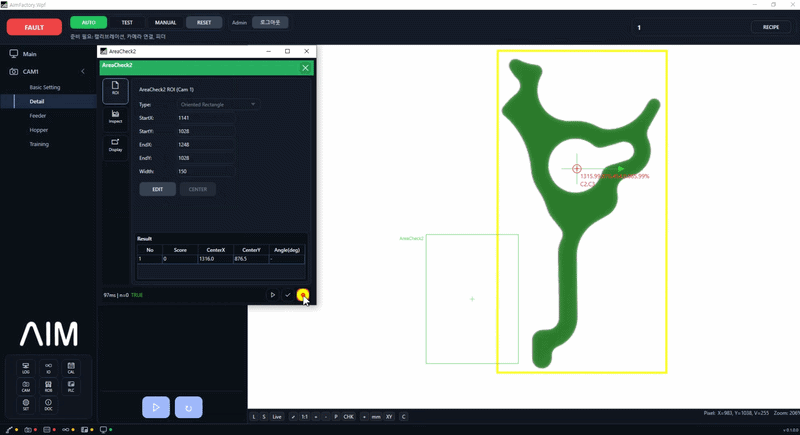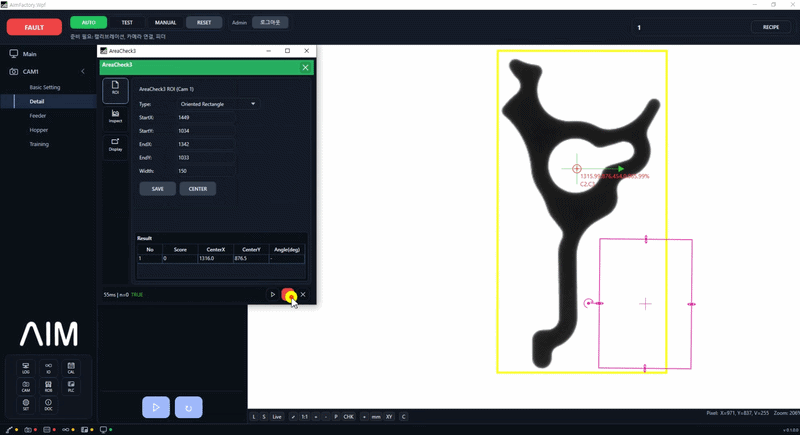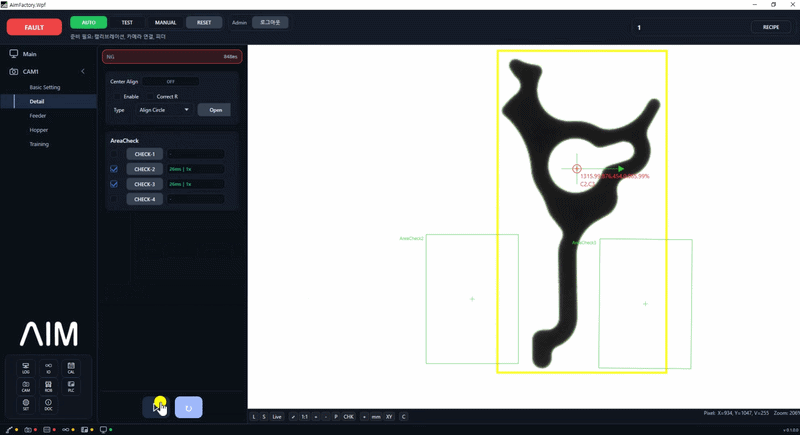
グリッパ検査
ピック後の把持状態を確認し、失敗や位置ずれを次の工程の前に除外します。


Products
ここまでが原理です。製品として導入するなら
上記の認識・座標合わせ・ロボット連携を実際に動かすのは AimFactoryCore です。 ビジョン単独の構成も可能です。
お使いの部品とロボットで動くか、確認しませんか?
お使いのロボット・部品の種類・工程条件をお知らせいただければ、適した構成を一緒に検討します。 ビジョンソフトウェアだけを単独で導入することもできます。