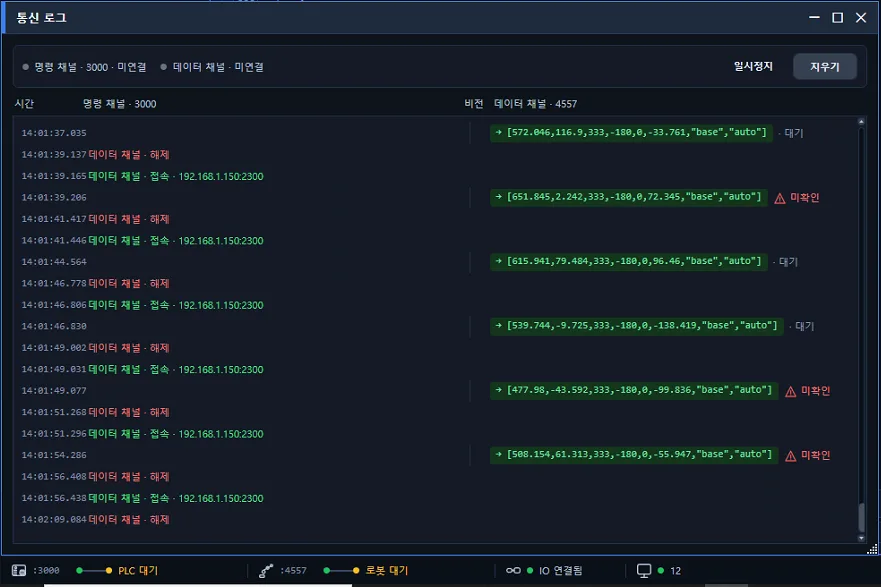
AimFactoryCore は、ほとんどの産業用ロボットと座標通信で接続します。現代ロボティクスでは、そこからもう一段階踏み込みます。ロボットプログラムそのものをビジョン画面の中で扱う専用連携です。7月のリリースにわたって出荷された内容をまとめます。
ロボットプログラムを開く別ウィンドウはありません
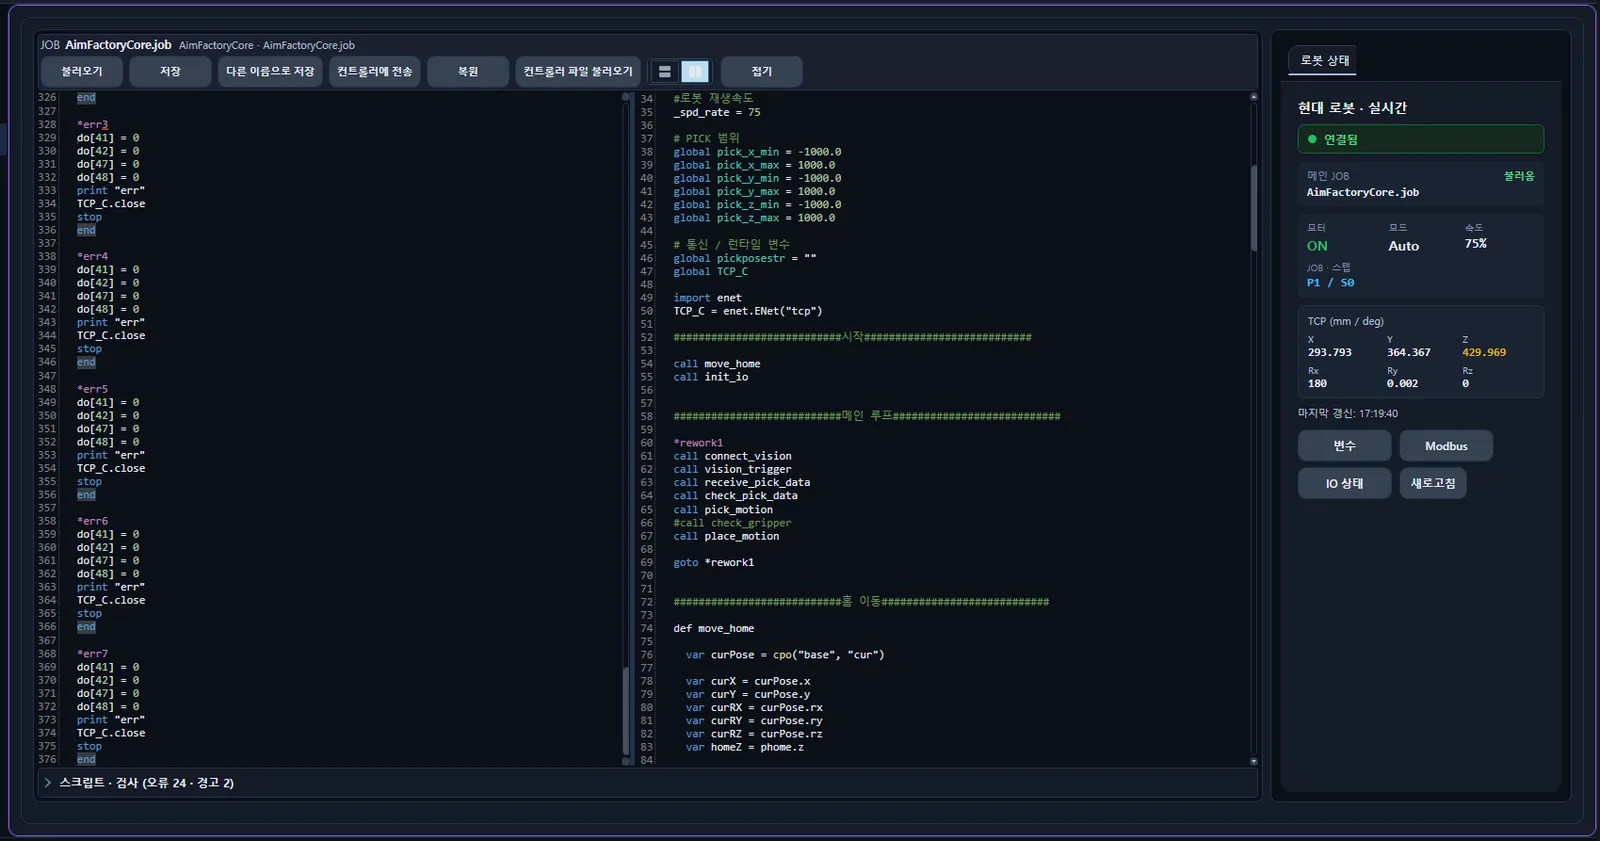
現代ロボティクス Hi6 の JOB スクリプトを、ビジョンとフィーダーを動かしているその画面の中でそのまま編集します。対になっていないブロックや存在しないラベルは保存前に下線で表示され、一覧でダブルクリックするとその行へ移動します。保存すると、そのレシピのフォルダーの中に入ります。品種ごとに異なるロボットプログラムが、それぞれ別に保持されます。
送信したプログラムをコントローラーから読み戻し、原文と照合します
プログラムの送信は、ロボットが接続されていて、自動運転がオフで、モーターがオフで、管理者としてログインしている状態でのみ開きます。上書きの直前にロボットの状態をもう一度確認し、その間に自動やモーターがオンになっていれば何も書き込まずに停止します。
送信後はコントローラーから再度読み込んで本文をそのまま比較し、異なれば以前の内容に戻します。送信直前の状態は、日付と時刻の付いたファイルとしてレシピフォルダーに残ります。
座標を目で読んで書き写すことはありません
ペンダントでロボットを目的の位置へ動かした後、画面の表でポイントを選んでボタンを押すと、いまロボットが報告している座標がそのポイントとプログラム本文の両方に入り、ファイルまで保存されます。括弧、カンマ、座標系の文字列を手で入力することはありません。変更前に既存の値と変更後の値を先に表示し、承認してから書き込みます。この機能は管理者権限で開きます。
品種を切り替えると、ロボットが先に切り替わります
1 つのレシピフォルダーの中に、カメラごとの撮影条件と検査領域、ロボットのツール値とピック高さ、フィーダーの振動条件、そしてロボットプログラムの原本が一緒に保存されます。PLC はスロット番号 1 つでその一式を呼び出します。
切替要求が来ると、ロボットプログラムを先にコントローラーへ書き込み、読み戻して確認してからビジョンレシピを適用します。確認に失敗した場合はコントローラーを以前の内容に戻し、ビジョンレシピは以前のものを維持したままアラームを出します。このとき PLC へ出力される現在のスロット番号も、以前の値のまま残ります。番号がそのままでアラームならロボット側、番号が変わっているのにアラームなら装置側というように、原因を絞り込めます。
Modbus で起動し、切断されれば再接続します
ロボットの Modbus 制御をオンにすると、ロボット状態リボンに起動、一時停止、停止、再開のボタンが表示されます。起動は、リモートとエラーの事前確認、自動モード、停止解除、モーター ON、条件確認、Start パルスの順に進み、段階ごとにコイルの状態を確認します。失敗した場合は、停止した箇所を知らせます。起動と再開は実行前に確認ウィンドウを表示します。
Modbus 接続はハートビートで監視します。静かに切れた接続も検出して自動的に再接続し、猶予時間を超えると上部バナーで通知します。
ツールキャリブレーション、現在座標をボタンで取り込みます
1 つの固定点の上でロボットを回転させて得た座標を円フィッティングし、ツール中心を計算します。各姿勢でロボットの現在座標をボタン 1 つで表に取り込み、値を修正すると自動的に再計算されます。半径偏差が ±mm で表示されるので、精度を目で確認できます。
対応範囲
- コントローラー:現代ロボティクス Hi6
- 通信:REST と Modbus TCP
- モデル:HH4、HH4E、HH7、HH7E、HH8 など Hi6 系列 6 軸