Agilebot は、現代ロボティクスとともに、AimFactoryCore がロボットプログラムまで扱う 2 つの専用連携のひとつです。イーサネットでコントローラーに直接接続し、ロボットの状態、座標、アラーム、プログラムをビジョン画面ひとつで処理します。7月31日の 0.1.0.7 リリースで大きく整備された内容をまとめます。
1 回の撮影で最大 6 個のピックを送ります
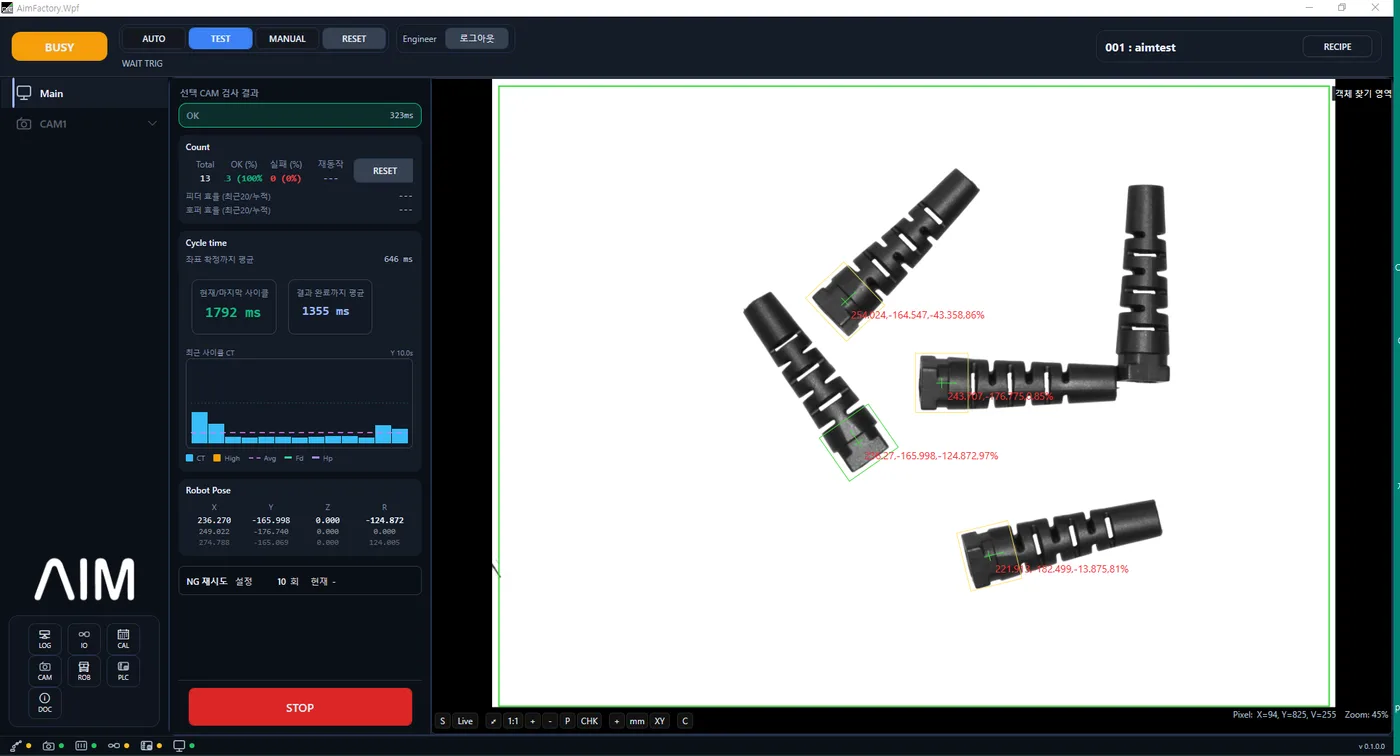
ビジョンが見つけたピックを 1 つずつ送る代わりに、1 回撮影した結果から最大 6 個のピックを連続レジスタに一度に書き込み、最後に個数を通知します。ロボットはその個数分を続けてピックします。ロボット側のプログラムは、個数が 0 なら待機、負の値なら NG に分岐する単純な構造です。
ピックレジスタのブロックとティーチングレジスタが重ならないよう、レジスタエディタがビジョンスロットを青色で表示します。
参考 — それで速度はどれだけ変わるのか。 この送信方式がサイクルにどのような差をもたらすのか、同じ作業条件で 3 通りを並べて比較しました。モーションブレンディングなしで座標 1 個、ブレンディングをオンにして座標 1 個、ブレンディングをオンにしてビジョン座標 6 個を一度に受け取る場合です。座標を先に受け取っておくと、ロボットが停止して撮影と通信を待つ区間が減ります。サイクルを並べて比較した映像は モーションブレンディングとビジョン座標 6 個受信 — ピック&プレースサイクル比較 にあります。
送ったものを確認するツールも一緒に入りました
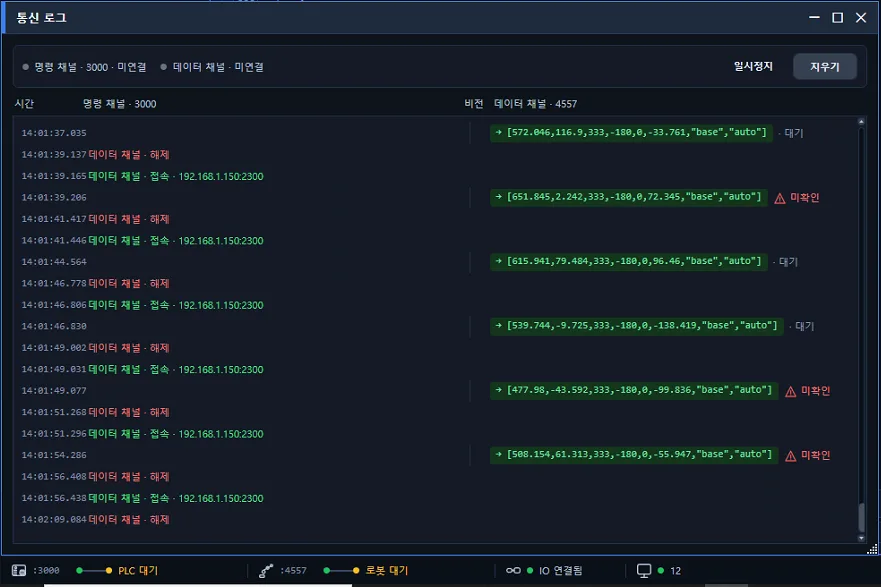
- ダッシュボードの最終送信欄に、時刻、OK/NG、ピック個数、レジスタ範囲が要約されます。2 ピック以上の場合は、送信ログウィンドウで NG と失敗を含む直近 50 件を確認できます。
- Point Tool のリードバックボタンで、コントローラーの実際のレジスタ値をピックブロックと個数まで読み戻します。
- レジスタエディタでロボット値読み取りボタンを押すと、個数を基準に有効な分だけ値が表示されます。
画面から送った値とロボットが受け取った値が同じかどうかを、担当者がその場で照合できます。
ロボットを PC 画面から動かします
Agilebot は AimFactoryCore 画面のジョグでロボットを動かします。ジョグループをコントローラー内に常駐させ、レジスタでゲートする方式に変更し、ボタンを離した瞬間にサーボが落ちていた問題を根本から防ぎました。目的の位置に止めた後、現在位置を選択したレジスタに記録すると、直交座標と関節座標、姿勢が一緒に保存されます。
スクリプトエディタ:コマンドを覚える必要はありません
BAS スクリプトを、ビジョンとフィーダーを動かしているその画面の中で編集します。
- 右クリックメニューとコマンドカタログからコマンドを選んで挿入し、変数と IO 名はサブメニューから選びます。
- 編集を止めると 0.4 秒後に自動で文法をチェックし、値をまだ教えていないポイントと未登録の変数は下線で表示します。
- 行末にグレーの名札が付き、レジスタ番号が何を意味するのかがすぐ読めます。
- 別のレシピからポイントとレジスタを選んで取り込めます。
- マルチピックの流れが入った基本テンプレートを提供します。
コントローラーへの送信は、画面の送信ボタンで担当者が直接行います。
状態パネル:非常停止と初期化をバナーの色で
コンパクトな固定幅パネルで、接続状態、モーター、非常停止、速度、メインプログラムのロード状態を 1 秒周期で更新します。非常停止と初期化の状態はバナーの色ですぐに区別でき、コントローラーのアラームはコードと発生時刻が記録され、別ウィンドウで詳細を確認できます。
既存ユーザーの皆さまへ
0.1.0.7 から、ロボットとやり取りするハンドシェイク値の規約が変わります。個数 0 は待機、1 から 6 はピック個数、負の値は最終 NG です。以前の 1=OK、2=NG 方式は使用しなくなるため、ロボット側の BAS プログラムを新しい規約に合わせて更新する必要があります。エディタの基本テンプレートを参考にするか、担当エンジニアにお問い合わせください。