ビジョンとフィーダーとロボットがそれぞれ上位 PLC に接続されると、PLC プログラムはその数だけ増えます。AimFactoryCore は、PLC の前に 1 台の装置として立ちます。
接続の方式は設備ごとに異なります
DIO ボードに接点の余裕がある設備もあれば、ボードがまったくない設備もあります。上位 PLC から品種番号まで送りたいラインもあれば、開始と停止の信号だけやり取りできれば十分なラインもあります。
問題は、この方式が設備を作る時点で決まってしまうことです。後から変えるには、接続する側も受ける側も作り直す必要がありました。
3 つの中から選びます
AimFactoryCore は、上位 PLC との接続方式を 3 つの中から選びます。
- 物理 DIO ハードワイヤ — 接点でやり取りする従来の方式
- TCP ソケットコマンド — 文字列コマンドでやり取りする方式
- Modbus TCP スレーブ — PLC がマスター、AimFactoryCore がスレーブ
DIO ボードのない設備でも、LAN ケーブル 1 本で運転できます。そして 3 つのチャネルは同じ実行コアを使います。 接続方式を後から変えても、ラインの動作は同じです。変わるのは接続の方法であって、設備がする仕事ではありません。
Modbus では PLC がマスターです
カメラ 4 台、フィーダー 4 台まで、トリガーと OK、NG、ホッパー、フィーダーの信号をコイルとして提供します。PLC は普段どおりの方法でコイルを読み書きします。
レシピの切替は一度に渡しません。切替信号で入り、目標スロットを書き、確定するという 2 段階です。そして 準備状態でのみ受け付けます。 運転中に誤った品種番号が入ってそのまま切り替わることを、順序で防いでいます。
PLC との通信が切れると、コマンドコイルをクリアします。信号が噛んだまま動き続ける区間を残さないためです。
いま何が接続されているかは画面の下で見ます

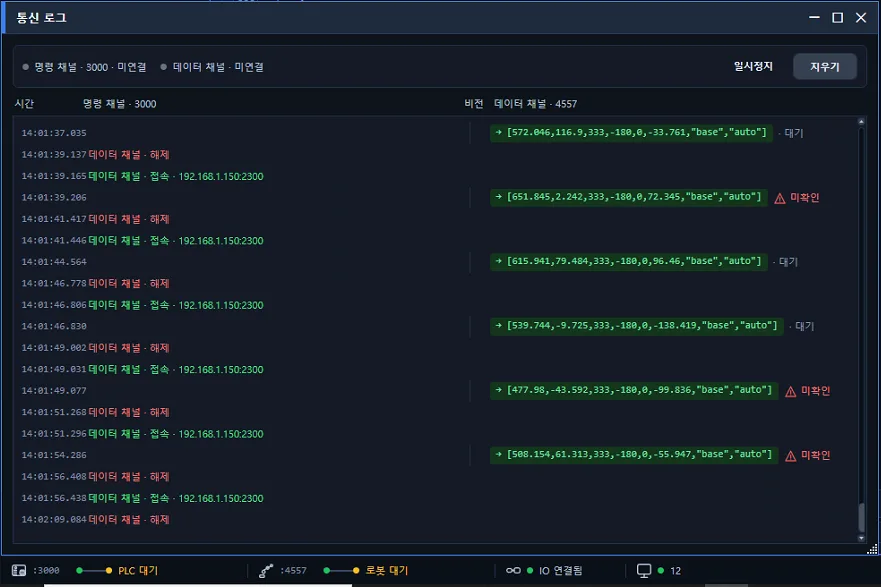
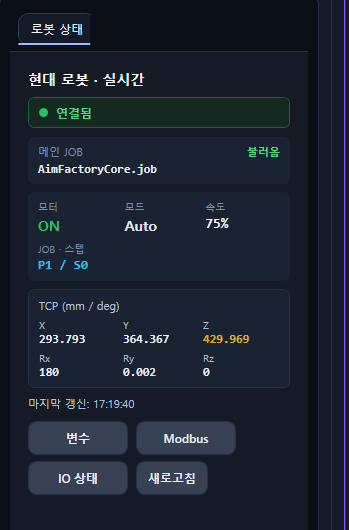
画面下部の状態バーが、PLC とロボット、IO の現在の状態をリアルタイムで表示します。接続されているのか、待機中なのか、切断されたのかを、別の場所へ確認しに行く必要はありません。
どのような現場に必要か
- DIO ボードがない、または空き接点が足りない設備
- 上位 PLC から品種切替まで掛けたいライン
- いまは接点で接続しているが、将来通信に切り替える可能性のある設備