ROBOT INTEGRATION
産業用ロボットビジョンの統合セットアップ — ロボット・ビジョン・フィーダを一つの流れに
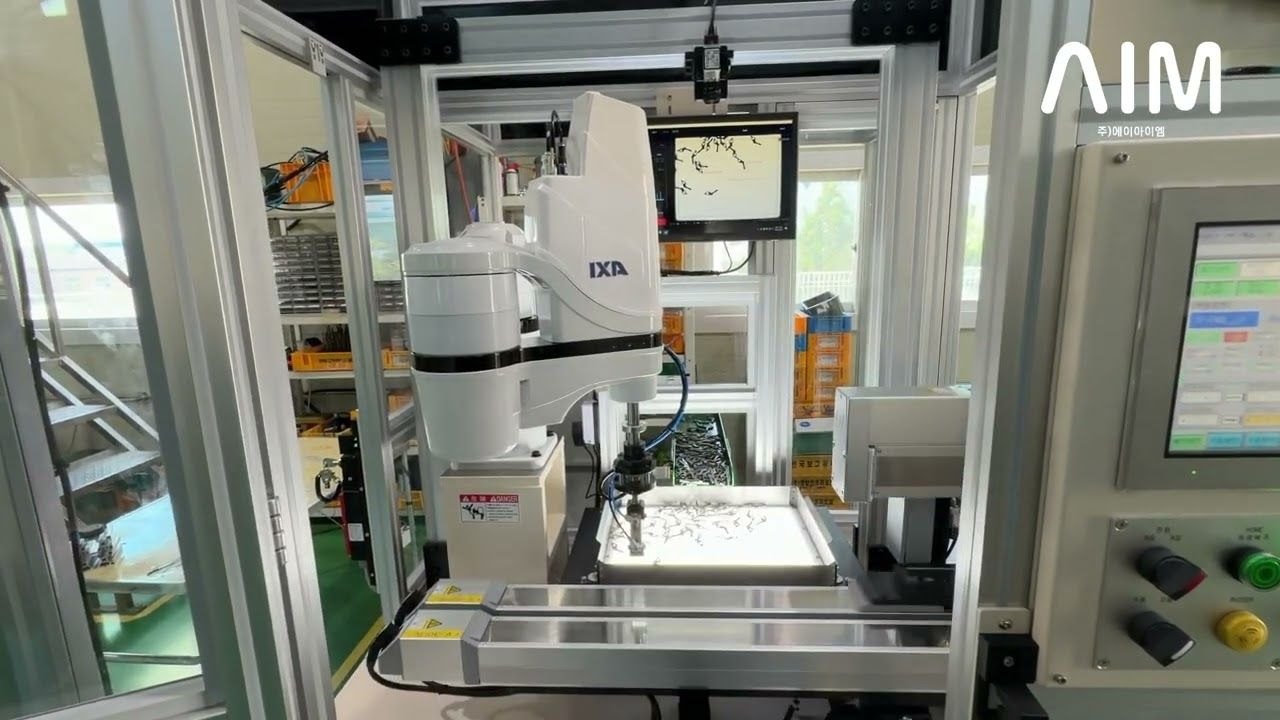
SI やロボットエンジニアが別々に行っていたロボット設定と連携を、ビジョン・フィーダと一緒に一つのセットアップにまとめます。ほとんどのロボットは当社からピック座標を受け取り、現代ロボティクスと Agilebot の 2 社については、ロボットプログラム自体を当社の画面で扱います。

専用連携 — 現代ロボティクス · Agilebot
IO · Modbus · TCP 標準通信
Recipe = ビジョン+ロボット+フィーダ
ビジョン・ロボット・フィーダを一緒に運用
WHY
なぜ統合セットアップか
これまで自動化セルは、ビジョン・ロボット・フィーダを別々に — それぞれ異なる専門家が個別にセットアップして構築されてきました。その結果、良品の部品でしか動かず、モデルの追加が難しいセルになります。AIM はセットアップの段階から、ビジョン・ロボット・フィーダを一つの流れにまとめます。
-
SI 負担の軽減
ロボット専門家を別途必要としません
多数のロボットは標準連携・2 社(現代ロボティクス・Agilebot)は専用連携 — 新しいロボットが入っても、セルのインターフェースを設計し直す必要がありません。
-
再現性
画面で確認できる座標合わせ
キャリブレーション結果の段階で、平均・最小・最大誤差が mm 単位で表示されます。誰がセットアップしても同じ手順で確認できます。
-
拡張性
Recipe でモデルを追加
モデルを追加してもセルを作り直しません。ビジョン・ロボット・フィーダを一つの Recipe にまとめて一緒に運用します。
CONTRAST
従来方式 vs AIM 統合
同じ自動化セルでも、セットアップの方式によって導入スケジュールと運用の安定性に大きな差が出ます。
| 項目 | 従来方式 | AIM 統合セットアップ |
|---|---|---|
| ロボット設定 | SI / ロボットエンジニアが別途実施 | AIM がビジョンと一緒に一つのセットアップにまとめる |
| 座標合わせ | 手動補正・作業者に依存 | キャリブレーション誤差を画面で mm 単位で確認 |
| 通信 | 案件ごとに IO/TCP を設計し直す | AimFactoryCore が標準インターフェースで吸収 |
| モデル追加 | ビジョン・ロボット・PLC をそれぞれ個別に修正 | Recipe 一つでビジョン・ロボット・フィーダを一括切り替え |
| 運用画面 | ビジョン/ロボットの画面が別々で、作業者の習得負担 | 一つの画面で運用 — ビジョン・ロボット・フィーダを統合 |
FLOW
統合セットアップの 4 ステップ
部品条件の確認から Recipe 登録まで — 一人がビジョン・ロボット・フィーダを一つの流れでセットアップします。
- 1
部品とセル条件の把握
部品の形状・材質・数量・ロボット機種を一緒に確認し、セットアップの範囲を定義します。
- 2
ビジョンとロボットの座標合わせ
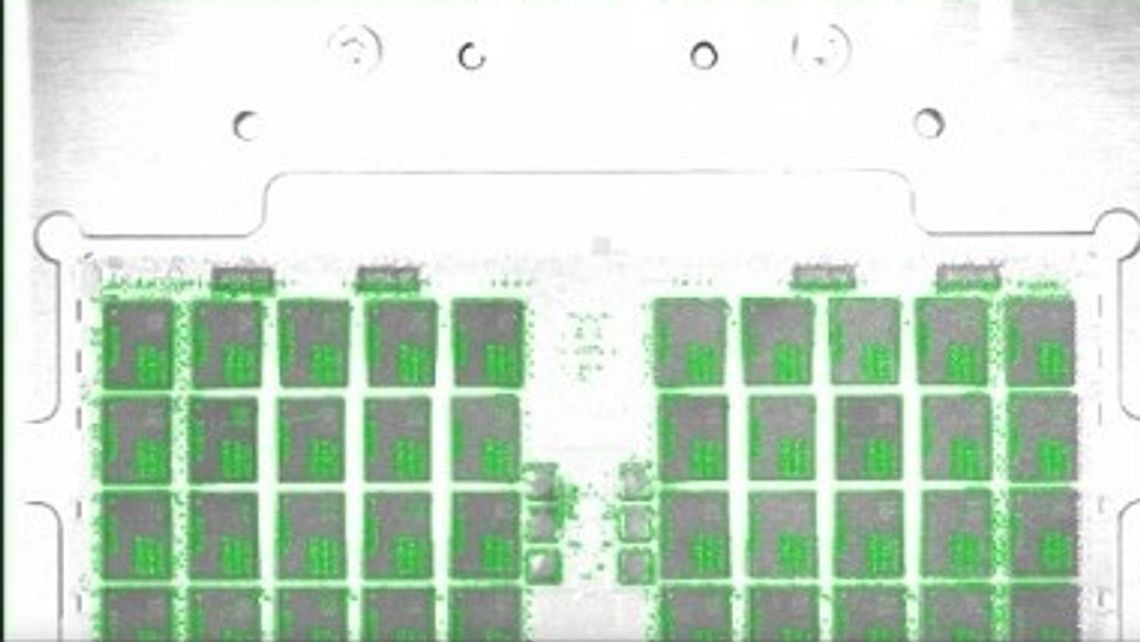
キャリブレーションワークフローで画像座標をロボット座標に変換します。9 姿勢のサンプルと残差検証。
- 3
ロボットインターフェースの接続
AimFactoryCore がロボット/PLC プロトコルを標準化します。信号・トリガ・シーケンスを一か所で定義します。
- 4
Recipe 登録と動作検証
モデルごとのビジョン条件・ロボット経路・フィーダパターンを Recipe にまとめ、モデル切り替えと再現性を確認します。
BRANDS
標準インターフェースで対応するロボット・PLC ブランド
新しいロボットブランドが入っても、セルのインターフェースを書き直す必要はありません。AimFactoryCore が通信を標準化して吸収します。
- ABB
- FANUC
- KUKA
- Yaskawa
- Mitsubishi
- Hyundai
- Doosan
- Universal Robots
- TM Robot (Techman)
- Hanwha
- Rainbow
- Omron
- Denso
- Stäubli
- Kawasaki
- Nachi
- Epson
- Comau
- Yamaha
- JAKA
* 上記は代表的な例です。その他のブランドは案件ごとに対応を検討します。
SIGNALS
誰がどの信号を受けるか — 一目で
AimFactoryCore は、ロボット・PLC・ビジョン・フィーダ間の信号の流れを一か所で整理します。現場からは「何がどこからどこへ行くか」だけを見ればよくなります。
- 01 ビジョン ロボット
ピック座標とトリガを送ります(TCP/IP または IO)。座標はすでにロボット座標に変換済みなので、ロボット側で別途補正する必要はありません。
- 02 PLC ライン
シーケンス・インターロック・安全を共有します。AimFactoryCore が信号を整理してから PLC に渡すため、PLC ロジックはシンプルなままです。
- 03 ビジョン フィーダ
ビジョンが振動・回転パターンを直接制御します。ホッパーと照明の同期も同じ場所で扱います。
- 04 AimFactoryCore 全体
Recipe 一つで HMI → PLC → ロボット → ビジョン → フィーダを同時に切り替えます。作業者はモデル名を選ぶだけです。
START
ロボットのセットアップと連携を一緒に検討します。
現在お使いのロボット・PLC と部品条件をお知らせいただければ、統合セットアップの可否とスケジュールを一緒に検討します。