Recipe ベースのモデル変更
製品ごとのフィーダ条件・ビジョン条件・ロボットピック条件を Recipe にまとめて管理します。モデル変更時に関連条件を一緒に読み込みます。
MULTI-MODEL
ビジョン・ロボット・フィーダの条件を一つの Recipe にまとめてモデルを切り替えます。作業者はモデル名を選ぶだけで、ビジョン・ロボット・フィーダが一緒に切り替わります。
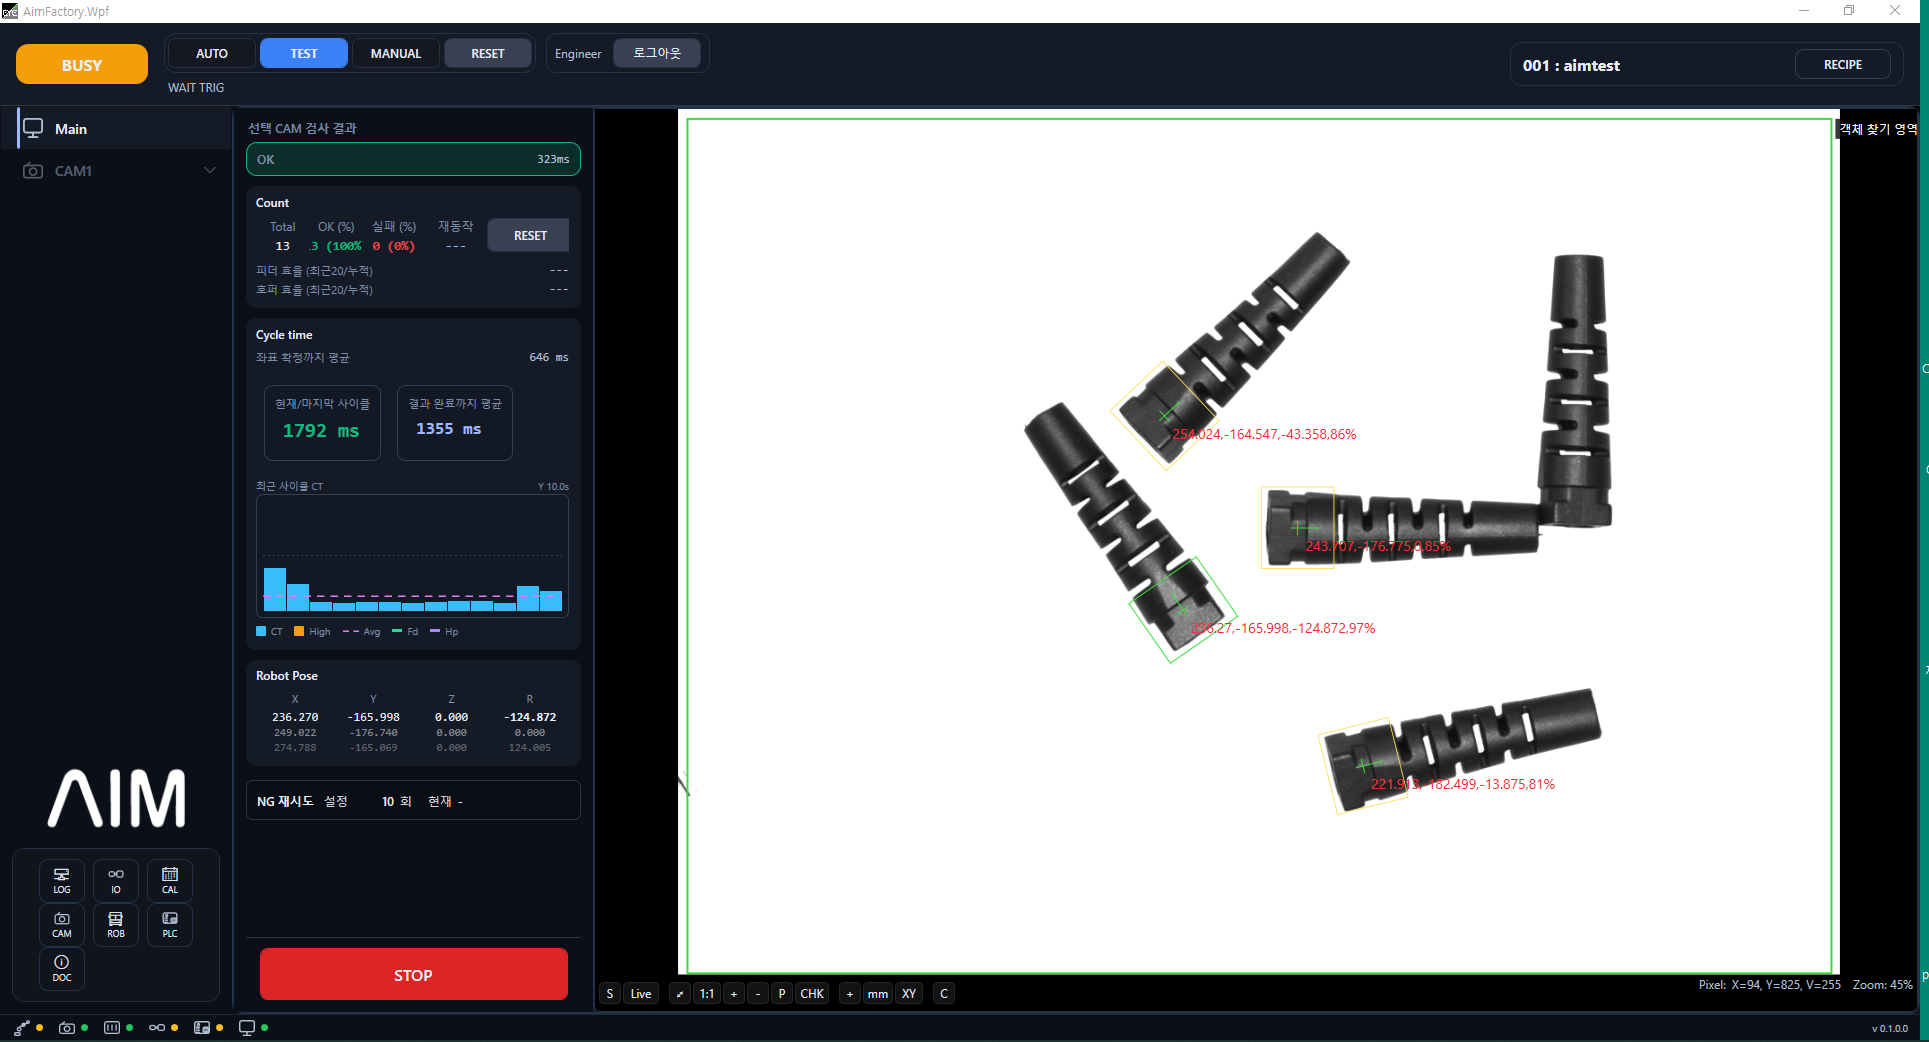
Recipe = ビジョン+ロボット+フィーダ
数十のモデルを一緒に運用
ビジョン・ロボット・フィーダを一緒に運用
1 回の撮影でのピック座標
WHY
モデルが変わるたびにビジョン条件・ロボット経路・フィーダパターンをそれぞれ調整し直さなければならないと、運用が揺らぎます。AIM はセットアップの段階からこれらの条件をまとめ、モデル切り替えを安定させます。
従来方式
ビジョンエンジニア・ロボットエンジニア・フィーダエンジニアがそれぞれ条件を合わせ直します。ラインは 30 分~2 時間止まります。
AIM の方式
ビジョン・ロボット・フィーダの条件を一つの Recipe にまとめます。作業者がモデルを選ぶと、すべての条件が自動で読み込まれます。
結果
検証サイクルの後に生産を再開します。モデルが増えても運用は安定したままです。
RECIPE
作業者が知っておくのは 4 つだけです。その中の詳細な条件は AimFactoryCore が管理します。
このモデルをどう見て、どこをピックするか
どの姿勢でアプローチし、どこへ運ぶか
部品をどう広げ、どう供給するか
サイクル・エラー・表示情報をどう扱うか
FLOW
モデルの選択から生産再開まで — 作業者が行う 4 つのステップです。
AimFactoryCore の運用画面でモデルを選択します。作業者はモデル名だけ知っていれば十分です。
Recipe が HMI → PLC → ロボット → ビジョン → フィーダへ自動で読み込まれます。手動変更はありません。
1~2 個のテスト部品で認識・ピックアップ・配置を確認します。失敗は表示され、復旧します。
座標合わせと再現性が確認できたら生産を再開します。シフト交代も同じ流れです。
OPERATION
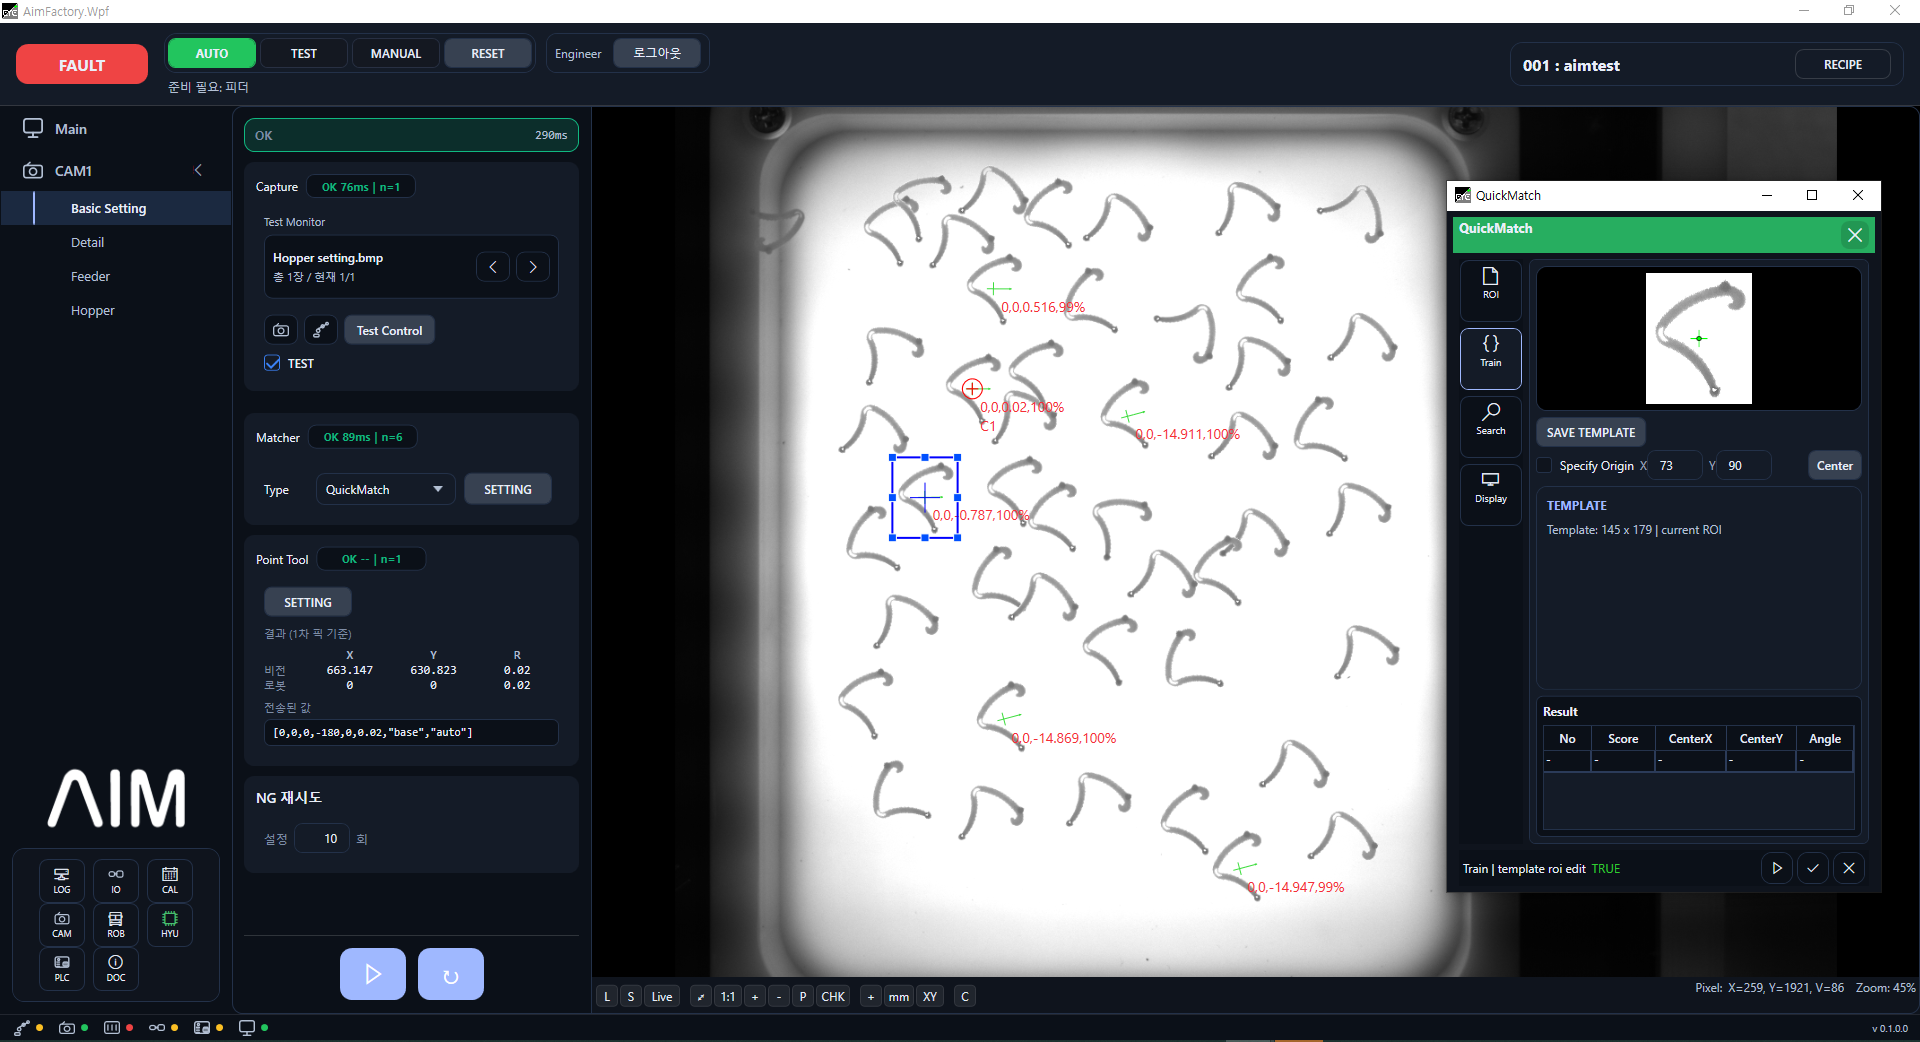
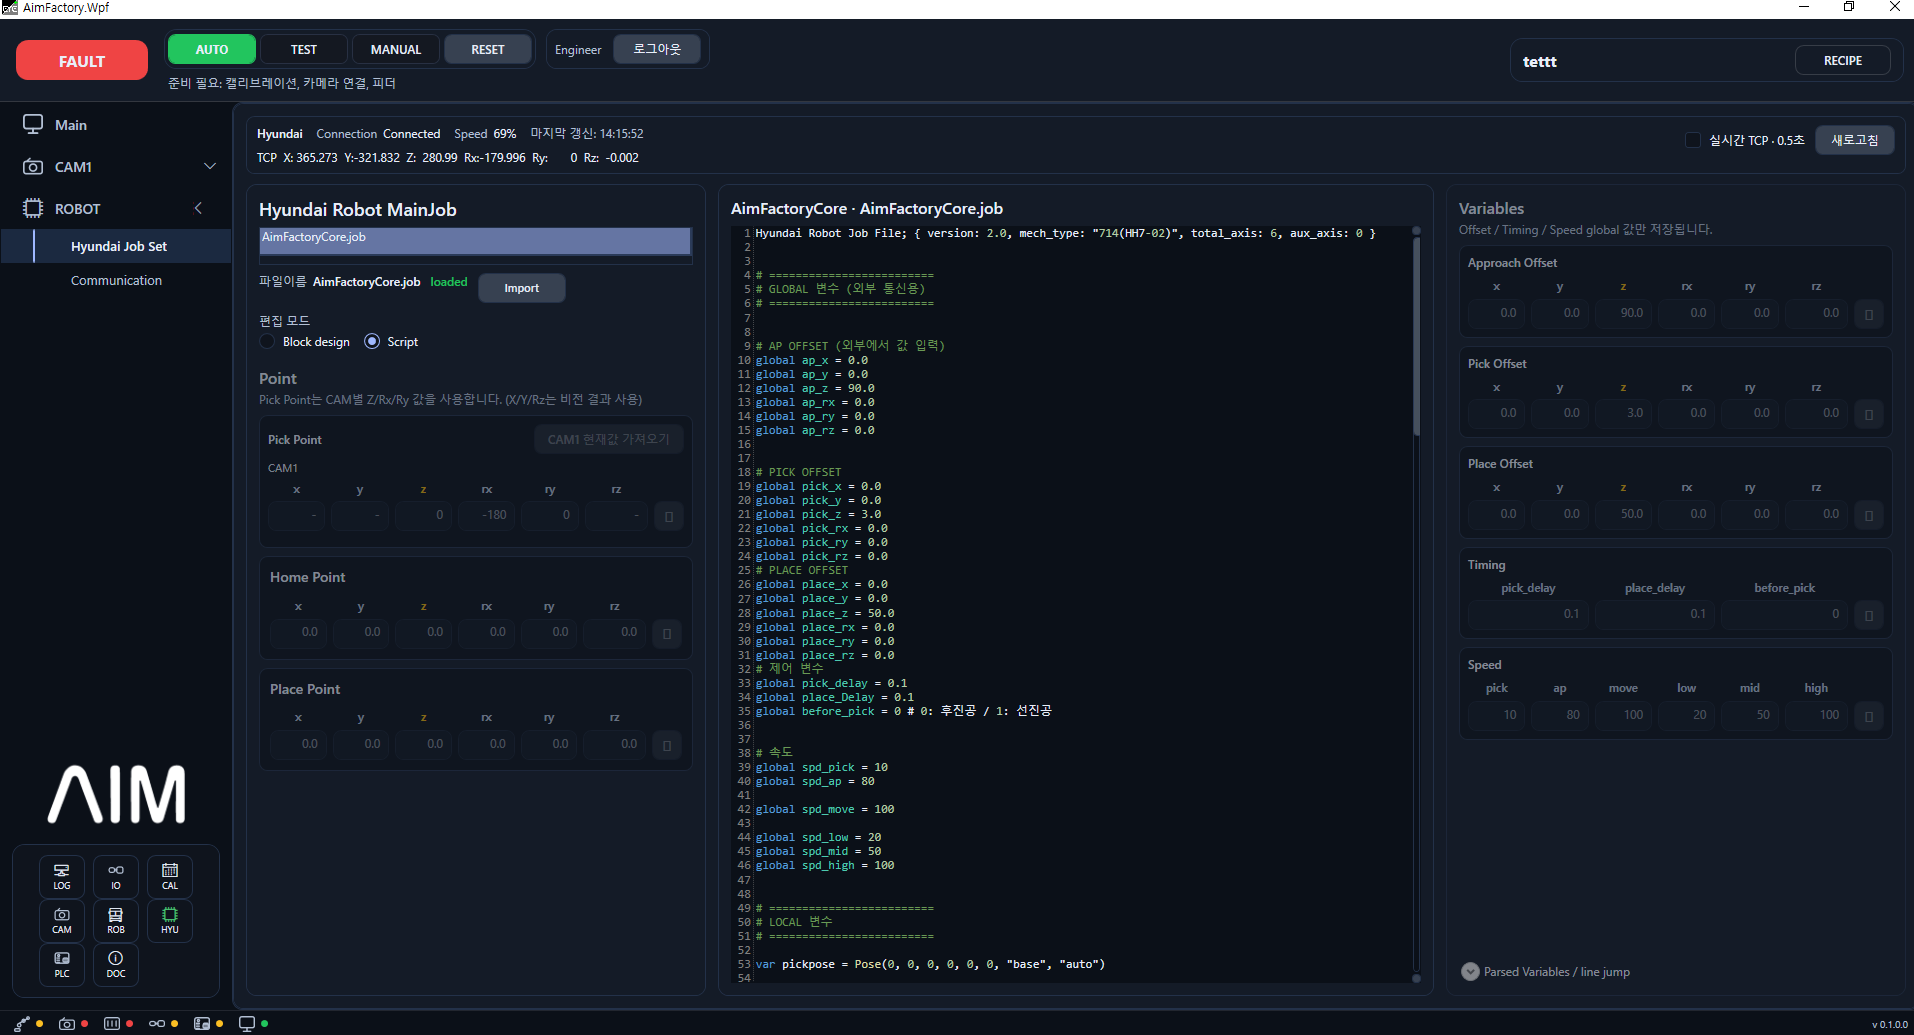
Recipe の選択、ビジョン設定、ロボットプログラムがすべて一つの運用画面にあります。作業者は画面を切り替えずに作業できます。
統合運用
AIM は製品ごとの Recipe を基準に、フィーダ条件・ビジョン認識・ロボット座標・PLC/Robot 信号を一つの運用フローにつなぎます。
製品を切り替えると必要な条件が一緒に読み込まれ、運用中はどの段階で問題が起きたかをフロー基準で確認できます。
AimFactoryCore Operation
Product B Recipe
Product B Loaded
Model B / Score 86 / Pick OK
Vibration 58 / Supply OK
Ready → Trigger → Done
Position OK / Overlap Clear
Guidance Flow
製品ごとのフィーダ条件・ビジョン条件・ロボットピック条件を Recipe にまとめて管理します。モデル変更時に関連条件を一緒に読み込みます。
ビジョン認識結果をロボットが使える座標とピック基準につなぎます。座標合わせと位置補正の流れを運用画面の中に含めます。
フィーダ動作・供給状態・Robot/PLC 運転信号を生産順序に合わせてつなぎます。Ready・Trigger・Done・Error の流れを現場基準で整理します。
セットアップ・モニタリング・ピック可否・エラー原因の確認を一つの画面で続けられます。教育動画とリモート支援で現場運用を助けます。
DEMO
現代ロボティクス × AIVE — 一つのセルで複数の部品とフィーダを一緒に制御した事例です。
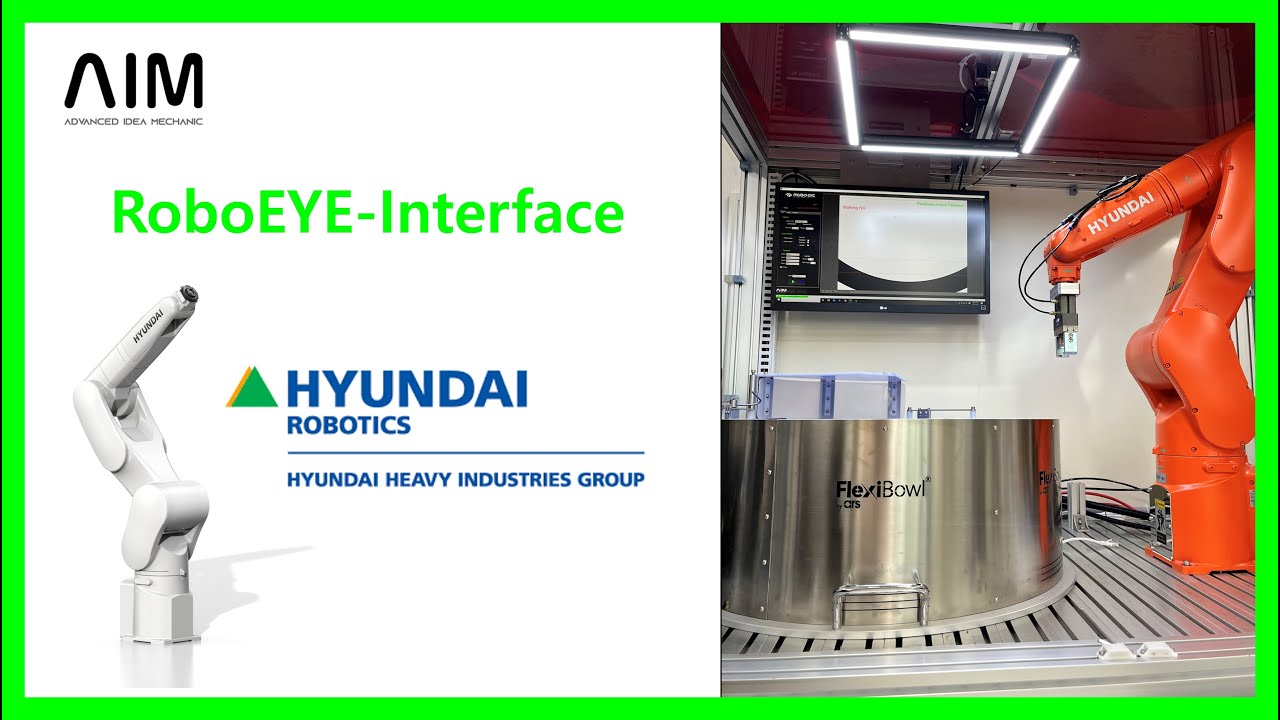
現代ロボティクス × AIVE フレキシブルフィーダ — フル制御
ROBOEYE 2D ビジョンがフレキシブルフィーダと FlexiBowl を一緒に制御する、実際の Pick & Place 自動化事例です。
START
現在運用中のモデル数と切り替えにかかる時間をお知らせいただければ、Recipe 構造を一緒に検討します。