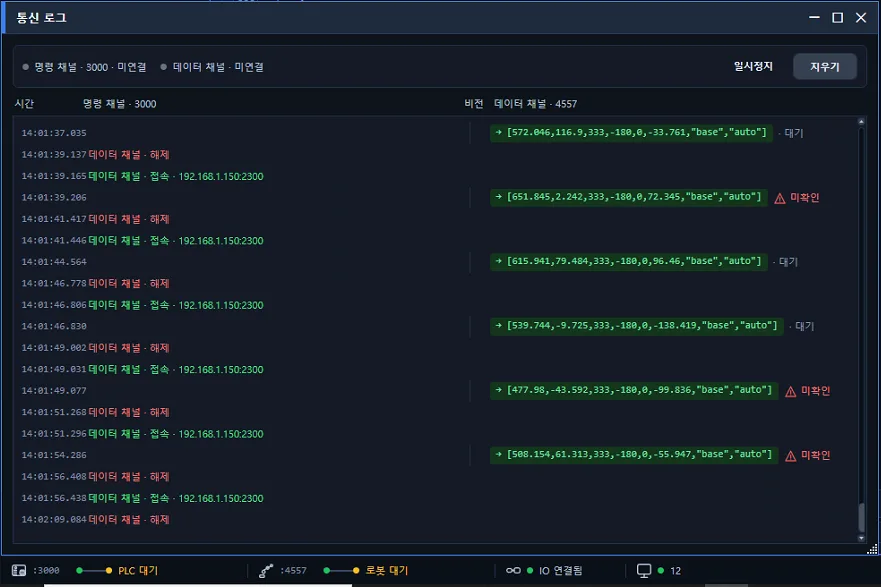
品種を切り替えるとき最も危険な瞬間は、ビジョンは切り替わったのにロボットがまだ切り替わっていない、その間です。座標は新しい部品なのに、動作は古い部品のままです。
順序がずれると、人が防ぐしかありませんでした
ビジョンレシピとロボットプログラムが別々に管理されていると、両方を一緒に切り替える作業は作業者の手と記憶に委ねられます。一方を変えてもう一方を忘れても、ラインはそのまま動きます。止まらないからこそ、より危険です。
そのため現場では、品種を切り替えるたびに確認する手順を設けます。手順は、人が忙しいときに真っ先に飛ばされます。
ロボットを先に切り替え、検証に成功してからビジョンを切り替えます
現代ロボティクス構成では、レシピ切替要求が来ると ロボットプログラムを先にコントローラーへ書き込みます。 そして検証に成功してから、ビジョンレシピを適用します。
検証に失敗した場合は、以前のレシピをそのまま維持し、アラームを出します。新しい品種へ中途半端に移る代わりに、切り替わる前の状態で止まります。
ロボットだけが古いプログラムで動く区間を、作業者の注意ではなく 順序で 防ぎました。
起動時と START でも再度合わせます
電源を入れたときと START を押したときにも、現在のレシピのロボットプログラムを再度合わせます。昨日最後に何を動かしていたとしても、今日の最初のサイクルは、いま選択されているレシピと同じ状態から始まります。
いま何がロードされているかを画面が知っています
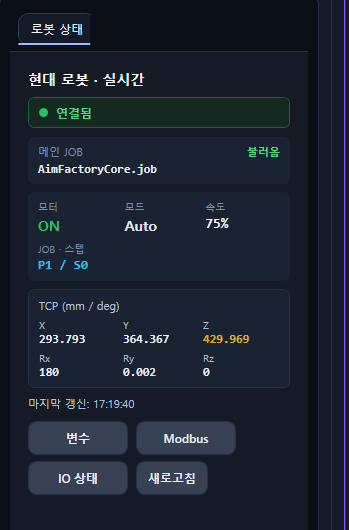
ロボット状態パネルが、コントローラーの現在の状態をリアルタイムで表示します。接続の有無、いまロードされているメイン JOB の名前、モーターとモードと速度、JOB とステップ番号、そして TCP 座標がひとつの画面にあります。最後に更新された時刻も一緒に表示されます。
「切り替わったはず」ではなく、「何がロードされている」を画面で読み取ります。
どのような現場に必要か
- 1 日に何度も品種を切り替えるライン
- 上位 PLC が品種番号を送ってくる構成
- 交代の引き継ぎ中に切替が発生する設備