
Research Note 01
FANUC 連携 — KAREL ベースの初期モデル
FANUC KAREL で AIVE の TCP 通信をラップした初期の Plug-in 構造です。現在の AimFactoryCore FANUC 連携の基盤になりました。
- FANUC KAREL
- Call AIVEReady()
- Call AIVEManual(mm,hz,sec)
- 9段階インストール
- AimFactoryCore へ統合
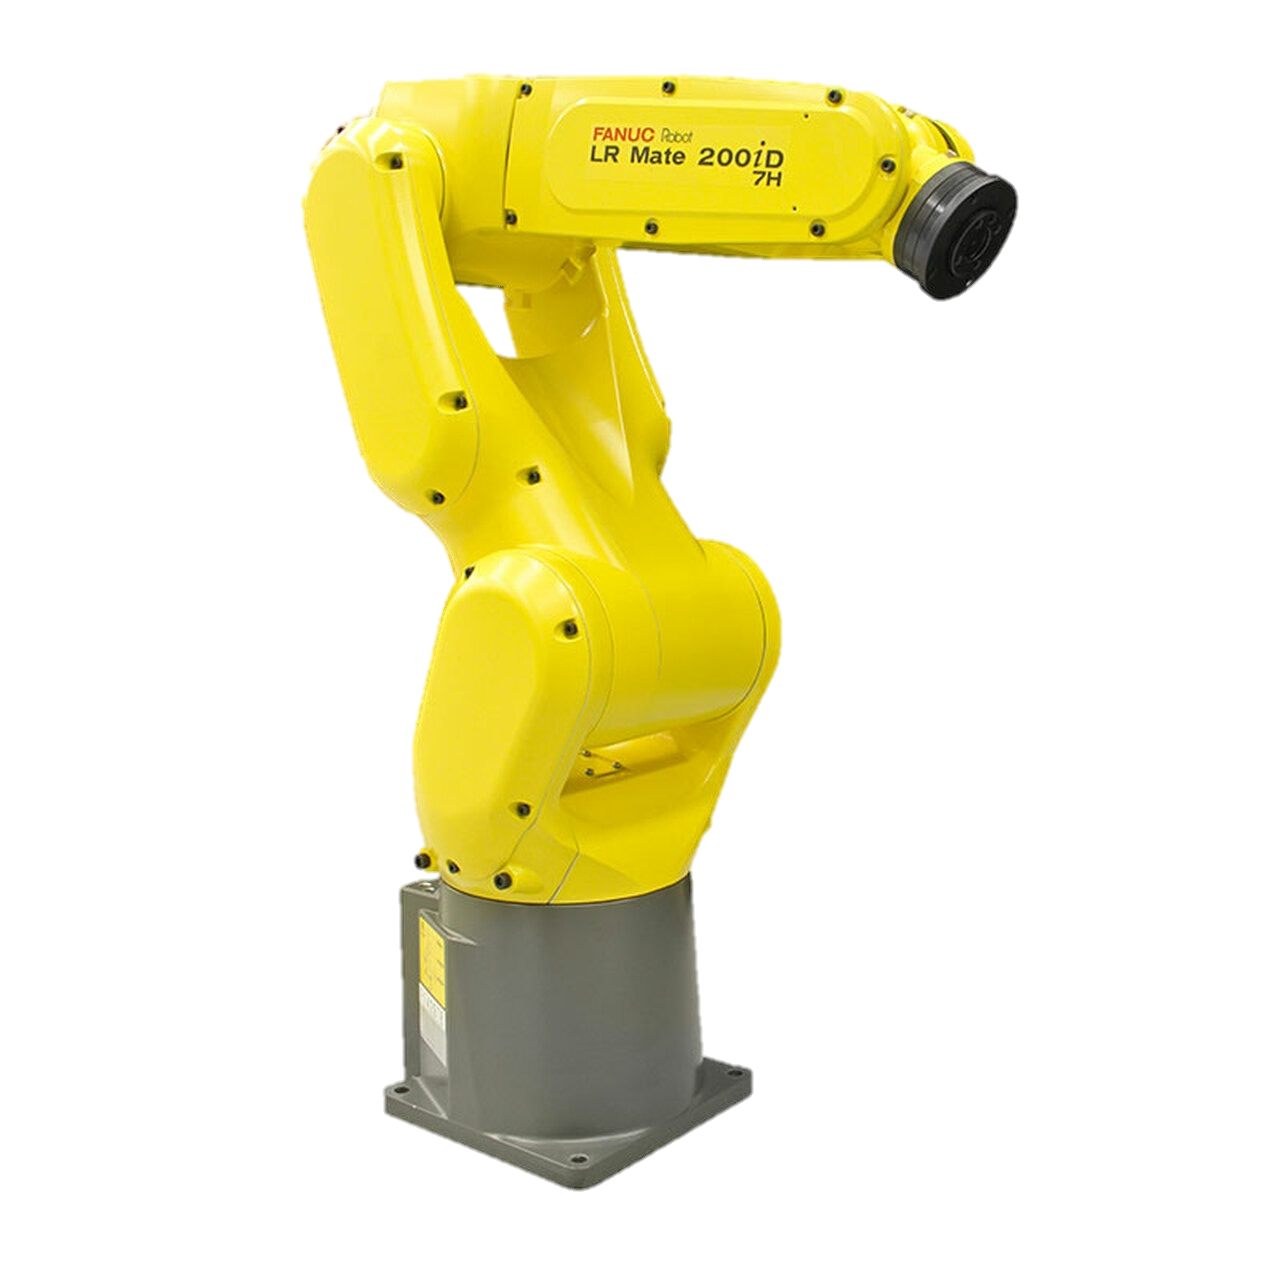
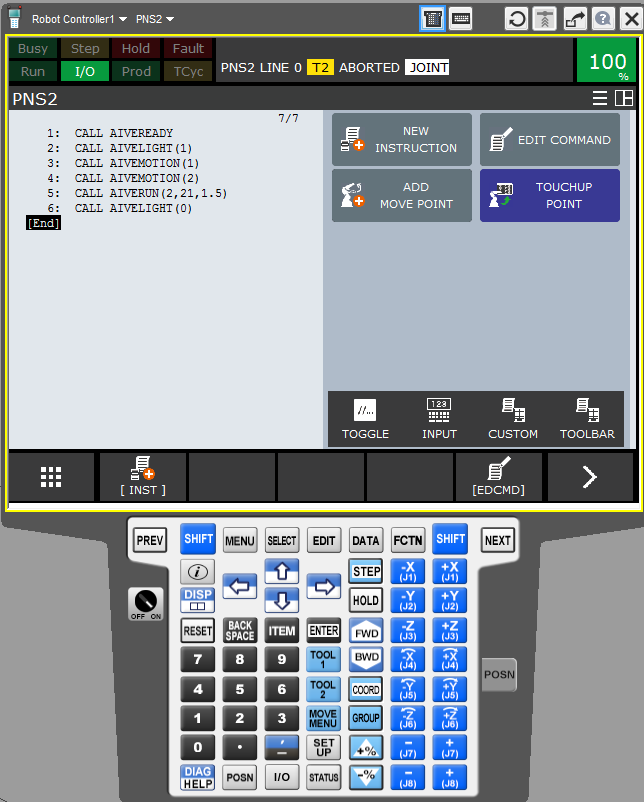
FANUC では、TP プログラムではなく KAREL 言語で TCP/IP 通信ロジックを実装しました。Epson の RC+ SPEL+、KUKA の KRL と同様に、Call AIVEReady、Call AIVELight(1/0)、Call AIVEMotion(1/2)、Call AIVEManual(mm,hz,sec) の形で AIVE プロトコル文字列をラップしました。
インストールは9段階で、他のブランドより複雑です。コントローラに KAREL ファイルをロードし、通信ポートを設定する過程が FANUC 特有の手順で行われます。それでも完了後は、TP プログラムから Call AIVEREADY のように簡単に呼び出せます。
この Plug-in も FANUC ユーザーと AIVE ユーザーに無償で配布しました。エンジニアが TCP/IP ソケット通信を直接扱わなくても AIVE を制御できるようにするという共通の目標から、Epson・KUKA・Stäubli・UR・FANUC 全ブランドの Plug-in が生まれました。
ここで検証した KAREL ベースの通信構造と AIVE プロトコルの処理方式が、現在の AimFactoryCore の FANUC 直接連携の基盤になりました。
この技術は、今の製品の中にあります
研究ノートで検証された構造は、現在 AimFactoryCore と Robot Suite の一部になっています。