
Research Note 02
Universal Robots 連携 — URCaps Plug-in
PolyScope の URCaps で AIVE を最大4台同時に接続し、ビジョンの高さ補正まで UI 内で処理します。
- Universal Robots
- URCaps
- PolyScope
- 最大4台同時接続
- HomeOffset 高さ補正
- AIVE 基本プロトコル
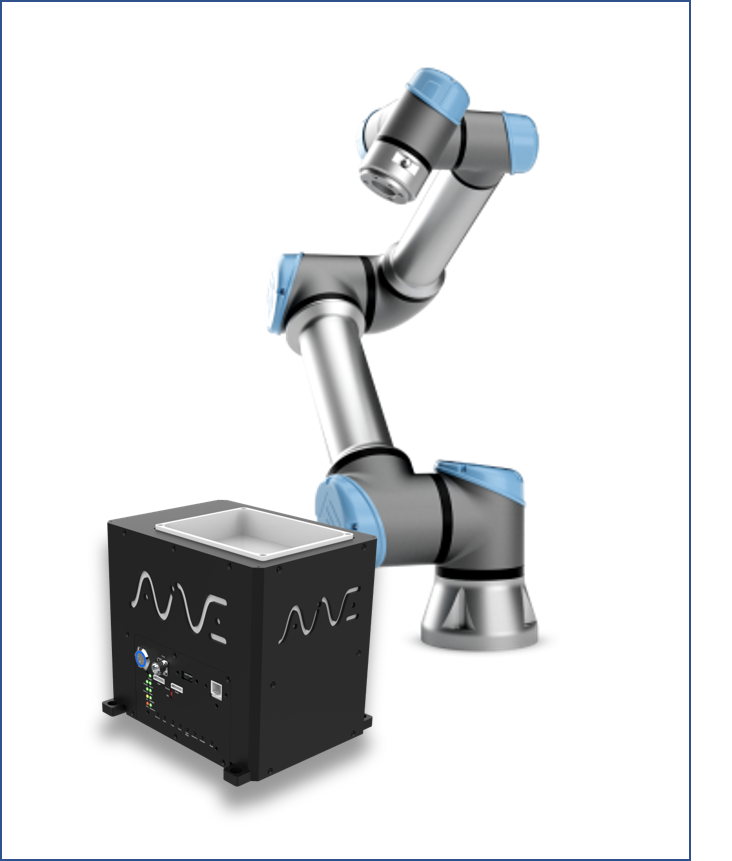
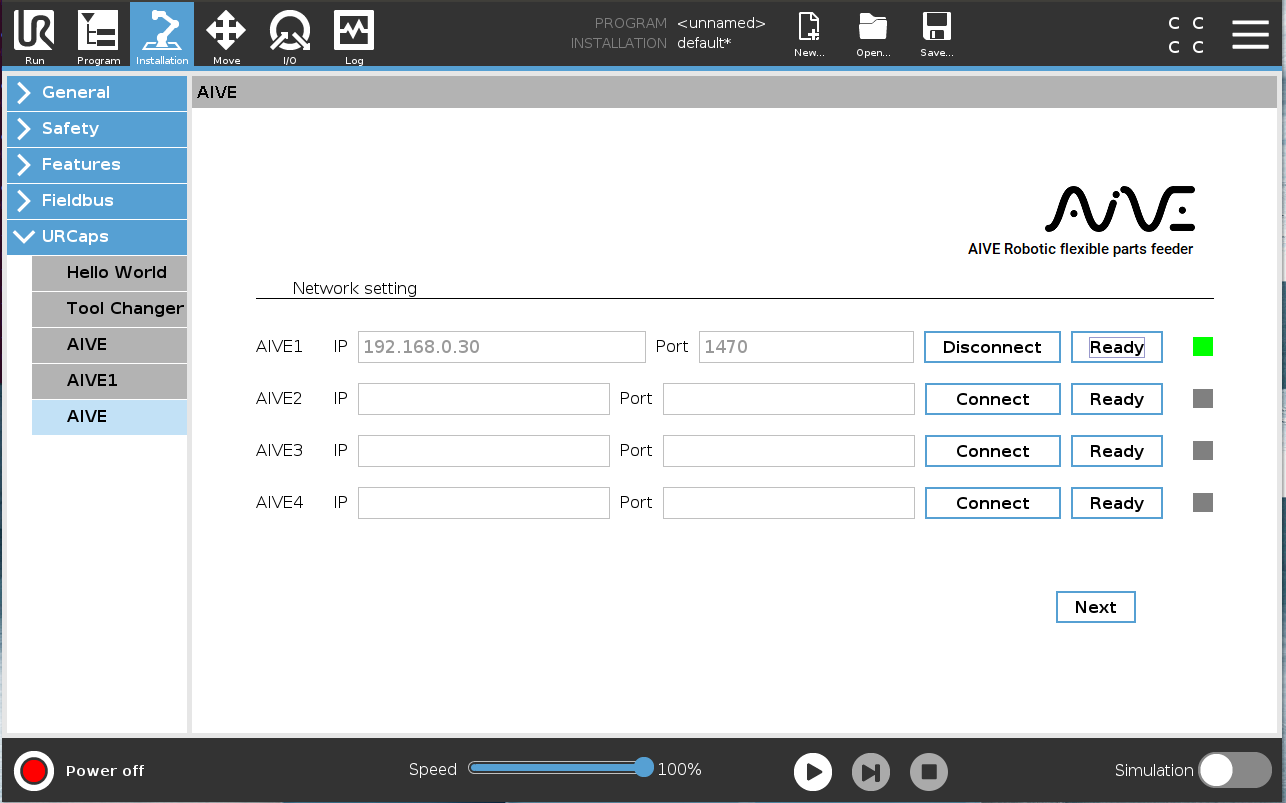
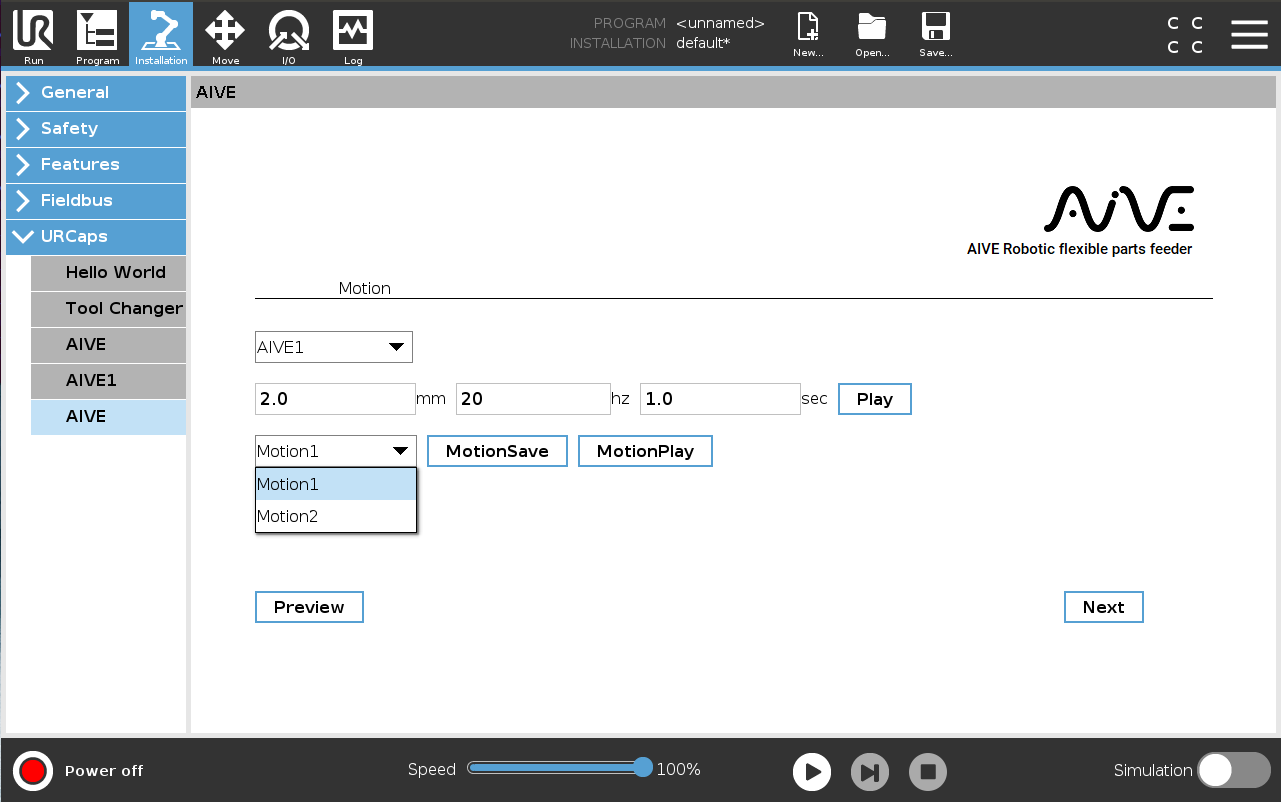
URCaps プラグインとしてインストールすると、PolyScope の Installation タブに AIVE メニューが追加されます。AIVE1〜4 の最大4台を IP・Port(1470)で同時接続し、Ready ボタンでモーター ON + ホームを実行します。接続状態は Green(正常)/ Red(Error)/ Gray(切断)で表示されます。
設定の流れは3段階です。Network Setting で AIVE を接続した後、Motion Setting で mm・hz・sec のパラメータを入力し、Play → MotionSave で Motion 1/2 に保存します。最後の Vision Calibration タブでは、部品の高さ分の Home Offset 値を入力して AIVE バスケットの高さを補正します(例:部品 7mm → -7 を入力するとバスケットが 7mm 上昇)。
Program タブのコマンド:Connect/Disconnect、Home、Light On/Off、Motion #1/2、Manual(mm・hz・sec)、HomeOffset。'Wait for AIVE Complete' にチェックを入れると動作完了信号を受け取ってから次のステップへ進み、チェックなしでは直ちに次のコマンドを実行します。同じ AIVE に連続してモーションコマンドを送る場合はチェックが必須です。
UR の URCaps 方式は、KUKA(XML ファイルのインストール)や Stäubli(IO メニューへの登録)と異なり、すべての設定を UI で行えます。ロボットエンジニアがファイルを直接編集しなくて済む構造のため、現場対応の速度が高くなります。
この技術は、今の製品の中にあります
研究ノートで検証された構造は、現在 AimFactoryCore と Robot Suite の一部になっています。