
Research Note 06
ABB ロボット連携 — AimFactoryCore Plug-in
ABB IRC5 コントローラと AimFactoryCore の間の TCP/IP 通信構造を検証しました。
- ABB IRC5
- RAPID 通信
- TCP/IP ソケット
- Quaternion 変換
- AimFactoryCore Plug-in
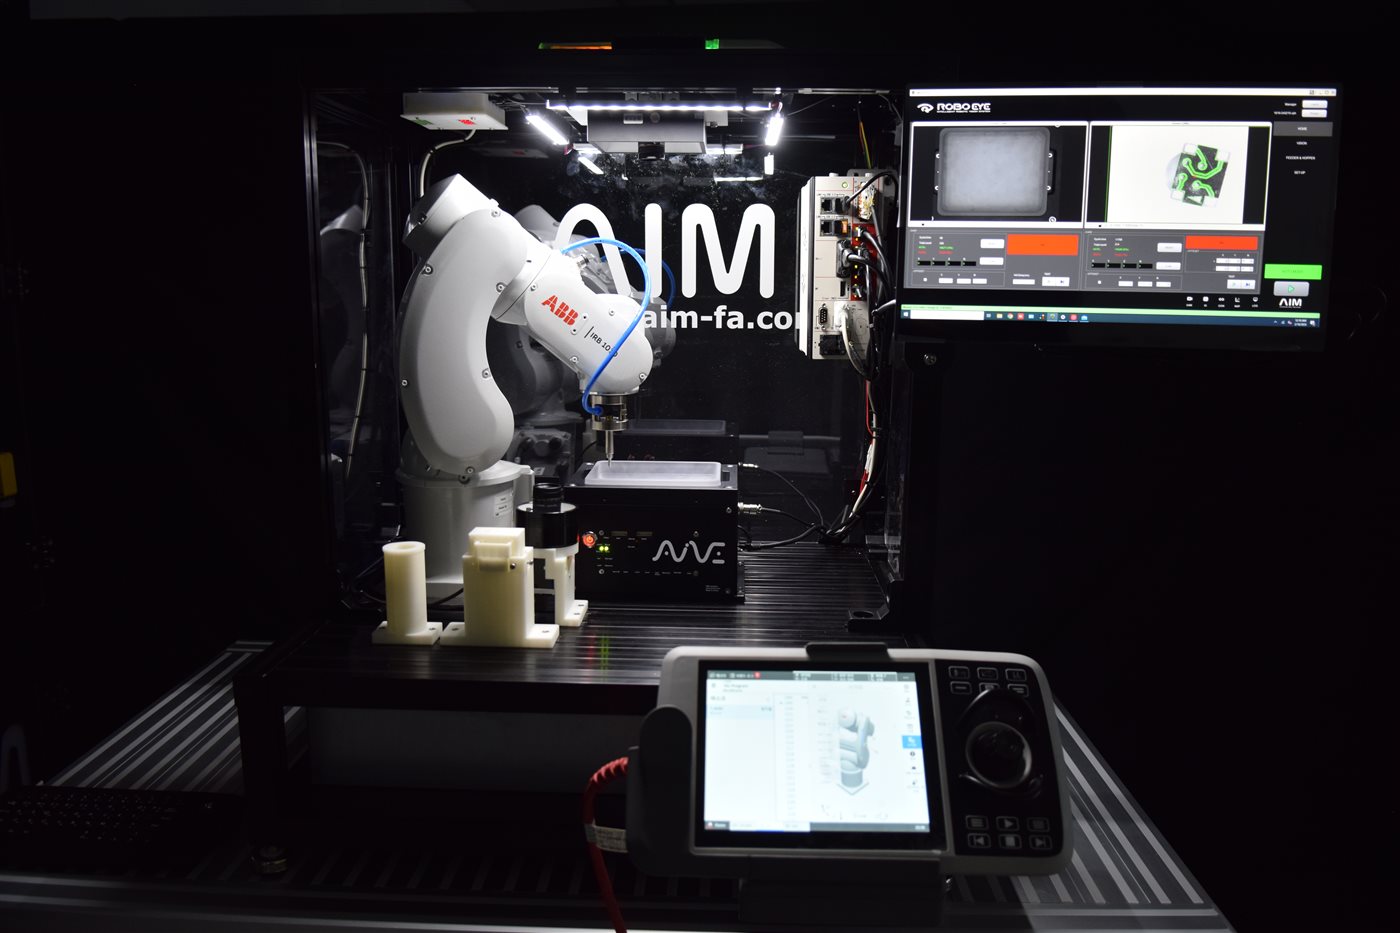
ABB ロボットは IRC5 コントローラを介したソケット通信でビジョン座標を受信します。AimFactoryCore Plug-in は RAPID 言語ベースの通信シーケンスを処理し、カメラトリガー・座標の受け渡し・機種切替を単一のインターフェースで制御します。
ABB 特有のクォータニオン(Quaternion)による姿勢表現を AimFactoryCore の内部座標系に変換するルーチンを開発しました。この構造が、現在の AimFactoryCore の ABB 直接連携の基盤です。
この技術は、今の製品の中にあります
研究ノートで検証された構造は、現在 AimFactoryCore と Robot Suite の一部になっています。