導入事例 · 自動車部品

品種切替5分以内、ピック位置合わせ ±0.2 mm — 現代ロボティクス HH7 フレキシブルフィーディング

現代ロボティクスと共同で、HH7 ロボットに AIVE フレキシブルフィーダーと RoboEYE ビジョンを組み合わせて検証した構成です。自動車用センサー・ハウジング・端子類を対象に、品種切替5分以内、ピック位置合わせ ±0.2 mm を確認しました。

ピック位置合わせ精度 検証構成の自動車用センサー・ハウジング・端子類基準
±0.2 mm
品種切替(レシピ交換)時間 検証構成の適用部品基準
5分以内
ピック不良率 検証構成の適用部品基準
0.1% 以下

AIM × Hyundai Robotics | HH7 Flexible Feeding & RoboEYE Vision Integration

YouTube で見る →

何を · どのように

この事例の構成

部品
自動車用センサー類 · ハウジング類 · 端子類
工程
供給 → ビジョン認識 → ピック
ロボット
現代ロボティクス HH7
フィーダー
AIVE フレキシブルフィーダー + FlexiBowl
ビジョン
RoboEYE 2D スマートビジョン
連携
TCP/IP · デジタル I/O(Trigger · Done · Retry)
業種
自動車部品
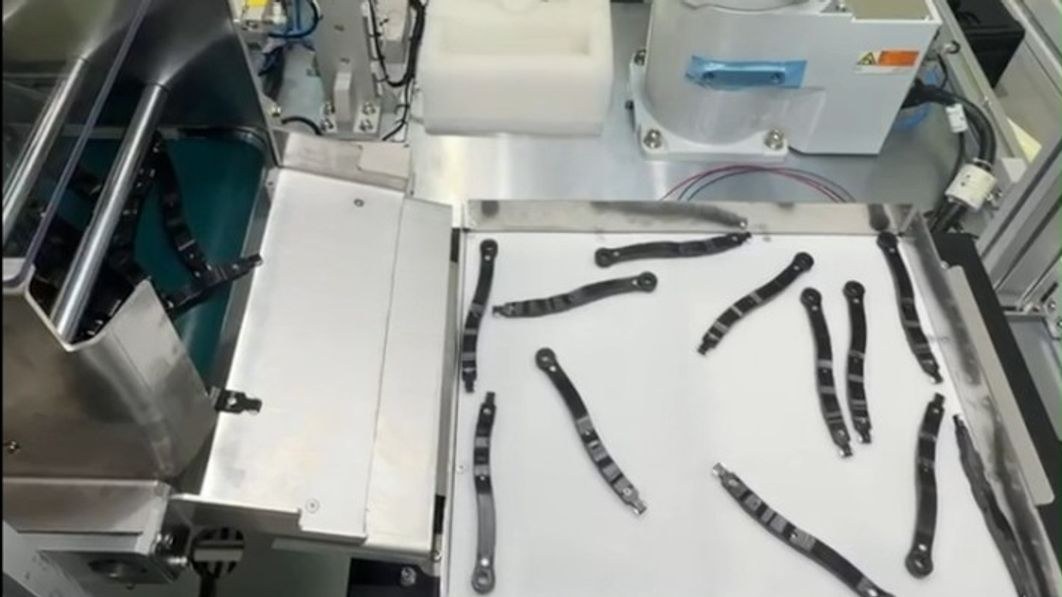
品種切替5分以内、ピック位置合わせ ±0.2 mm — 現代ロボティクス HH7 フレキシブルフィーディング — 部品と検出画面

課題

品種が変わるたびにフィーダーのハードウェアを交換しなければならなかった

現代ロボティクスと共同で、自動車用センサー類・ハウジング類・端子類を一つの設備で扱う多品種少量生産を対象としました。振動フィーダーは部品形状に合わせた専用治具を使うため、品種が変わるとハードウェアを交換して調整し直す必要がありました。小型部品を速く供給することと、品種を頻繁に切り替えることを、同じ設備で同時に満たすのは困難でした。

解決

ビジョンが座標を見つけ、見つからなければフィーダーが散らし直す — ロボット・ビジョン・フィーダーを一つのループに

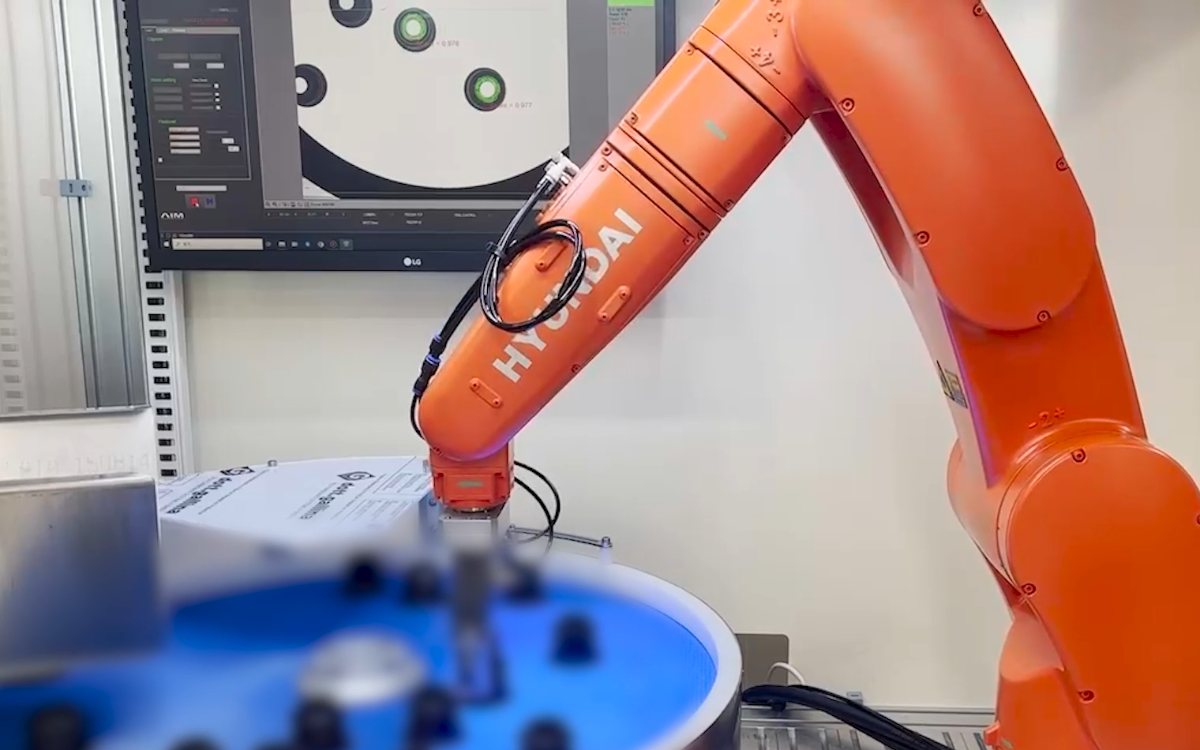
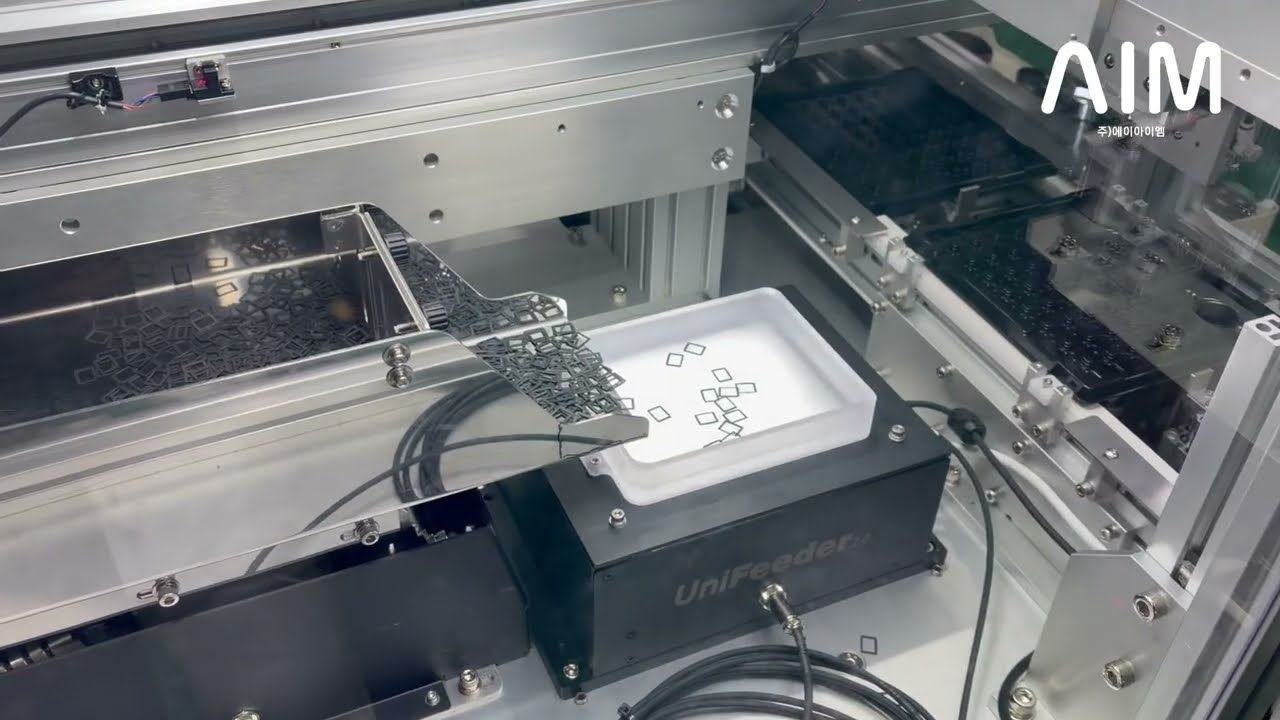
AIVE フレキシブルフィーダーと FlexiBowl で部品を平面に散らし、RoboEYE 2D スマートビジョンがピック座標を計算して現代ロボティクス HH7 に渡します。治具が部品を整列させる代わりにビジョンが部品を見つけるため、品種が変わればレシピを交換するだけです。

1サイクルは次の順序で回ります。

  • ロボットが撮影トリガー信号をビジョンに送ります。
  • RoboEYE が画像を解析してピック座標を計算します。
  • ピック不可と判定された場合は、フィーダーを自動制御して部品を再整列させます。
  • 再撮影したうえで、ピック可能な座標をロボットに送ります。
  • ロボットがその座標で部品を掴み、次の工程へ移します。

ロボット・ビジョン・フィーダーは TCP/IP とデジタル I/O(Trigger · Done · Retry)で接続し、リアルタイムに互いの状態を確認します。ピック失敗を人の介入ではなく再整列で処理するため、ループが途切れません。

成果

品種切替は5分以内、ピック位置合わせは ±0.2 mm に収まった

  • 品種切替時間5分以内 — この構成の適用部品基準です。部品ごとに治具を削って付け替えていた振動フィーダーと違い、ハードウェアには手を触れません。
  • ピック位置合わせ精度 ±0.2 mm — この構成の自動車用センサー・ハウジング・端子類基準です。
  • ピック不良率 0.1% 以下 — 同じ部品群基準です。
  • 自動車用センサー類・ハウジング類・端子類を、治具交換なしに一つの設備で供給しました。
よくある質問

この事例でよくある質問

現代ロボティクスのロボットにフレキシブルフィーダーとビジョンを接続できますか?

この事例がその構成です。現代ロボティクス HH7 に AIVE フレキシブルフィーダーと RoboEYE ビジョンを接続し、ロボット・ビジョン・フィーダーを TCP/IP とデジタル I/O(Trigger · Done · Retry)で結んで互いに信号をやり取りさせました。

振動フィーダーで供給しにくい多品種の小型部品はどう供給しますか?

部品形状に合わせた専用治具の代わりに、フィーダーが部品を平面に散らし、ビジョンがピック座標を見つけます。品種が変わってもハードウェアは変えず、レシピを切り替えるだけです。

品種を切り替えるとき、何を変える必要があり、どのくらい時間がかかりますか?

レシピだけを切り替えます。この構成では切替に5分以内でした。部品ごとに治具を削って付け替えていた振動フィーダーと違い、ハードウェアには手を触れません。

ビジョンが部品を見つけられないとラインは止まりますか?

ピック不可と判定されると、ビジョンがフィーダーを自動制御して部品を再び散らし、再撮影したうえでピック可能な座標をロボットに送ります。人が介入せずにループが続きます。

ピック精度はどの程度まで出ますか?

この構成基準で位置合わせ精度 ±0.2 mm、ピック不良率 0.1% 以下でした。部品形状と照明条件によって変わるため、実際の部品で検証してから確定します。