導入事例 · 自動車部品

人が行っていた自動車アーム部品の供給 — 品種が変わっても同じフィーダーで 10–12 個/分

人が手で行っていた自動車アーム部品の供給を、UNI FEEDER 5.0 · RoboEye マシンビジョン · EPSON 6軸ロボットで自動化し、10–12 個/分で供給・挿入。品種が変わり続けるラインを前提に構成しました。

供給 · 挿入速度 自動車アーム部品基準
10–12 個/分
人が行っていた供給 · 挿入工程
手作業を代替

自動車アーム部品の自動供給 | EPSON 6軸ロボット × UNI フレキシブルフィーダー

YouTube で見る →

何を · どのように

この事例の構成

部品
自動車アーム部品 — 品種多数
工程
部品供給 → 位置 · 向き認識 → ピック&プレース · 挿入
ロボット
EPSON 6軸ロボット
フィーダー・ビジョン
UNI FEEDER 5.0 + RoboEye マシンビジョン
従来方式
人が手で供給 · 挿入
業種
自動車部品
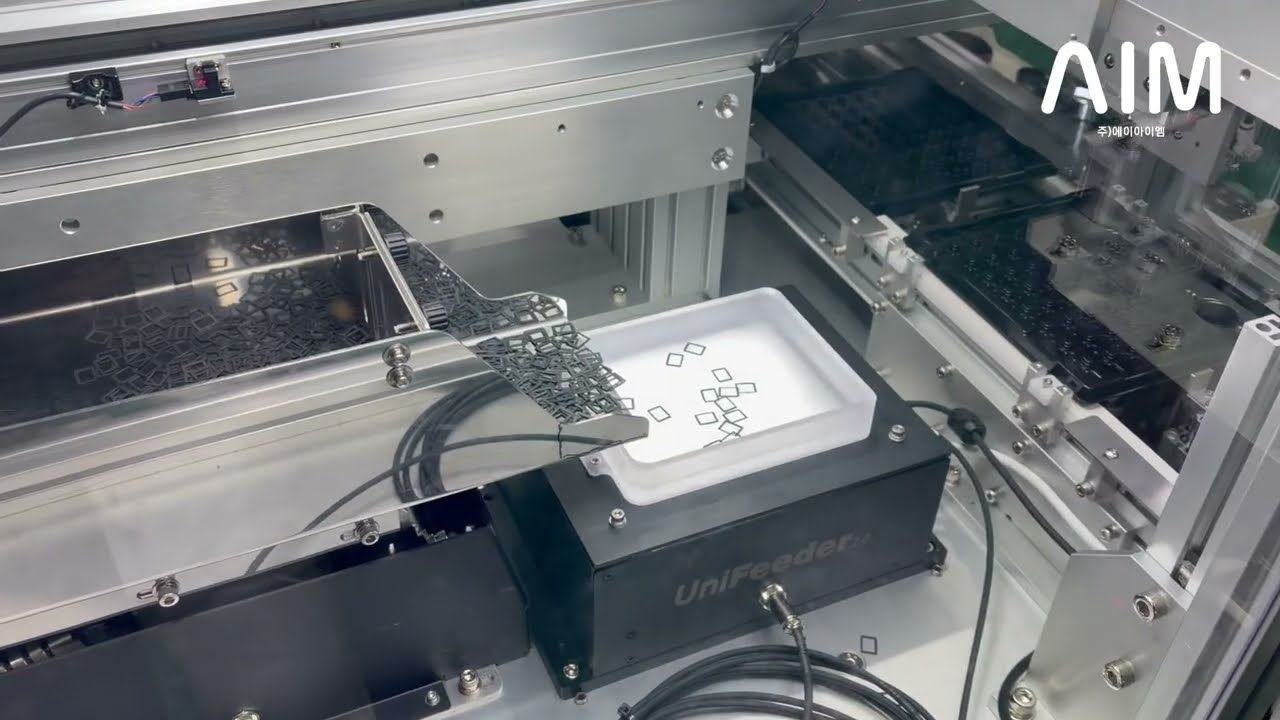
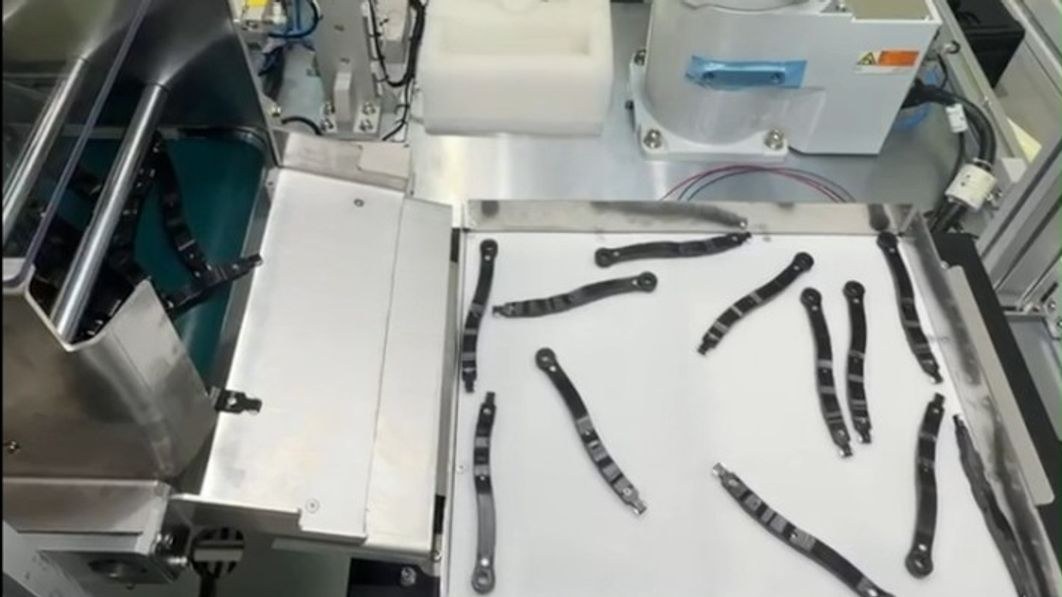
人が行っていた自動車アーム部品の供給 — 品種が変わっても同じフィーダーで 10–12 個/分 — 部品と検出画面

課題

種類が多く、今後も変わり続ける部品を、人が一つずつ掴んで入れていた

自動車アーム部品を供給して挿入する作業は、人が手で行っていた工程でした。扱う品種が多く、今後も生産品目が変わり続ける予定でした。そのため、今作っている部品だけを処理する設備ではなく、形状が変わっても同じ設備で受け入れられる供給方式が必要でした。

解決

RoboEye マシンビジョンが部品の位置と向きを読み、EPSON 6軸ロボットがその座標で掴む

UNI FEEDER 5.0 と RoboEye マシンビジョン、EPSON 6軸ロボットを一つの流れに統合しました。フィーダーが自動車アーム部品を供給面に広げると、ビジョンが部品の位置と向きをリアルタイムで認識し、ロボットがその座標で掴んで挿入します。部品をあらかじめ決まった姿勢で投入する前提がないため、形状の異なる部品も同じ構成で扱います。

  • 供給 — UNI FEEDER 5.0
  • 認識 — RoboEye マシンビジョン(位置 · 向きのリアルタイム認識)
  • 取扱 — EPSON 6軸ロボットのピック&プレース · 挿入

成果

人が行っていた供給・挿入を 10–12 個/分で代替し、品種が変わっても設備を作り直さない

  • 供給 · 挿入速度 — 自動車アーム部品基準で 10–12 個/分で供給・挿入します。
  • 人員の代替 — 人が手で行っていた供給 · 挿入工程を置き換えました。
  • 品種対応 — 形状の異なる部品も、同じフィーダー · 同じビジョン構成で扱います。
  • 今後の変更 — 生産品目が変わり続けることを前提に作った構成です。

よくある質問

この事例でよくある質問

人が行っていた部品供給を自動化すると、どのくらいの速度が出ますか?

この事例では、自動車アーム部品を 10–12 個/分で供給・挿入しています。部品のサイズと形状、掴み方によって変わるため、対象部品基準での確認が必要です。

自動車アーム部品のように形状が複雑な部品もフレキシブルフィーダーで供給できますか?

この事例がそのケースです。UNI FEEDER 5.0 が部品を供給面に広げ、RoboEye マシンビジョンが部品の位置と向きを認識して EPSON 6軸ロボットにピック座標を渡します。部品をあらかじめ決まった姿勢で投入する前提はありません。

今後も生産品目が変わり続けるのですが、使えますか?

この事例がその条件から始まりました。扱う品種が多く、今後も製品が変わり続ける予定だったため、今の部品だけを処理する設備ではなく、形状が変わっても同じフィーダーと同じロボットで受け入れる構成にしました。

部品の向きまで合わせて掴めますか?

はい。RoboEye マシンビジョンが部品の位置と向きを同時にリアルタイムで認識し、その値をロボット座標として渡します。ロボットは向きが反映された座標でピック&プレースを行います。

EPSON ロボットに AIM のビジョンとフィーダーを連携できますか?

この事例は EPSON 6軸ロボットで構成しました。EPSON RC+ プラグインで連携した技術実装記録は、別途の研究ノートにまとめています。