導入事例 · 電子部品製造

振動フィーダーでは供給できなかった 4×6 mm シリコン部品を、不良率 0% でトレイに自動挿入

弾性と表面張力のためボウルフィーダーでは供給自体ができなかった 4×6 mm の透明シリコン部品を、既存トレイをそのまま使いながら 30–40 個/分・不良率 0% で自動挿入し、昼夜2交代6名の手作業を置き換えました。

不良率 トレイ挿入工程基準
0%
供給・挿入速度 4×6 mm シリコン部品基準
30–40 個/分
ビジョン座標補正 この事例の構成基準
±0.05 mm
置き換えた手作業人員 昼夜2交代基準
6名
振動フィーダーでは供給できなかった 4×6 mm シリコン部品を、不良率 0% でトレイに自動挿入

何を · どのように

この事例の構成

部品
透明シリコン部品(弾性体)
サイズ
4 × 6 mm
工程
トレイ挿入(表裏選別・反転を含む)
フィーダー・ビジョン
AIVE フレキシブルフィーダー + RoboEYE ビジョン
業種
電子部品製造
振動フィーダーでは供給できなかった 4×6 mm シリコン部品を、不良率 0% でトレイに自動挿入 — 部品と検出画面

課題

ボウルフィーダーのトラック上で整列しない部品のため、供給の自動化そのものが行き詰まっていた

4×6 mm の透明シリコン部品は弾性と表面張力が大きく、ボウル(振動)フィーダーでは供給できませんでした。溝(groove)がどちらを向いているか判別しにくく、表裏の選別と反転も難度が高いものでした。そのため作業者がトレイの各ポケットに部品を一つずつ押し込む手作業で処理しており、昼夜2交代で6名が付いていました。作業疲労と品質のばらつきが、そのまま工程リスクになっていました。

解決

広げて反転させ、溝の向きを見て、使っていたトレイにそのまま入れる

AIVE フレキシブルフィーダーが、部品を平面に広げて反転させる stretch & flip シーケンスを担当します。振幅・周波数・搬送パターンをこの部品に合わせて調整し、重なりと絡まりを減らしました。

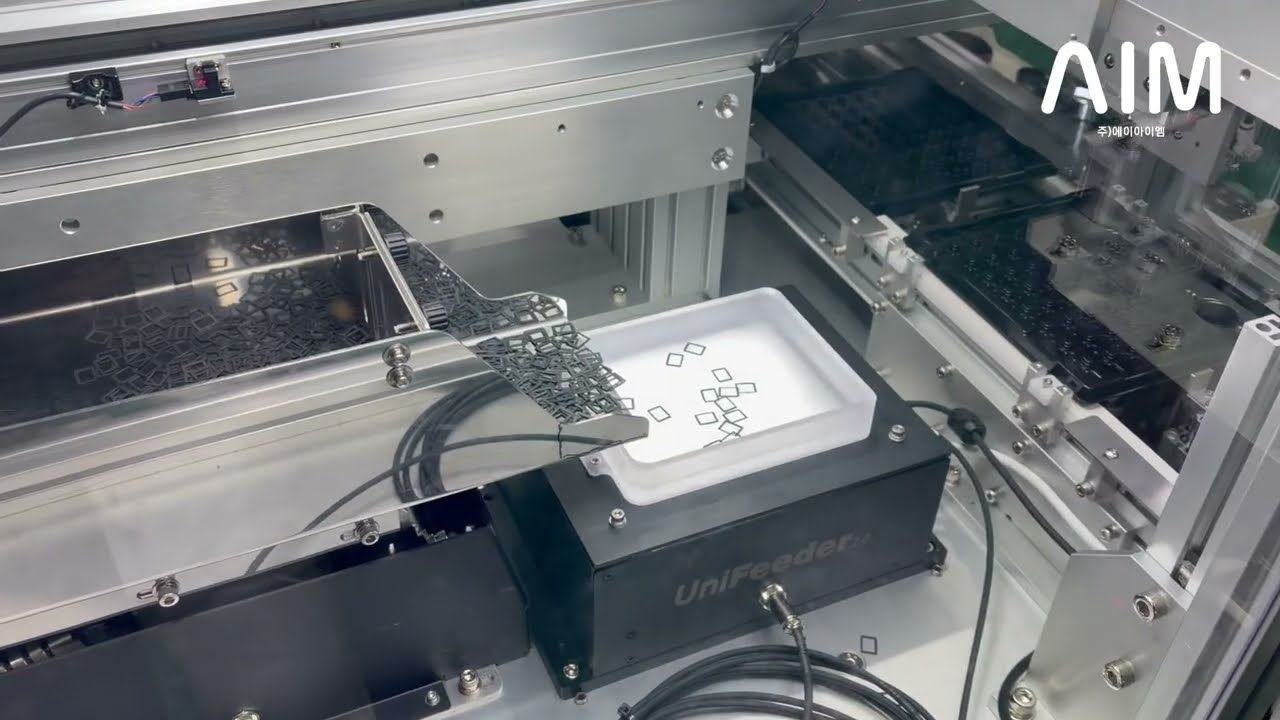
AIVE フレキシブルフィーダー上に広げられた 4×6 mm シリコン部品

RoboEYE ビジョンは部品の溝の向きを認識して表裏を判別し、挿入座標を ±0.05 mm で補正します。トレイの公差が厳しいため、この補正値から挿入経路を別途算出しました。

  • 溝(groove)方向の認識で表裏を判別し、裏返った個体はフィーダーのシーケンスで戻す
  • 従来の公差の厳しいトレイを、金型・仕様の変更なしにそのまま使用
  • デュアルトレイキャリアで、トレイ交換の間も供給が途切れない構成

公差の厳しいトレイのポケットにロボットがシリコン部品を挿入する場面

成果

6名が手で押し込んでいた工程を、止まらずに機械が引き継ぐ

  • 不良率 0% — トレイ挿入工程基準
  • 生産停止 0% — デュアルトレイ連続運転基準
  • 30–40 個/分 — 4×6 mm シリコン部品基準の供給・挿入速度
  • 昼夜2交代6名の手作業挿入を置き換え
  • 既存トレイの金型・仕様を変更せずに適用

よくある質問

この事例でよくある質問

振動(ボウル)フィーダーで供給できない部品はどう供給しますか?

この事例の 4×6 mm 透明シリコン部品は、弾性と表面張力のためボウルフィーダーのトラック上で整列しませんでした。AIVE フレキシブルフィーダーで部品を平面に広げたうえで、ビジョンが部品の位置と向きを見つけてロボットに座標を渡す方式で供給しました。

シリコンやゴムのように貼り付きやすい弾性部品も自動供給できますか?

この事例では、振幅・周波数・搬送パターンを該当部品に合わせて調整し、重なりと絡まりを減らしました。また、広げて反転させる(stretch & flip)シーケンスで表裏が混在した状態を整えました。ただし部品ごとに条件が異なるため、実際の部品での確認が必要です。

部品の表裏(溝の向き)をビジョンで区別できますか?

この事例では、RoboEYE ビジョンが部品の溝(groove)の向きを認識して表裏を判別しました。裏返った個体はフィーダーの反転シーケンスで戻しました。

使っていたトレイをそのまま使えますか?

この事例では、従来使用していた公差の厳しいトレイを、金型や仕様の変更なしにそのまま使用しました。ビジョンが算出した ±0.05 mm の補正値から挿入経路を生成し、公差に対応しました。

トレイ交換の間も供給は続きますか?

デュアルトレイキャリアで構成し、トレイ交換の間も供給が途切れないようにしました。この事例では生産停止 0% で運転しました。