解決
フィーダーが広げてビジョンが読む間に、直交ロボットが約2秒に1個を掴んで置く
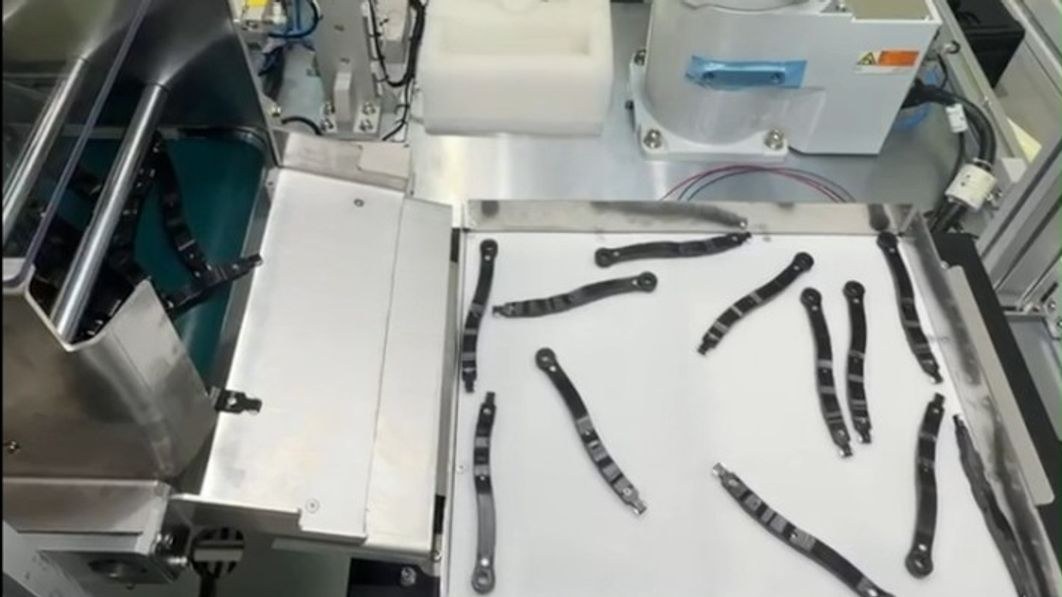
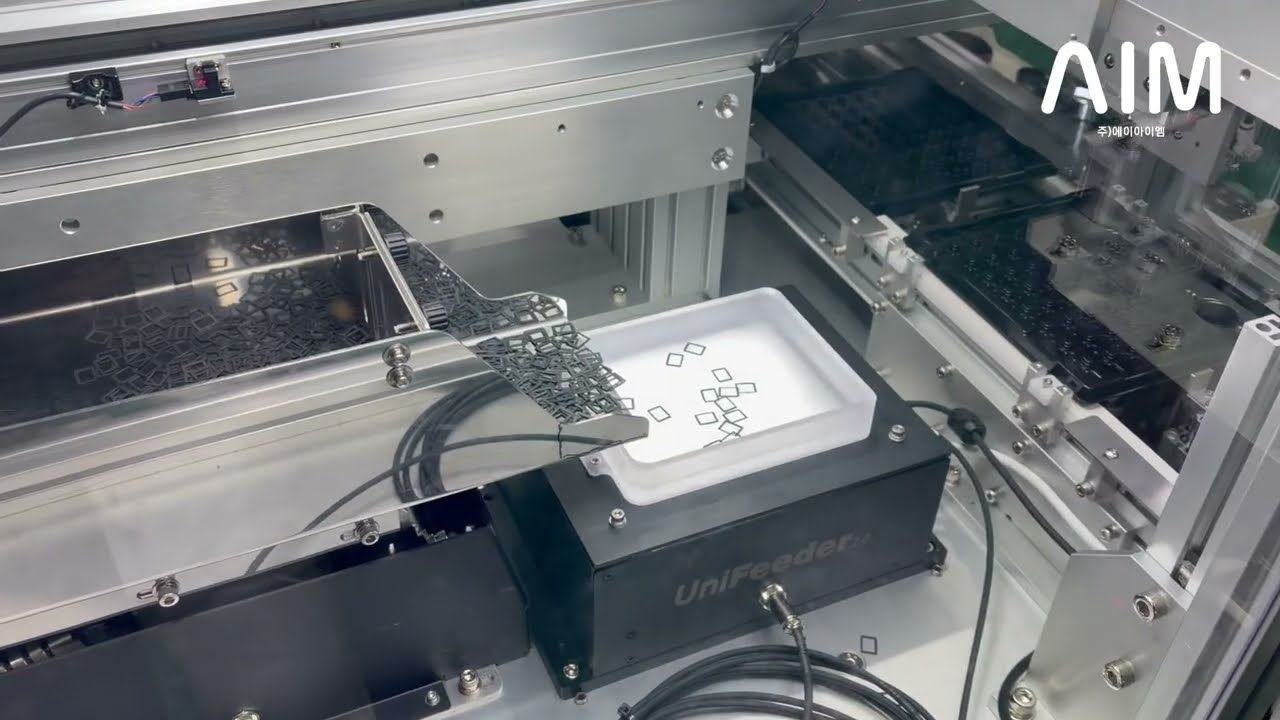
UNI FEEDER フレキシブルフィーダーと RoboEye マシンビジョン、直交ロボットを一つの流れに統合しました。フィーダーがプラスチック射出成形部品を供給面に広げると、ビジョンが部品の位置と向きをリアルタイムで認識し、直交ロボットがその座標で高速ピック&プレースを行います。部品をあらかじめ決まった姿勢で投入する前提がないため、形状が複数ある射出成形部品を同じ構成で扱います。
- 供給 — UNI FEEDER フレキシブルフィーダー
- 認識 — RoboEye マシンビジョン(位置 · 向きのリアルタイム認識)
- 取扱 — 直交ロボットの高速ピック&プレース
成果
供給方式を柔軟に保ちながら、約2秒のサイクルタイムを出した
- ピック&プレースサイクルタイム約2秒 — 動画に登場するプラスチック射出成形部品基準です。
- 形状が複数あるプラスチック射出成形部品を、同じフィーダーで安定して供給しました。
- 位置と向きをリアルタイムで認識し、部品が置かれた姿勢に合わせて直交ロボットのピック座標を渡します。
- 品目が変わる生産環境を前提に構成しました。
- 公開範囲 — この事例の公開資料は 1分11秒の動作動画です。