導入事例 · 電子部品製造

FANUC ロボットによる超小型電子部品のリールテーピング — 供給・ピック・検査を一つの流れに

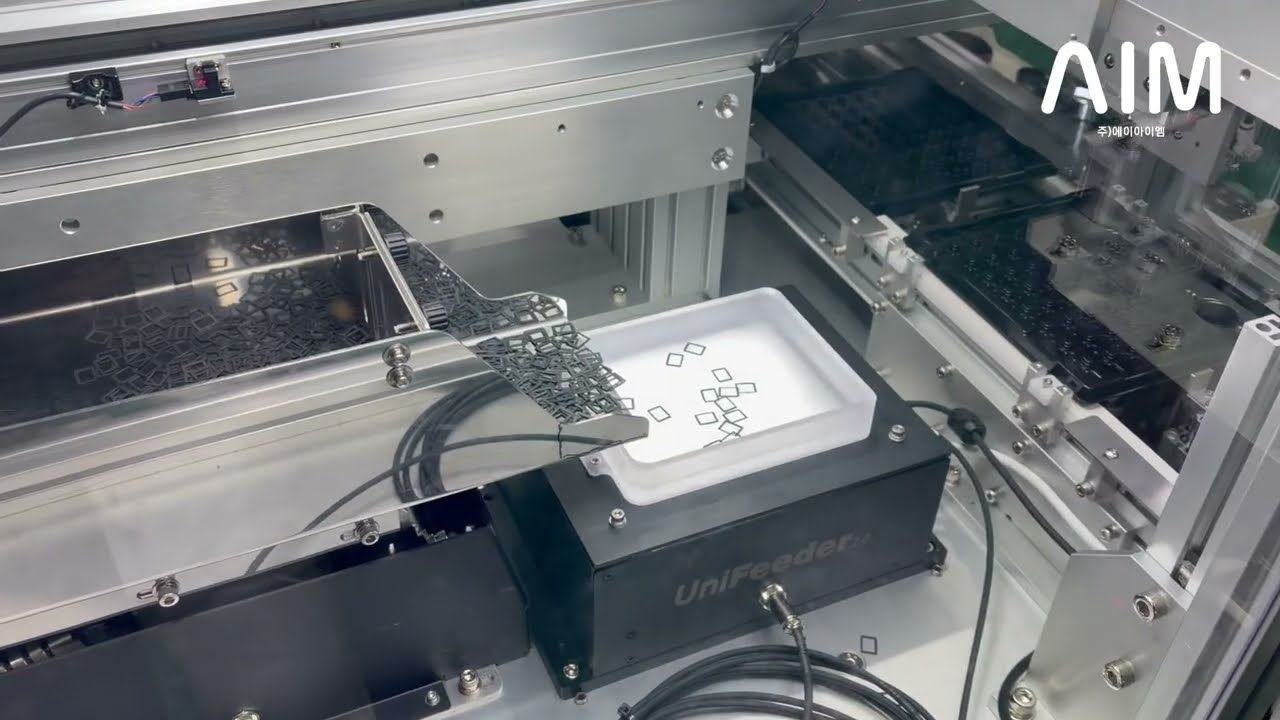
AIVE フレキシブルフィーダーが超小型電子部品を均一に分散させて供給し、2D ロボットビジョンが位置と向きを認識して FANUC ロボットに座標を渡すと、ピックからリールテーピング、検査までが一つのセル内でつながる構成です。

電子部品ピック&プレース | フレキシブルフィーダー + 2D ロボットビジョン自動化

YouTube で見る →

何を · どのように

この事例の構成

部品
超小型電子部品
工程
フレキシブルフィーダー供給 → 2D ビジョン位置・向き認識 → ロボットピック → リールテーピング → 検査
ロボット
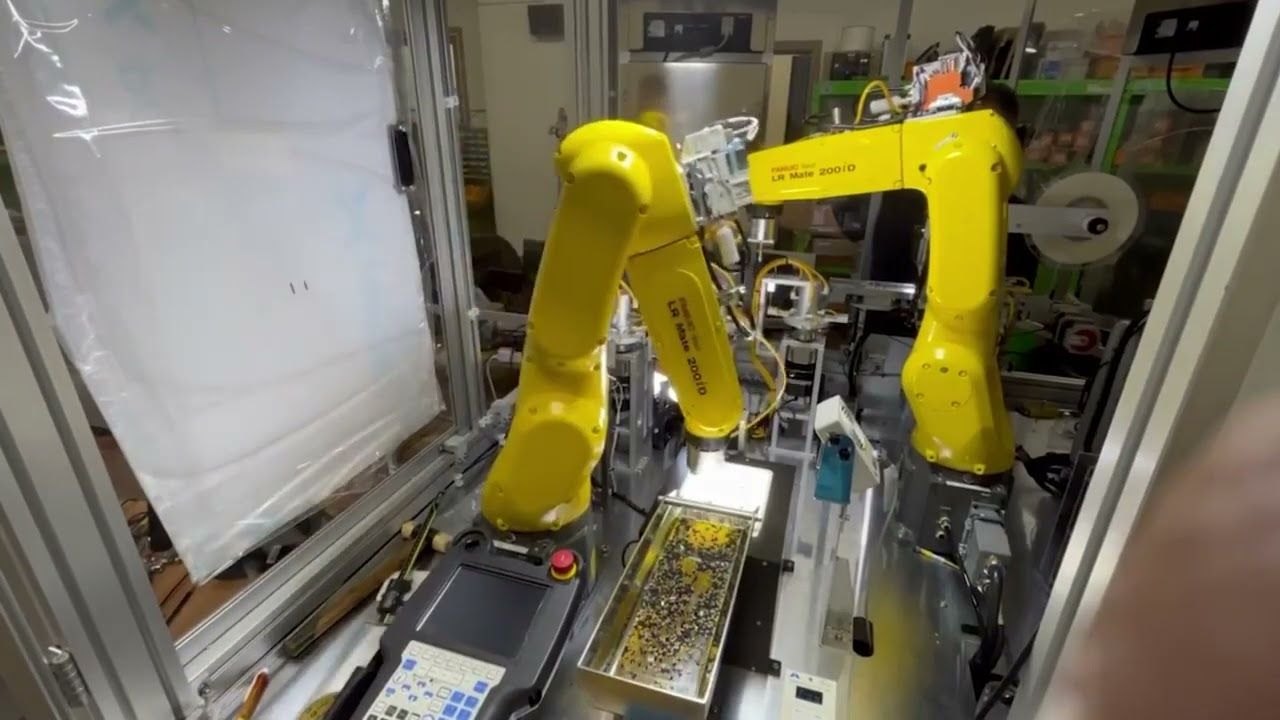
FANUC LR Mate 200iD
フィーダー・ビジョン
AIVE フレキシブルフィーダー + 2D ロボットビジョン
業種
電子部品製造
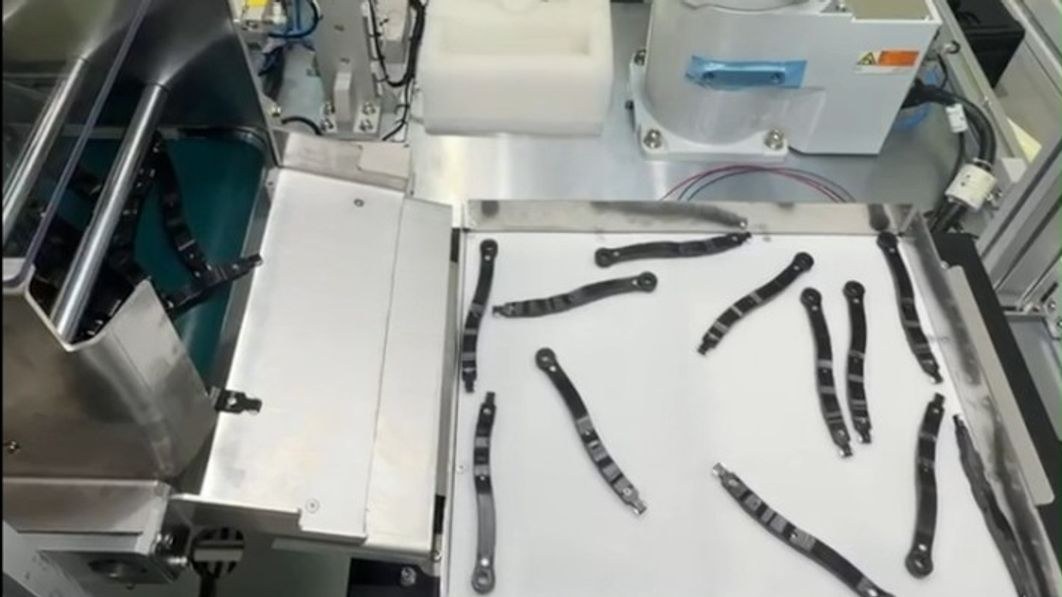
FANUC ロボットによる超小型電子部品のリールテーピング — 供給・ピック・検査を一つの流れに — 部品と検出画面

解決

フィーダーが部品を散らし、2D ビジョンが位置と向きを読み、FANUC ロボットが掴んでリールに入れる

AIVE フレキシブルフィーダーが超小型電子部品を均一に分散させて供給します。分散した部品は 2D ロボットビジョンが位置と向きを認識して FANUC ロボットに座標として渡し、ロボットがその座標で掴んでリールにテーピングします。供給から認識、ピック、リールテーピング、検査までが一つのセルの中でつながります。

  • 超小型部品の供給 — AIVE フレキシブルフィーダーが部品を均一に分散させます。
  • 2D ビジョン認識 — 分散した部品の位置を検出します。
  • 向きの判別 — 部品が置かれた向きまで同時に読み取ります。
  • ピック · リールテーピング — FANUC ロボットが受け取った座標で掴み、リールに入れます。
  • 検査 — 同じセルの中で検査工程が続きます。

成果

超小型電子部品を、供給からリールテーピング・検査まで人の手なしにつなぐ

  • 部品供給、ビジョン認識、ロボットピック、リールテーピング、検査を一つの自動化フローにまとめました。
  • 位置と向きを同時に認識し、部品が置かれた姿勢に合わせて掴みます。
  • ビジョンが生成した座標を FANUC ロボットに渡し、ピック精度を確保します。
  • 超小型電子部品を安定して供給する構成でリールテーピングを行います。

よくある質問

この事例でよくある質問

FANUC ロボットにもビジョンとフレキシブルフィーダーを連携できますか?

この事例が FANUC ロボットで構成した案件です。2D ロボットビジョンが生成した座標をロボットに渡し、ピックとリールテーピングを行います。FANUC はベンダー固有プロトコルをベースに統合対応しており、実装記録は別途の研究ノートにまとめています。

リールテーピングまで同じセルで行いますか?

この事例では、フレキシブルフィーダー供給、2D ビジョン認識、ロボットピック、リールテーピング、検査が一つの流れでつながっています。部品を移し替えたり、人が途中で投入したりする工程はありません。

テーピングした結果の検査も同じシステムで行いますか?

この事例には検査工程が含まれています。ただし検査項目と判定基準は部品とラインごとに異なるため、対象部品基準での確認が必要です。

振動フィーダーで扱いにくい超小型部品はどう供給しますか?

この事例では、AIVE フレキシブルフィーダーで超小型電子部品を均一に分散させて供給します。分散した部品は 2D ロボットビジョンが位置と向きを認識してロボットに渡します。

超小型電子部品でも 2D ビジョンで位置と向きを認識できますか?

この事例では、2D ロボットビジョンで部品の位置と向きを同時に認識します。部品が置かれた姿勢を読み取り、ロボットが掴む座標を生成します。

同じ構成で他の超小型部品にも対応できますか?

この事例は超小型部品への対応を目的に構成したシステムです。部品の形状とサイズによってフィーダーとビジョンの条件が変わるため、対象部品基準での確認が必要です。