課題
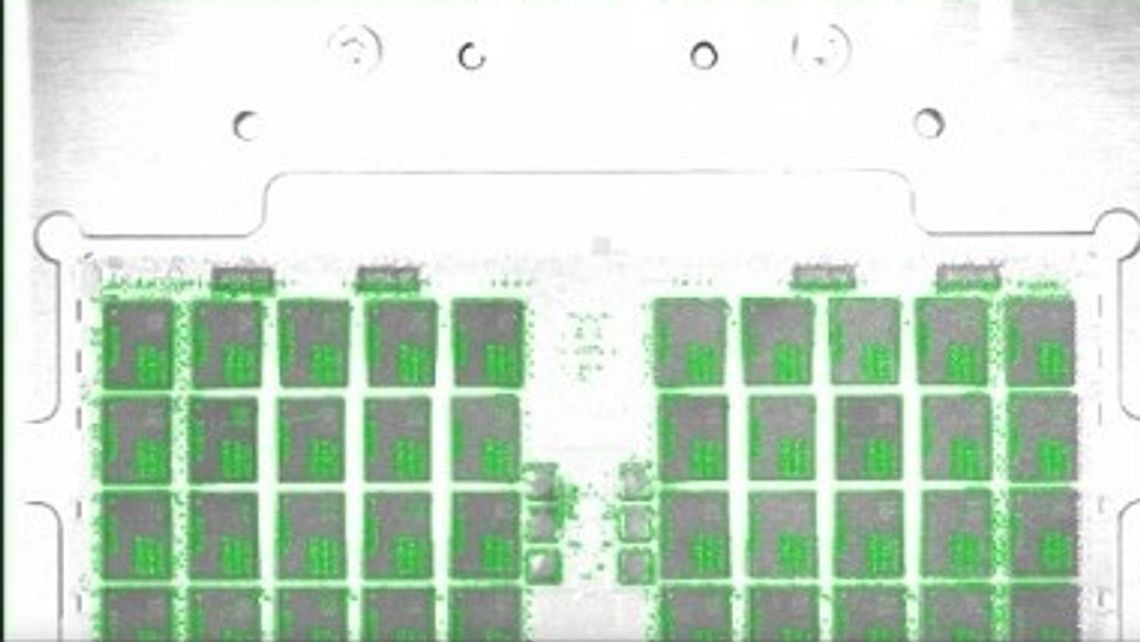
製品ごとにチップ配列が異なるため、固定座標では検査する位置を見つけられない
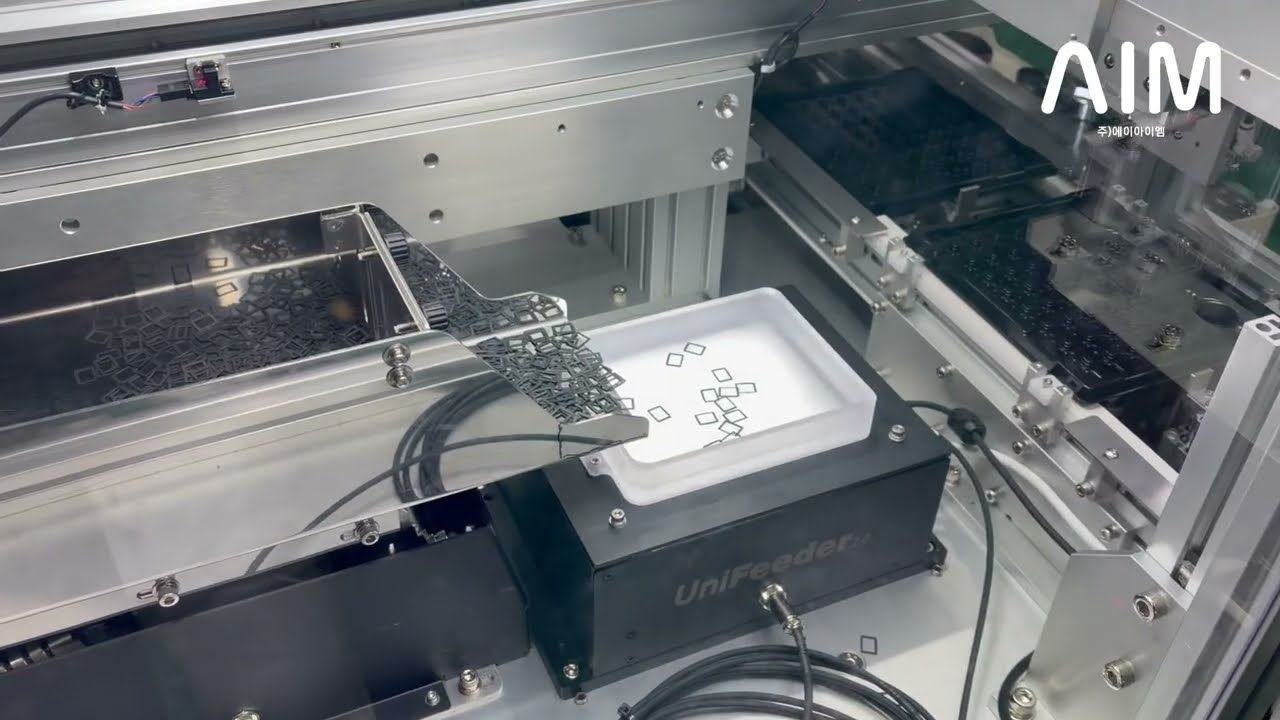
破壊検査は、製品上の特定のポイントを正確に見つけて行う必要があります。ところがこのラインには、チップ配列が互いに異なる製品が入ってきます。ロボットに座標を一度固定しておく方式では、製品が変わるたびに検査位置がずれ、製品の置かれた位置が少しでも傾けば同じ問題が起きます。
解決
カメラ2台が、ラフ座標から角の精密座標まで段階的に絞り込む
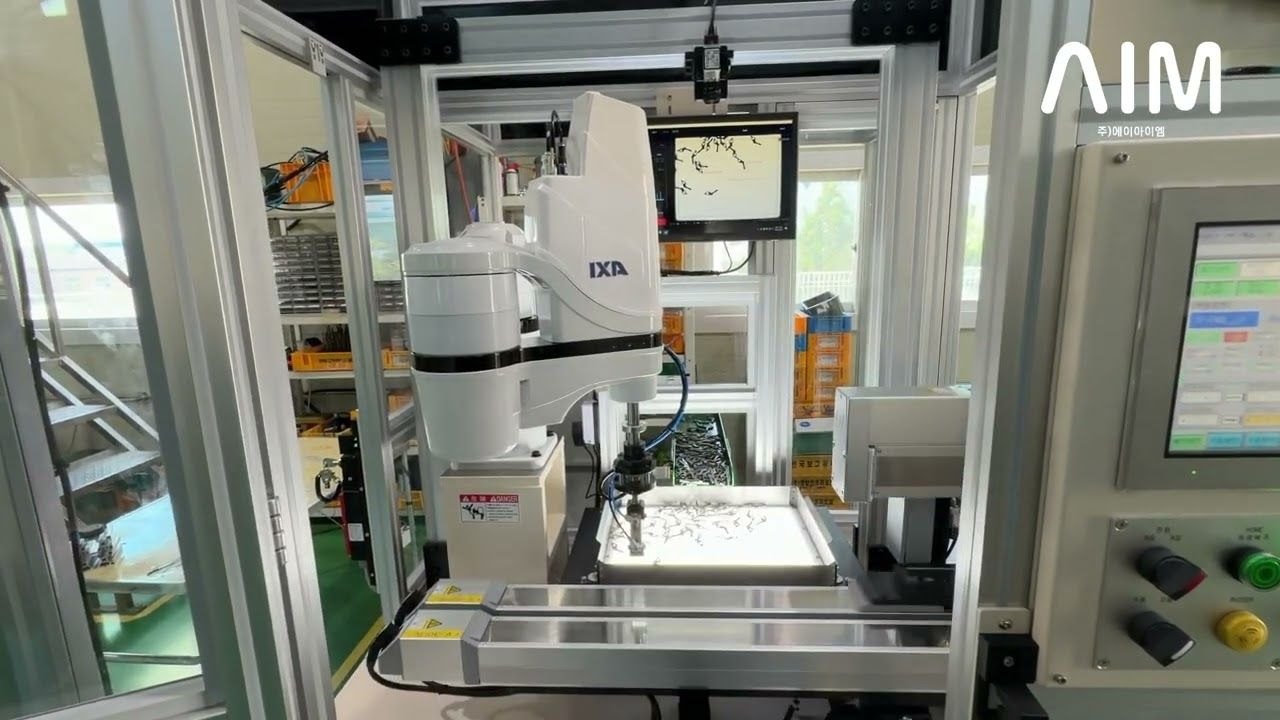
AIM Vision が 2D ビジョンでチップ配列を認識し、製品の角を基準に位置を補正したうえで検査を行います。座標を取得する過程は2段階に分けました。
- 1台目のカメラが全体を撮影してラフな位置座標を取得します。
- 2台目のカメラがその座標ごとに角4箇所の精密座標を取得します。
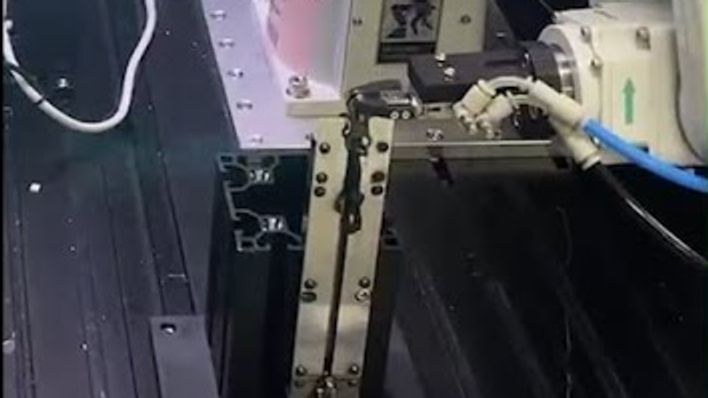
- IAI 直交ロボットがその精密座標で検査位置まで移動します。ロボットは XSEL コントローラを通じて TCP 通信で制御します。
- ロボットプログラム編集画面と検査角編集画面は自社で開発して組み込みました。
ロボット、2D ビジョン、検査工程を一つのプラットフォームで統合制御する構成です。
成果
人が座標を取り直さなくても、製品が変われば検査位置がついてくる
- チップ配列が異なる製品が入ってきても配列を認識して検査位置を再計算します — 製品ごとの固定座標は別途持ちません。
- 製品の角を基準点に位置を補正するため、製品の置かれた位置がずれても検査ポイントが一緒についていきます。
- 角4箇所の精密座標をカメラ2台で段階的に取得し、広い視野と精度を1台に同時に要求しません。
- ロボットプログラム編集画面と検査角編集画面を自社開発して組み込みました — 検査ポイントはこの画面で編集します。