解決
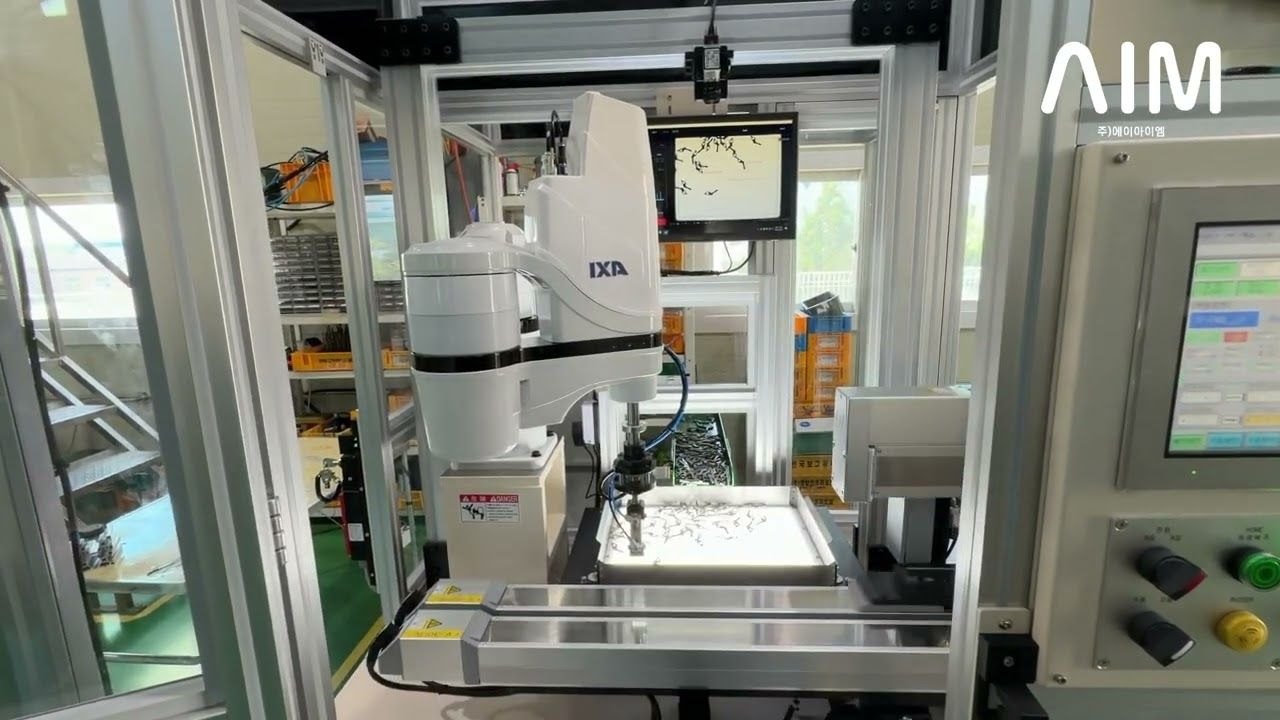
フレキシブルフィーダーで供給し、2D ロボットビジョンが位置と向きを読んでロボットに渡す
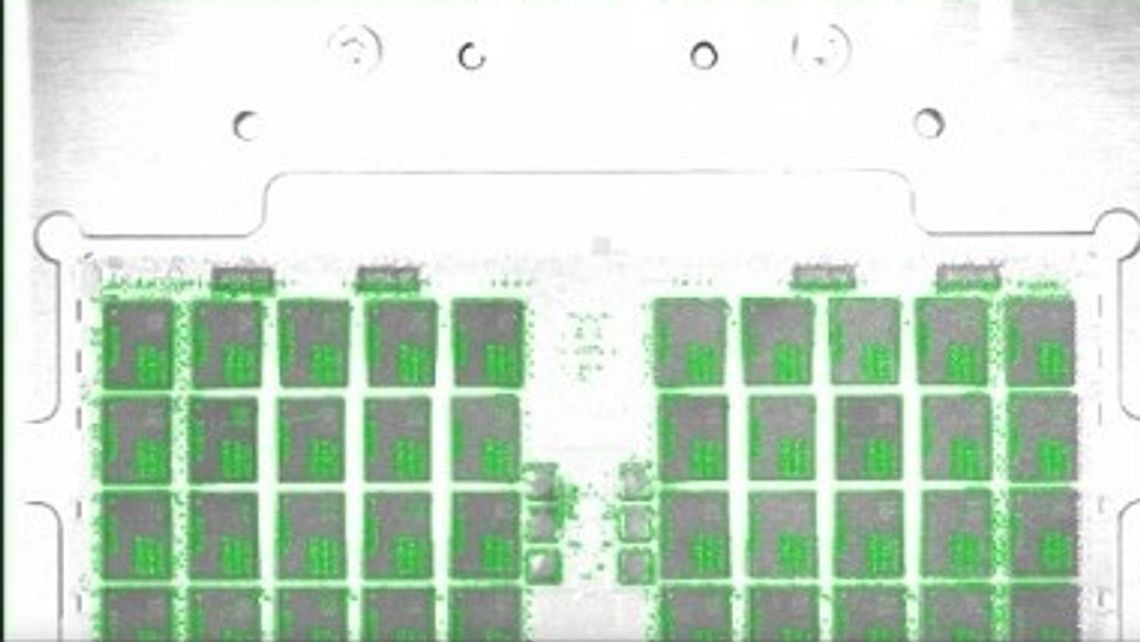
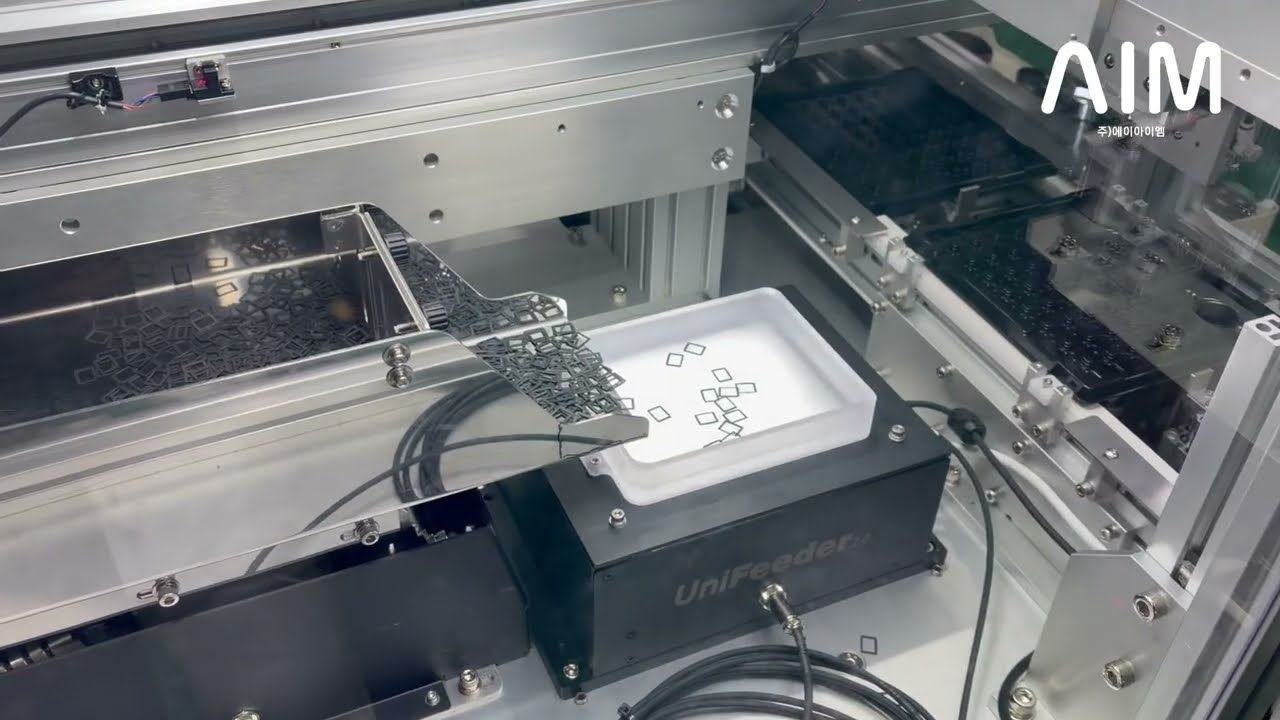
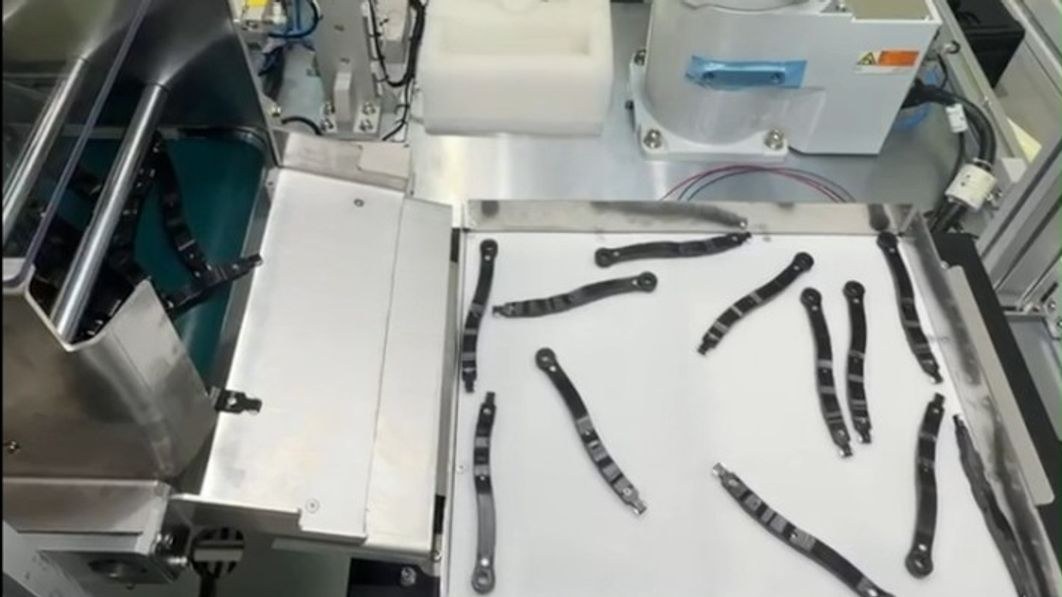
多品種のプラスチック射出成形部品をフレキシブルフィーダーで供給し、AIM Vision が供給された部品の位置と向きを認識します。認識した座標はリアルタイムで補正してロボットに渡し、ロボットがピック&プレースを行います。供給から認識、移載までが一つの流れにまとまっています。
- フレキシブルフィーダー供給 — 複数種類の射出成形部品を同じ設備で供給します。
- 2D ロボットビジョン認識 — 供給された部品の位置と向きを認識します。
- リアルタイム座標補正 — 認識した座標を補正してロボットに渡します。
- ロボットピック&プレース — 受け取った座標で掴んで置きます。
成果
約2秒のサイクルタイムで、多品種の射出成形品を実際の生産ラインで処理する
- ピック&プレースサイクルタイム約2秒 — 動画に登場する射出成形部品基準です。
- 同じ設備で複数種類のプラスチック射出成形部品を供給し、認識します。
- 位置認識と向き認識を同時に適用し、射出成形部品の置かれた姿勢に合わせて掴みます。
- デモではなく、実際の生産ラインのプロジェクトとして適用した構成です。