導入事例 · アパレル副資材

向きの整列を待たないファスナー挿入 — 左右認識で挿入モーションを自動切替

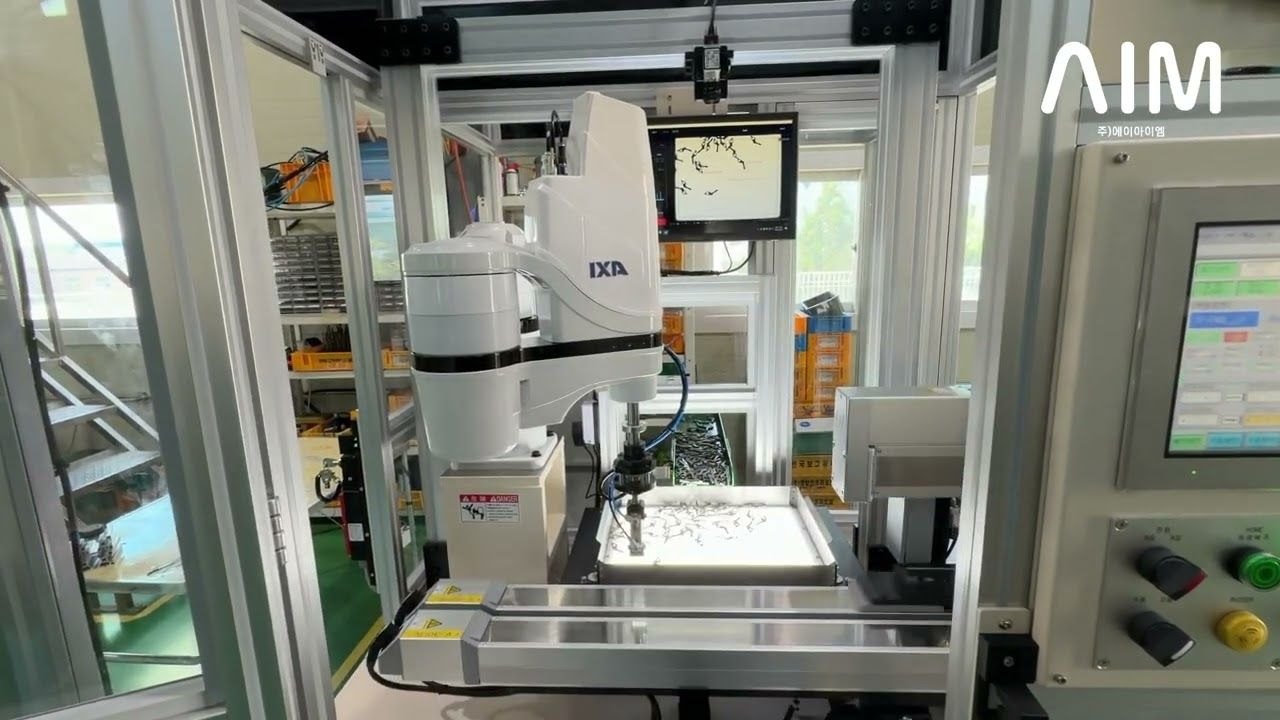
アパレル副資材であるファスナーを、向きの整列なしに組み立てる自動化です。RoboEye 2D ビジョンが部品の左右の向きを両方認識し、現代ロボティクスの6軸ロボットがその向きに合った挿入モーションを自動で選択します。

ビジョンが認識するファスナーの向き
左右2方向
認識した向きに応じたロボット挿入モーション
自動選択
さまざまな姿勢で供給された部品をそのまま処理 左右2方向を認識するよう構成したこの事例基準です。
整列待ちなし

ファスナー挿入自動化 | 現代ロボティクス + 2D ビジョン + フレキシブルフィーダー

YouTube で見る →

何を · どのように

この事例の構成

部品
ファスナー(アパレル副資材)
工程
フレキシブルフィーダー供給 → 2D ビジョン向き認識・検査 → ロボットモーション自動選択 → ファスナー挿入
ロボット
現代ロボティクス 6軸
フィーダー・ビジョン
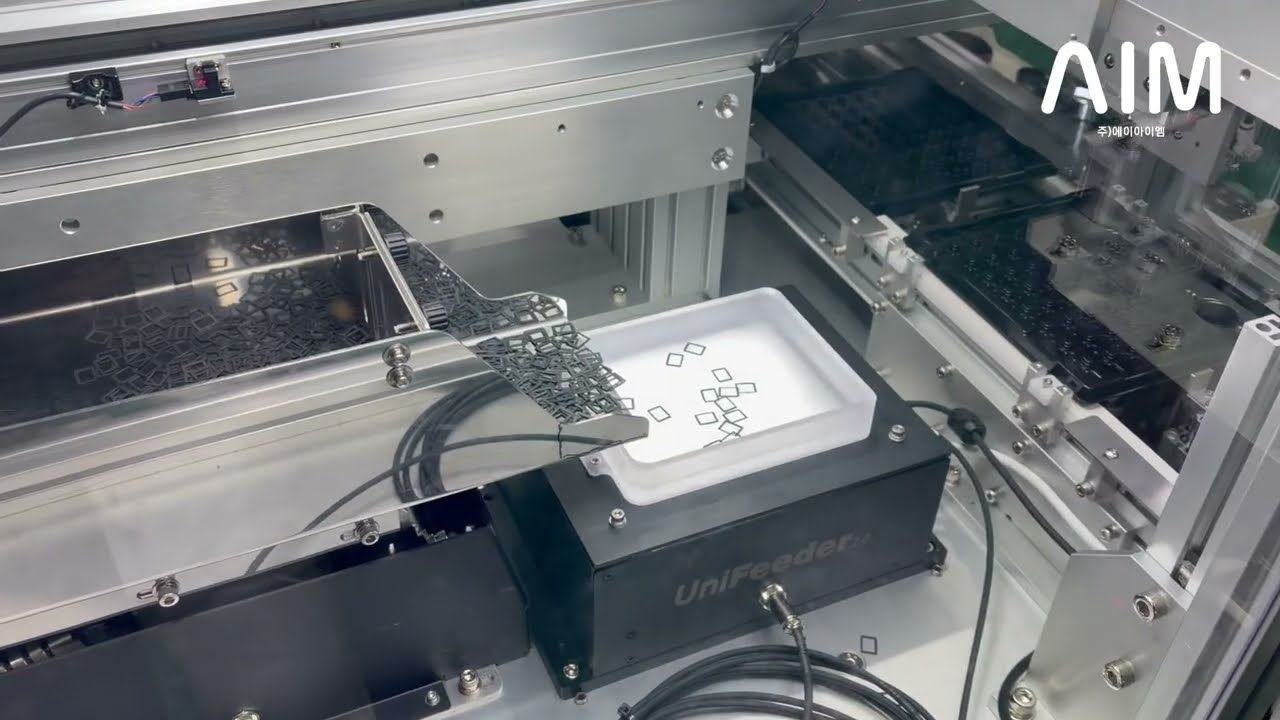
AIVE フレキシブルフィーダー + RoboEye 2D ビジョン
業種
アパレル副資材
向きの整列を待たないファスナー挿入 — 左右認識で挿入モーションを自動切替 — 部品と検出画面

課題

向きが揃うまで待つとサイクルが延びる

ファスナーは置かれた向きによって挿入姿勢が変わります。ビジョンが一方向しか認識しないと、部品がその向きに揃うまで待つか、向きを揃える工程を別途設ける必要があります。その待ち時間と追加工程がそのままサイクルタイムに加わるため、高速組立と多品種生産を同じ設備で満たすのは困難です。

解決

左右の向きを両方認識し、ロボットが挿入モーションを自動で切り替える

AIVE フレキシブルフィーダーがファスナーを供給し、RoboEye 2D ビジョンが部品の向きを左右両方で認識します。認識した向きに応じて、現代ロボティクスの6軸ロボットが異なる挿入モーションを自動で選択し、ファスナーをはめ込みます。向きを揃える工程を前に置く代わりに、向きを読み取ってロボットの動作を変える方向で解決しました。

  • AIVE フレキシブルフィーダー供給 — ファスナーをさまざまな姿勢で供給します。
  • 2D ビジョン向き認識 — 一方向だけでなく、左右を両方区別します。
  • 2D ビジョン検査 — 向き認識に続いて 2D ビジョン検査の段階を設けます。
  • ロボットモーション自動選択 — 認識した向きに合った挿入モーションをロボットが選びます。
  • ファスナー挿入 — 選択したモーションで組み立てます。

成果

整列を待たず、さまざまな姿勢で来た部品をそのまま挿入する

  • ファスナーの左右の向きを両方認識しました — 一方向だけを認識する構成ではありません。
  • 認識した向きに応じて、ロボットが異なる挿入モーションを自動で選択しました。
  • 向きの整列を待たずに、さまざまな姿勢の部品をすぐに処理しました。
  • モーションを自動で切り替えることでサイクルタイムを短縮し、組立を安定して行いました。短縮幅は部品と工程構成によって変わります。
  • アパレル副資材のファスナーを対象に、多品種生産と高速自動化が同時に求められる組立工程に適した構成です。
よくある質問

この事例でよくある質問

ファスナーのように向きのある部品もロボットで組み立てられますか?

この事例がその構成です。RoboEye 2D ビジョンがファスナーの左右の向きを両方認識し、認識した向きに合った挿入モーションを現代ロボティクスの6軸ロボットが自動で選択して挿入します。

部品の向きが混在していると、整列装置を別途入れる必要がありますか?

この事例では、向きが一方向に揃うまで待ちません。ビジョンが左右両方を認識するため、さまざまな姿勢で供給された部品をそのまま処理します。

向きごとにロボットモーションを複数作っておく必要がありますか?

この事例では左右2方向に対する挿入モーションをあらかじめ用意し、ビジョンの認識結果に応じてロボットがそのうち一つを自動で選びます。作業者が向きごとにプログラムを切り替えることはありません。

現代ロボティクスのロボットに 2D ビジョンとフレキシブルフィーダーを接続できますか?

この事例は、現代ロボティクスの6軸ロボットに RoboEye 2D ビジョンと AIVE フレキシブルフィーダーを組み合わせた構成です。供給・認識・挿入が一つの流れにまとまっています。

電子・自動車部品以外のアパレル副資材にも適用事例はありますか?

この事例の部品がアパレル副資材のファスナーです。部品の種類よりも、向きと姿勢をビジョンで読み取れるかどうかが要点となるため、実際の部品で認識と挿入を検証してから確定します。