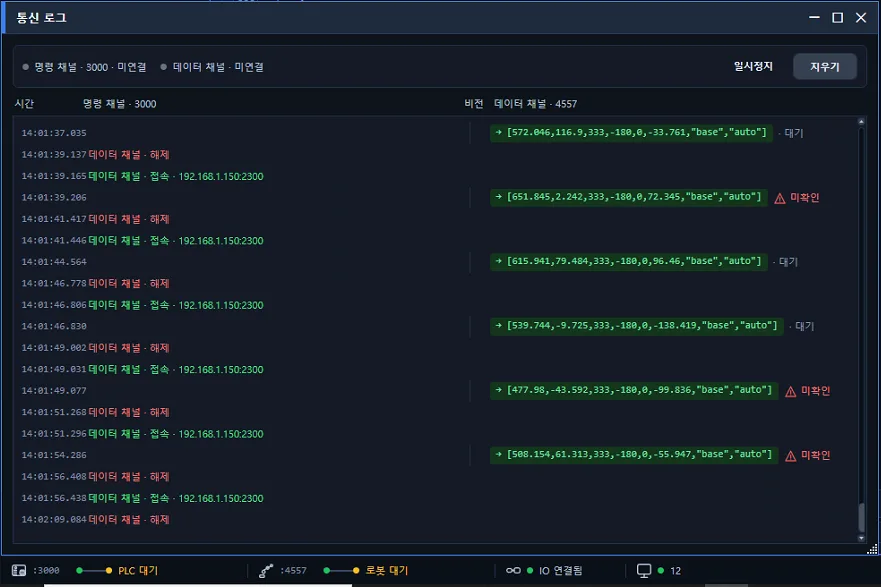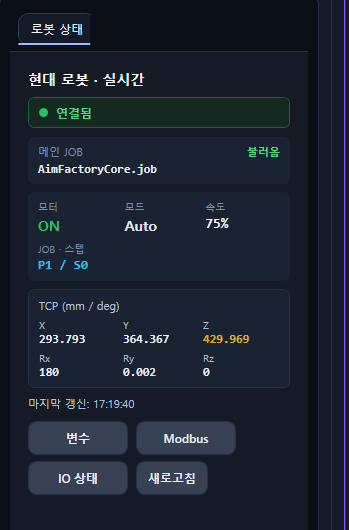
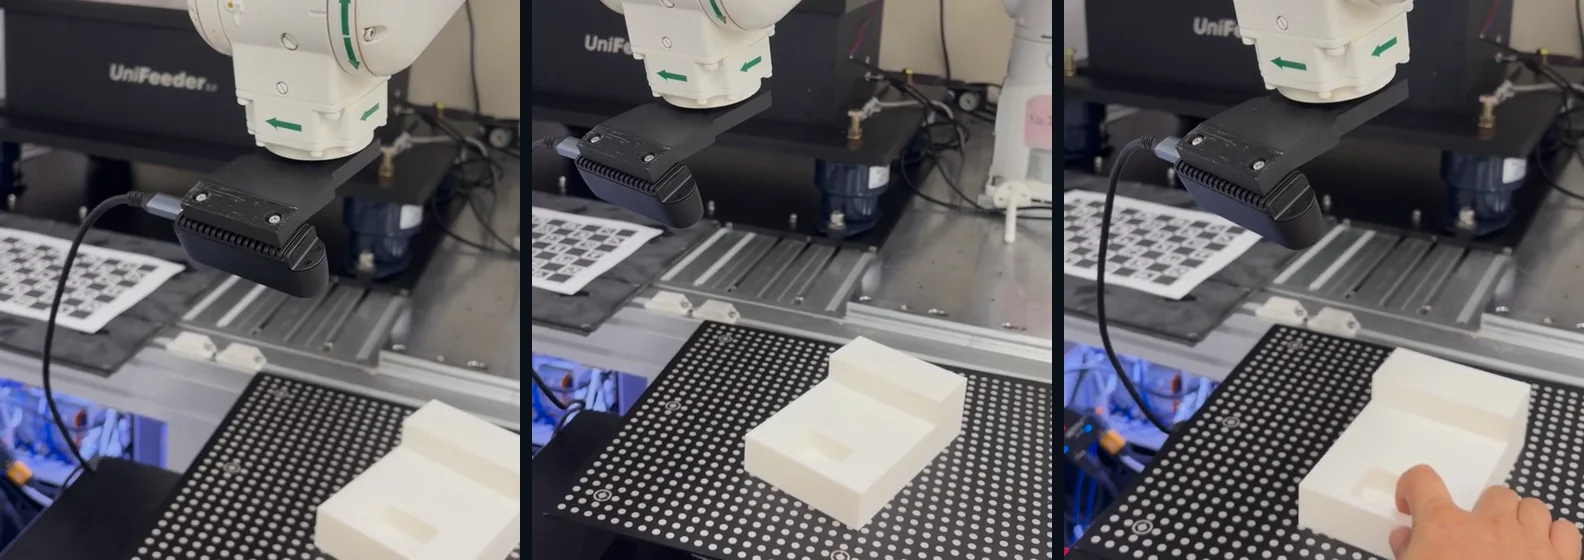
ロボットが動く部品をリアルタイムで追従するデモ映像を公開しました。ロボットアームに3Dカメラを1台取り付けて部品の位置と姿勢を追跡し、自社ソフトウェアがロボットを外部から直接制御します。現代ロボットで、実際の速度のまま撮影しました。
デモ映像 · 45秒 · 実際の速度のまま
追従する様子
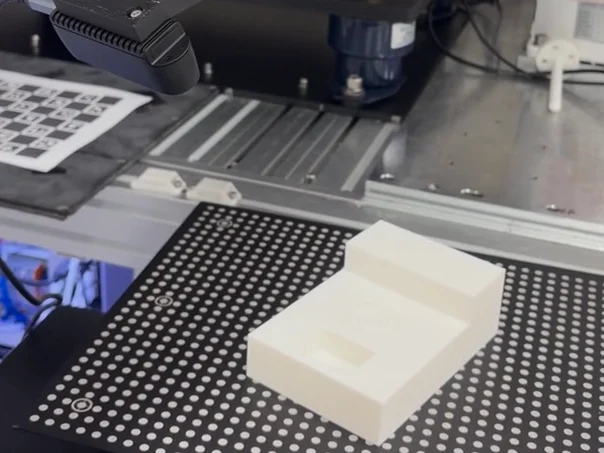
人が部品を手で回したり動かしたりすると、ロボットアームに取り付けたカメラがその位置と姿勢を追います。
映像でご覧いただけること
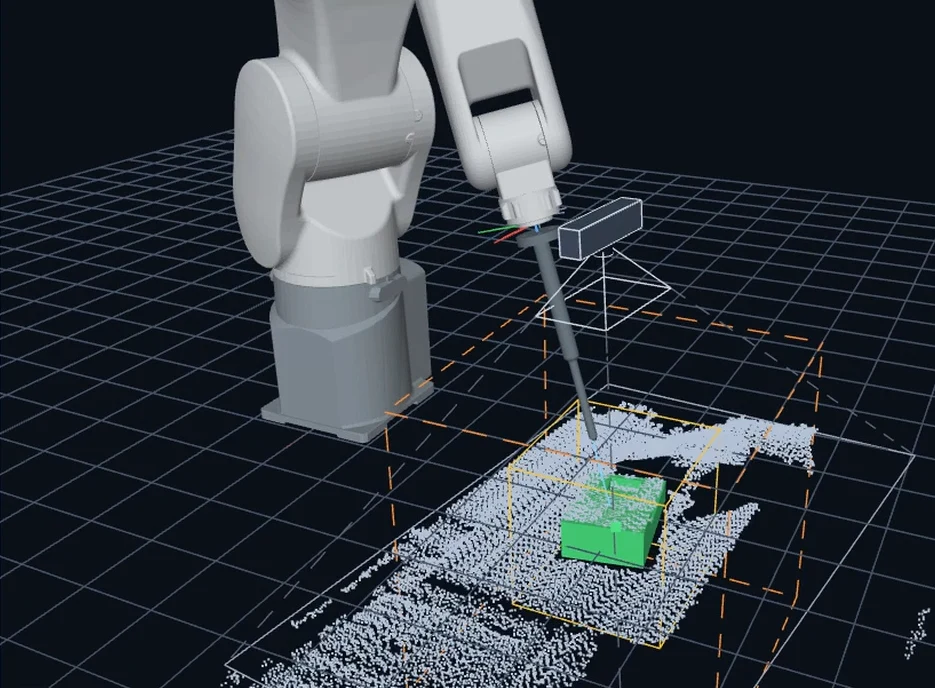
3D Vision
位置と姿勢を同時に追跡します
3Dカメラ1台で、部品の位置と姿勢をリアルタイムで捉えます。コンベアのエンコーダは使っていません。
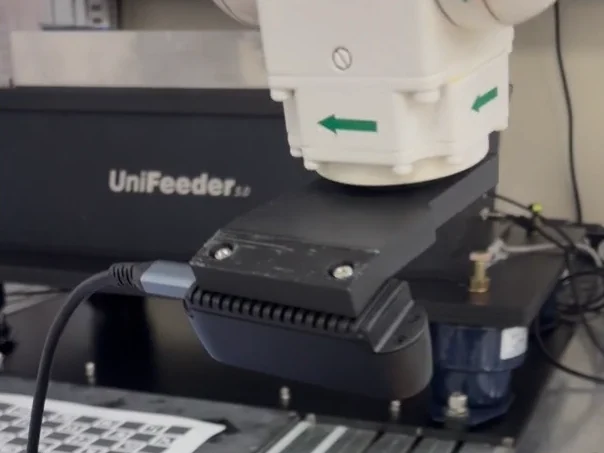
Time Sync
カメラとロボットの時刻を合わせます
カメラは固定ではなく、ロボットアームに取り付けられ、一緒に動きます(ハンドアイ)。そのため、カメラとロボットのデータを時刻で同期させ、追跡を安定させました。
Robot Control
外部から直接制御します
ロボット側にスクリプトを用意しません。基準の登録と追従の設定は、ひとつのソフトウェアの中で行います。
構成をひと目で
見る
3Dカメラ
アームに搭載 · 1台
↓ 3Dデータ3Dデータ →
計算する
自社ソフトウェア
位置 · 姿勢の追跡 · 時刻同期
↓ 制御 · ↑ ロボットのデータ制御 →← ロボットのデータ
動く
ロボット
スクリプトなしで外部から直接制御
カメラがロボットと一緒に動くため、カメラが見たものとロボットのデータを同じ時刻に合わせます。
現在の段階
技術デモ
今回公開したのは技術デモです。製品のリリースではなく、速度や精度などの仕様はまだ定めていません。
動く対象を追いながら作業する工程をご検討中でしたら、対象と条件をお知らせください。可能な範囲を一緒に確認します。