Research Note 08
リアルタイム3Dビジョントラッキング — ロボット搭載カメラで動く部品を追従
ロボットアームに取り付けた3Dカメラ1台で、動く部品の位置と姿勢を追跡し、ロボットを外部から直接制御したデモの記録です。
- ロボット搭載3Dカメラ(ハンドアイ)
- 位置 · 姿勢のリアルタイム追跡
- カメラとロボットの時刻同期
- 外部からの直接制御
- 現代ロボット
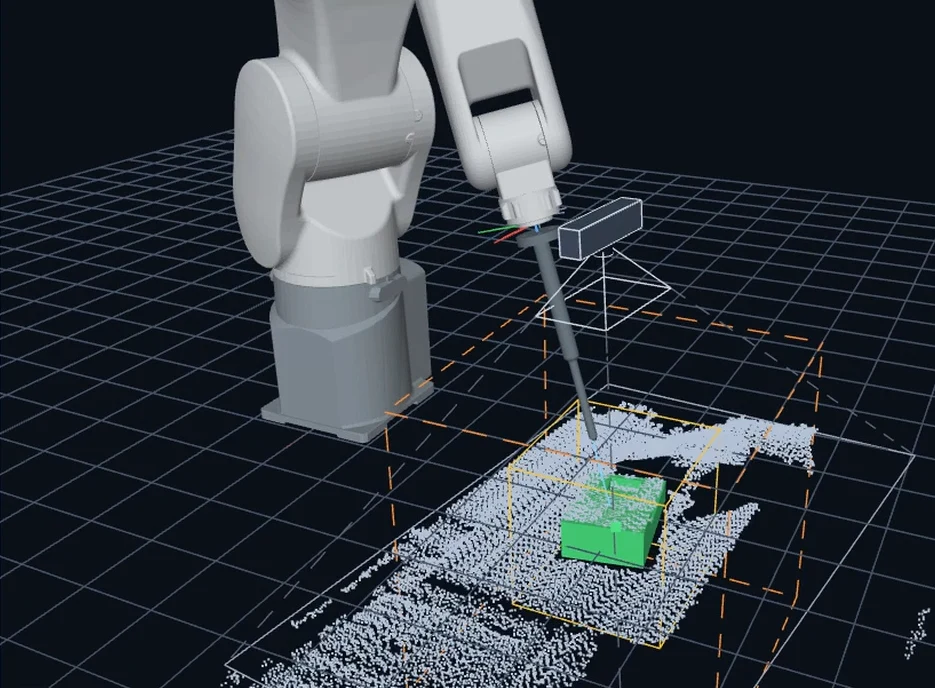
ロボットが動く部品をリアルタイムで追従します。現代ロボットのアームに3Dカメラを1台取り付けて部品の位置と姿勢を追跡し、自社ソフトウェアがロボットを外部から直接制御しました。映像は実際の速度のままです。
カメラは固定ではなく、ロボットと一緒に動きます(ハンドアイ)。そのため、カメラとロボットのデータを時刻で同期させ、追跡を安定させました。使うのは3Dカメラ1台だけで、コンベアのエンコーダは使っていません。
ロボット側にスクリプトを用意せず、外部から直接制御します。基準の登録と追従の設定は、ひとつのソフトウェアの中で行います。