Research Note 08
실시간 3D 비전 트래킹 — 로봇에 단 카메라로 움직이는 부품 따라가기
로봇 팔에 단 3D 카메라 한 대로 움직이는 부품의 위치와 자세를 추적하고, 로봇을 외부에서 직접 제어한 데모 기록입니다.
- 로봇 장착 3D 카메라(핸드아이)
- 위치 · 자세 실시간 추적
- 카메라 · 로봇 시간 동기화
- 외부 직접 제어
- 현대로봇
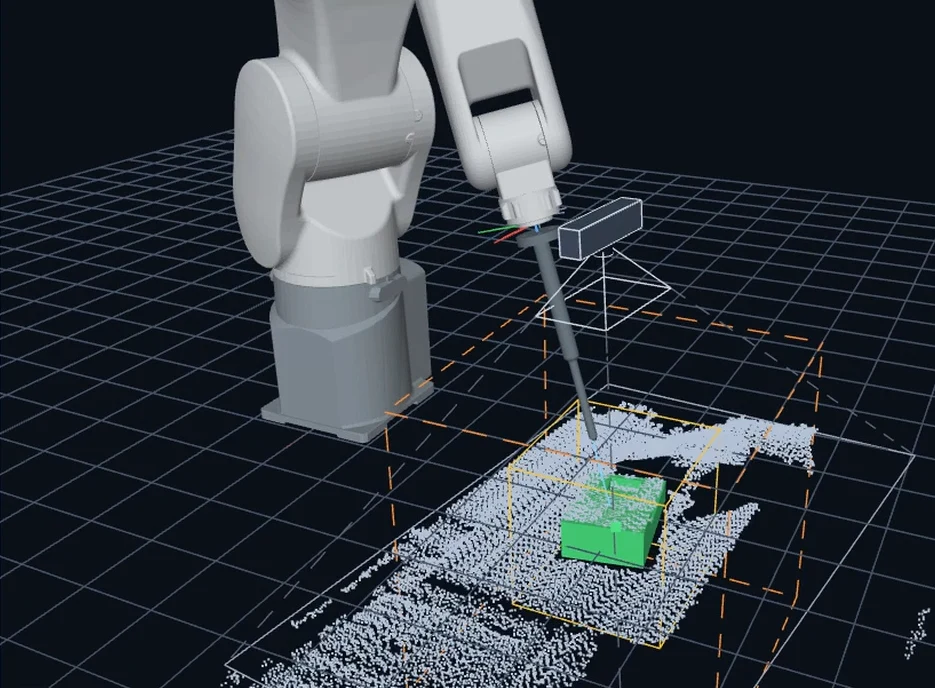
로봇이 움직이는 부품을 실시간으로 따라갑니다. 현대로봇 팔에 3D 카메라 한 대를 달아 부품의 위치와 자세를 추적하고, 자사 소프트웨어가 로봇을 외부에서 직접 제어했습니다. 영상은 실제 속도 그대로 찍은 것입니다.
카메라는 고정돼 있지 않고 로봇과 함께 움직입니다(핸드아이). 그래서 카메라와 로봇의 데이터를 시간으로 맞춰(시간 동기화) 추적을 안정시켰습니다. 3D 카메라 한 대만 쓰고, 컨베이어 엔코더는 쓰지 않았습니다.
로봇 쪽에는 스크립트를 따로 두지 않고 외부에서 직접 제어합니다. 기준 등록과 따라가기 설정은 하나의 소프트웨어 안에서 합니다.